物体の検出#
Detecting Objects
このチュートリアルでは、アイセンサーを使って物体を検出する方法を解説します。チュートリアルを終えると、物体が検出されたときにメッセージを表示するプロジェクトが完成します。
ロボットにアイセンサーが接続されていることを確認してください。まだ追加していない場合は、デバイスの設定を参照してください。
開始時 ブロックの下に 待機 ブロックを追加します。
開始時に、その下に空の待機ブロックが表示されます。#
開始したとき :: hat events
<> まで待つ
Eye Sensor の オブジェクトが見つかりましたか? ブール値ブロックを 待機時間 ブロックの条件スロットにドラッグします。
視線センサーが物体を検知するまでお待ちください。#
開始したとき :: hat events
<アイがオブジェクトを検出?> まで待つ
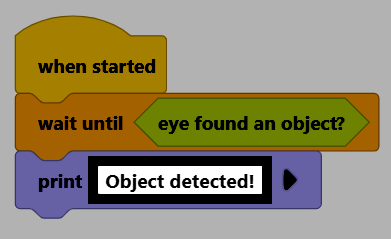
wait until ブロックの下に print ブロックを添付します。
以下の印刷ブロックは、待機します。#
開始したとき :: hat events
<アイがオブジェクトを検出?> まで待つ
[VEXcode] を表示 ▶
テキストを「物体が検出されました!」に変更してください。
ロボットがVEXcodeに接続されていることを確認してください。まだ接続されていない場合は、ロボットへの接続を参照してください。
プロジェクトを実行するには「開始」を選択し、アイセンサーの前に物体をかざしてください。物体が検出されると、コンソールに「物体を検出しました!」と表示されます。