Phát hiện đối tượng#
Hướng dẫn này sẽ hướng dẫn bạn cách sử dụng Cảm biến Mắt để phát hiện vật thể. Sau khi hoàn thành, bạn sẽ có một dự án in ra thông báo khi phát hiện thấy vật thể.
Hãy đảm bảo robot của bạn có Cảm biến Mắt được kết nối. Xem Cấu hình Thiết bị nếu bạn chưa thêm thiết bị nào.
Thêm khối chờ cho đến khi bên dưới khối khi bắt đầu.
khi bắt đầu :: hat events
chờ cho đến khi <>
Kéo khối Boolean đã tìm thấy vật thể? của Cảm biến mắt vào ô điều kiện chờ cho đến khi.
khi bắt đầu :: hat events
chờ cho đến khi <mắt tìm thấy đối tượng?>
Đính kèm khối in bên dưới khối chờ cho đến khi.
khi bắt đầu :: hat events
chờ cho đến khi <mắt tìm thấy đối tượng?>
in [VEXcode] ▶
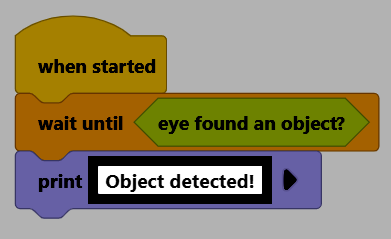
Hãy đổi nội dung văn bản thành Đã phát hiện vật thể!.
Hãy đảm bảo robot của bạn được kết nối với VEXcode. Xem Kết nối với Robot của bạn nếu nó chưa được kết nối.
Chọn Bắt đầu để chạy dự án, sau đó giữ một vật thể trước Cảm biến Mắt. Khi vật thể được phát hiện, Đã phát hiện vật thể! sẽ được in ra màn hình Console.