Wykrywanie obiektów#
Ten samouczek przeprowadzi Cię przez proces wykrywania obiektu za pomocą czujnika oka. Na koniec otrzymasz projekt, który wyświetla komunikat po wykryciu obiektu.
Upewnij się, że Twój robot ma podłączony czujnik oka. Zobacz Konfigurowanie urządzeń, jeśli jeszcze go nie dodałeś.
Dołącz blok czekaj aż poniżej bloku po rozpoczęciu.
gdy uruchomiony :: hat events
czekaj dopóki <>
Przeciągnij blok logiczny Czy znaleziono obiekt? czujnika oka do pola warunku bloku czekaj, aż.
gdy uruchomiony :: hat events
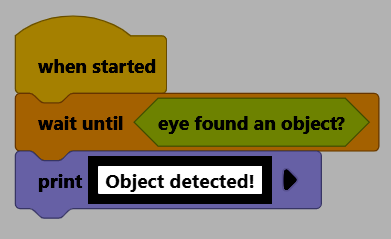
czekaj dopóki <oko znalazło obiekt?>
Przyklej blok drukuj pod blokiem czekaj aż.
gdy uruchomiony :: hat events
czekaj dopóki <oko znalazło obiekt?>
wydrukuj [VEXcode] ▶
Zmień tekst na Obiekt wykryty!.
Upewnij się, że Twój robot jest połączony z VEXcode. Jeśli nie jest jeszcze połączony, zobacz Łączenie z robotem.
Wybierz Start, aby uruchomić projekt, a następnie umieść obiekt przed czujnikiem oka. Po wykryciu obiektu na konsoli wyświetli się komunikat Obiekt wykryty!.