
IQ 래피드 릴레이 (스위시)#
Swish는 IQ 24-25 Rapid Relay Playground에서 사용되는 VEX IQ Hero Bot입니다.
로봇 개요#
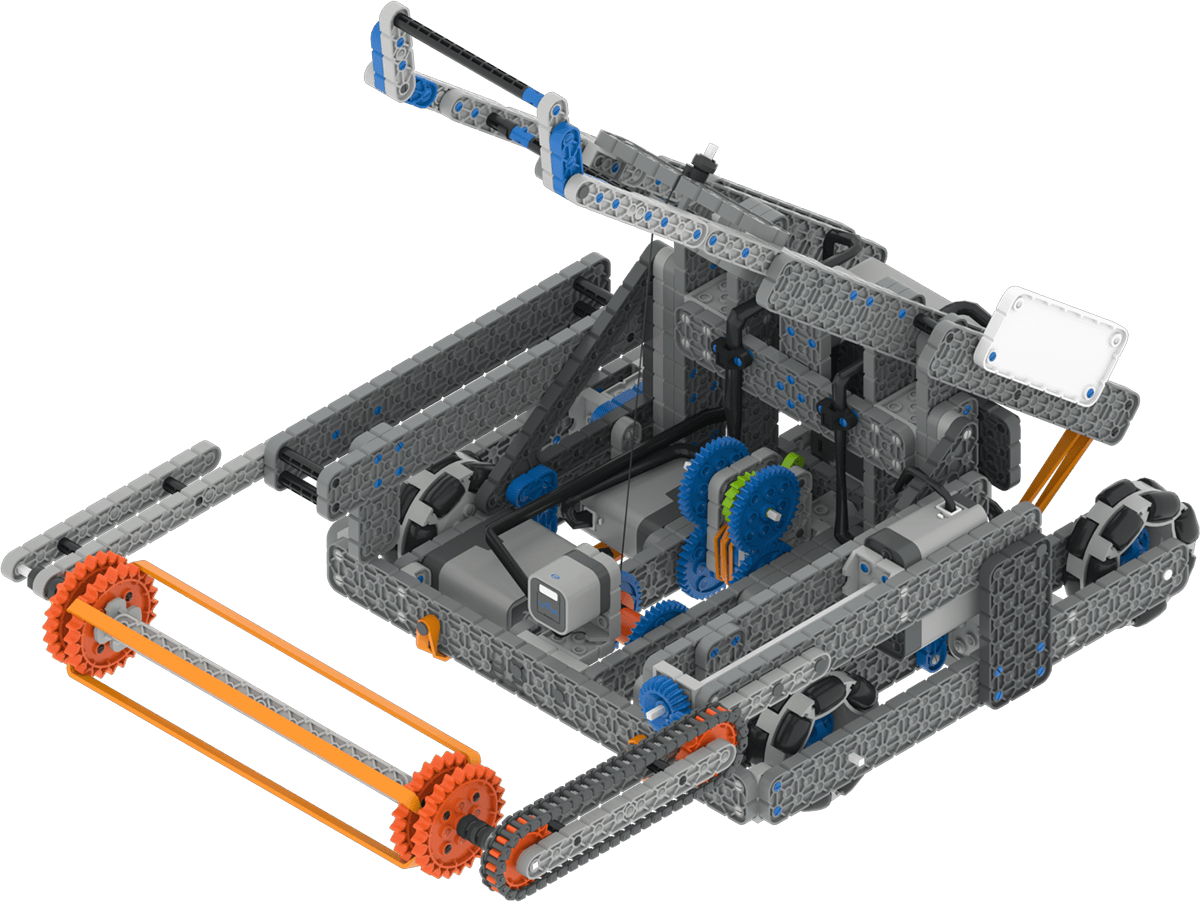
Swish는 관성 센서 및 브레인 타이머와 같은 표준 VR 제어 및 센서를 지원하며 로봇 전용 블록 및 로봇 전용 Python에 설명된 추가 Swish 전용 기능을 지원합니다.
모터 그룹#
구성 및 |
설명 |
|---|---|
|
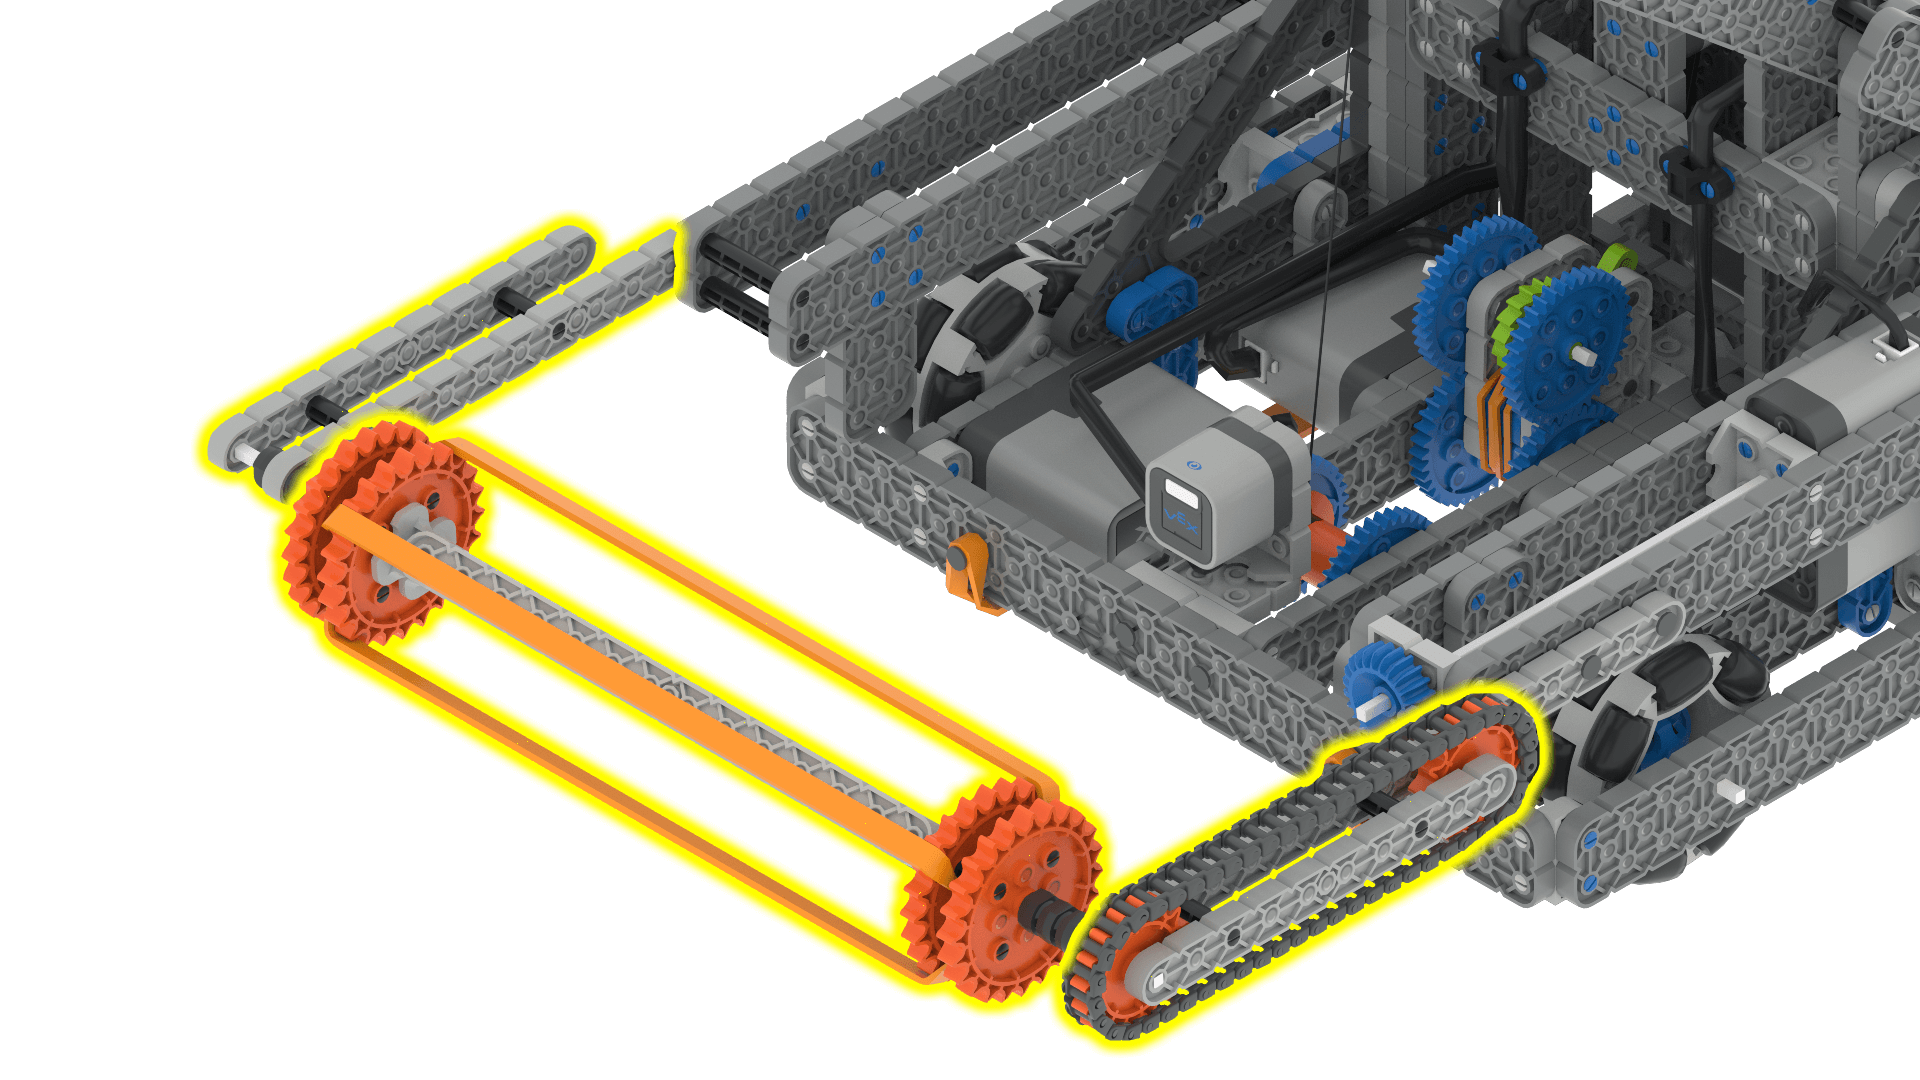
흡입 모터는 앞뒤로 회전시켜 공을 모아 투석기에 올려놓을 수 있습니다. 공을 집어 올리려면 흡입 모터가 공과 접촉하기 전에 반드시 회전하고 있어야 합니다. |
|
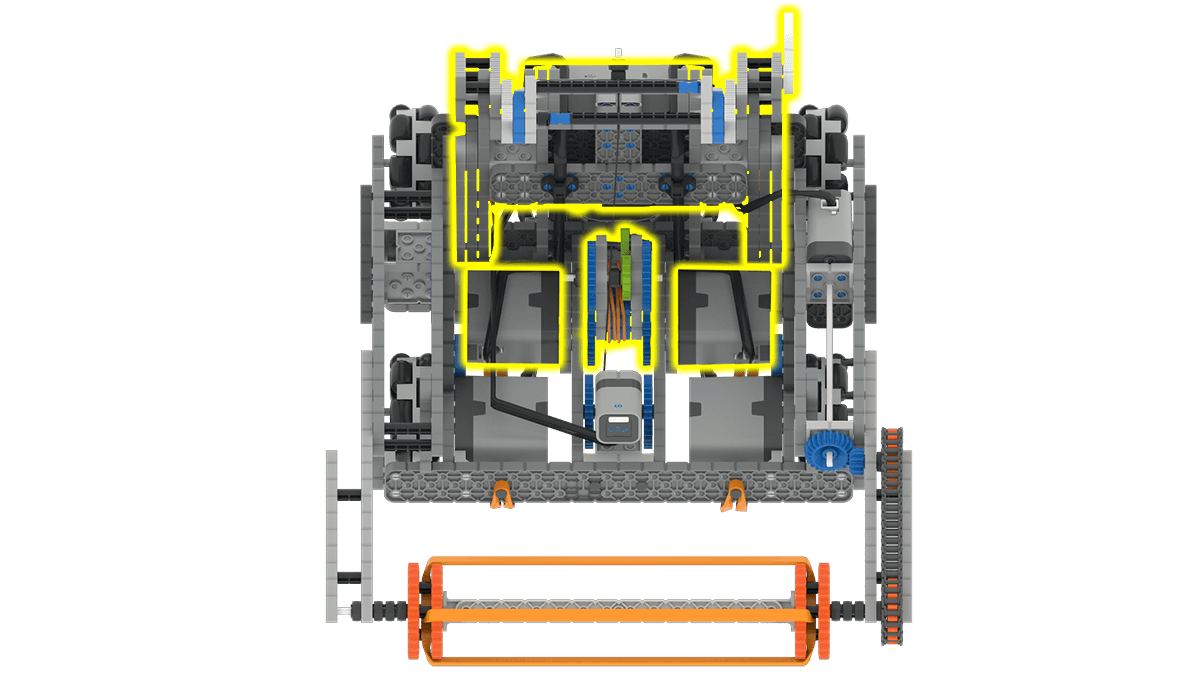
투석기 팔 모터 그룹은 로봇이 집어든 공을 발사하는 데 사용됩니다. 공을 집어 올리려면 투석기 팔을 최소 1350도 이상 내려야 합니다. 투석기 팔을 올리거나 놓으면 자동으로 공을 발사하기 위한 최대 높이까지 올라갑니다. |
구성 요소 및 특징#
구성 요소 또는 기능 |
사용 |
API 문서 |
|---|---|---|
구동계 |
로봇을 움직이고 회전시킵니다. |
|
흡기 모터 |
로봇 앞쪽의 두 바퀴를 회전시킵니다. 이를 통해 땅에서 공을 집어 올릴 수 있습니다. |
|
캐터펄트 모터 그룹 |
로봇이 집어든 공을 발사합니다. |
|
후방 거리 센서 |
로봇의 후미가 골대 벽에서 얼마나 떨어져 있는지 감지합니다. |
|
흡기 광학 센서 |
흡입구에 볼이 있는지 감지합니다. |
|
브레인 타이머 |
프로젝트 시작 이후 경과 시간을 추적합니다. |
놀이터#
운동장 |
설명 |
|---|---|
IQ 24-25 가상 스킬 경기장에서 공을 모아 발사하세요. |