
V5 하이 스테이크스 (악셀)#
Axel은 V5 24-25 High Stakes Playground에서 사용되는 VEX V5 Hero Bot입니다.
로봇 개요#
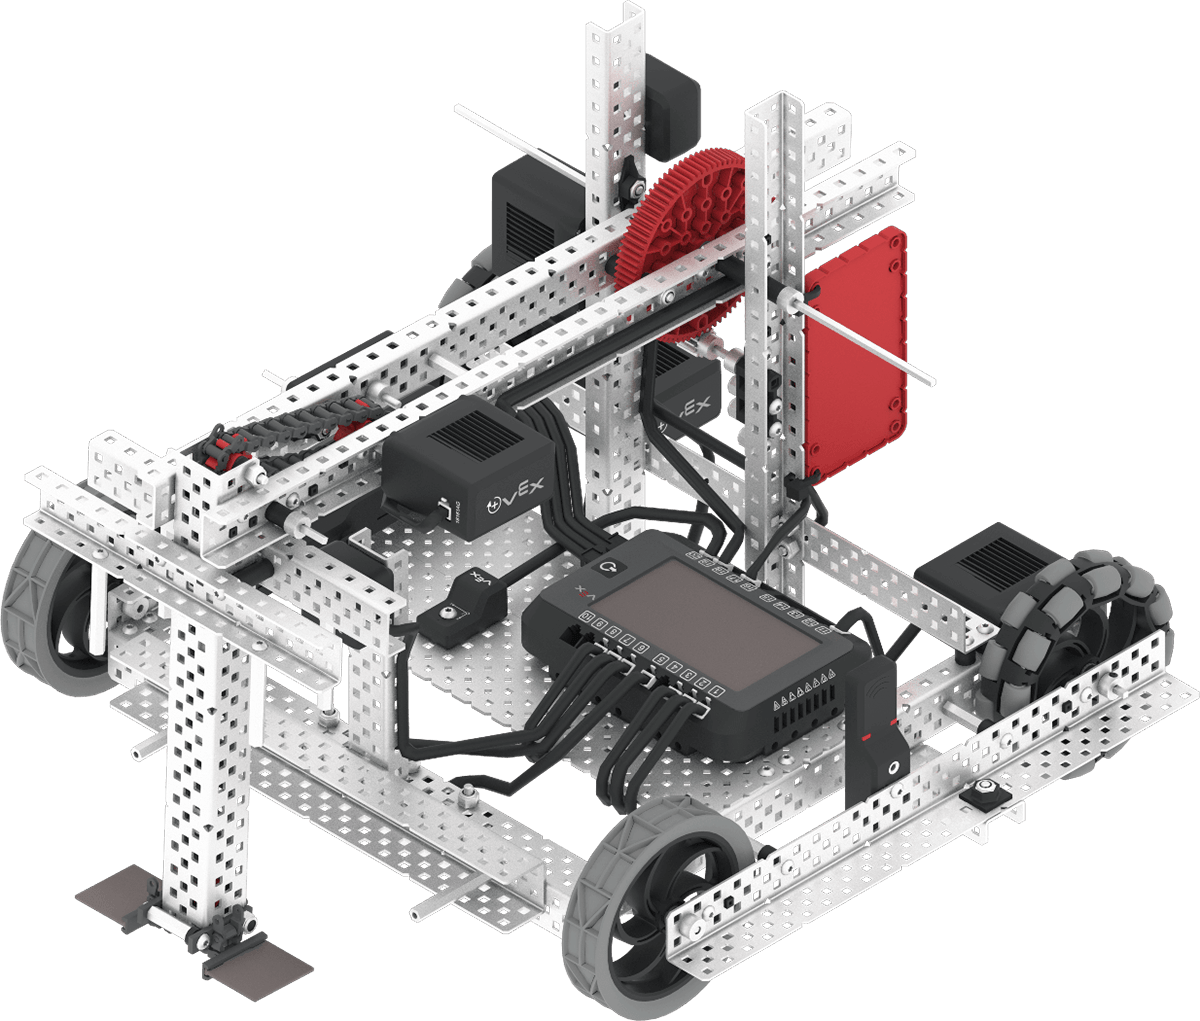
Axel은 관성 센서 및 브레인 타이머와 같은 표준 VR 제어 및 센서를 지원하며 로봇 전용 블록 및 로봇 전용 Python에 설명된 추가 Axel 전용 기능을 지원합니다.
모터#
구성 및 |
설명 |
|---|---|
|
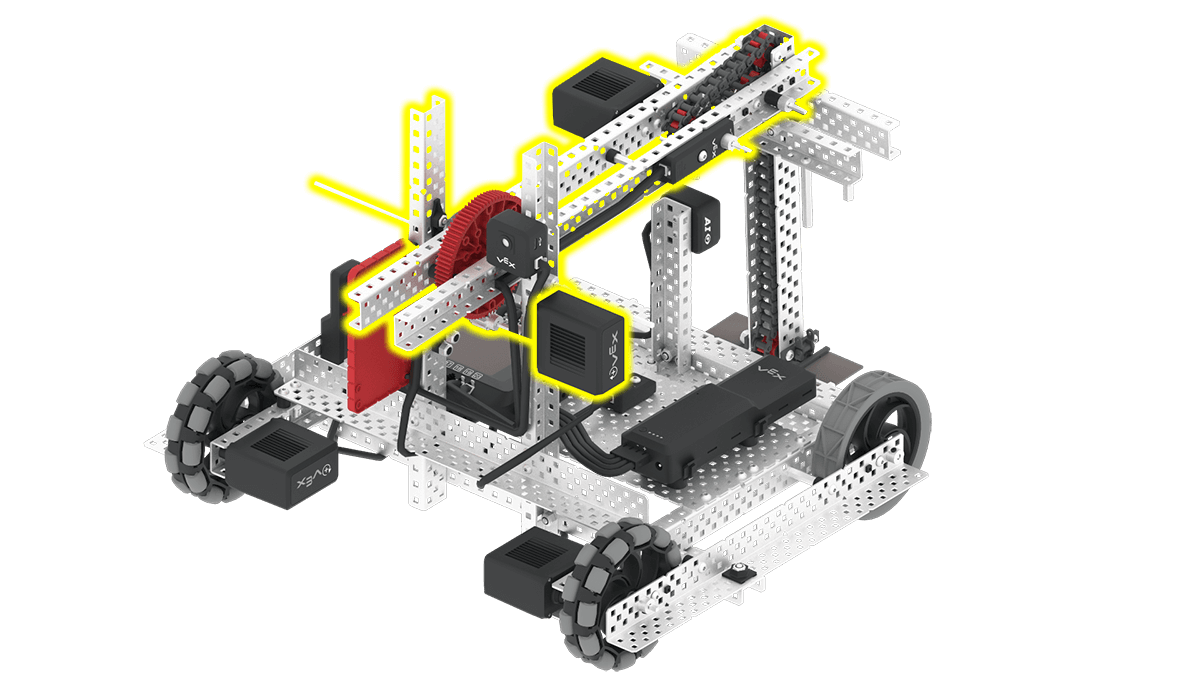
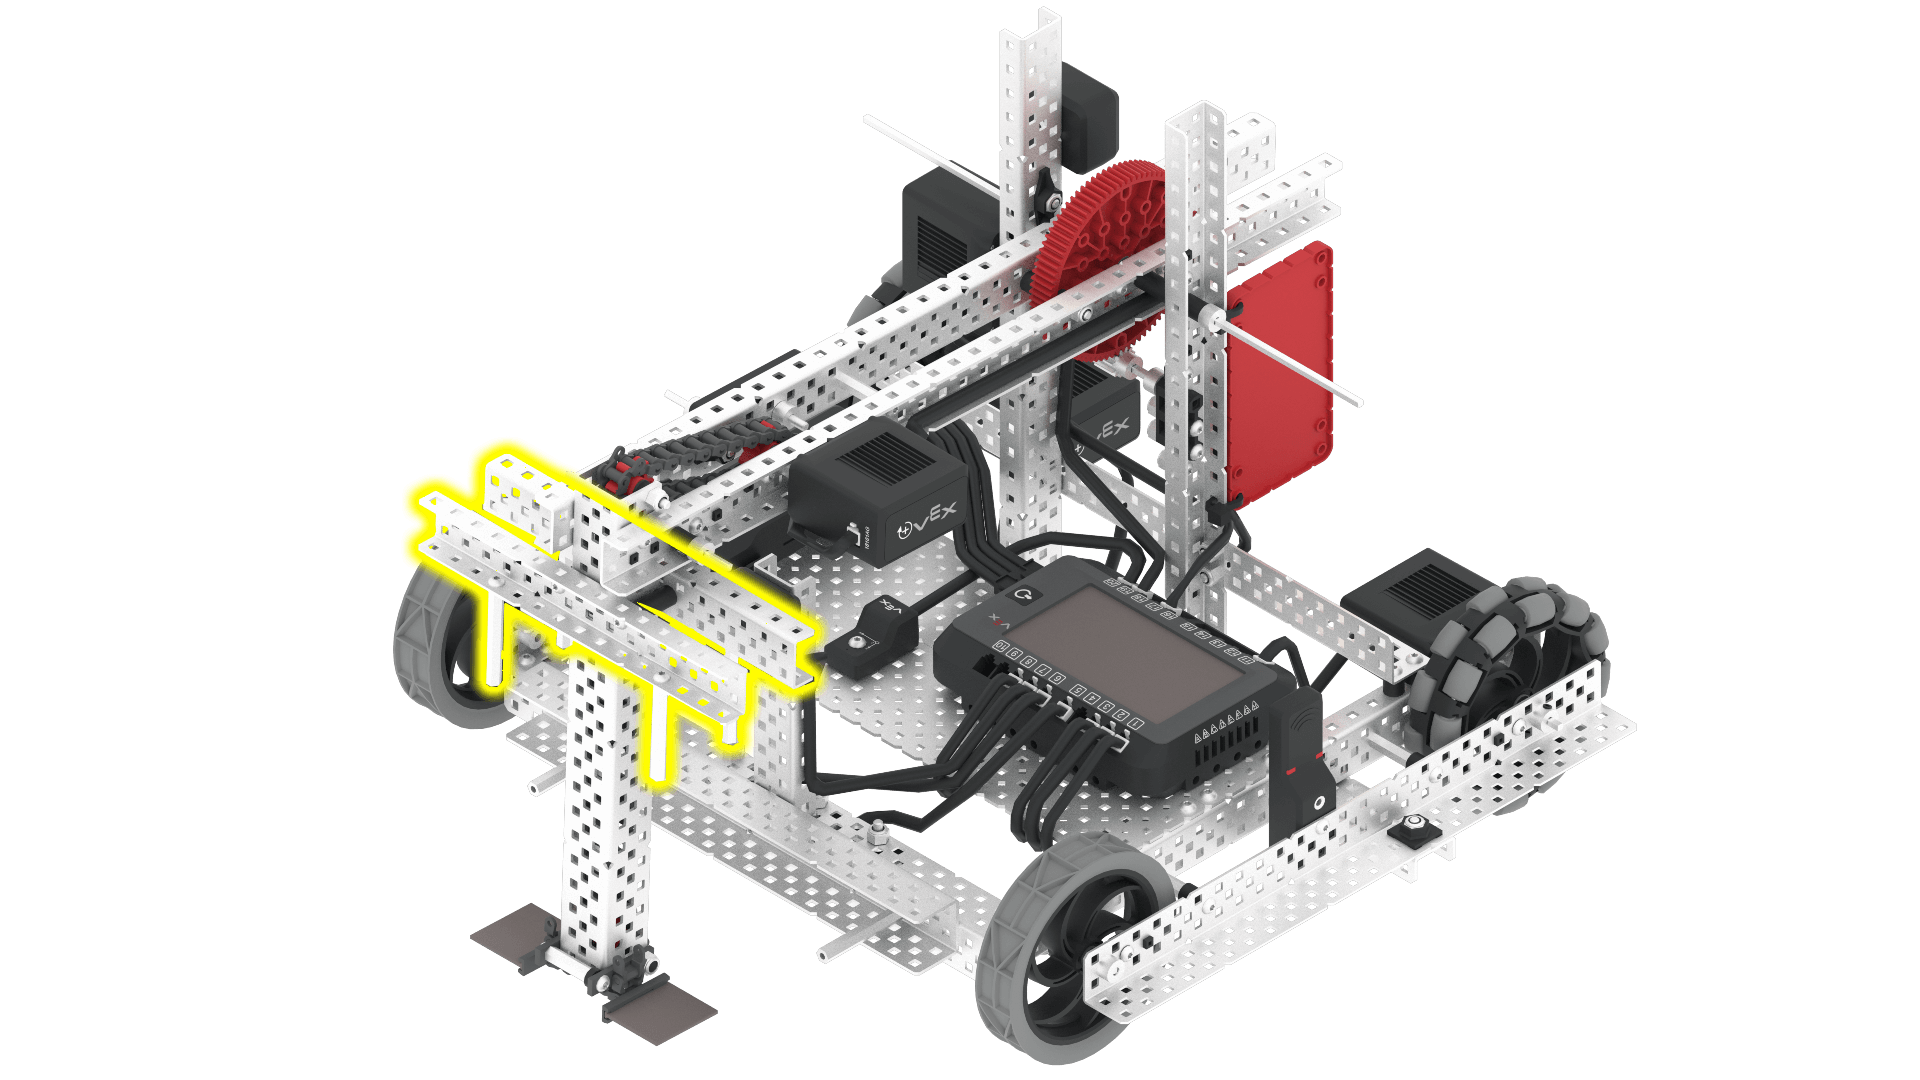
로봇 팔은 액셀의 팔을 올리고 내립니다. 팔은 AI 비전 센서를 가리지 않도록, |
|
푸셔 모터는 푸셔를 암 아래쪽으로 움직입니다. 이렇게 하면 링이 암에서 밀려나와 지지대에 놓일 수 있습니다. 푸셔가 암의 맨 위에 있을 때의 위치는 |
구성 요소 및 특징#
구성 요소 또는 기능 |
사용 |
API 문서 |
|---|---|---|
구동계 |
로봇을 움직이고 회전시킵니다. |
|
암 모터 |
게임 오브젝트를 조작하기 위해 팔을 올리고 내립니다. 팔은 AI 비전 센서를 가리지 않도록, 그리고 링을 말뚝에 끼우기 위해 들어 올려야 합니다. 링을 말뚝에 끼우려면 팔을 최소 310도 이상 들어 올려야 합니다. |
|
푸셔 모터 |
푸셔를 암 아래쪽으로 움직입니다. 이렇게 하면 링을 암에서 밀어내어 지지대에 걸 수 있습니다. 푸셔가 암 맨 위에 있을 때의 위치는 0도입니다. 링을 암에서 밀어내려면 푸셔 모터가 780도 아래로 내려가야 합니다. |
|
AI 비전 센서 |
게임 내 오브젝트를 감지하여 로봇이 자율적으로 방향을 파악할 수 있도록 합니다. |
|
거리 센서 |
로봇 앞쪽에서 물체까지의 거리를 반환합니다. |
|
광학 센서 |
로봇 앞에 있는 물체를 감지하고 색상을 판별합니다. |
|
회전 센서 |
푸셔 모터의 현재 회전 각도와 위치를 반환합니다. |
|
GPS 센서 |
플레이그라운드에서 로봇의 현재 위치와 진행 방향을 반환합니다. |
|
브레인 타이머 |
프로젝트 시작 이후 경과 시간을 추적합니다. |
놀이터#
운동장 |
설명 |
|---|---|
V5 24-25 가상 스킬 필드에서 스코어 링과 모바일 골을 기록하세요. |