
표준 VR 로봇#
표준 VR 로봇은 모든 무료 플레이그라운드와 Art Canvas+ 및 Castle Crasher+과 같은 선택된 향상된 플레이그라운드에서 사용됩니다.
로봇 개요#
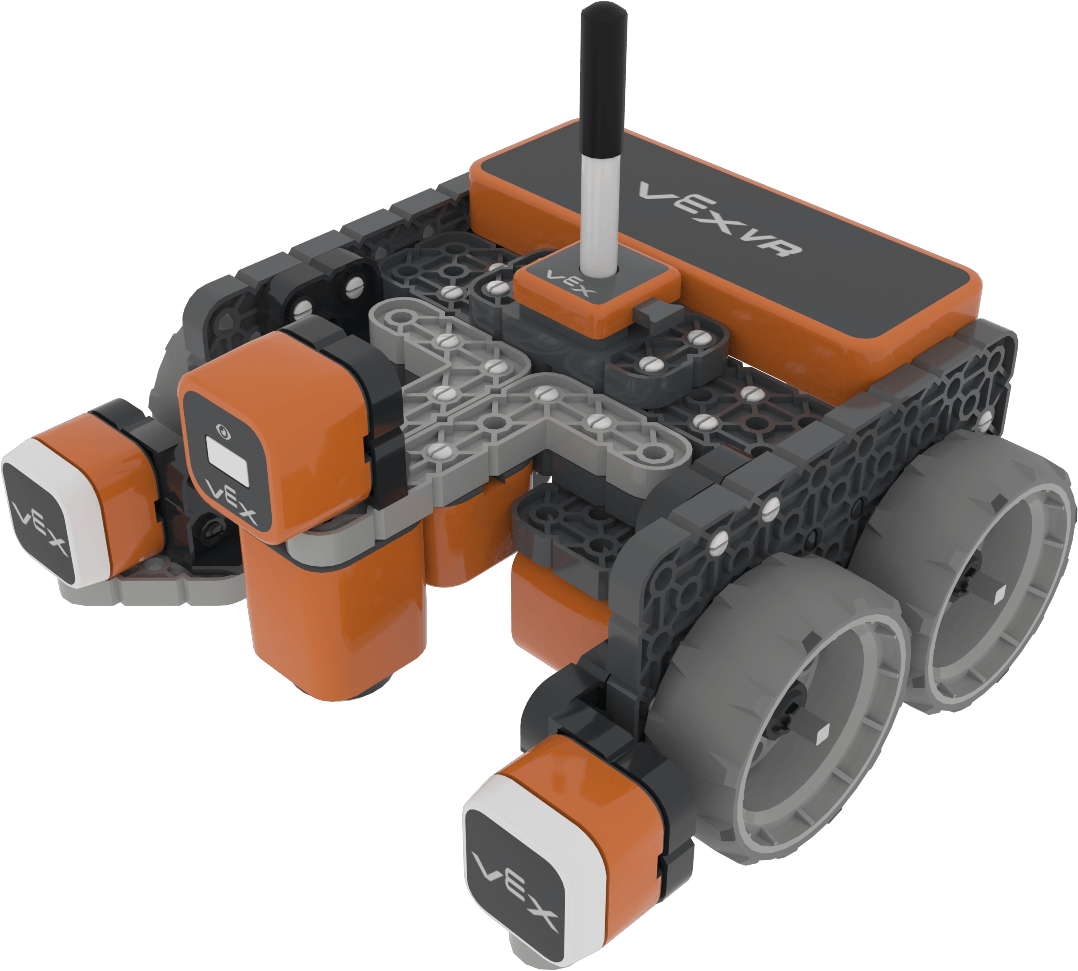
표준 VR 로봇은 구동계의 움직임과 일반 VR 센서 및 도구를 결합하여 무료 플레이그라운드와 일부 향상된 플레이그라운드에서 사용할 수 있도록 설계되었습니다.
구성 요소 및 특징#
요소 |
사용 |
API 문서 |
|---|---|---|
구동계 |
로봇을 움직이고 회전시킵니다. |
|
전자석 |
디스크를 집어 올리고 내려놓습니다. |
|
VR 펜 |
놀이터에 다양한 색깔로 그림을 그립니다. |
|
브레인 타이머 |
프로젝트 시작 이후 경과 시간을 추적합니다. |
|
범퍼 센서 |
로봇의 앞면이 물체와 접촉했을 때를 감지합니다. |
|
거리 센서 |
로봇 앞부분이 물체와 얼마나 떨어져 있는지 감지합니다. |
|
눈 센서 |
로봇 앞이나 아래에 있는 모든 색상을 감지합니다. |
|
위치 센서 |
플레이그라운드에서 로봇의 현재 위치를 반환합니다. |
놀이터#
아래 표는 표준 VR 로봇을 사용하는 플레이그라운드와 각 플레이그라운드의 용도에 대한 간략한 설명을 보여줍니다.
운동장 |
설명 |
|---|---|
VR 로봇의 펜을 사용하여 바닥에 그림을 그리세요. |
|
필드에 있는 성 관련 물체를 모두 쓰러뜨리세요. |
|
눈 센서를 사용하여 색깔로 구분된 미로를 탐색하고, 색깔 경로를 감지하고 따라가세요. |
|
전자석을 사용하여 색깔 원반을 해당 색깔 영역별로 분류하세요. |
|
성 안을 돌아다니며 전자석으로 원반을 집어 들고, 같은 색깔의 구역에 분류하세요. |
|
프로젝트 실행 시마다 바뀌는 레이아웃에서 모든 성 관련 오브젝트를 파괴하세요. |
|
프로젝트가 실행될 때마다 무작위로 생성되는 미로를 탐색하세요. |
|
눈 센서와 목록을 사용하여 이진 ASCII 문자를 해독하여 숨겨진 메시지를 찾으세요. |
|
격자형 플레이그라운드에서 VR 로봇을 조종하고 이동시키는 연습을 해보세요. |
|
눈동자 센서와 2D 리스트를 사용하여 숨겨진 그림을 픽셀 단위로 드러내세요. |
|
놀이터에 있는 서로 다른 색깔의 선들을 찾아 구분해 보세요. |
|
1부터 100까지 숫자가 적힌 사각형을 세고, 이동하고, 가로지르는 연습을 하세요. |
|
VR 펜을 사용하여 바닥에 미리 그려진 도형을 따라 그리세요. |
|
미로를 헤쳐나가 출구에 도달하세요. |
|
고급 드로잉 프로젝트를 위해 이미지 업로드, 캔버스 다운로드 및 지우기 도구를 추가합니다. |
|
Castle Crasher에 추가 도전 레벨과 완료 인증서가 포함되어 있습니다. |