
IQ greitoji estafetė (Swish)#
„Swish“ yra „VEX IQ Hero Bot“, naudojamas IQ 24-25 greitosios estafetės žaidimų aikštelėje.
Roboto apžvalga#
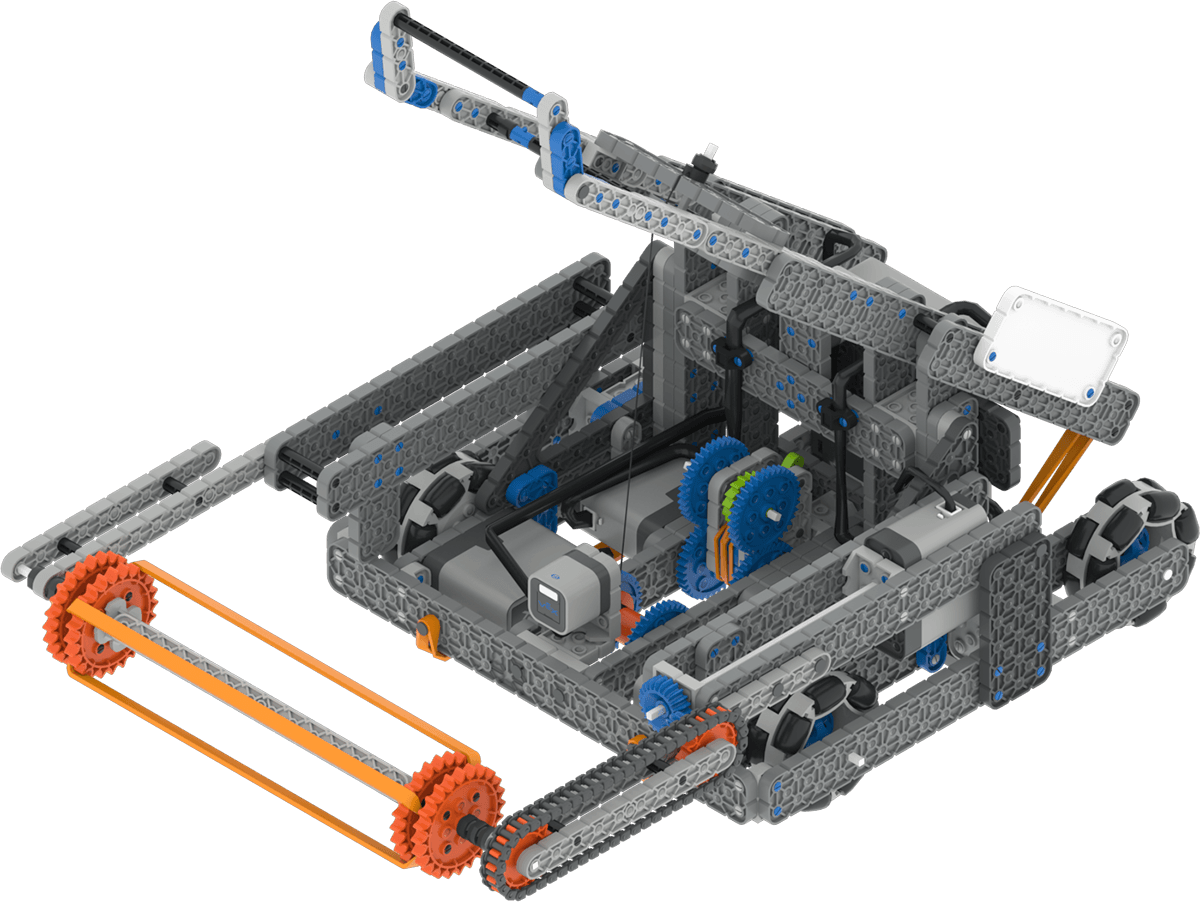
„Swish“ palaiko standartinius VR valdiklius ir jutiklius, tokius kaip inercinis jutiklis ir smegenų laikmatis, o papildomos „Swish“ būdingos funkcijos aprašytos Robotams skirti blokai ir Robotams skirtas Python.
Motorinės grupės#
Konfigūracija ir |
Aprašymas |
|---|---|
|
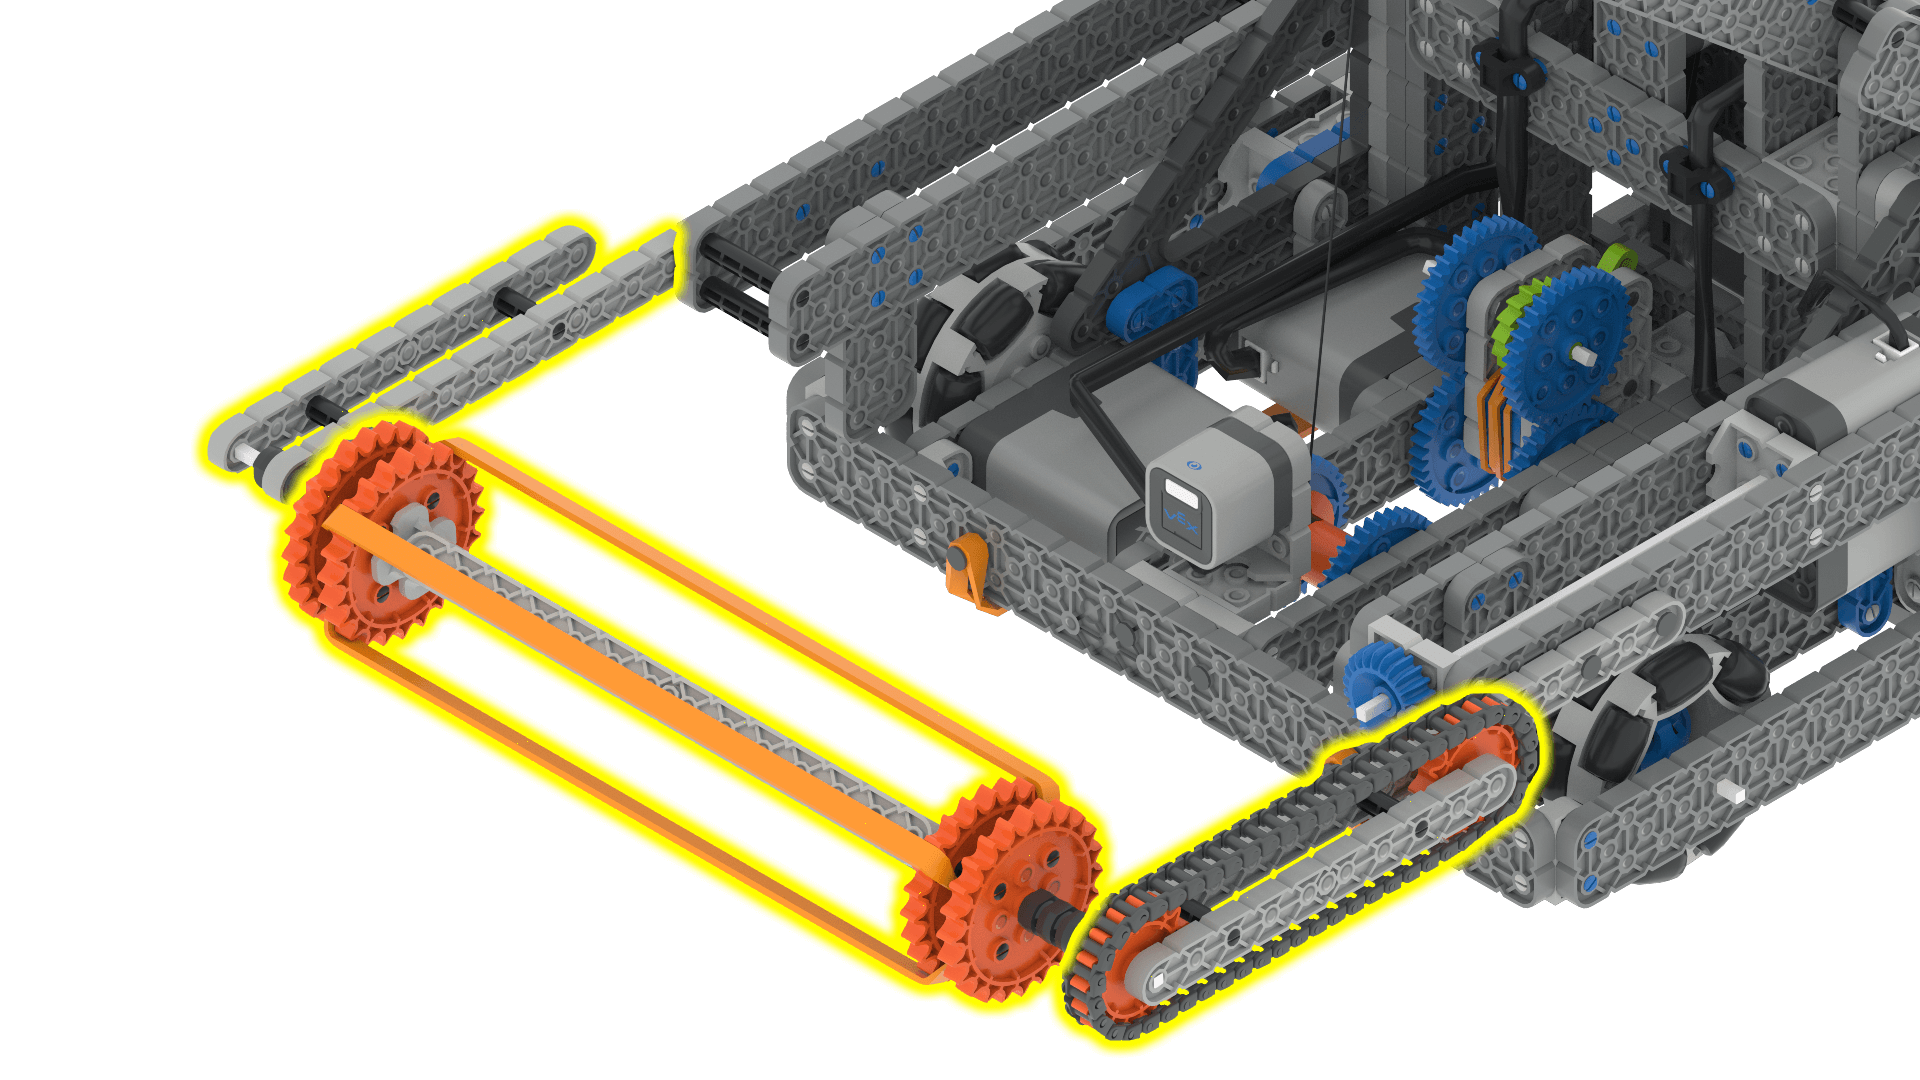
Įsiurbimo variklis gali suktis pirmyn ir atgal, kad surinktų kamuoliukus ir padėtų juos ant katapultos. Įsiurbimo variklis turi suktis, kad paliestų kamuoliuką, kad jį pakeltų. |
|
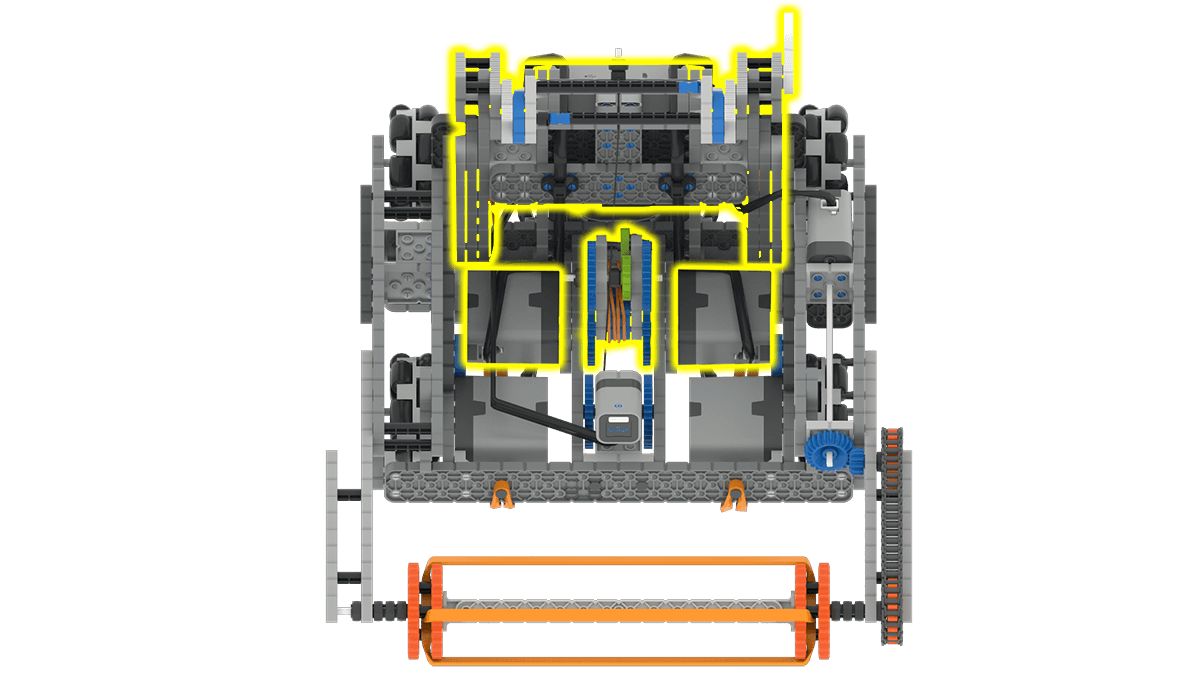
Katapultos rankos variklių grupė naudojama paleisti roboto pakeltus kamuolius. Norint pakelti kamuolį, katapultos ranka turi būti nuleista bent 1350 laipsnių. Kai katapultos ranka pakeliama arba atleidžiama bet kokiu atstumu, ji automatiškai pakyla į maksimalų aukštį kamuolių paleidimui. |
Komponentai ir funkcijos#
Komponentas arba funkcija |
Naudojimas |
API dokumentacija |
|---|---|---|
Pavarų dėžė |
Judina ir suka robotą. |
|
Įsiurbimo variklis |
Suka du roboto priekyje esančius ratus. Tai leidžia pakelti kamuoliukus nuo žemės. |
|
Katapultos motorų grupė |
Paleidžia roboto surinktus kamuoliukus. |
|
Galinio atstumo jutiklis |
Nustato, koks atstumas nuo vartų sienos yra roboto gale. |
|
Įsiurbimo optinis jutiklis |
Aptinka, ar įsiurbimo angoje yra rutulys. |
|
Smegenų laikmatis |
Seka praėjusį laiką nuo projekto pradžios. |
Žaidimų aikštelės#
Žaidimų aikštelė |
Aprašymas |
|---|---|
Surinkite ir paleiskite kamuoliukus IQ 24-25 virtualių įgūdžių lauke. |