
V5 lūžio taškas (Mobis)#
Mobis yra VEX V5 herojaus robotas, naudojamas V5 21-22 Tipping Point žaidimų aikštelėje.
Roboto apžvalga#
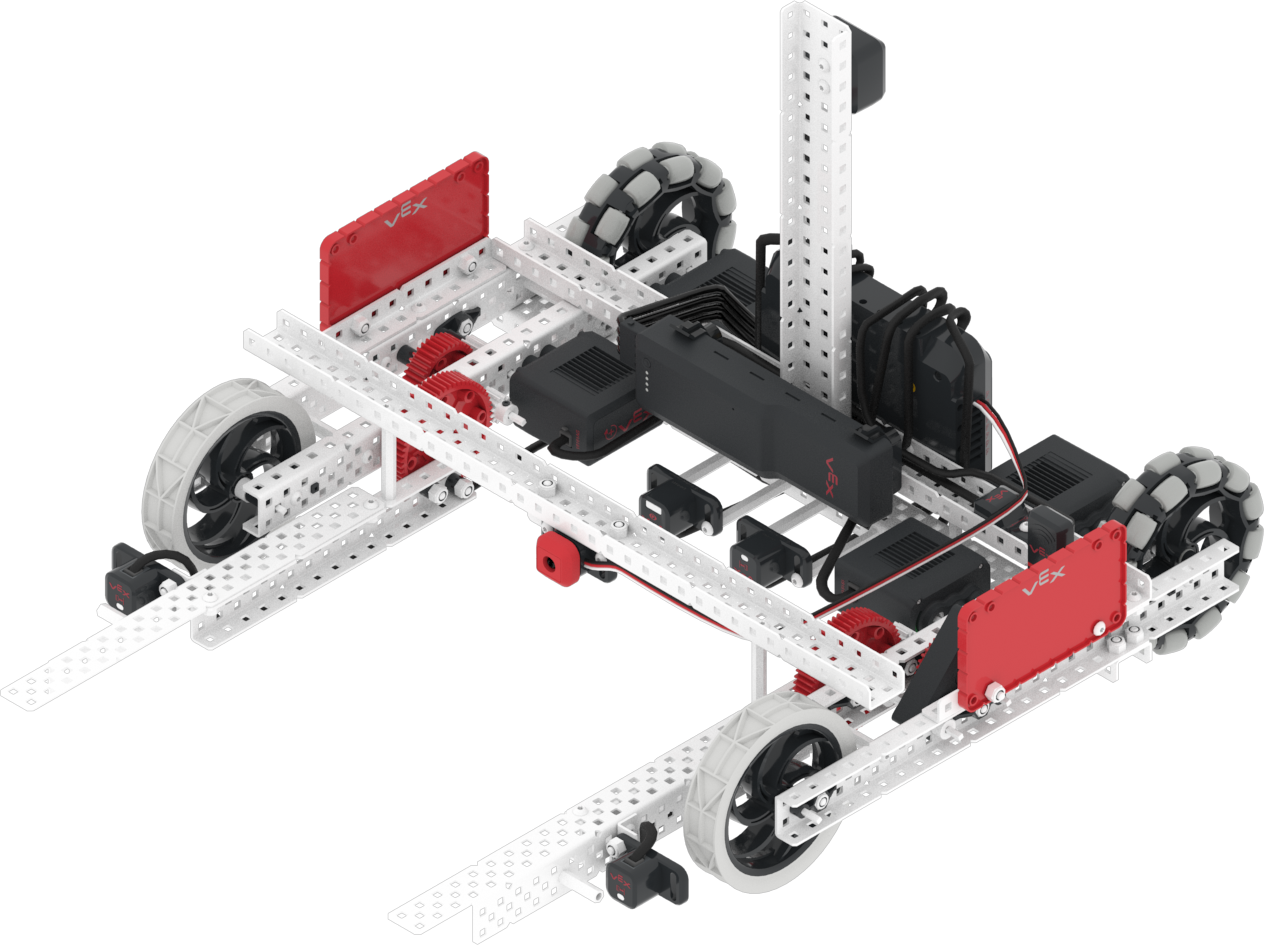
„Moby“ palaiko standartinius VR valdiklius ir jutiklius, tokius kaip inercinis jutiklis ir smegenų laikmatis, o papildomos „Moby“ būdingos funkcijos aprašytos Robotams skirti blokai ir Robotams skirtas Python.
Motorinės grupės#
Konfigūracija ir |
Aprašymas |
|---|---|
|
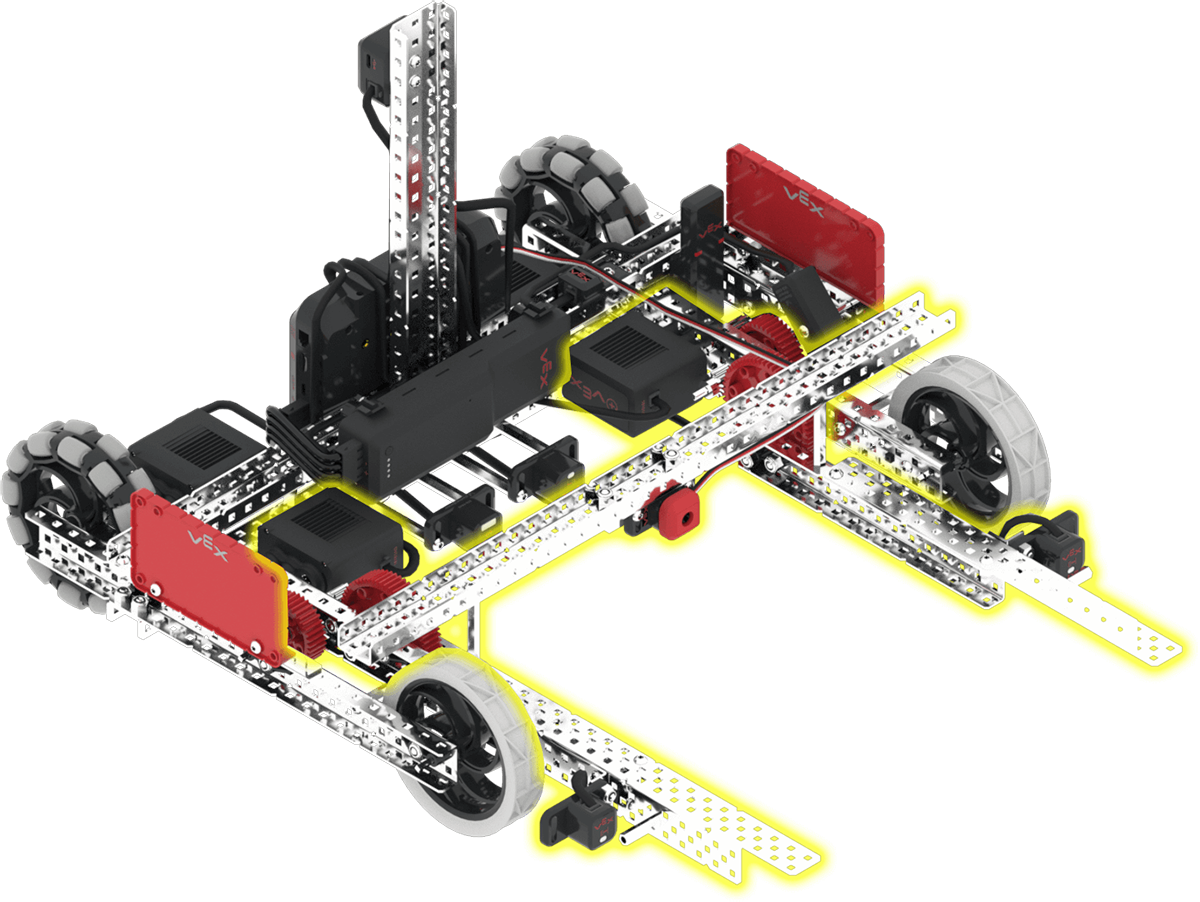
Šakes galima pakelti ir nuleisti. Tai leidžia robotui transportuoti ir skaičiuoti žiedus bei mobilius įvarčius. Šakių variklių grupės numatytoji padėtis yra 0 laipsnių ir ji bus nuleista link žemės 1700 laipsnių kampu. |
Komponentai ir funkcijos#
Komponentas arba funkcija |
Naudojimas |
API dokumentacija |
|---|---|---|
Pavarų dėžė |
Judina ir suka robotą. |
|
Šakių variklis |
Pakelia ir nuleidžia šakes. Tai leidžia robotui transportuoti ir pelnyti taškus žieduose ir mobiliuose įvarčiuose. |
|
Bamperio jungiklis |
Aptinka, kada šakėse yra žiedas. |
|
Optinis jutiklis |
Aptinka žiedus tarp roboto šakių. |
|
Sukimosi jutiklis |
Grąžina šakių kampą. |
|
Atstumo jutiklis |
Grąžina atstumą iki objekto iki roboto priekio. |
|
GPS jutiklis |
Grąžina dabartinę roboto padėtį ir judėjimo kryptį žaidimų aikštelėje. |
|
Smegenų laikmatis |
Seka praėjusį laiką nuo projekto pradžios. |
Žaidimų aikštelės#
Žaidimų aikštelė |
Aprašymas |
|---|---|
Įvertinkite mobiliuosius įvarčius, žiedus ir platformos pakilimą V5 21-22 virtualių įgūdžių lauke. |