
V5 Aukštos Įvertinimai (Axel)#
Axelis yra VEX V5 herojaus robotas, naudojamas V5 24-25 aukštų statymų žaidimų aikštelėje.
Roboto apžvalga#
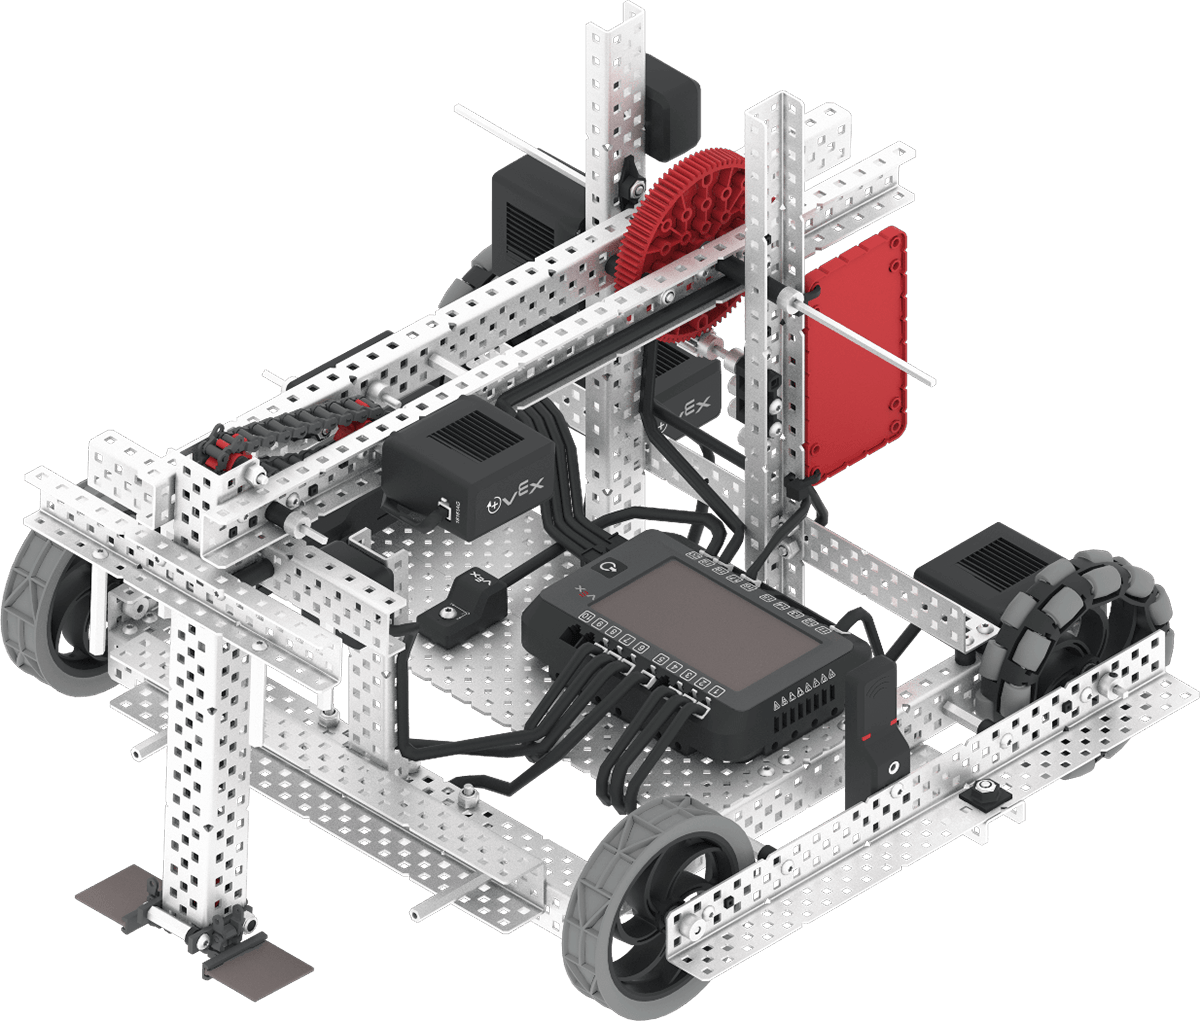
„Axel“ palaiko standartinius VR valdiklius ir jutiklius, tokius kaip inercinis jutiklis ir smegenų laikmatis, o papildomos „Axel“ būdingos funkcijos aprašytos robotams skirtuose blokuose ir robotams skirtame Python.
Varikliai#
Konfigūracija ir |
Aprašymas |
|---|---|
|
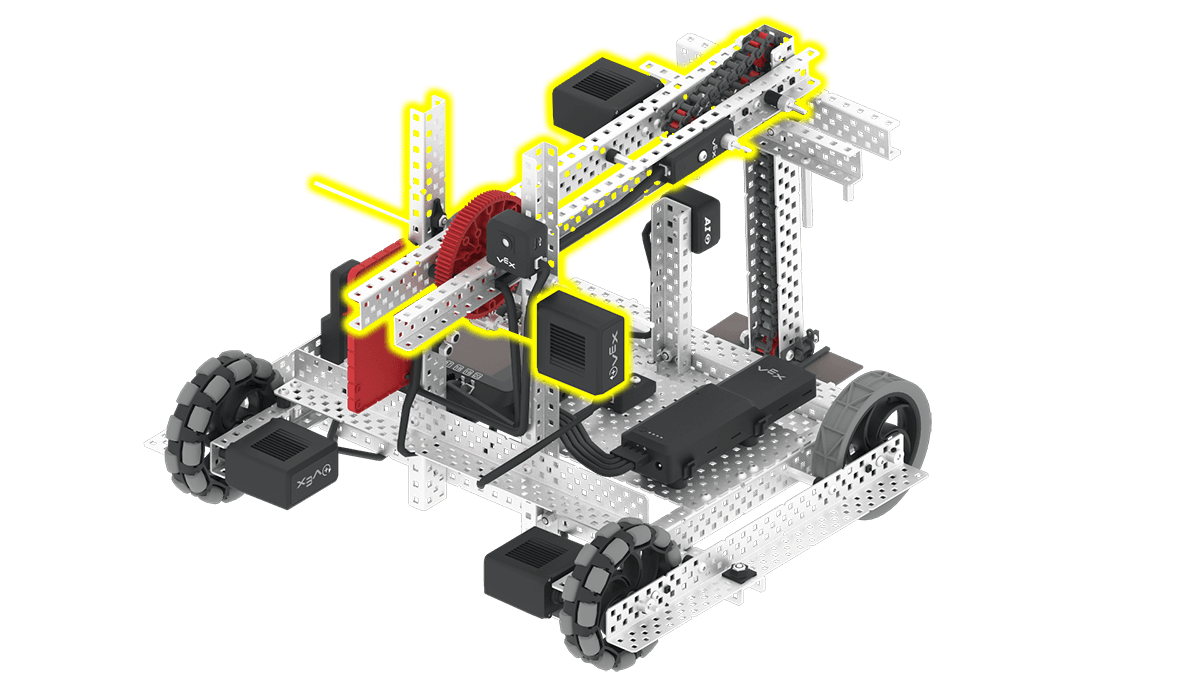
Ranka pakelia ir nuleidžia Axelio ranką. Ranka turi būti pakelta, kad neužstotų dirbtinio intelekto regėjimo jutiklio ir kad būtų galima užstumti žiedus ant kuoliukų. |
|
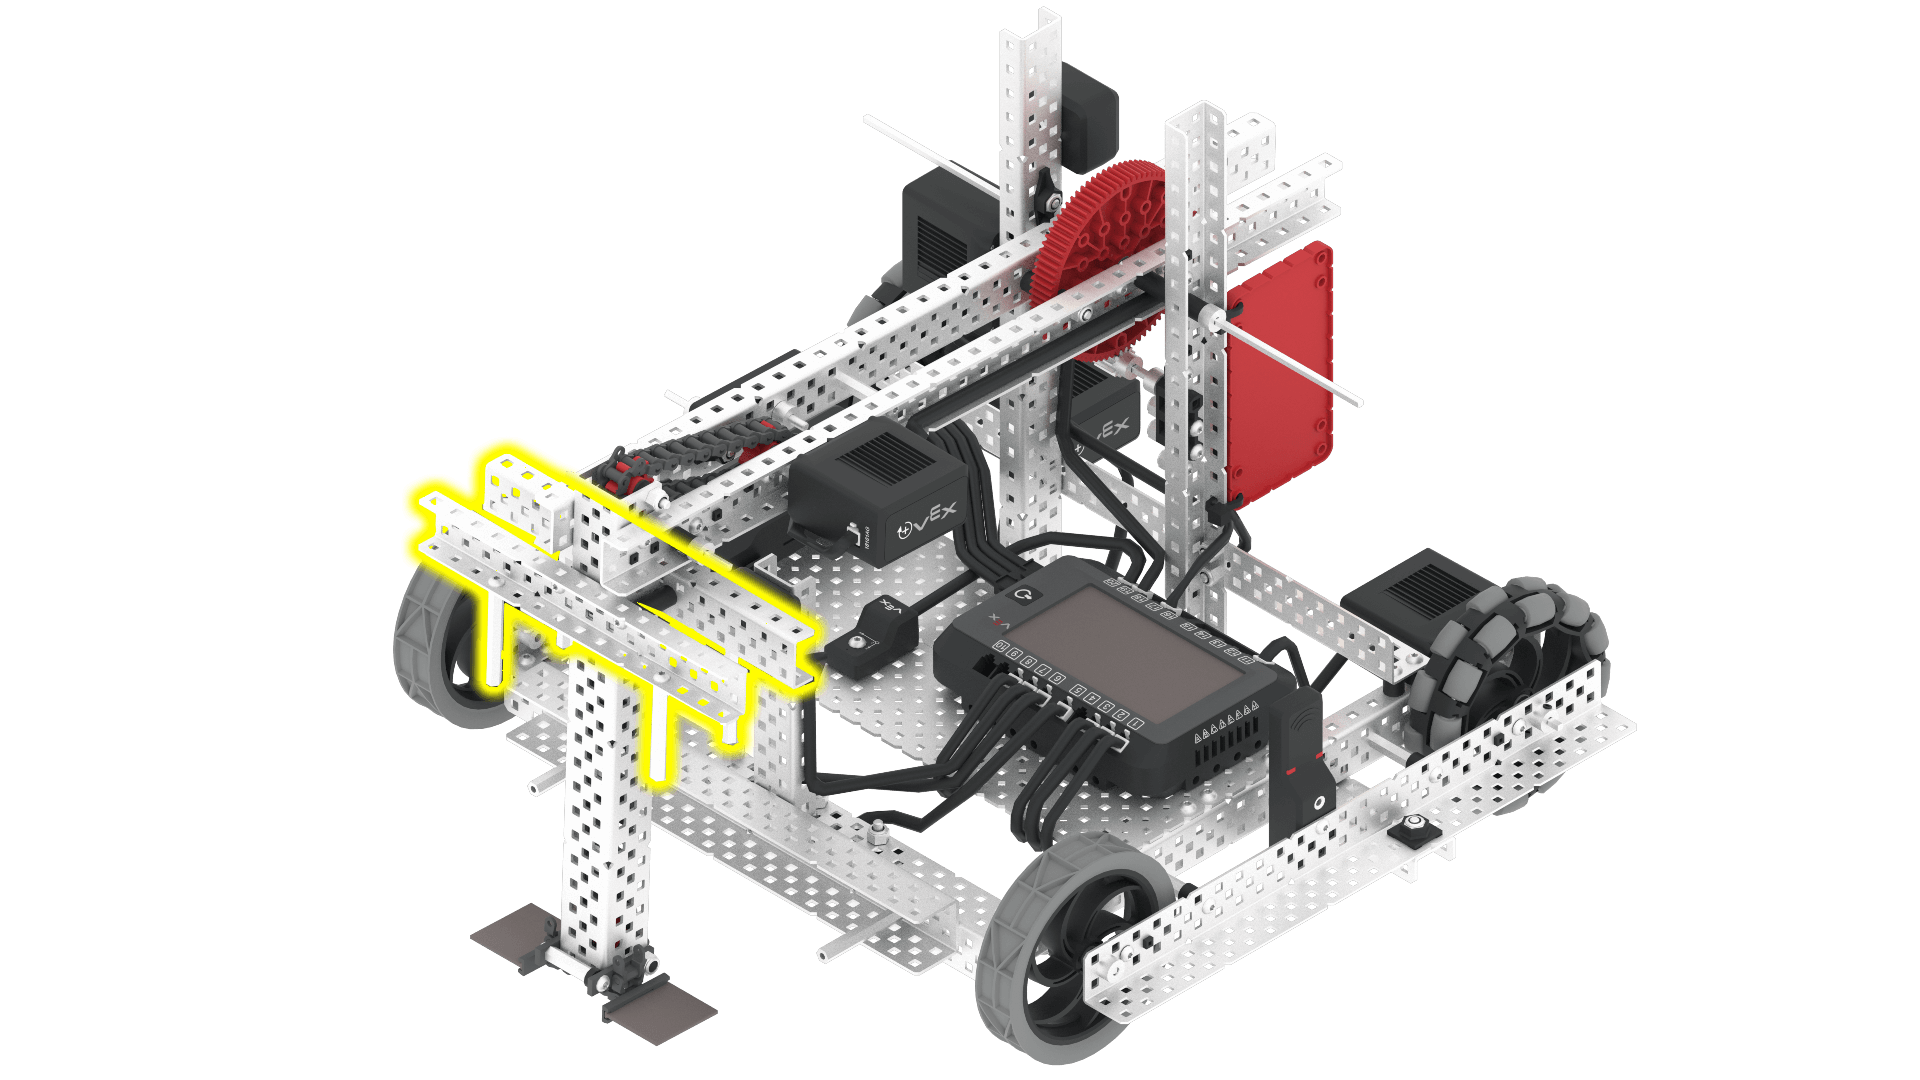
Stūmiklio variklis judina stūmiklį žemyn svirtimi. Tai leidžia žiedus nustumti nuo svirties ant kuolo. Stūmiklio padėtis svirties viršuje yra 0 laipsnių. |
Komponentai ir funkcijos#
Komponentas arba funkcija |
Naudojimas |
API dokumentacija |
|---|---|---|
Pavarų dėžė |
Judina ir suka robotą. |
|
Rankos variklis |
Pakelia ir nuleidžia ranką, kad būtų galima manipuliuoti žaidimo objektais. Ranka turi būti pakelta taip, kad neužstotų dirbtinio intelekto regos jutiklio, ir norint užstumti žiedus ant kuoliukų. Norint pakelti ranką pakankamai aukštai, kad būtų galima užstumti žiedą ant kuoliuko, ranką reikia pakelt bent 310 laipsnių kampu. |
|
Stūmiklio variklis |
Stūmiklis judina svirtį žemyn. Tai leidžia žiedus nustumti nuo svirties ant strypo. Stūmiklio padėtis svirties viršuje yra 0 laipsnių. Norint nustumti žiedą nuo svirties, stūmiklio variklis turi nusileisti 780 laipsnių kampu. |
|
Dirbtinio intelekto regėjimo jutiklis |
Aptinka žaidimo objektus, kad robotas galėtų savarankiškai orientuotis. |
|
Atstumo jutiklis |
Grąžina atstumą iki objekto iki roboto priekio. |
|
Optinis jutiklis |
Aptinka objektus priešais robotą ir nustato jų spalvą. |
|
Sukimosi jutiklis |
Grąžina dabartinį stūmiklio variklio sukimosi kampą ir padėtį. |
|
GPS jutiklis |
Grąžina dabartinę roboto padėtį ir judėjimo kryptį žaidimų aikštelėje. |
|
Smegenų laikmatis |
Seka praėjusį laiką nuo projekto pradžios. |
Žaidimų aikštelės#
Žaidimų aikštelė |
Aprašymas |
|---|---|
Rezultatyvūs žiedai ir mobilieji įvarčiai V5 24-25 virtualių įgūdžių lauke. |