
V5 perrašymas (lankstus)#
„Flex“ yra „VEX V5 Hero“ robotas, naudojamas V5 26-27 Override Playground.
Roboto apžvalga#
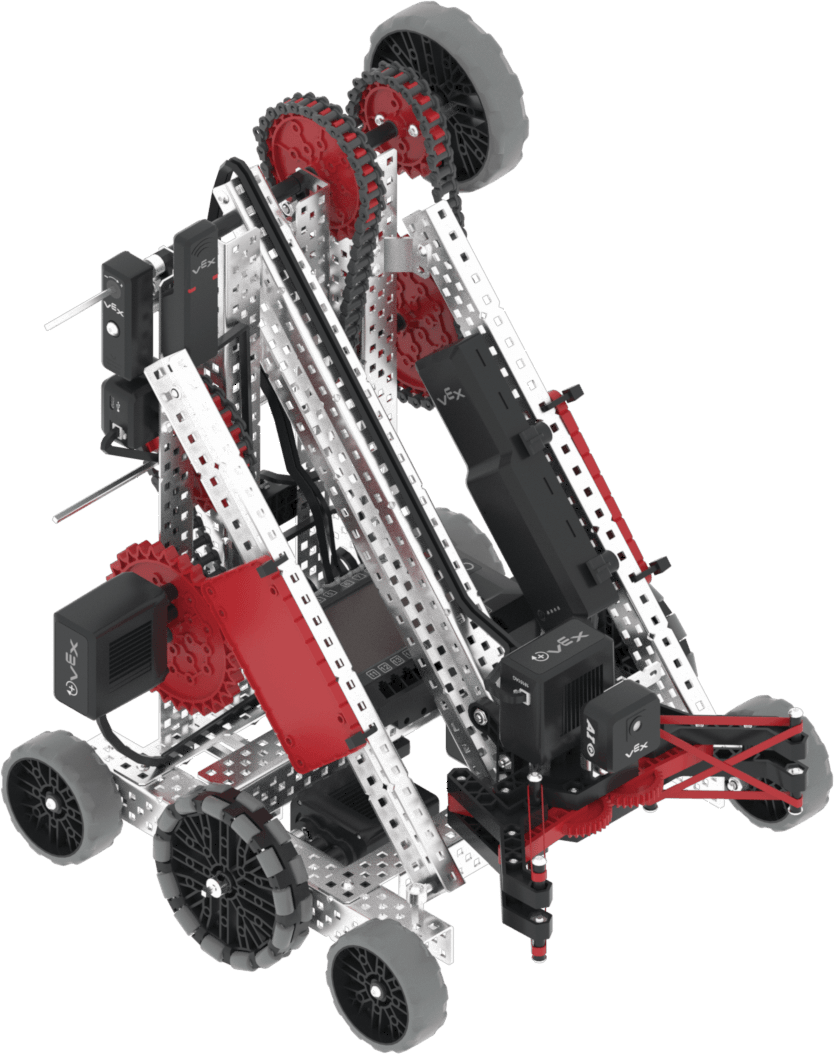
„Flex“ palaiko standartinius VR valdiklius ir jutiklius, tokius kaip inercinis jutiklis ir smegenų laikmatis, o papildomos „Flex“ būdingos funkcijos aprašytos robotams skirtuose blokuose ir robotams skirtame Python.
Varikliai#
Konfigūracija ir |
Aprašymas |
|---|---|
|
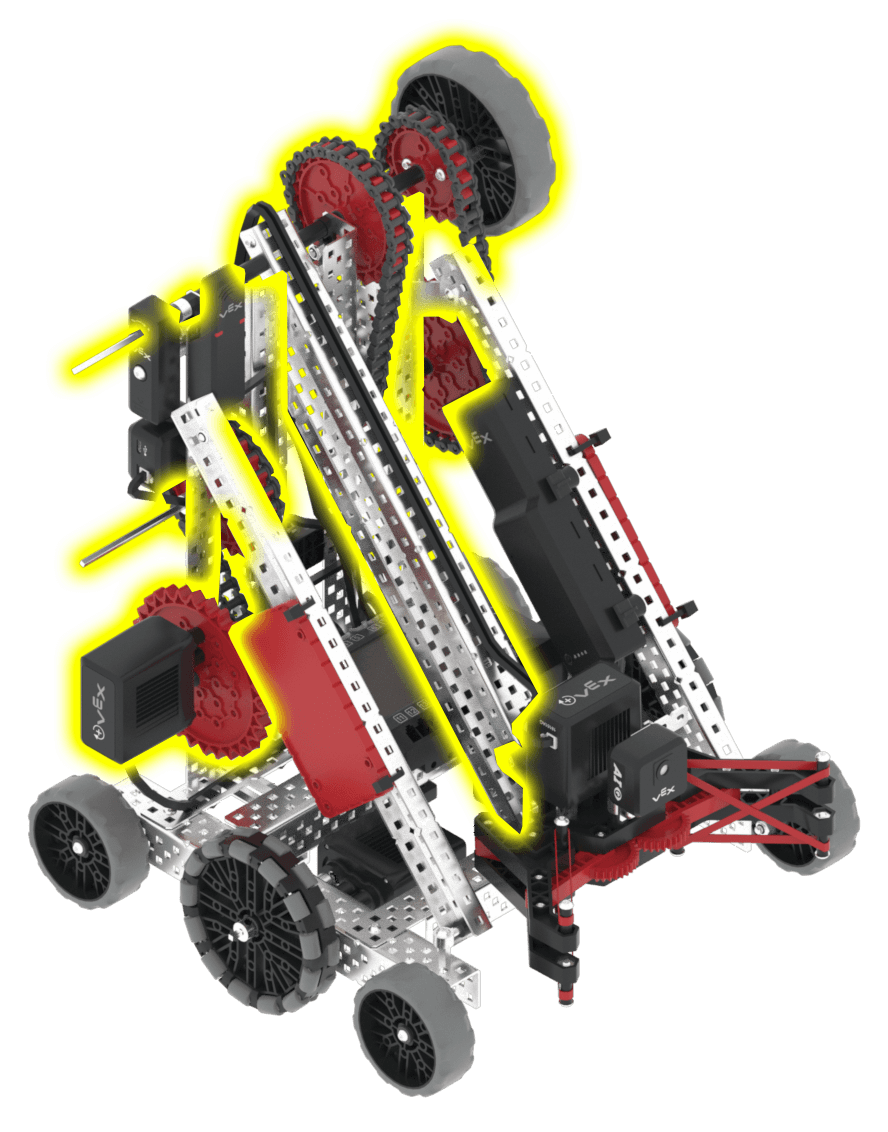
Pakelia ir nuleidžia ranką. Ranka yra pilnai pakelta 2000 laipsnių kampu; pradinė padėtis yra 0 laipsnių. |
|
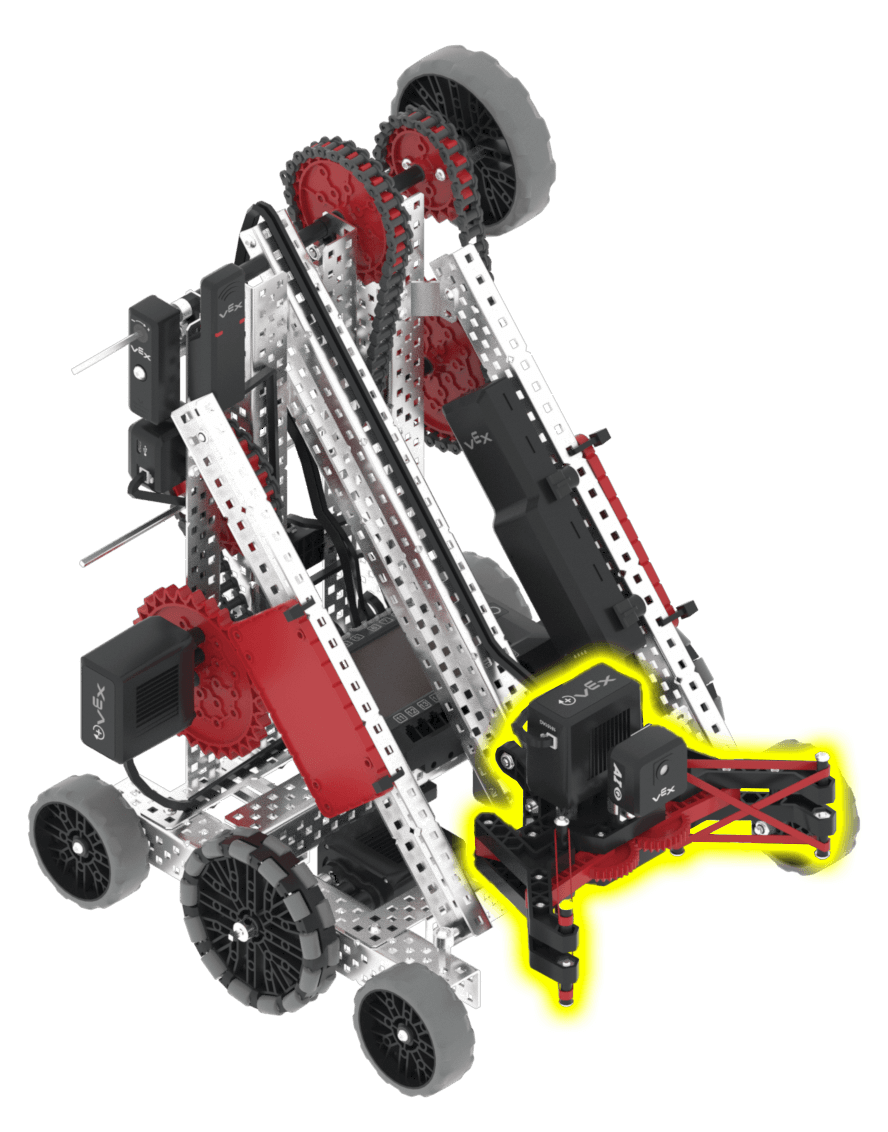
Atidaro ir uždaro nagą. Pradinė padėtis yra 467 laipsniai (visiškai uždaryta); nagas yra visiškai atidarytas esant 0 laipsnių kampui. |
Komponentai ir funkcijos#
Komponentas arba funkcija |
Naudojimas |
API dokumentacija |
|---|---|---|
Pavarų dėžė |
Judina ir suka robotą. |
|
Rankos variklis |
Pakelia ir nuleidžia ranką, kad sąveikautų su žaidimo elementais. |
|
ClawMotor |
Atidaro ir uždaro leteną, kad sugautų ir paleistų žaidimo elementus. |
|
Dirbtinio intelekto regėjimo jutiklis |
Tvirtinamas ant nago, nukreiptas į priekį. Aptinka žaidimo objektus priešais nagą, kad robotas galėtų savarankiškai orientuotis. Blokuojamas, kai nagas laiko smeigtuką arba puodelį, todėl veikia tik tada, kai nagas tuščias. |
|
Atstumo jutiklis |
Tvirtintas roboto priekyje, nukreiptas į priekį. Nustato atstumą nuo objekto iki roboto priekio. |
|
GPS jutiklis |
Grąžina dabartinę roboto padėtį ir judėjimo kryptį žaidimų aikštelėje. |
|
Smegenų laikmatis |
Seka praėjusį laiką nuo projekto pradžios. |
Žaidimų aikštelės#
Žaidimų aikštelė |
Aprašymas |
|---|---|
Žaiskite V5 26-27 iššūkį „Autonominio kodavimo įgūdžių viršijimas“. |