Diska cilnes izpratne#
Šajā pamācībā ir aplūkota VEXcode GO cilne “Disks”, kas ļauj tieši vadīt pievienotu robotu, nerakstot nekādu kodu. Līdz beigām jūs zināsiet, kā izvēlēties piedziņas režīmu, izmantot ekrāna vadīklas un izlasīt par citām cilnes “Disks” funkcijām. Piedziņas režīms darbojas pareizi tikai ar Code Base versiju.
Pārliecinieties, vai jūsu robots ir savienots ar VEXcode, pēc tam atlasiet cilni Braukt, lai pārslēgtos uz braukšanas režīmu.
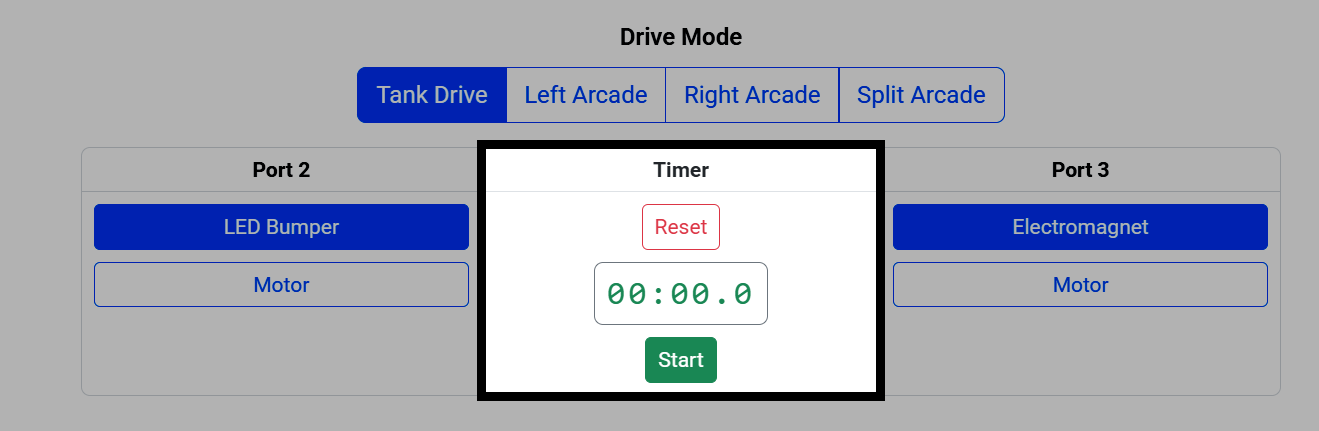
Izvēlieties braukšanas režīmu:
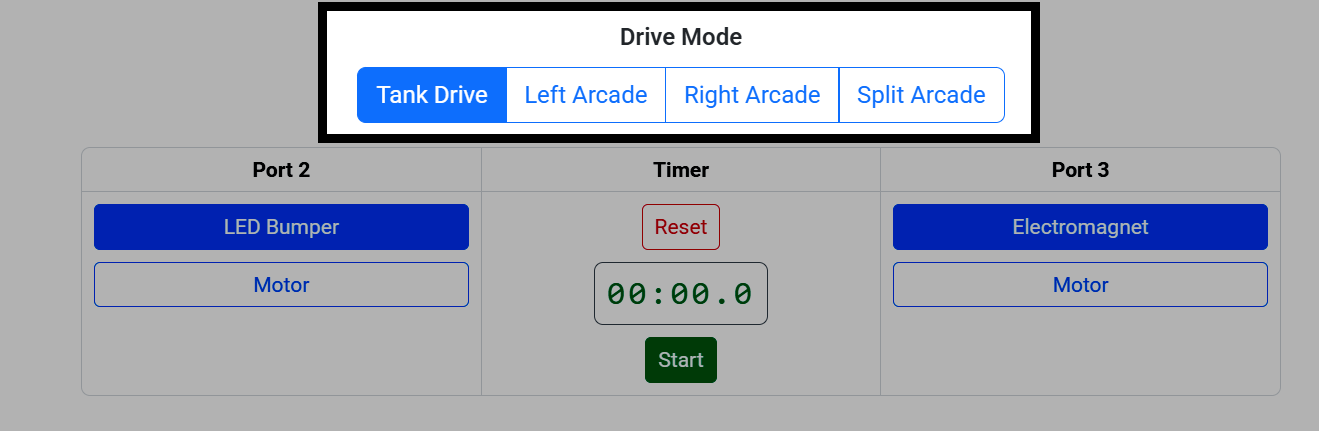
Tvertnes piedziņa — Katra piedziņas puse kustas neatkarīgi.
Kreisā arkāde — Kreisā puse pārvieto piedziņas kustību uz priekšu/atpakaļ un pagriešanos.
Labā arkāde — Labā puse pārvieto piedziņas kustību uz priekšu/atpakaļ un pagriešanos.
Sadalītā arkāde — Viena puse pārvieto piedziņas sistēmu uz priekšu/atpakaļ, otra puse to pagriež.
Robota vadība#
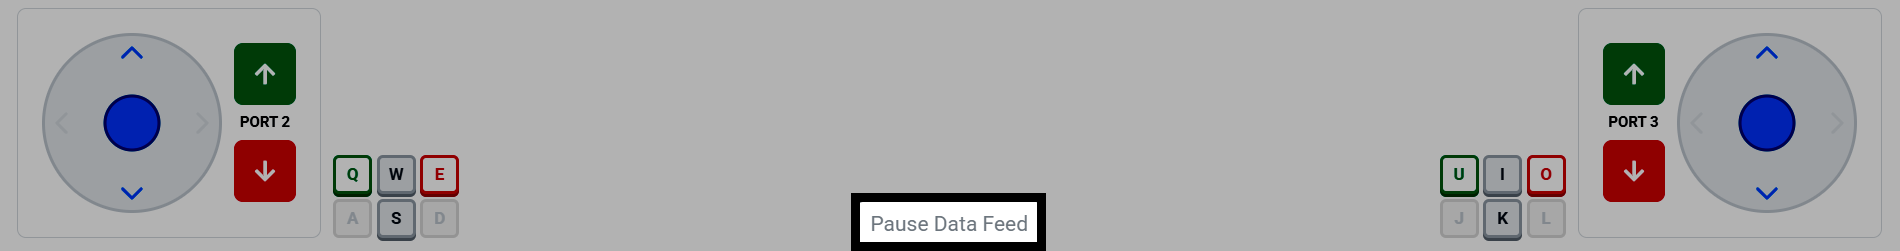
Katrā cilnes Disks pusē ir ekrāna kursorsvira, ko var vadīt ar peli vai zem tās kartētajiem tastatūras taustiņiem.
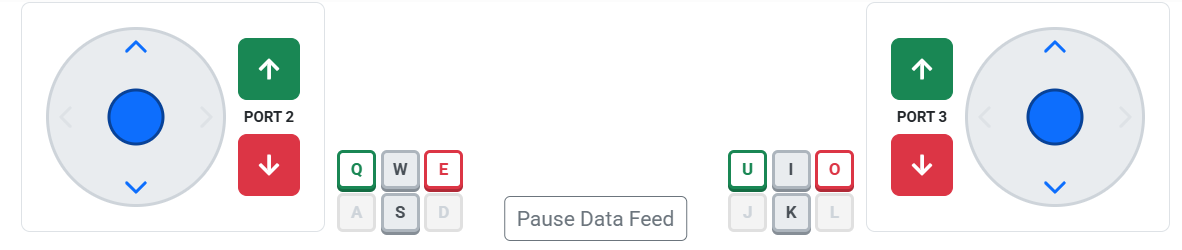
Q/E un U/O vienmēr kontrolē ierīci 2. un 3. pieslēgvietā. Pārējās pogas kontrolē piedziņu un, kad tās ir aktīvas, vienmēr nozīmē vienu un to pašu — W/I brauc uz priekšu, S/K brauc atpakaļgaitā, A/D un J/L griežas —, bet kuras no tām ir aktīvas, ir atkarīgs no braukšanas režīma:
Braukšanas režīms |
Kreisā kursorsvira |
Labā vadības svira |
|---|---|---|
Tvertnes piedziņa |
R/D braukt kreisajā pusē |
Es/K braucu labajā pusē |
Kreisā arkāde |
Braukšana pa R/D, pagrieziens pa A/D |
Nav izmantots |
Labā arkāde |
Nav izmantots |
Brauciet I/K, nogriezieties J/L |
Sadalītā arkāde |
R/D piedziņa |
J/L pagrieziens |
Piemēram, režīmā Tank Drive aktīvi ir tikai W/S un I/K:
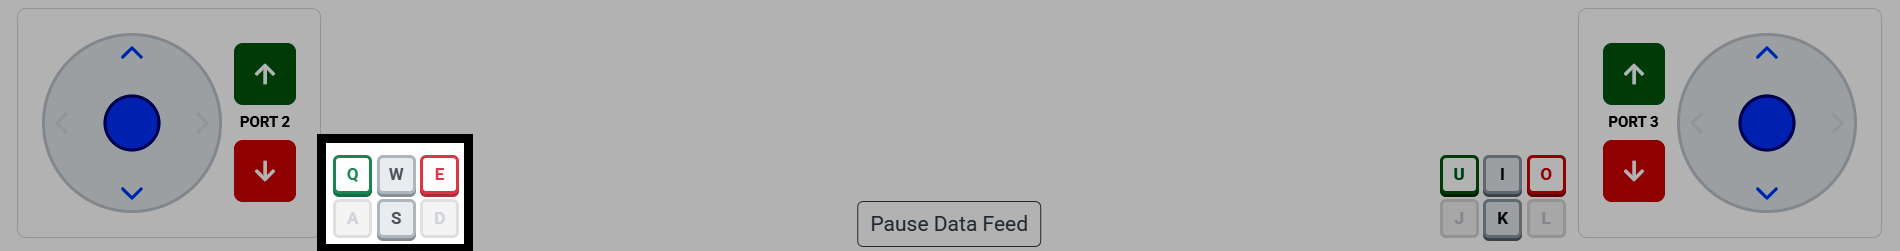
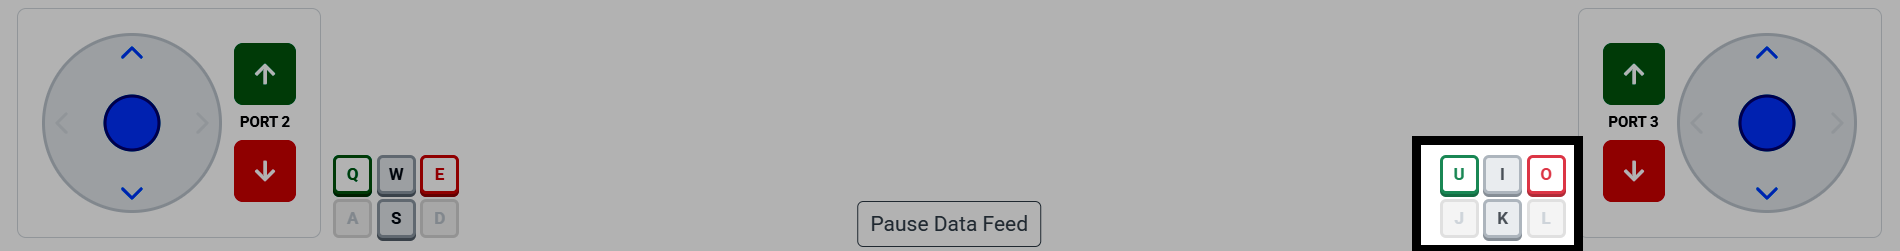
Portu ierīču izvēle#
Varat arī atlasīt, kura ierīce ir pievienota 2. un 3. pieslēgvietai, ja ir pievienots LED buferis, elektromagnēts vai papildu motors.
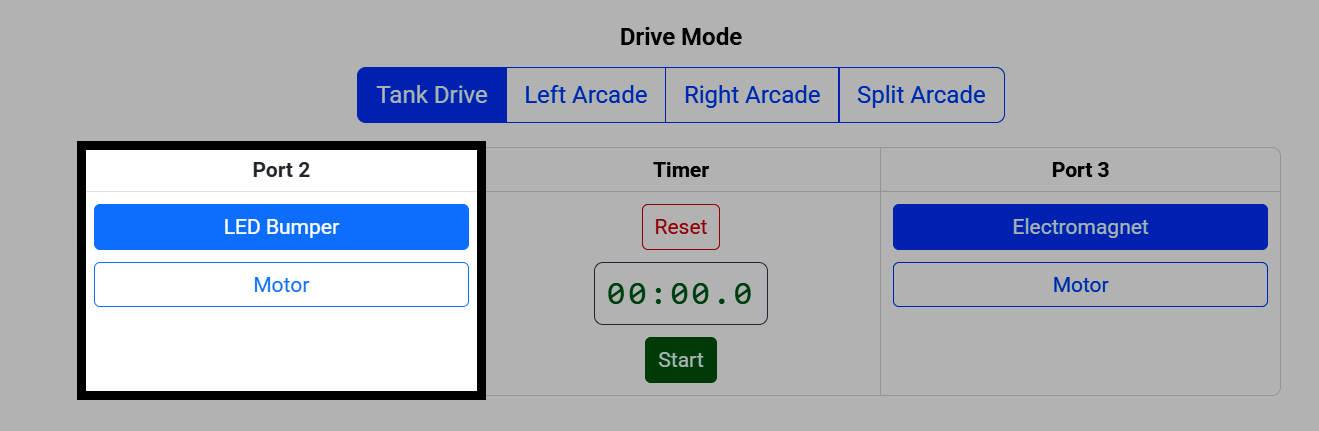
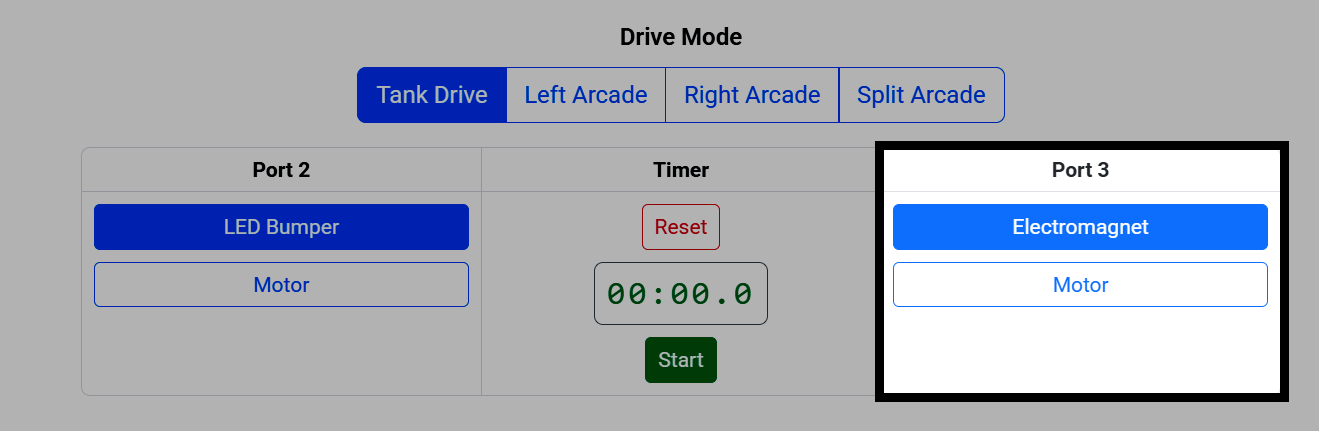
Taimeris seko līdzi braukšanas ilgumam. Izvēlieties Sākt, lai to iedarbinātu, un Atiestatīt, lai to atiestatītu uz nulli.
Tiešraides dati#
Datu tabulās ir redzami reāllaika dati par jūsu robota smadzenēm, piedziņu un pievienotajām ierīcēm.
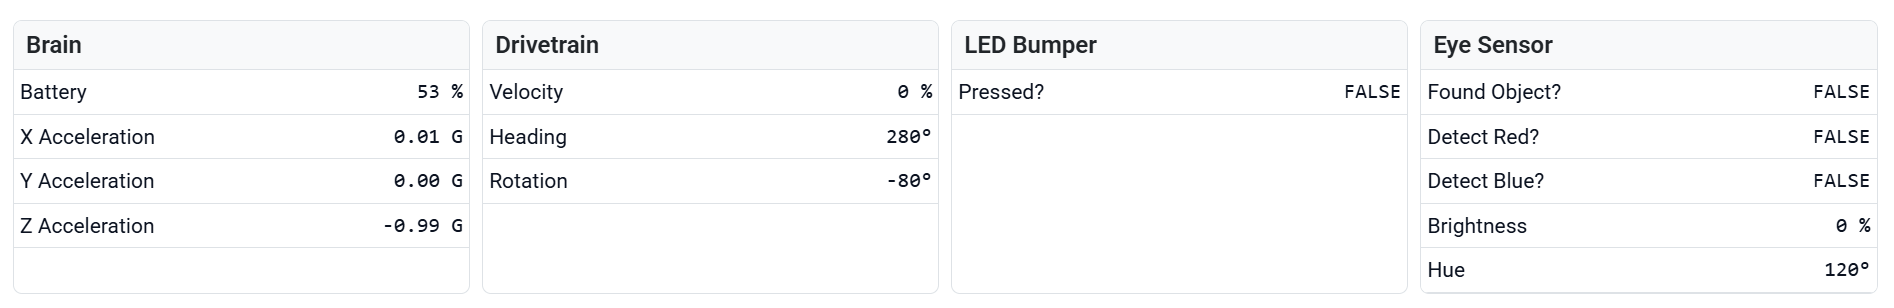
Ja vēlaties tos aplūkot tuvāk, atlasiet Apturēt datu plūsmu, lai iesaldētu datus.