
Robotspecifieke blokken#
Invoering#
De GO Competition Robot is voorzien van armmotorbesturing en robotspecifieke sensorblokken.
Alle standaard VEXcode VR-blokken zijn beschikbaar voor gebruik in de GO Competition - Mars Math Expedition Playground.
Hieronder vindt u een lijst met alle beschikbare robotspecifieke bouwblokken:
Aandrijving – Beweeg en stuur de robot.
Acties
drive — Laat de robot oneindig vooruit of achteruit bewegen.
drive for — Laat de robot vooruit of achteruit bewegen over een bepaalde afstand.
draaien — Draait de robot permanent naar links of rechts.
draaien voor — Draait de robot naar links of rechts over een specifiek aantal graden.
draai naar een bepaalde richting — Draait de robot in een specifieke richting.
draaien naar rotatie — Draait de robot naar een specifieke rotatie.
stop driving — Stopt de beweging van de robot.
Instellingen
rijsnelheid instellen — Vertelt de robot hoe snel hij moet rijden.
draaisnelheid instellen — Vertelt de robot hoe snel hij moet draaien.
rijrichting instellen — Wijzigt de huidige rijrichting van de robot naar een nieuwe rijrichting.
set drive rotation — Wijzigt de huidige rotatie van de robot naar een nieuwe rotatie.
set drive timeout — Stelt in hoeveel seconden de robot zal proberen een beweging te voltooien.
Waarden
rijden is voltooid — Rapporteert of de robot klaar is met bewegen.
aandrijving beweegt — Rapporteert of de robot beweegt.
rijrichting — Rapporteert de huidige rijrichting van de robot van 0 tot 359,99 graden.
aandrijfrotatie — Rapporteert de huidige rotatie van de robot.
rijsnelheid — Geeft aan hoe snel de robot rijdt.
Beweging – Beweeg en volg de armmotor van de robot.
Acties
motor laten draaien – Laat de armmotor continu omhoog of omlaag draaien.
motor laten draaien voor – Laat de armmotor een specifieke afstand in graden of omwentelingen draaien.
motor naar positie draaien – Draait de armmotor naar een specifieke positie.
stop motor – Stopt de armmotor met draaien.
Instellingen
set motor velocity – Vertelt de armmotor hoe snel hij moet draaien.
set motor timeout – Hiermee wordt ingesteld hoeveel tijd de armmotor nodig heeft om een beweging te voltooien.
motorpositie instellen – Wijzigt de huidige positie van de armmotor naar een nieuwe waarde.
Waarden
motor is klaar – Rapporteert of de armmotor klaar is met bewegen.
motor draait – Rapporteert of de armmotor draait.
motorpositie – Geeft de huidige positie van de armmotor weer.
motorsnelheid – Geeft aan hoe snel de armmotor draait, als een percentage van -100% tot 100%.
Waarneming - Gebruik de sensoren van de robot.
Oogsensor
Oog heeft een object gevonden — Rapporteert of de oogsensor een object binnen bereik detecteert.
Oog detecteert kleur — Rapporteert of de oogsensor een specifieke kleur detecteert.
Ooghelderheid — Geeft de helderheid weer die door de oogsensor is gedetecteerd.
Oogtint — Rapporteert de tint die door de oogsensor is gedetecteerd.
Gyrosensor
botsing gedetecteerd — Rapporteert of de robot een plotselinge botsing heeft gedetecteerd.
De voorbeelden op deze pagina gebruiken de standaard startpositie van de Playground.
Aandrijving#
De aandrijving bepaalt hoe de VR-robot rijdt en stuurt. De aandrijving kan vooruit of achteruit bewegen, naar links of rechts draaien, koersen volgen en zijn rotatie bijhouden.
Acties#
drijfveer#
Het drive-blok zorgt ervoor dat de robot oneindig vooruit of achteruit beweegt. De robot blijft bewegen totdat er een andere actie wordt uitgevoerd, zoals draaien of stoppen.
rijd [vooruit v]
Parameters |
Beschrijving |
|---|---|
richting |
De richting waarin de robot beweegt: vooruit of achteruit. |
Voorbeeld
wanneer gestart :: hat events
[Drive forward, then stop.]
rijd [vooruit v]
wacht (2) seconden
stop rijden
rijden voor#
Het aandrijfblok in de stapel beweegt de robot vooruit of achteruit over een bepaalde afstand. Het project wacht totdat de robot klaar is met bewegen voordat het volgende blok in de stapel wordt uitgevoerd.
rijd [vooruit v] voor (200) [mm v] ▶
Parameters |
Beschrijving |
|---|---|
richting |
De richting waarin de robot beweegt: vooruit of achteruit. |
afstand |
De afstand die de robot aflegt. Dit kan een geheel getal of een decimaal getal zijn. |
eenheid |
De afstandseenheid: mm (millimeter) of inches |
en wacht niet |
Selecteer de pijl ( ▶ ) om het blok uit te breiden naar en niet te wachten, zodat het volgende blok in de stapel direct wordt uitgevoerd. |
Voorbeeld
wanneer gestart :: hat events
[Drive forward.]
rijd [vooruit v] voor (500) [mm v] ▶
draai#
Het draai-blok zorgt ervoor dat de robot continu naar links of rechts draait. De robot blijft draaien totdat er een andere actie wordt uitgevoerd, zoals rijden of stoppen.
draai [rechts v]
Parameters |
Beschrijving |
|---|---|
richting |
De richting waarin de robot draait: links of rechts. |
Voorbeeld
wanneer gestart :: hat events
[Turn right, then stop.]
draai [rechts v]
wacht (2) seconden
stop rijden
draai voor#
Het draai voor-blok in de stapel laat de robot een specifiek aantal graden naar links of rechts draaien. De draai is relatief ten opzichte van de huidige positie van de robot. Het project wacht tot de robot klaar is met draaien voordat het volgende blok in de stapel wordt uitgevoerd.
draai [rechts v] voor (90) graden ▶
Parameters |
Beschrijving |
|---|---|
richting |
De richting waarin de robot draait: links of rechts. |
hoek |
Het aantal graden dat de robot draait. Dit kan een geheel getal of een decimaal getal zijn. |
en wacht niet |
Selecteer de pijl ( ▶ ) om het blok uit te breiden naar en niet te wachten, zodat het volgende blok in de stapel direct wordt uitgevoerd. |
Voorbeeld
wanneer gestart :: hat events
[Turn left, then turn around to the right.]
draai [links v] voor (90) graden ▶
draai [rechts v] voor (180) graden ▶
naar koptekst#
Een koers is de richting waarin de robot kijkt, gemeten in graden. Het draai naar koers-blok zorgt ervoor dat de robot in een specifieke koers kijkt, van -359 tot 359 graden. De robot draait in de kortste richting om de gewenste koers te bereiken.
De beginrichting is 0 graden.
Het project wacht tot de robot klaar is met draaien voordat het volgende blok in de stapel wordt uitgevoerd.
draai naar koers (90) graden ▶
Parameters |
Beschrijving |
|---|---|
kop |
De richting waarin de robot moet kijken, ligt tussen -359 en 359 graden. |
en wacht niet |
Selecteer de pijl ( ▶ ) om het blok uit te breiden naar en niet te wachten, zodat het volgende blok in de stapel direct wordt uitgevoerd. |
Voorbeeld
wanneer gestart :: hat events
[Turn to face the cardinal directions.]
draai naar koers (90) graden ▶
wacht (2) seconden
draai naar koers (180) graden ▶
wacht (2) seconden
draai naar koers (270) graden ▶
wacht (2) seconden
draai naar koers (0) graden ▶
wacht (2) seconden
overschakelen naar rotatie#
Het stapelblok draaien naar rotatie zorgt ervoor dat de robot in een specifieke rotatierichting draait.
Rotatie is de mate waarin de robot is gedraaid, gemeten in graden. Aan het begin van een project wordt de rotatiewaarde ingesteld op 0 graden. Rotatie kan ook worden ingesteld met behulp van het blok set drive rotation.
De rotatiewaarden zijn absoluut. Dit betekent dat de draairichting afhangt van de huidige rotatie van de robot. Naar rechts draaien vergroot de rotatie, naar links draaien verkleint de rotatie.
Als de robot bijvoorbeeld begint bij 0 graden en je draait hem 720 graden, dan draait hij twee keer naar rechts. Als je hem vervolgens 360 graden draait, draait hij één keer naar links, omdat 360 minder is dan 720.
Het project wacht tot de robot klaar is met draaien voordat het volgende blok in de stapel wordt uitgevoerd.
draai naar rotatie (90) graden ▶
Parameters |
Beschrijving |
|---|---|
rotatie |
De rotatiewaarde, in graden, waarnaar de robot zal draaien. Dit kan een geheel getal of een decimaal getal zijn. |
en wacht niet |
Selecteer de pijl ( ▶ ) om het blok uit te breiden naar en niet te wachten, zodat het volgende blok in de stapel direct wordt uitgevoerd. |
Voorbeeld
wanneer gestart :: hat events
[Turn left, then spin in a circle clockwise and face right.]
draai naar rotatie (-90) graden ▶
wacht (2) seconden
draai naar rotatie (450) graden ▶
stop met rijden#
Het stop rijden-blok stopt de beweging van de robot.
stop rijden
Parameters |
Beschrijving |
|---|---|
Dit blok heeft geen parameters. |
Voorbeeld
wanneer gestart :: hat events
[Drive forward, then stop.]
rijd [vooruit v]
wacht [4] seconden
stop rijden
Instellingen#
stel aandrijfsnelheid in#
Het stackblok set drive velocity vertelt de robot hoe snel hij moet rijden. Een hoger percentage zorgt ervoor dat de robot sneller rijdt en een lager percentage zorgt ervoor dat de robot langzamer rijdt.
Elk project begint standaard met de robot die op 50% van zijn maximale snelheid rijdt.
Let op: Een hogere snelheid zorgt ervoor dat de robot sneller rijdt, maar mogelijk minder nauwkeurig. Een lagere snelheid zorgt ervoor dat de robot langzamer rijdt, maar mogelijk nauwkeuriger.
stel rijsnelheid in op (50) [% v]
Parameters |
Beschrijving |
|---|---|
snelheid |
De snelheid waarmee gereden wordt, varieert van 0% tot 100%. |
eenheid |
De snelheidseenheid: % |
Voorbeeld
wanneer gestart :: hat events
[Drive forward at the default velocity.]
rijd [vooruit v] voor (100) [mm v] ▶
wacht (1) seconden
[Move slower.]
stel rijsnelheid in op (20) [% v]
rijd [vooruit v] voor (100) [mm v] ▶
wacht (1) seconden
[Move faster.]
stel rijsnelheid in op (100) [% v]
rijd [vooruit v] voor (100) [mm v] ▶
wacht (1) seconden
ingestelde draaisnelheid#
Het stapelblok set turn velocity vertelt de robot hoe snel hij moet draaien. Een hoger percentage zorgt ervoor dat de robot sneller draait en een lager percentage zorgt ervoor dat de robot langzamer draait.
Elk project begint standaard met de robot die met 50% snelheid draait.
Let op: Een hogere snelheid zorgt ervoor dat de robot sneller draait, maar mogelijk minder nauwkeurig. Een lagere snelheid zorgt ervoor dat de robot langzamer draait, maar mogelijk nauwkeuriger.
stel draaisnelheid in op (50) [% v]
Parameters |
Beschrijving |
|---|---|
snelheid |
De draaisnelheid varieert van 0% tot 100%. |
eenheid |
De snelheidseenheid: % |
Voorbeeld
wanneer gestart :: hat events
[Turn at default velocity.]
draai [rechts v] voor (100) graden ▶
wacht (1) seconden
[Turn slower.]
stel draaisnelheid in op (20)%
draai [rechts v] voor (100) graden ▶
wacht (1) seconden
[Turn faster.]
stel draaisnelheid in op (100)%
draai [rechts v] voor (100) graden ▶
wacht (1) seconden
stuurrichting instellen#
Een koers is de richting waarin de robot kijkt, gemeten in graden. Het stackblok set drive heading verandert de huidige koers van de robot naar een nieuwe koerswaarde.
Als de robot bijvoorbeeld naar rechts is gedraaid, zorgt het instellen van de richting op 0 graden ervoor dat die naar rechts gerichte positie de nieuwe 0 graden wordt. Vervolgens kan de robot zich op basis van die nieuwe richting naar andere posities draaien.
stel rijkoers in op (0) graden
Parameters |
Beschrijving |
|---|---|
kop |
De richtingswaarde, in graden, die voor de robot moet worden ingesteld. |
Voorbeeld
wanneer gestart :: hat events
[Turn to the left.]
stel rijkoers in op (90) graden
draai naar koers (0) graden ▶
stel de aandrijfrotatie in#
Rotatie geeft aan hoeveel de robot is gedraaid, gemeten in graden. Aan het begin van een project wordt de rotatiewaarde ingesteld op 0 graden. Het stackblok set drive rotation wijzigt de huidige rotatie van de robot naar een nieuwe waarde.
Als de robot bijvoorbeeld twee volledige draaien naar rechts heeft gemaakt, is de rotatiewaarde 720 graden. Door de rotatie op 0 graden te zetten, wordt die rotatiewaarde gereset van 720 naar 0 graden. De robot kan vervolgens draaien op basis van die nieuwe waarde.
stel rijrotatie in op (0) graden
Parameters |
Beschrijving |
|---|---|
rotatie |
De rotatiewaarde in graden die voor de robot moet worden ingesteld. Dit kan een geheel getal of een decimaal getal zijn. |
Voorbeeld
wanneer gestart :: hat events
[Spin counterclockwise two times.]
stel rijrotatie in op (720) graden
draai naar rotatie (0) graden ▶
schijftime-out instellen#
Het stackblok set drive timeout bepaalt hoeveel seconden de robot mag proberen een beweging te voltooien. Als de robot de beweging niet binnen die tijd kan voltooien, stopt hij met proberen en gaat hij verder met het volgende blok in de stack. Dit voorkomt dat de robot vast komt te zitten tijdens een beweging.
stel rijtime-out in op (1) seconden
Parameters |
Beschrijving |
|---|---|
tijd |
Het aantal seconden dat de robot de tijd heeft om een beweging te voltooien. Dit kan een geheel getal of een decimaal getal zijn. |
Voorbeeld
wanneer gestart :: hat events
[Drive forward for 1 second, then turn.]
stel rijtime-out in op (1) seconden
rijd [vooruit v] voor (25) [inches v] ▶
draai [rechts v] voor (90) graden ▶
Waarden#
De rit is voltooid.#
Het Booleaanse blok rijden is klaar geeft aan of de robot klaar is met bewegen. Dit kan worden gebruikt om de timing van andere acties te regelen op basis van de beweging van de robot.
Klopt — De robot is klaar met bewegen.
Onjuist — De robot beweegt nog steeds.
Dit blok werkt samen met aandrijflijnblokken die de parameter en niet wachten hebben.
<rijden klaar?>
Parameters |
Beschrijving |
|---|---|
Dit blok heeft geen parameters. |
Voorbeeld
wanneer gestart :: hat events
[Start spinning when the drive is complete.]
rijd [vooruit v] voor (200) [mm v] ◀ en niet wachten
wacht totdat <rijden klaar?>
draai [rechts v] voor (360) graden ▶
De aandrijving beweegt.#
Het Booleaanse blok aandrijving beweegt geeft aan of de robot beweegt. Dit kan worden gebruikt om de timing van andere gedragingen te regelen op basis van de beweging van de robot.
Klopt — De robot beweegt.
Onjuist — De robot beweegt niet.
Dit blok werkt samen met aandrijflijnblokken die de parameter en niet wachten hebben.
<rijden in beweging?>
Parameters |
Beschrijving |
|---|---|
Dit blok heeft geen parameters. |
Voorbeeld
wanneer gestart :: hat events
[Print that the robot is moving while it is still driving.]
rijd [vooruit v] voor (200) [mm v] ◀ en niet wachten
zolang <rijden in beweging?>
druk [Still Moving...] af ▶
wacht (0.1) seconden
wis scherm
einde
druk [Done!] af ▶
rijrichting#
Een koers is de richting waarin de robot kijkt, gemeten in graden. Het rijrichting-rapportageblok geeft die koers weer van 0 tot 359,99 graden.
De beginrichting van de robot is 0 graden.
(rijkoers in graden)
Parameters |
Beschrijving |
|---|---|
Dit blok heeft geen parameters. |
Voorbeeld
wanneer gestart :: hat events
[Display the heading after turning.]
draai [rechts v] voor (450) graden ▶
druk (rijkoers in graden) af op scherm ◀ en cursor naar volgende rij
aandrijfrotatie#
Rotatie geeft aan hoeveel de robot is gedraaid, gemeten in graden. Aan het begin van een project wordt de rotatiewaarde ingesteld op 0 graden. Het drive rotation-rapportageblok geeft de huidige rotatie van de robot weer.
Naar rechts draaien vergroot de rotatie, en naar links draaien verkleint de rotatie. Twee volledige draaien naar rechts resulteren bijvoorbeeld in een rotatie van 720 graden.
(rijrotatie in graden)
Parameters |
Beschrijving |
|---|---|
Dit blok heeft geen parameters. |
Voorbeeld
wanneer gestart :: hat events
[Display the rotation after turning.]
draai [rechts v] voor (450) graden ▶
druk (rijrotatie in graden) af op scherm ◀ en cursor naar volgende rij
aandrijfsnelheid#
Het rijsnelheid-rapportageblok geeft aan hoe snel de robot rijdt.
(rijsnelheid in [% v])
Parameters |
Beschrijving |
|---|---|
eenheid |
De snelheidseenheid: % |
Voorbeeld
wanneer gestart :: hat events
[Display the velocity after driving.]
rijd [vooruit v] voor (200) [mm v] ▶
druk (rijsnelheid in [% v]) af op scherm ◀ en cursor naar volgende rij
Beweging#
De GO Competition Advanced 2.0-robot gebruikt de armmotor om de arm omhoog en omlaag te bewegen, zodat hij objecten kan oppakken, tillen en dragen.
Acties#
draaimotor#
Het stapelblok spinmotor laat de armmotor continu op en neer draaien. De motor blijft draaien totdat er een andere actie wordt uitgevoerd, zoals in een andere richting draaien of stoppen.
draai [ArmMotor v] [omhoog v]
Parameters |
Beschrijving |
|---|---|
motor |
De motor die moet draaien: ArmMotor. |
richting |
De draairichting van de motor: omhoog of omlaag. |
Voorbeeld
wanneer gestart
[Raise the Arm Motor, then stop.]
draai [ArmMotor v] [omhoog v]
wacht (1) seconden
stop [ArmMotor v]
draaimotor voor#
De draaimotor voor het stapelblok laat een motor een bepaalde afstand draaien. De draaiing is relatief ten opzichte van de huidige positie van de motor. Het project wacht totdat de motor is uitgedraaid voordat het volgende blok in de stapel wordt uitgevoerd.
draai [ArmMotor v] [omhoog v] voor [90] [graden v] ▶
Parameters |
Beschrijving |
|---|---|
motor |
De motor die moet draaien: ArmMotor. |
richting |
De draairichting van de motor: omhoog of omlaag. |
afstand |
De afstand die de motor aflegt. Graden worden uitgedrukt in gehele getallen. Omwentelingen kunnen worden uitgedrukt in gehele getallen of decimalen. |
eenheid |
De afstandseenheid: graden of omwentelingen. |
en wacht niet |
Selecteer de pijl ( ▶ ) om het blok uit te breiden naar en niet te wachten, zodat het volgende blok in de stapel direct wordt uitgevoerd. |
Voorbeeld
wanneer gestart
[Raise the Arm Motor by 200 degrees.]
draai [ArmMotor v] [omhoog v] voor [200] [graden v] ▶
draai de motor naar de juiste positie.#
Het stapelblok motor naar positie draaien draait een motor naar een specifieke positie.
De positie van een motor geeft aan hoeveel graden deze heeft gedraaid, gemeten in graden of omwentelingen. Eén omwenteling is gelijk aan 360 graden. Aan het begin van een project wordt de motorpositie ingesteld op 0 graden. De motorpositie kan ook worden ingesteld met behulp van het blok set motor position.
Positiewaarden zijn absoluut. Dit betekent dat de draairichting afhangt van de huidige positie van de motor.
Als de motor bijvoorbeeld begint bij 0 graden en draait naar een positie van 720 graden, draait hij twee omwentelingen vooruit. Als hij vervolgens draait naar een positie van 360 graden, draait hij één omwenteling achteruit, omdat 360 minder is dan 720.
draai [ArmMotor v] naar positie [90] [graden v] ▶
Parameters |
Beschrijving |
|---|---|
motor |
De motor die moet draaien: ArmMotor. |
positie |
De positiewaarde waarnaar de motor zal draaien. Graden worden weergegeven met gehele getallen. Omwentelingen kunnen met gehele getallen of decimalen worden weergegeven. |
eenheid |
De positie-eenheid: graden of omwentelingen. |
en wacht niet |
Selecteer de pijl ( ▶ ) om het blok uit te breiden naar en niet te wachten, zodat het volgende blok in de stapel direct wordt uitgevoerd. |
Voorbeeld
wanneer gestart
[Move the Arm Motor to 180 degrees.]
draai [ArmMotor v] naar positie [180] [graden v] ▶
stop motor#
Het stapelblok stop motor stopt de geselecteerde motor.
stop [ArmMotor v]
Parameters |
Beschrijving |
|---|---|
motor |
De motor die moet stoppen: ArmMotor. |
Voorbeeld
wanneer gestart
[Raise the Arm Motor, then stop.]
draai [ArmMotor v] [omhoog v]
wacht (1) seconden
stop [ArmMotor v]
Instellingen#
stel de motorsnelheid in#
Het stackblok set motor velocity geeft een motor de gewenste draaisnelheid. Een hoger percentage zorgt ervoor dat de motor sneller draait en een lager percentage zorgt ervoor dat de motor langzamer draait.
stel [ArmMotor v] snelheid in op [50] [% v]
Parameters |
Beschrijving |
|---|---|
motor |
De motor waarmee de snelheid wordt ingesteld is: ArmMotor. |
snelheid |
De snelheid waarmee de motor draait. Procenten gebruiken hele getallen van 0% tot 100%. |
eenheid |
De snelheidseenheid: %. |
Voorbeeld
wanneer gestart
[Set the Arm Motor velocity to 100%.]
stel [ArmMotor v] snelheid in op [100] [% v]
draai [ArmMotor v] [omhoog v] voor [1] [omwentelingen v] ▶
stel de time-out van de motor in#
Het stackblok set motor timeout bepaalt hoeveel tijd een motor krijgt om een beweging te voltooien. Als de motor de beweging niet binnen die tijd kan voltooien, stopt hij met proberen en gaat hij verder met het volgende blok in de stack. Dit voorkomt dat de motor vastloopt tijdens een beweging.
stel [ArmMotor v] timeout in op [1] seconden
Parameters |
Beschrijving |
|---|---|
motor |
De motor waarvan de time-out moet worden ingesteld: ArmMotor. |
tijd |
Het aantal seconden dat de motor de tijd heeft om een beweging te voltooien. Dit kan een geheel getal of een decimaal getal zijn. |
Voorbeeld
wanneer gestart
[Limit Arm Motor movement to 1 second.]
stel [ArmMotor v] timeout in op [1] seconden
draai [ArmMotor v] [omhoog v] voor [3] [omwentelingen v] ▶
Positie#
motorpositie#
De positie van een motor geeft aan hoeveel graden of omwentelingen deze heeft gemaakt. Eén omwenteling is gelijk aan 360 graden. Het blok dat de motorpositie weergeeft, rapporteert de huidige positie van de motor.
Aan het begin van een project wordt de motorpositie ingesteld op 0 graden. Als de motor één volledige omwenteling vooruit draait, is de positie 360 graden, oftewel 1 omwenteling. Als de motor de andere kant op draait, is de positie negatief.
([ArmMotor v] positie in [graden v] :: custom-motion)
Parameters |
Beschrijving |
|---|---|
motor |
De motor die de positie van ArmMotor rapporteert. |
eenheid |
De eenheid waarin de motorpositie wordt weergegeven: graden of omwentelingen. |
Voorbeeld
wanneer gestart
[Print the Arm Motor position.]
druk ([ArmMotor v] positie in [graden v] :: custom-motion) af ▶
stel de motorpositie in#
De positie van een motor geeft aan hoeveel graden of omwentelingen deze heeft gemaakt. Eén omwenteling is gelijk aan 360 graden. Het stackblok motorpositie instellen wijzigt de huidige positie van de motor naar een nieuwe waarde.
Als een motor bijvoorbeeld 180 graden heeft gedraaid, zal het instellen van de positie op 0 graden die positie resetten van 180 naar 0 graden. Vervolgens kan de motor naar posities draaien op basis van die nieuwe waarde.
stel [ArmMotor v] positie in op [0] [graden v]
Parameters |
Beschrijving |
|---|---|
motor |
De motor voor het instellen van de positie van: ArmMotor. |
positie |
De positiewaarde die voor de motor moet worden ingesteld. Graden worden met gehele getallen weergegeven. Omwentelingen kunnen met gehele getallen of decimalen worden weergegeven. |
eenheid |
De positie-eenheid: graden of omwentelingen. |
Voorbeeld
wanneer gestart
[Set the Arm Motor to 90 degrees, then return to 0 degrees.]
stel [ArmMotor v] positie in op [90] [graden v]
draai [ArmMotor v] naar positie [0] [graden v] ▶
Waarden#
De motor is klaar.#
Het Booleaanse blok motor is klaar geeft aan of de motor klaar is met bewegen. Dit kan worden gebruikt om de timing van andere acties te regelen op basis van de beweging van de motor.
Klopt — De motor is gestopt met bewegen.
Onjuist — De motor draait nog steeds.
Dit blok werkt samen met de volgende bewegingsblokken die de parameter en niet wachten hebben: motor laten draaien voor en motor laten draaien naar positie.
<[ArmMotor v] klaar?>
Parameters |
Beschrijving |
|---|---|
motor |
De motor die aangeeft of de beweging is voltooid: ArmMotor. |
Voorbeeld
wanneer gestart
[Check when the Arm Motor has finished moving.]
draai [ArmMotor v] [omhoog v] voor [180] [graden v] ◀ en niet wachten
wacht (0.1) seconden
als <[ArmMotor v] klaar?> dan
druk [Arm Motor is done.] af ▶
einde
De motor draait#
Het Booleaanse blok motor draait geeft aan of de motor draait. Dit kan worden gebruikt om de timing van andere acties te regelen op basis van de beweging van de motor.
Klopt — De motor draait.
Onjuist — De motor draait niet.
Dit blok werkt samen met de volgende bewegingsblokken die de parameter en niet wachten hebben: motor laten draaien voor en motor laten draaien naar positie.
<[ArmMotor v] draait?>
Parameters |
Beschrijving |
|---|---|
motor |
De motor die aangeeft of hij draait: ArmMotor. |
Voorbeeld
wanneer gestart
[Check whether the Arm Motor is moving.]
draai [ArmMotor v] [omhoog v] voor [180] [graden v] ◀ en niet wachten
wacht (0.1) seconden
als <[ArmMotor v] draait?> dan
druk [Arm Motor is spinning.] af ▶
einde
motorsnelheid#
Het motorsnelheid-rapportageblok geeft aan hoe snel de motor draait, als een percentage van -100% tot 100%.
Een positieve waarde betekent dat de motor vooruit draait. Een negatieve waarde betekent dat de motor achteruit draait.
([ArmMotor v] snelheid in [% v] :: custom-motion)
Parameters |
Beschrijving |
|---|---|
motor |
De motor die de snelheid rapporteert is: ArmMotor. |
eenheid |
De eenheid waarin de motorsnelheid wordt weergegeven: %. |
Voorbeeld
wanneer gestart
[Print the Arm Motor velocity.]
druk ([ArmMotor v] snelheid in [% v] :: custom-motion) af ▶
Waarneming#
De virtuele heldenrobot heeft ook toegang tot de standaard Brain- en Drivetrain-sensorblokken.
Oog#
Het oog vond een object#
Het Booleaanse blok Oog heeft een object gevonden geeft aan of de oogsensor een object binnen bereik heeft gedetecteerd.
Klopt — De oogsensor detecteert een object.
Onjuist — De oogsensor detecteert geen object.
<[FrontEye v] object gevonden?>
Parameters |
Beschrijving |
|---|---|
Dit blok heeft geen parameters. |
Voorbeeld
wanneer gestart
[Check whether the Front Eye Sensor detects an object.]
als <[FrontEye v] object gevonden?> dan
druk [Object detected!] af ▶
anders
druk [No object detected.] af ▶
einde
Het oog detecteert kleur.#
Het Booleaanse blok Oog detecteert kleur geeft aan of de oogsensor een specifieke kleur detecteert, op basis van de gedetecteerde tintwaarde.
Klopt — De oogsensor detecteert de geselecteerde kleur.
Onjuist — De oogsensor detecteert de geselecteerde kleur niet.
Om de exacte tintwaarde te controleren die door de oogsensor is gedetecteerd, gebruikt u het reporterblok eye hue.
<[FrontEye v] detecteert [rood v]?>
Parameters |
Beschrijving |
|---|---|
kleur |
De kleur die de oogsensor moet detecteren:
|
Voorbeeld
wanneer gestart
[Check whether the Front Eye Sensor detects blue.]
als <[FrontEye v] detecteert [blauw v]?> dan
druk [Blue object detected.] af ▶
einde
Ooghelderheid#
Het Ooghelderheid-rapportblok geeft aan hoeveel licht er teruggekaatst wordt naar de oogsensor, als een percentage van 0% tot 100%.
Een hoger percentage betekent dat er meer licht teruggekaatst wordt naar de oogsensor. Een lager percentage betekent dat er minder licht teruggekaatst wordt.
([FrontEye v] helderheid in %)
Parameters |
Beschrijving |
|---|---|
Dit blok heeft geen parameters. |
Voorbeeld
wanneer gestart
[Print the brightness detected by the Front Eye Sensor.]
druk ([FrontEye v] helderheid in %) af ▶
Oogkleur#
Het Oogtint-rapportageblok geeft de door de oogsensor gedetecteerde tint weer als een getal tussen 0 en 359 graden.
Tint is een manier om kleur te beschrijven met behulp van getallen op een kleurencirkel.
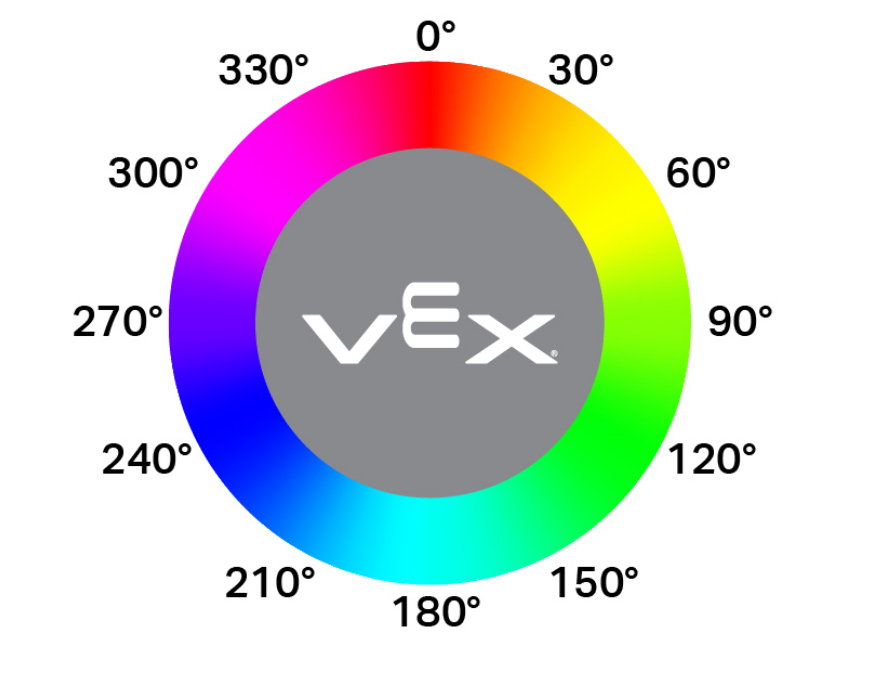
([FrontEye v] tint in graden)
Parameters |
Beschrijving |
|---|---|
Dit blok heeft geen parameters. |
Voorbeeld
wanneer gestart
[Print the hue detected by the Front Eye Sensor.]
druk ([FrontEye v] tint in graden) af ▶
Gyro#
De GO Competition Advanced 2.0-robot gebruikt gyroscoopsensoren om plotselinge schokken te detecteren, zoals het raken van een muur of object.
crash gedetecteerd#
Het Booleaanse blok gedetecteerde botsing meldt of de robot een plotselinge impact heeft gedetecteerd, zoals het raken van een muur of object met een kracht die de beweging snel heeft veranderd.
Waar — Er is een crash gedetecteerd.
Onjuist — Er is geen crash gedetecteerd.
<botsing gedetecteerd?>
Parameters |
Beschrijving |
|---|---|
Dit blok heeft geen parameters. |
Voorbeeld
wanneer gestart
[Drive until the robot crashes, then stop.]
rijd [vooruit v]
wacht totdat <botsing gedetecteerd?>
stop rijden