
IQ Rapid Relay (Swish)#
Swish is de VEX IQ Hero Bot die gebruikt wordt in de IQ 24-25 Rapid Relay Playground.
Robotoverzicht#
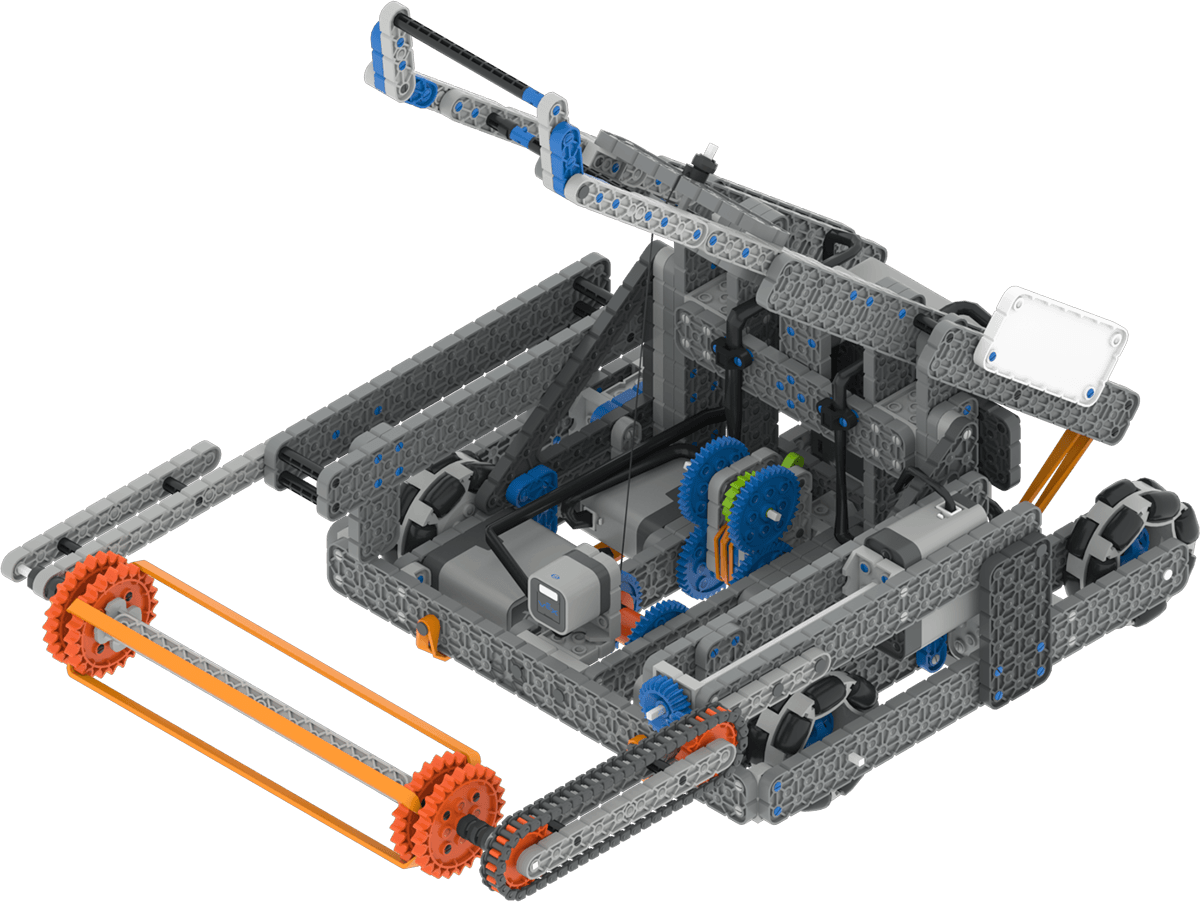
Swish ondersteunt standaard VR-besturingselementen en sensoren zoals de traagheidssensor en de Brain Timer, met aanvullende Swish-specifieke functies die worden behandeld in Robot-specifieke blokken en Robot-specifieke Python.
Motorgroepen#
Configuratie & |
Beschrijving |
|---|---|
|
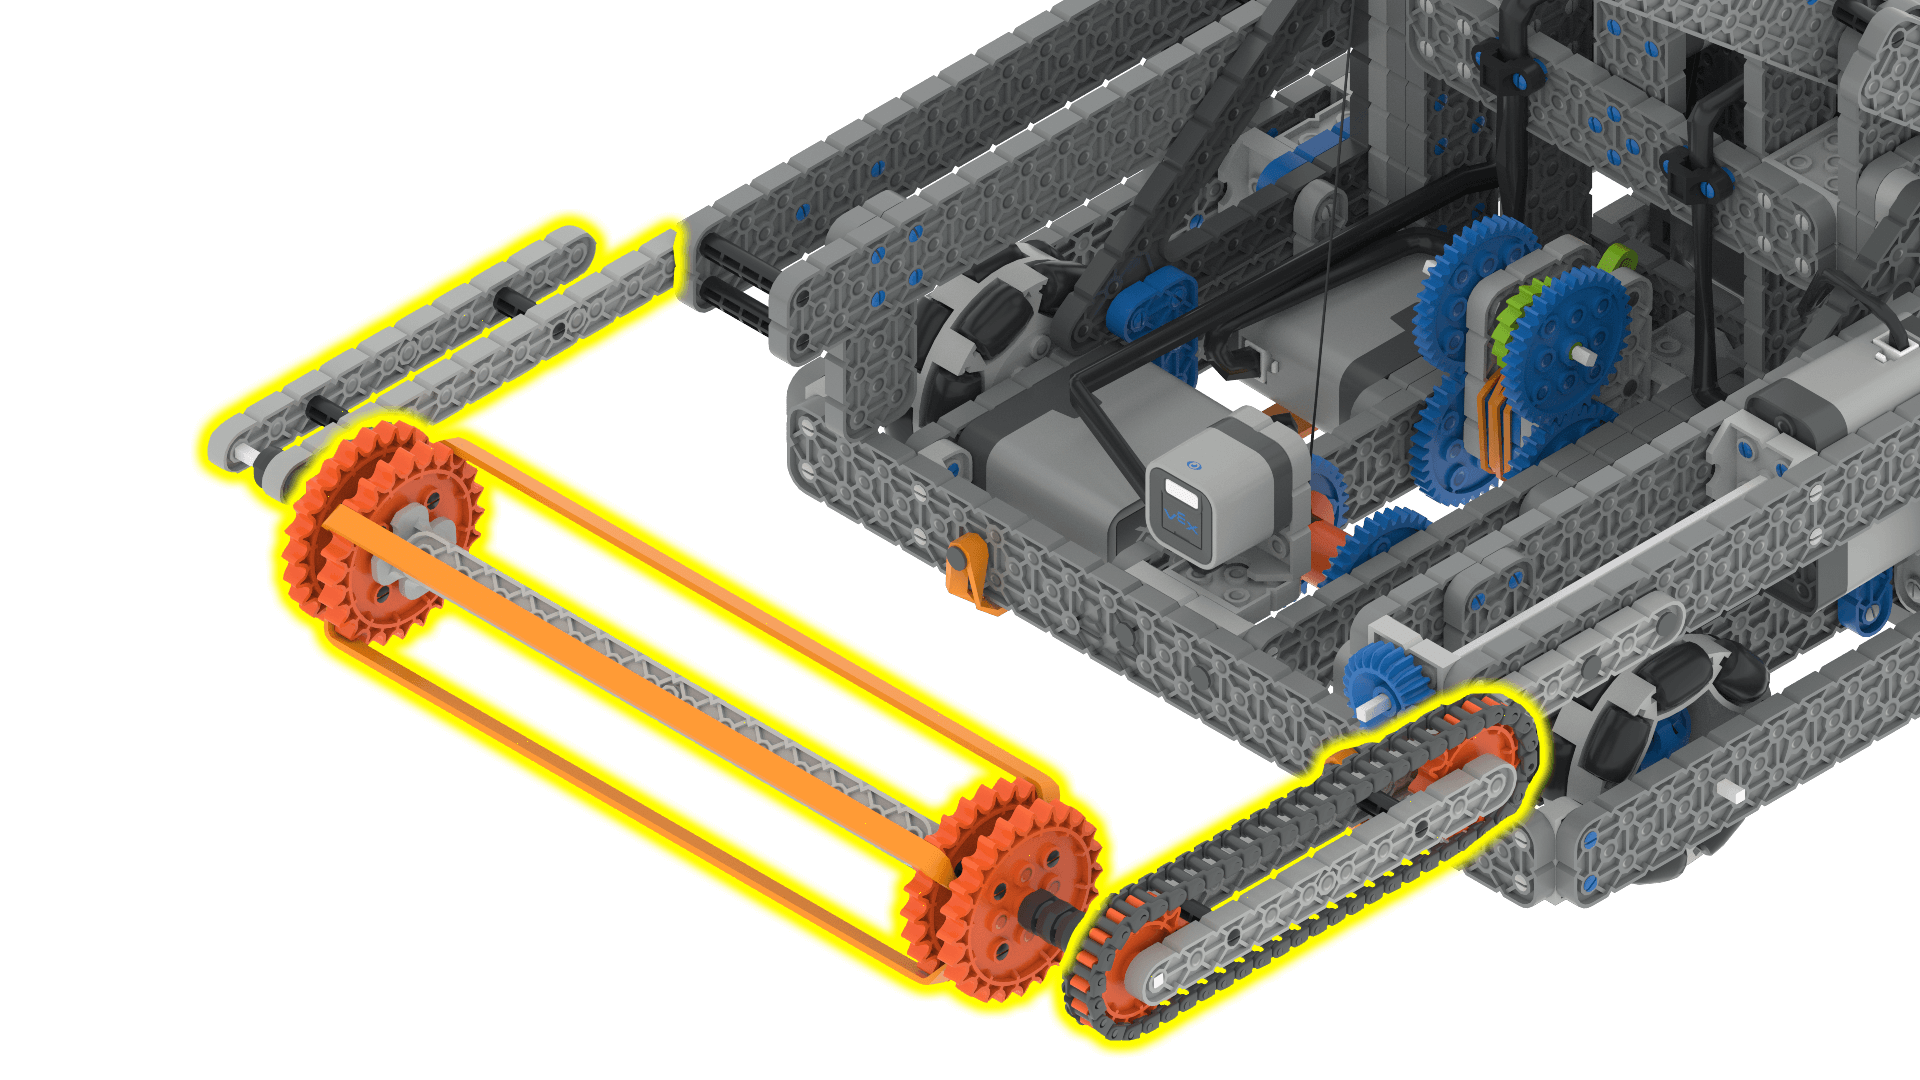
De aanzuigmotor kan zowel vooruit als achteruit draaien om ballen te verzamelen en op de katapult te plaatsen. De aanzuigmotor moet draaien voordat deze in contact komt met een bal om deze op te pakken. |
|
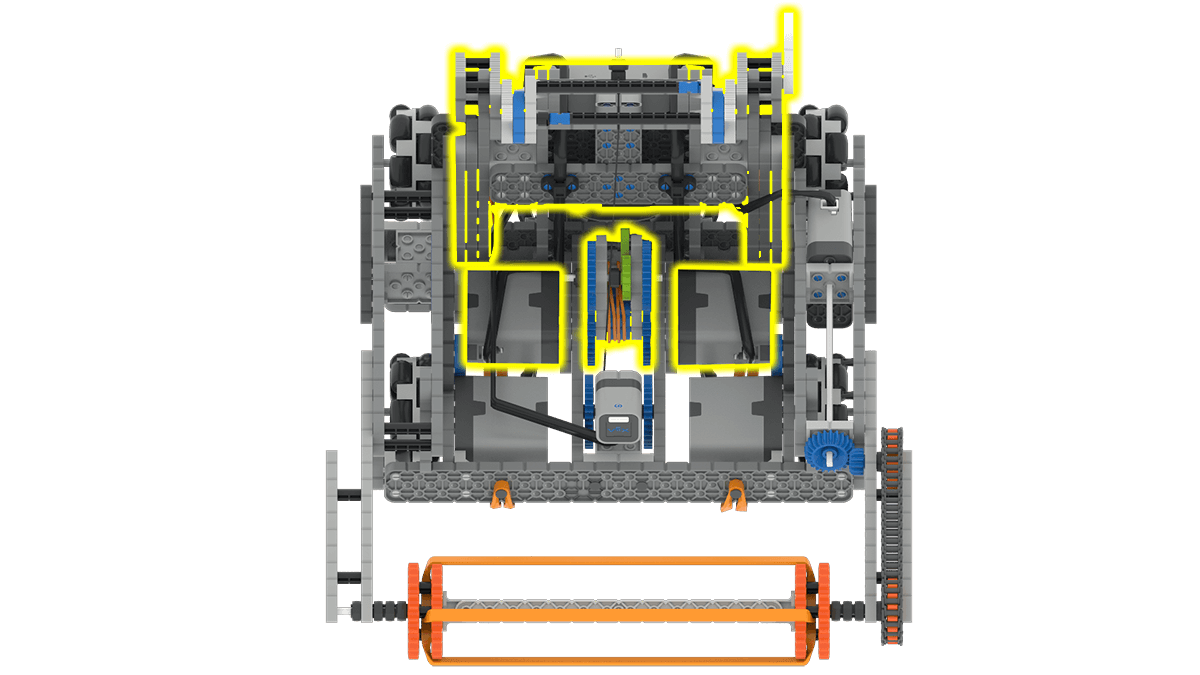
De motorunit van de katapultarm wordt gebruikt om ballen te lanceren die de robot heeft opgepakt. Om een bal op te pakken, moet de katapultarm minimaal 1350 graden omlaag worden bewogen. Wanneer de katapultarm omhoog of omlaag wordt bewogen, beweegt deze automatisch naar de maximale hoogte om ballen te lanceren. |
Onderdelen en kenmerken#
Onderdeel of kenmerk |
Gebruik |
API-documentatie |
|---|---|---|
Aandrijving |
Beweegt en draait de robot. |
|
Inlaatmotor |
De twee wielen aan de voorkant van de robot draaien. Hierdoor kunnen ballen van de grond worden opgepakt. |
|
Katapult Motor Groep |
Lanceert ballen die de robot heeft opgepakt. |
|
Achterste afstandssensor |
Detecteert hoe ver de achterkant van de robot zich van de doelmuur bevindt. |
|
Inlaat optische sensor |
Detecteert of er een bal in de inlaat zit. |
|
Brain Timer |
Houdt de verstreken tijd bij sinds de start van het project. |
Speeltuinen#
Speeltuin |
Beschrijving |
|---|---|
Verzamel en lanceer ballen op het virtuele IQ 24-25 vaardigheidsveld. |