
V5 Over Under (Aanvaller)#
Striker is de VEX V5 Hero Bot die gebruikt wordt in de V5 23-24 Over Under Playground.
Robotoverzicht#
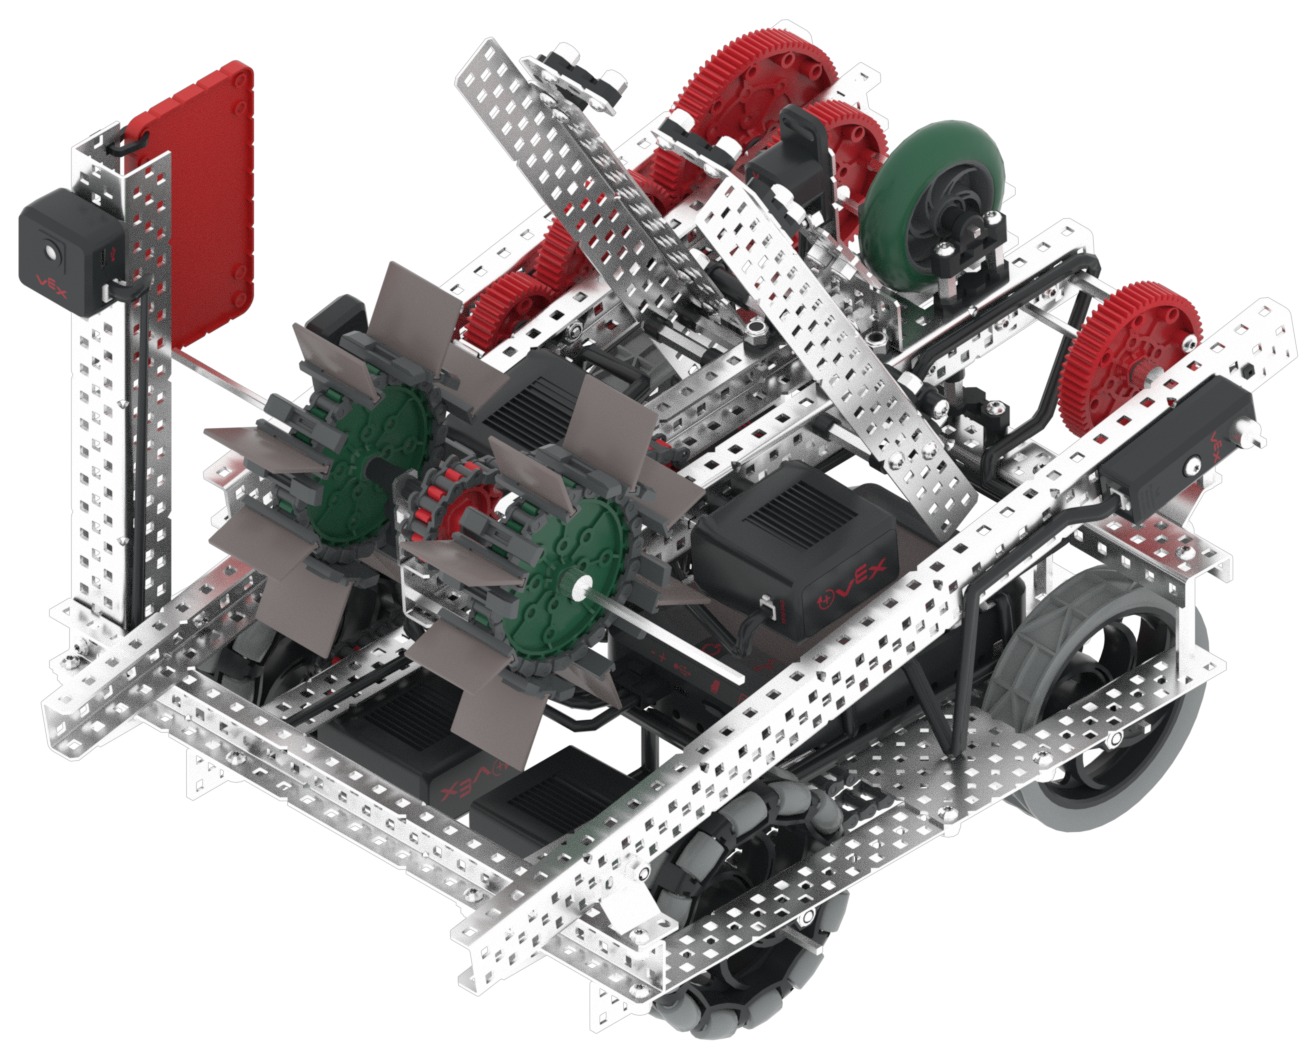
Striker ondersteunt standaard VR-besturingselementen en sensoren zoals de traagheidssensor en de Brain Timer, met aanvullende Striker-specifieke functies die worden behandeld in Robot-specifieke blokken en Robot-specifieke Python.
Motoren#
Configuratie & |
Beschrijving |
|---|---|
|
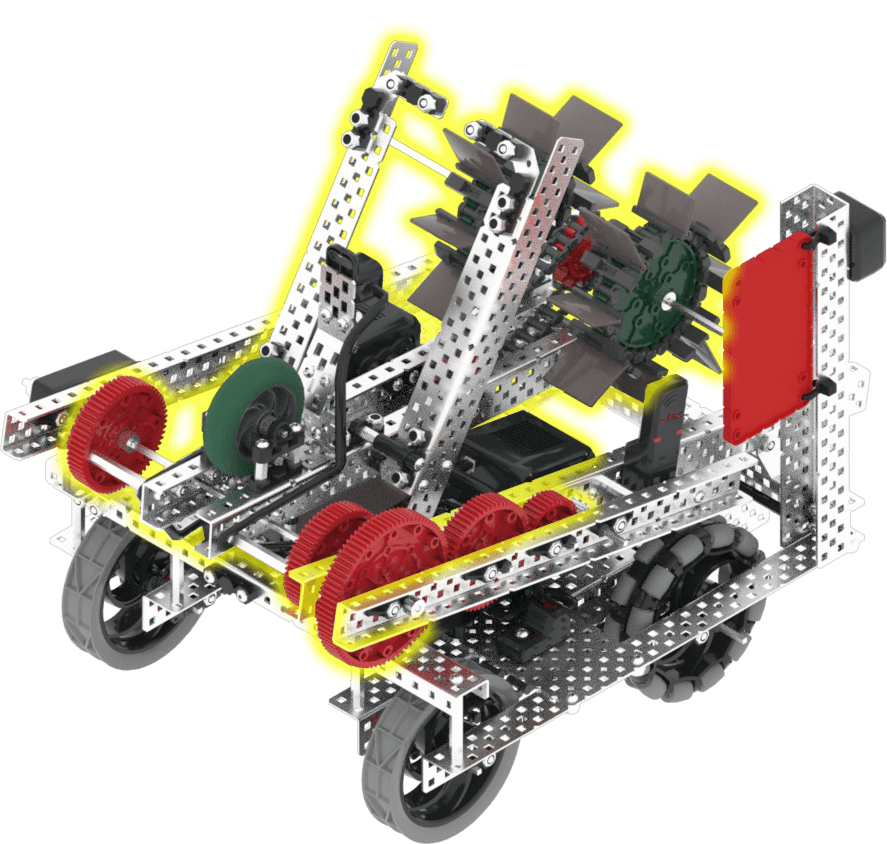
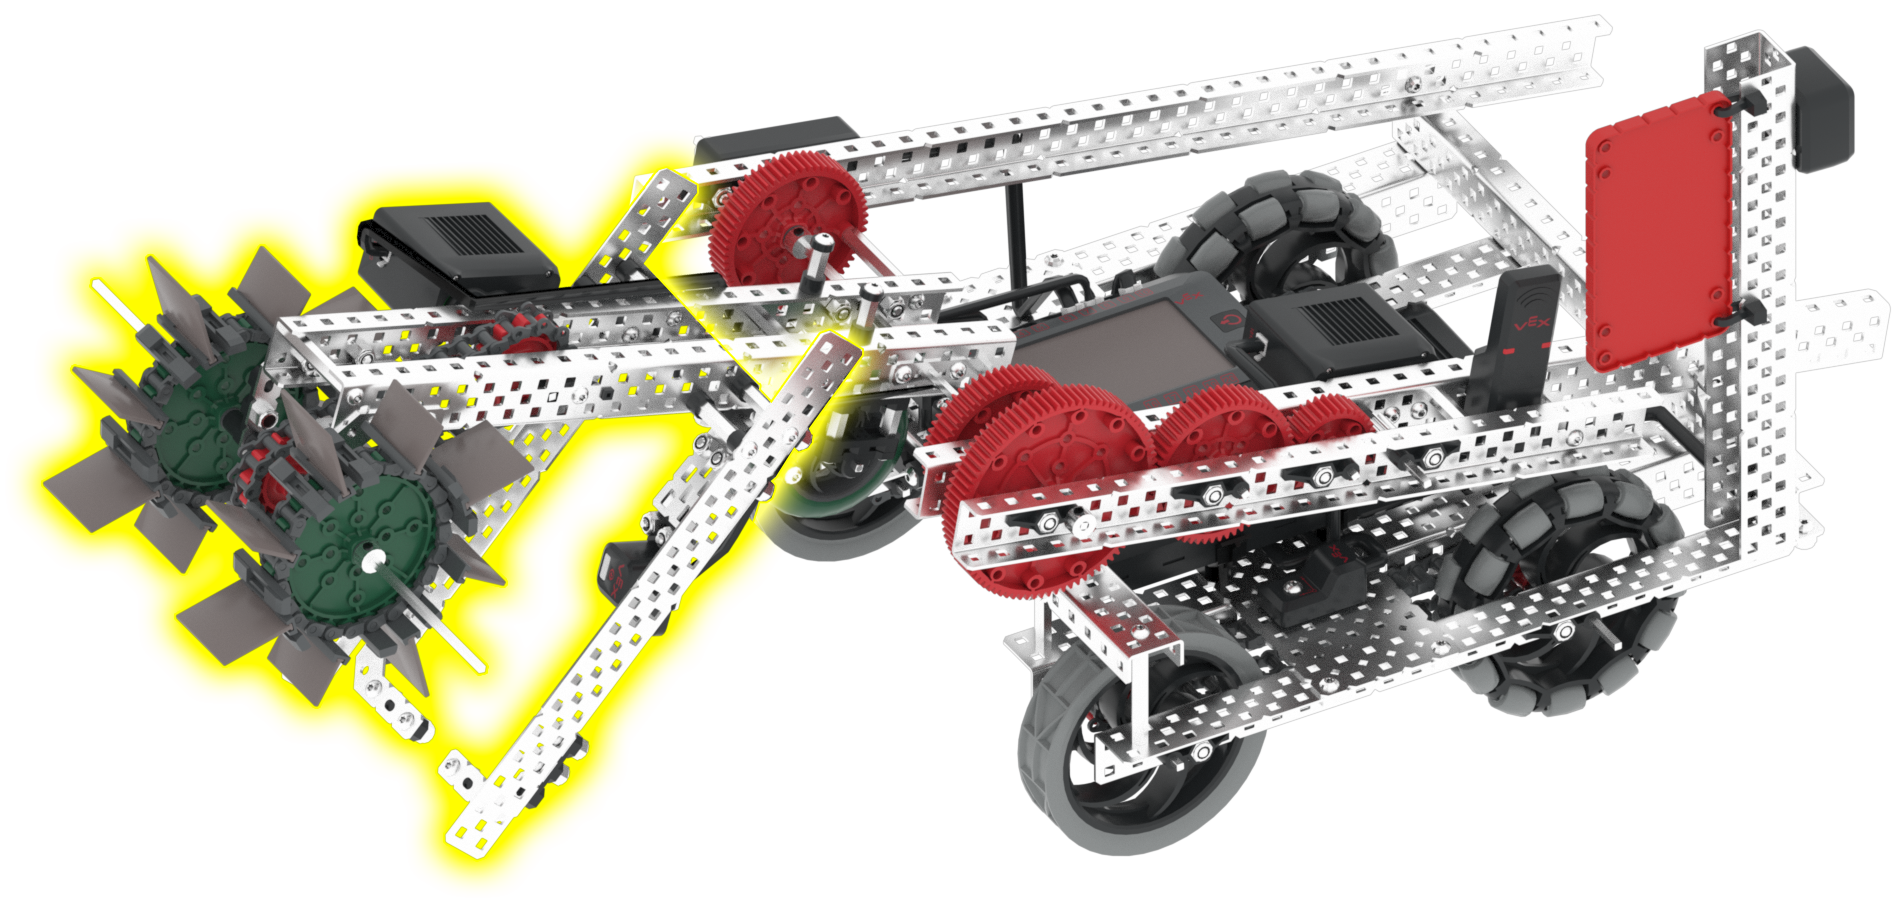
De arm kan omhoog en omlaag worden bewogen. Hierdoor kan de robot bijvoorbeeld spelobjecten verplaatsen. Standaard staat de arm in een hoek van 0 graden en is deze volledig omlaag wanneer de arm 1200 graden naar voren wordt gedraaid. |
|
De inlaat kan zowel voorwaarts als achterwaarts draaien. Hierdoor kan de robot spelobjecten verzamelen en punten scoren. De inlaat verzamelt een Triball wanneer deze 360 graden voorwaarts draait en scoort of laat een Triball vallen wanneer deze 360 graden achterwaarts draait. |
Onderdelen en kenmerken#
Onderdeel of kenmerk |
Gebruik |
API-documentatie |
|---|---|---|
Aandrijving |
Beweegt en draait de robot. |
|
Armmotor |
De arm kan omhoog en omlaag worden bewogen. Hierdoor kan de robot bijvoorbeeld spelobjecten verplaatsen. Standaard staat de arm in een hoek van 0 graden en is deze volledig omlaag wanneer de arm 1200 graden naar voren wordt gedraaid. |
|
Inlaatmotor |
De inlaat kan zowel voorwaarts als achterwaarts draaien. Hierdoor kan de robot spelobjecten verzamelen en punten scoren. De inlaat verzamelt een Triball wanneer deze 360 graden voorwaarts draait en scoort of laat een Triball vallen wanneer deze 360 graden achterwaarts draait. |
|
Optische sensor |
Detecteert of een object zich in de buurt van de robot bevindt en welke kleur het heeft. |
|
Rotatiesensor |
Geeft de huidige draaihoek en positie van de armmotor weer. |
|
GPS-sensor |
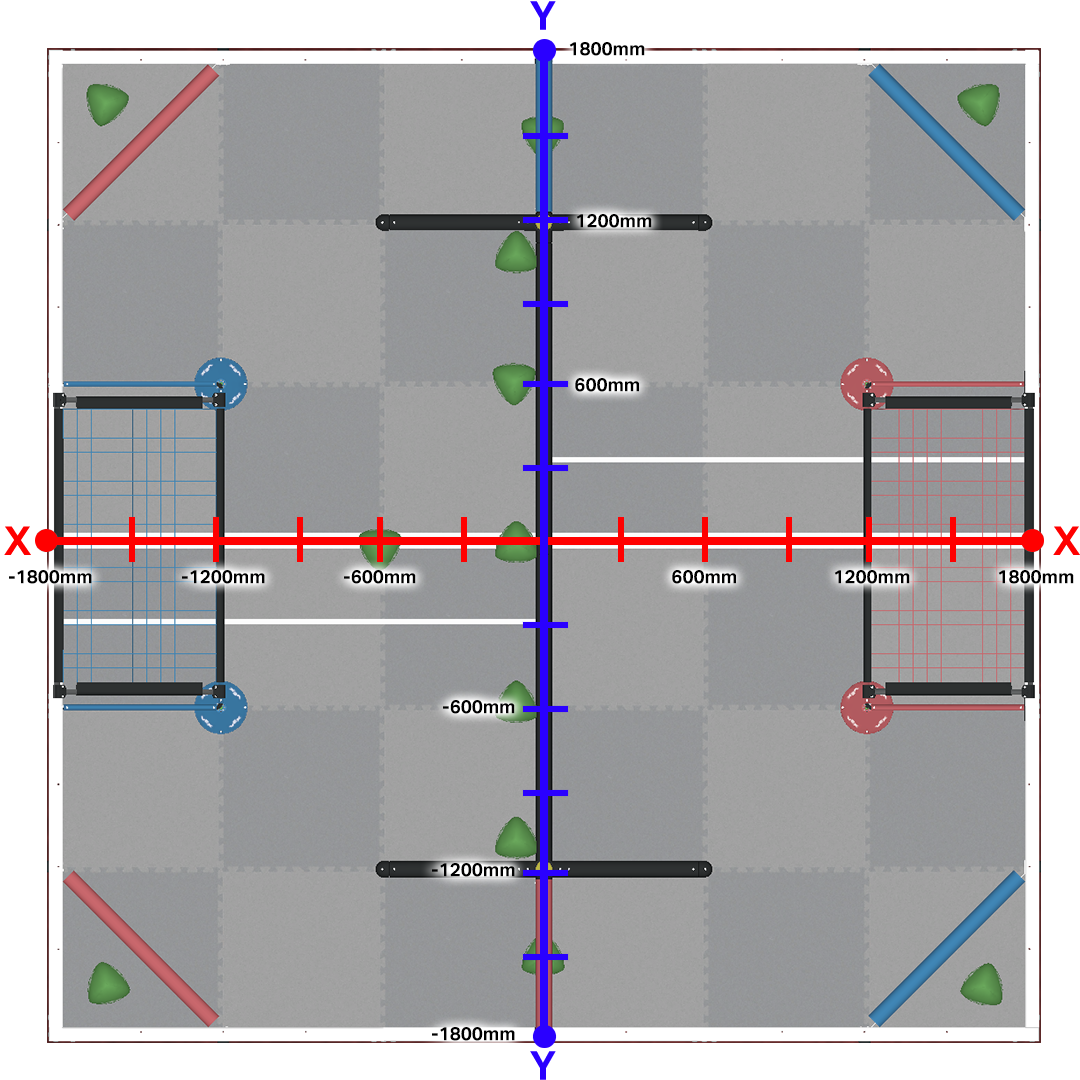
Geeft de huidige positie en richting van de robot op het speelveld weer. |
|
Brain Timer |
Houdt de verstreken tijd bij sinds de start van het project. |
De GPS-sensor gebruikt het Cartesiaanse coördinatensysteem voor navigatie, met het middelpunt van het beeldveld in de oorsprong (0, 0) en een bereik van 1800 mm in elke richting.
Speeltuinen#
Speeltuin |
Beschrijving |
|---|---|
Scoor Triballs en Elevate in het V5 23-24 Virtual Skills-veld. |