
Czujnik GPS#
Wstęp#
Czujnik V5 GPS (Game Positioning System™) zapewnia precyzyjne śledzenie położenia i orientacji robota na polu VEX. Wykorzystuje on kod GPS wokół obwodu pola do obliczania współrzędnych X i Y oraz kierunku ruchu robota w czasie rzeczywistym.
Czujnik GPS zwraca położenie robota, korzystając z punktu odniesienia automatycznie obliczonego na podstawie przesunięć wprowadzonych podczas konfiguracji czujnika GPS w oknie Urządzenia.
Aby uzyskać więcej informacji na temat czujnika GPS, przeczytaj Korzystanie z czujnika GPS z VEX V5 w bibliotece VEX.
Punkt odniesienia działa jak własna pozycja czujnika GPS (0, 0), w której wszystkie współrzędne, kierunki i ruchy zwracane przez bloki GPS są względne względem tego skonfigurowanego punktu.
Poniżej znajduje się lista dostępnych bloków:
kalibruj GPS – Kalibruje czujnik GPS, aby ustawić jego kierunek jako aktualny kierunek układu napędowego.
ustaw lokalizację GPS – Ustawia położenie punktu odniesienia i kierunek na polu.
Pozycja GPS – Zwraca współrzędną x lub y punktu odniesienia na polu.
Kierunek GPS – Zwraca kierunek punktu odniesienia na podstawie orientacji pola.
Przyspieszenie GPS – Zwraca przyspieszenie robota na wybranej osi.
Prędkość żyroskopu GPS – Zwraca prędkość obrotową robota na wybranej osi.
Orientacja GPS – Zwraca orientację przechyłu, pochylenia lub odchylenia robota w stopniach.
Jakość sygnału GPS – Zwraca siłę sygnału czujnika GPS.
gdy zmieniono kierunek GPS – Uruchamia dołączony stos za każdym razem, gdy czujnik GPS wykryje zmianę kierunku.
kalibracja GPS#
Blok kalibracji GPS kalibruje punkt odniesienia, ustawiając jego skonfigurowany kierunek jako aktualny kierunek układu napędowego. W tym czasie robot musi pozostać całkowicie nieruchomy, ponieważ ruch podczas kalibracji spowoduje uzyskanie niedokładnych wyników.
kalibruj [GPS1 v]
Parametry |
Opis |
|---|---|
urządzenie |
Którego czujnika GPS użyć, skonfiguruj w oknie Urządzenia. |
ustaw lokalizację GPS#
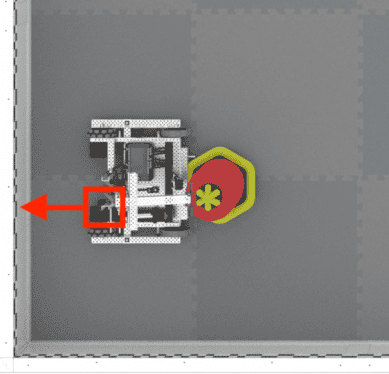
Blok ustaw lokalizację GPS ręcznie ustawia położenie i kierunek punktu odniesienia na polu. Można to zrobić, aby zmniejszyć niedokładności, jeśli czujnik GPS znajduje się zbyt blisko ścian pola podczas uruchamiania, aby uzyskać wystarczającą ilość kodu pola GPS w swoim polu widzenia.
ustaw lokalizację [GPS1 v] na x [0] y [0] [mm v] i kurs [0] stopni
Parametry |
Opis |
|---|---|
urządzenie |
Którego czujnika GPS użyć, skonfiguruj w oknie Urządzenia. |
X |
Współrzędna x punktu odniesienia na polu. |
y |
Współrzędna y punktu odniesienia na polu. |
jednostka współrzędnych |
Jednostka miary dla współrzędnych x i y:
|
nagłówek |
Kierunek, w którym zwrócony jest punkt odniesienia, względem absolutnego kierunku pola od 0 do 359,9 stopnia. |
Pozycja GPS#
Blok Pozycja GPS zwraca współrzędne x lub y punktu odniesienia na polu.
(pozycja [GPS1 v] [X v] w [mm v] :: custom-sensing)
Parametry |
Opis |
|---|---|
urządzenie |
Którego czujnika GPS użyć, skonfiguruj w oknie Urządzenia. |
oś |
Którą oś użyć:
|
jednostka |
Jednostka miary:
|
Kierunek GPS#
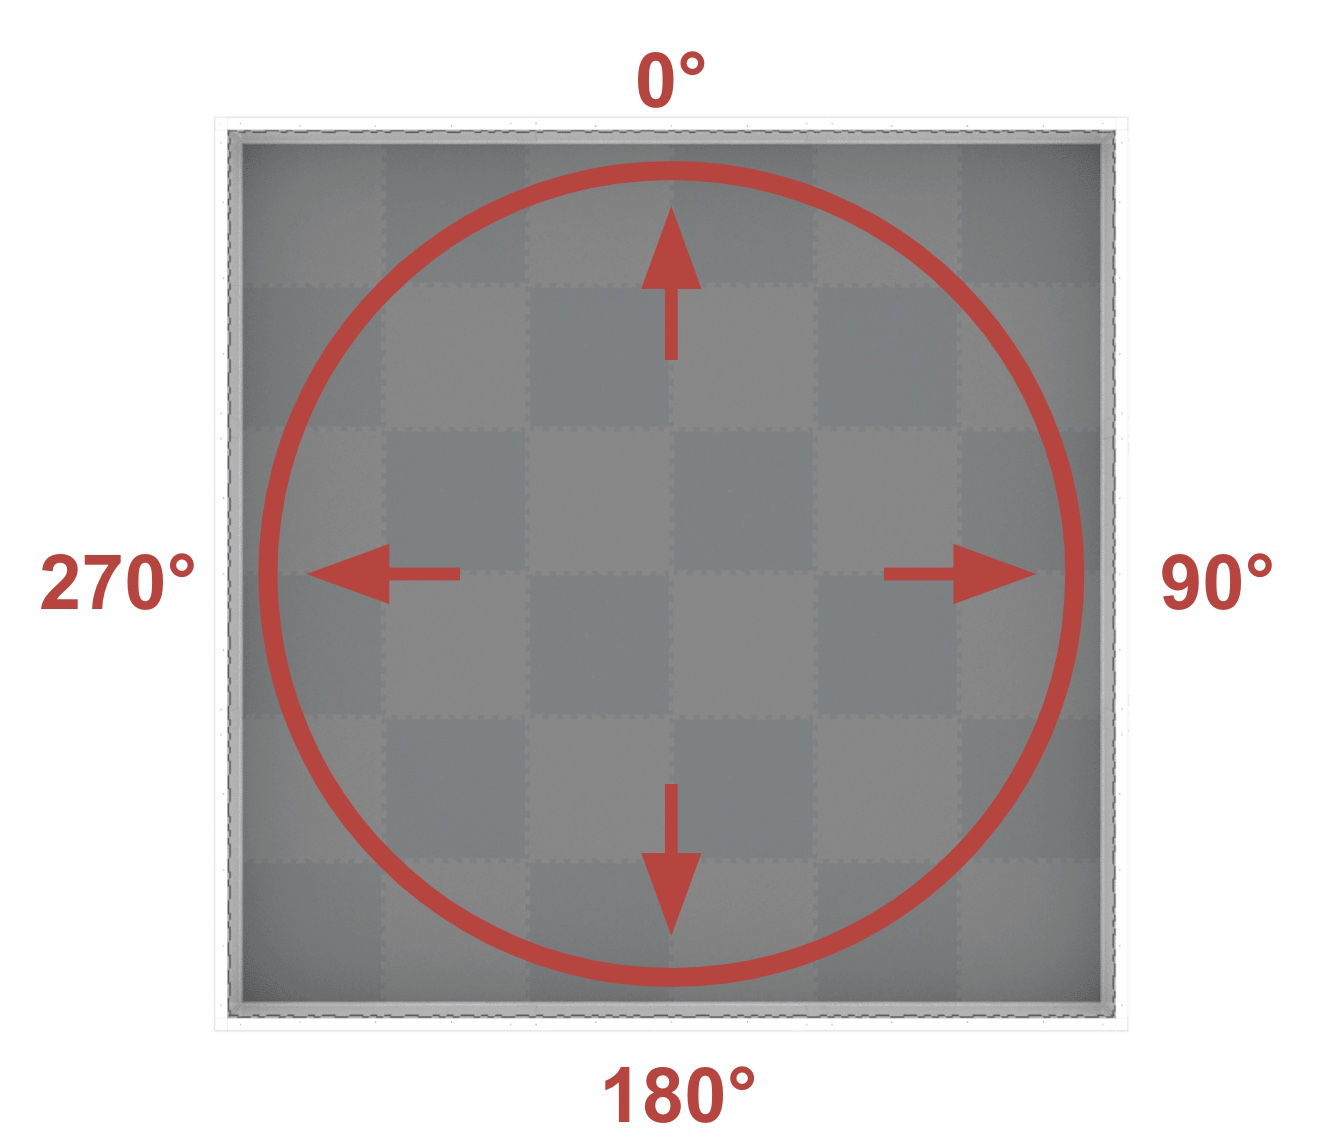
Blok Kierunek GPS zwraca kierunek punktu odniesienia na podstawie orientacji pola od 0 do 359,9 stopnia.
Nagłówek odpowiada bezwzględnemu nagłówkowi pola, który mieści się w zakresie od 0° do 359,9° zgodnie z ruchem wskazówek zegara. 0° znajduje się na godzinie 12.
(kurs [GPS1 v] w stopniach)
Parametry |
Opis |
|---|---|
urządzenie |
Którego czujnika GPS użyć, skonfiguruj w oknie Urządzenia. |
Przyspieszenie GPS#
Blok Przyspieszenie GPS zwraca przyspieszenie robota na określonej osi od -4,0 do 4,0 Gs.
(przyspieszenie [GPS1 v] osi [X v] w g)
Parametry |
Opis |
|---|---|
urządzenie |
Którego czujnika GPS użyć, skonfiguruj w oknie Urządzenia. |
oś |
Którą oś użyć:
|
Prędkość żyroskopu GPS#
Blok Prędkość żyroskopu GPS zwraca prędkość obrotową robota na wybranej osi.
([GPS1 v] szybkość żyroskopu [X v] osi w [dps v])
Parametry |
Opis |
|---|---|
urządzenie |
Którego czujnika GPS użyć, skonfiguruj w oknie Urządzenia. |
oś |
Którą oś użyć:
|
jednostka |
Jednostka miary:
|
Orientacja GPS#
Blok Orientacja GPS zwraca orientację przechyłu, pochylenia lub odchylenia robota w stopniach.
(orientacja [GPS1 v] [roll v] w stopniach)
Parametry |
Opis |
|---|---|
urządzenie |
Którego czujnika GPS użyć, skonfiguruj w oknie Urządzenia. |
orientacja |
Którą orientację zwrócić:
|
Jakość sygnału GPS#
Blok Jakość sygnału GPS zwraca siłę sygnału czujnika GPS jako wartość procentową.
Możliwe wartości |
Opis |
|---|---|
100 |
Wszystkie podane przez czujnik GPS dane dotyczące położenia i kierunku są prawidłowe. |
~90 |
Wszelkie dane dotyczące położenia nie są już obliczane poprzez przechwytywanie informacji z kodu GPS, lecz za pomocą alternatywnych metod. |
0 - 80 |
Ważne są tylko wartości kierunku czujnika GPS, ale im dłużej czujnik GPS nie skanuje wystarczającej ilości kodu pola GPS, aby dokładnie określić informacje o pozycji i kierunku, tym jakość zgłaszanego sygnału będzie się pogarszać, aż do 0, kiedy to wszelkie dane czujnika GPS zostaną w zasadzie zamrożone i przestaną być ważne. |
(jakość sygnału [GPS1 v] w %)
Parametry |
Opis |
|---|---|
urządzenie |
Którego czujnika GPS użyć, skonfiguruj w oknie Urządzenia. |
gdy zmienił się kierunek GPS#
Blok gdy zmieniono kierunek GPS uruchamia dołączony stos za każdym razem, gdy czujnik GPS wykryje zmianę kierunku.
gdy kurs [GPS1 v] zmieniony :: hat events
Parametry |
Opis |
|---|---|
urządzenie |
Którego czujnika GPS użyć, skonfiguruj w oknie Urządzenia. |