
Szablon konkursu#
W tym samouczku omówimy Szablon Konkursowy w VEXcode V5. Na koniec dowiesz się, do czego służy każdy z bloków kapelusza w szablonie.
Szablon konkursu jest używany w przypadku projektów, które będą realizowane z wykorzystaniem systemu Field Control podczas zawodów robotycznych VEX V5 lub VEX U. Dzieli on projekt na dwa okresy: Okres autonomiczny, w którym robot porusza się samodzielnie, oraz Okres sterowany przez kierowcę, w którym robot jest obsługiwany przez kierowcę za pomocą kontrolera.
Korzystając z tego szablonu masz pewność, że Twój projekt będzie zgodny z zasadami zawodów VEX V5 i będzie prawidłowo łączył się z systemem Smart Field Control podczas zawodów.
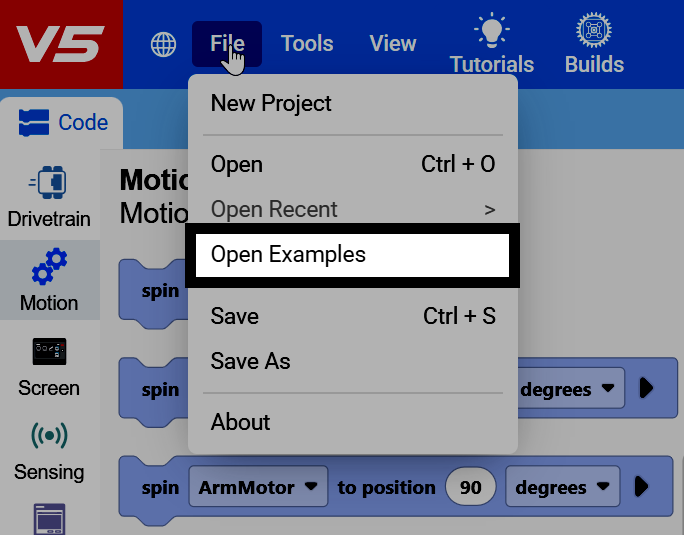
Wybierz Plik w lewym górnym rogu VEXcode, a następnie wybierz Otwórz przykłady.
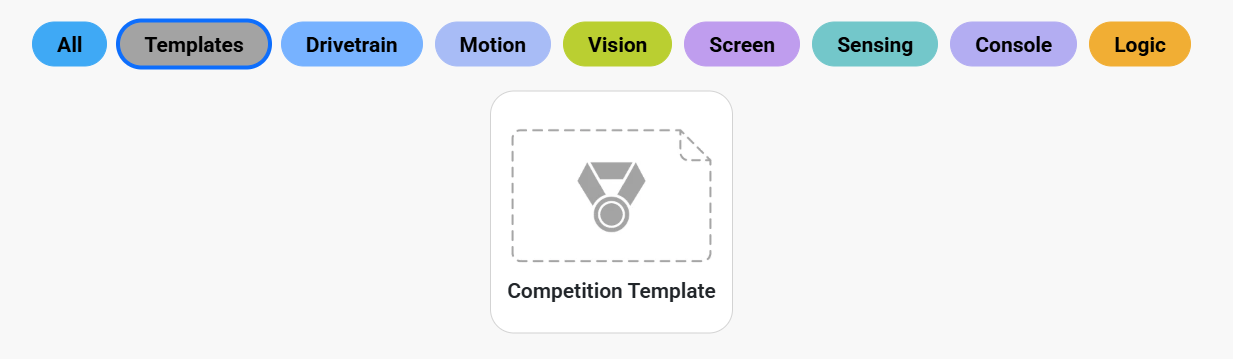
Filtruj według Szablonów, aby znaleźć Szablon konkursu.
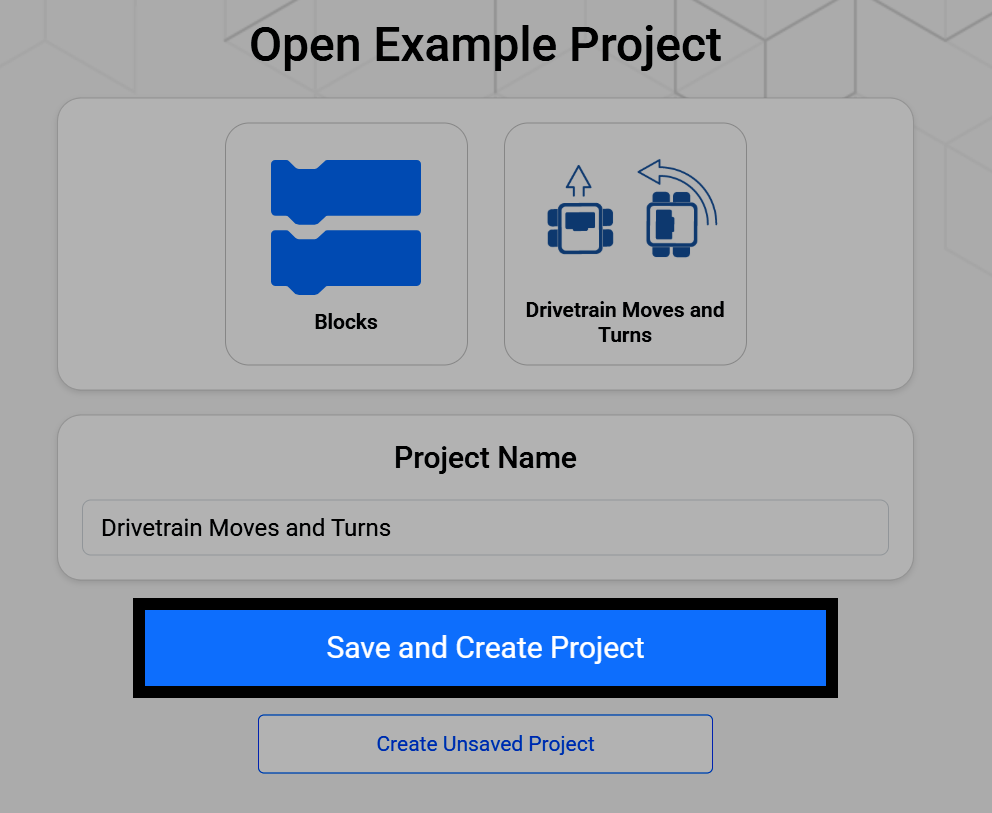
Po wybraniu szablonu konkursu otworzy się ekran, na którym możesz zmienić jego nazwę i zapisać go na swoim urządzeniu. Wybierz Zapisz i utwórz projekt, aby zapisać nowy projekt na swoim urządzeniu.
Projekt szablonu konkursu rozpoczyna się od trzech bloków kapelusza już znajdujących się w obszarze roboczym, po jednym dla każdej części meczu: gdy rozpoczyna się, gdy jest autonomiczny i gdy jest kontrolowany przez kierowcę z już dołączonym blokiem na zawsze.
gdy uruchomiony
gdy autonomiczny :: hat events
when drive control :: hat events
zawsze
koniec
Blok when started uruchamia się jednorazowo, natychmiast po uruchomieniu projektu, przed rozpoczęciem okresu autonomicznego lub sterowanego przez kierowcę. Używaj go do wszelkich konfiguracji, których potrzebuje Twój robot, takich jak kalibracja żyroskopu lub czujnika bezwładnościowego, czy ustawianie zmiennych.
Jeśli nie ma potrzeby przeprowadzania żadnych ustawień, blok po uruchomieniu może pozostać pusty.
gdy uruchomiony
kalibruj napęd
Bloki dołączone do bloku „w przypadku autonomii” działają w okresie „autonomii”, gdy system sterowania polem wysyła sygnał autonomii, a robot działa samodzielnie, bez ingerencji kierowcy. Użyj tego stosu do rutyny punktowej lub innych autonomicznych zachowań.
Jeżeli nie jest pożądane zachowanie autonomiczne, blok When independent może pozostać pusty.
gdy autonomiczny :: hat events
jedź [do przodu v] przez (600) [mm v] ▶
zatrzymaj jazdę
Bloki dołączone do bloku gdy sterownik steruje działają w okresie kontroli przez sterownik, gdy system sterowania terenowego wysyła sygnał sterujący do sterownika, a sterownik obsługuje robota za pomocą kontrolera.
when drive control :: hat events
zawsze
jeśli <[Controller1 v] przycisk [X v] wciśnięty?> to
jedź [do przodu v]
w przeciwnym razie
zatrzymaj jazdę
koniec
koniec