বাহু সরানো#
Moving the Arm
এই টিউটোরিয়ালে দেখানো হয়েছে কিভাবে VEXcode V5 ব্যবহার করে আপনার VEX V5 Clawbot-এর আর্মটি নাড়াতে হয়। টিউটোরিয়াল শেষে, আপনি এমন একটি প্রজেক্ট পাবেন যা আর্মটিকে উপরে তুলতে পারবে।
নিশ্চিত করুন যে আপনার রোবটটি ক্লবট বিল্ডের ড্রাইভট্রেইন, ইনার্শিয়াল সংস্করণ দিয়ে কনফিগার করা আছে, যাতে আপনি টুলবক্সে আর্মমোটর ব্লকগুলো দেখতে পান।
স্পিন মোটর ফর ব্লকটিকে হোন স্টার্টেড ব্লকের সাথে সংযুক্ত করুন।
ব্লকের জন্য স্পিন মোটর, যা ডিফল্টরূপে আর্মমোটরকে ঘোরায়।#
শুরু হলে
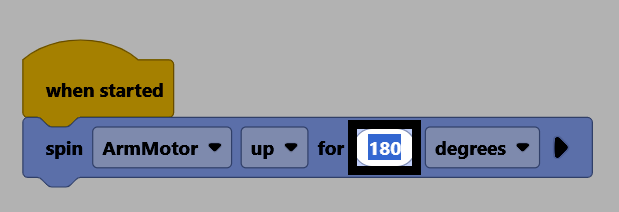
[ArmMotor v] [উপরে v] দিকে (90) [ডিগ্রি v] ঘোরাও ▶
আর্মটিকে এর বর্তমান অবস্থান থেকে ১৮০ ডিগ্রি সরাতে, এর দূরত্বের প্যারামিটারটি ১৮০-তে পরিবর্তন করুন।
আপনার রোবটটি VEXcode-এর সাথে সংযুক্ত আছে কিনা তা নিশ্চিত করুন, তারপর প্রজেক্টটি Brain-এ ডাউনলোড করতে Download নির্বাচন করুন।
প্রজেক্টটি চালানোর জন্য রান নির্বাচন করুন। এই প্রজেক্টটি এখন হাতটি উপরে তুলবে।