Pohyb paže#
Moving the Arm
Tento tutoriál se zabývá tím, jak ve VEXcode V5 pohnout ramenem vašeho VEX V5 Clawbota. Na konci budete mít projekt, který rameno zvedne.
Ujistěte se, že váš robot je nakonfigurován s verzí Drivetrain, Inertial sestavení Clawbot, abyste v sadě nástrojů viděli bloky ArmMotor.
Připevněte blok motor pro otáčení k bloku při spuštění.
Otáčecí motor pro blok, standardně otáčí ArmMotor.#
při spuštění
otáčet [ArmMotor v] [nahoru v] na (90) [stupně v] ▶
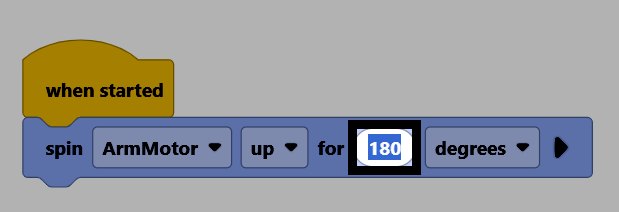
Změňte parametr vzdálenosti na 180, abyste rameno posunuli o 180 stupňů od jeho aktuální polohy.
Ujistěte se, že je váš robot připojen k VEXcode, a poté vyberte Stáhnout pro stažení projektu do Brainu.
Vyberte Spustit pro spuštění projektu. Tento projekt nyní zvedne rameno nahoru.