Flytta armen#
Moving the Arm
Den här handledningen visar hur du rör armen på din VEX V5 Clawbot i VEXcode V5. I slutet kommer du att ha ett projekt som lyfter armen.
Se till att din robot är konfigurerad med Drivlina, Tröghets-versionen av Clawbot-bygget, så att du ser ArmMotor-blocken i verktygslådan.
Fäst blocket snurra motorn för till blocket när den startade.
Rotationsmotorn för blocket, som snurrar ArmMotorn som standard.#
när startad
snurra [ArmMotor v] [upp v] i (90) [grader v] ▶
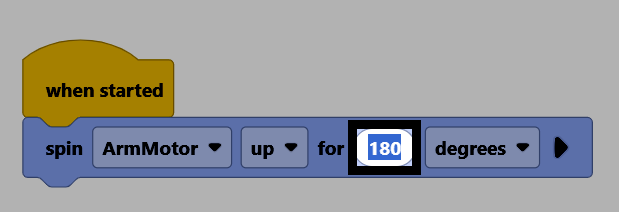
Ändra dess avståndsparameter till 180 för att flytta armen 180 grader från sin nuvarande position.
Se till att din robot är ansluten till VEXcode och välj sedan Ladda ner för att ladda ner projektet till Brain.
Välj Kör för att köra projektet. Projektet kommer nu att lyfta upp armen.