Den Arm bewegen#
Moving the Arm
Dieses Tutorial erklärt, wie man den Arm des VEX V5 Clawbot in VEXcode V5 bewegt. Am Ende verfügen Sie über ein Projekt, das den Arm anhebt.
Stellen Sie sicher, dass Ihr Roboter mit der Drivetrain, Inertial-Version des Clawbot-Builds konfiguriert ist, damit Sie die ArmMotor-Blöcke in der Werkzeugkiste sehen.
Befestigen Sie den Spin-Motor für-Block am wenn gestartet-Block.
Der Spin-Motor für den Block, der standardmäßig den ArmMotor dreht.#
wenn gestartet
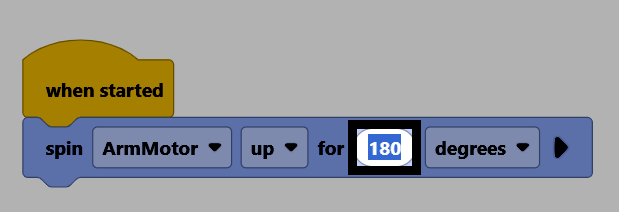
drehe [ArmMotor v] [hoch v] für (90) [Grad v] ▶
Ändern Sie den Distanzparameter auf 180, um den Arm um 180 Grad von seiner aktuellen Position zu bewegen.
Stellen Sie sicher, dass Ihr Roboter mit VEXcode verbunden ist, und wählen Sie dann Herunterladen, um das Projekt auf das Brain herunterzuladen.
Wählen Sie Ausführen, um das Projekt zu starten. Das Projekt hebt nun den Arm an.