การขยับแขน#
Moving the Arm
บทช่วยสอนนี้จะอธิบายวิธีการขยับแขนของหุ่นยนต์ VEX V5 Clawbot ใน VEXcode V5 เมื่อจบบทนี้ คุณจะมีโปรเจ็กต์ที่สามารถยกแขนขึ้นได้
ตรวจสอบให้แน่ใจว่าหุ่นยนต์ของคุณได้รับการกำหนดค่าด้วยเวอร์ชัน Drivetrain, Inertial ของ Clawbot เพื่อให้คุณเห็นบล็อก ArmMotor ในกล่องเครื่องมือ
เชื่อมต่อบล็อก หมุนมอเตอร์สำหรับ เข้ากับบล็อก เมื่อเริ่มต้น
มอเตอร์หมุนสำหรับบล็อก โดยค่าเริ่มต้นจะหมุน ArmMotor#
เมื่อเริ่มต้น
หมุน [ArmMotor v] [ขึ้น v] เป็น (90) [องศา v] ▶
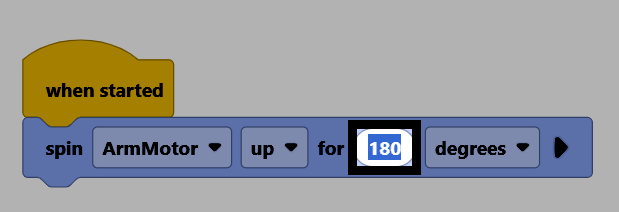
เปลี่ยนค่าพารามิเตอร์ระยะทางเป็น 180 เพื่อหมุนแขน 180 องศาจากตำแหน่งปัจจุบัน
ตรวจสอบให้แน่ใจว่าหุ่นยนต์ของคุณเชื่อมต่อกับ VEXcode แล้ว จากนั้นเลือก ดาวน์โหลด เพื่อดาวน์โหลดโปรเจ็กต์ไปยัง Brain
เลือก Run เพื่อเริ่มโปรเจ็กต์ โปรเจ็กต์นี้จะยกแขนขึ้น