Κίνηση του βραχίονα#
Αυτό το σεμινάριο καλύπτει τον τρόπο μετακίνησης του βραχίονα στο VEX V5 Clawbot σας στο VEXcode V5. Μέχρι το τέλος, θα έχετε ένα έργο που ανυψώνει το βραχίονα.
Βεβαιωθείτε ότι το ρομπότ σας έχει διαμορφωθεί με την έκδοση Σύστημα μετάδοσης κίνησης, Αδρανειακή της έκδοσης Clawbot, ώστε να βλέπετε τα μπλοκ ArmMotor στην εργαλειοθήκη.
Συνδέστε το μπλοκ κινητήρα περιστροφής στο μπλοκ όταν είναι ενεργοποιημένο.
when started
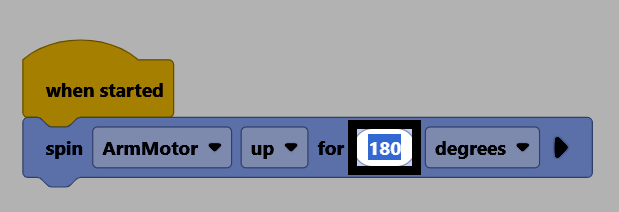
spin [ArmMotor v] [up v] for (90) [degrees v] ▶
Αλλάξτε την παράμετρο απόστασης σε 180, για να μετακινήσετε τον βραχίονα κατά 180 μοίρες από την τρέχουσα θέση του.
Βεβαιωθείτε ότι το ρομπότ σας είναι συνδεδεμένο στο VEXcode και, στη συνέχεια, επιλέξτε Λήψη για να κατεβάσετε το έργο στον εγκέφαλο.
Επιλέξτε Εκτέλεση για να εκτελέσετε το έργο. Αυτό το έργο θα σηκώσει τώρα τον βραχίονα προς τα πάνω.