Käsivarren liikuttaminen#
Moving the Arm
Tässä tutoriaalissa käsitellään VEX V5 -kynsirobottisi käden liikuttamista VEXcode V5:ssä. Lopulta sinulla on projekti, joka nostaa käden.
Varmista, että robottisi on konfiguroitu Clawbot-rakenteen Voimansiirto, Inertiaali-versiolla, jotta näet ArmMotor-lohkot työkalupakissa.
Kiinnitä pyöritysmoottori-lohko käynnistysvaiheessa-lohkoon.
Lohkon pyöritysmoottori, joka pyörittää ArmMotoria oletuksena.#
kun käynnistetään
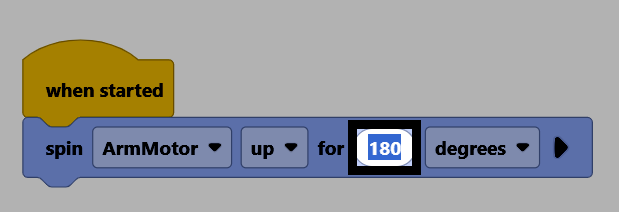
pyöritä [ArmMotor v] [ylös v] (90) [astetta v] ▶
Muuta sen etäisyysparametriksi 180, jos haluat siirtää käsivartta 180 astetta nykyisestä sijainnistaan.
Varmista, että robotti on yhdistetty VEXcodeen, ja lataa sitten projekti aivoihin valitsemalla Lataa.
Suorita projekti valitsemalla Suorita. Projekti nostaa nyt käden ylös.