हाथ को हिलाना#
Moving the Arm
इस ट्यूटोरियल में बताया गया है कि VEXcode V5 में अपने VEX V5 Clawbot के आर्म को कैसे हिलाएं। अंत तक, आपके पास एक ऐसा प्रोजेक्ट होगा जो आर्म को ऊपर उठाएगा।
सुनिश्चित करें कि आपका रोबोट क्लॉबॉट बिल्ड के ड्राइवट्रेन, इनर्शियल संस्करण के साथ कॉन्फ़िगर किया गया है, ताकि आपको टूलबॉक्स में आर्ममोटर ब्लॉक दिखाई दें।
स्पिन मोटर को स्टार्ट करने वाले ब्लॉक से जोड़ें।
ब्लॉक के लिए स्पिन मोटर, डिफ़ॉल्ट रूप से आर्ममोटर को घुमाती है।#
जब शुरू हो
[ArmMotor v] को [ऊपर v] दिशा में (90) [डिग्री v] घुमाएं ▶
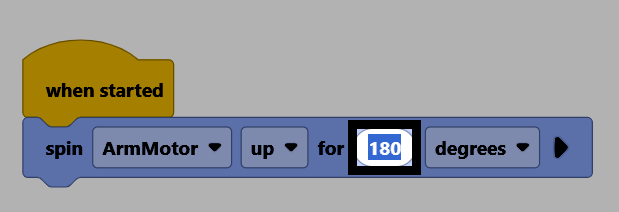
इसकी दूरी पैरामीटर को 180 में बदलें, ताकि भुजा को उसकी वर्तमान स्थिति से 180 डिग्री घुमाया जा सके।
सुनिश्चित करें कि आपका रोबोट VEXcode से कनेक्टेड है, फिर प्रोजेक्ट को ब्रेन में डाउनलोड करने के लिए डाउनलोड चुनें।
प्रोजेक्ट को चलाने के लिए रन चुनें। अब यह प्रोजेक्ट हाथ को ऊपर उठाएगा।