De arm bewegen#
Moving the Arm
Deze tutorial laat zien hoe je de arm van je VEX V5 Clawbot kunt bewegen in VEXcode V5. Aan het einde heb je een project waarmee je de arm kunt bewegen.
Zorg ervoor dat je robot is geconfigureerd met de Drivetrain, Inertial-versie van de Clawbot-build, zodat je de ArmMotor-blokken in de toolbox ziet.
Bevestig de draaimotor voor het blok aan het startblok.
De draaimotor voor het blok, die standaard de ArmMotor aandrijft.#
wanneer gestart
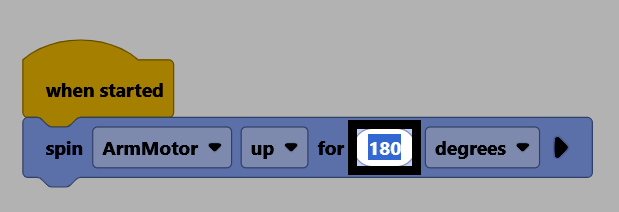
draai [ArmMotor v] [omhoog v] voor (90) [graden v] ▶
Wijzig de afstandsparameter naar 180 om de arm 180 graden te draaien ten opzichte van de huidige positie.
Zorg ervoor dat je robot is verbonden met VEXcode en selecteer vervolgens Downloaden om het project naar de Brain te downloaden.
Selecteer Uitvoeren om het project te starten. Dit project zal nu de arm omhoog brengen.