
প্রতিযোগিতার টেমপ্লেট#
এই টিউটোরিয়ালে VEXcode V5-এর কম্পিটিশন টেমপ্লেট নিয়ে আলোচনা করা হয়েছে। টিউটোরিয়ালটি শেষে আপনি জানতে পারবেন, টেমপ্লেটটির প্রতিটি হ্যাট ব্লক কী কাজে ব্যবহৃত হয়।
প্রতিযোগিতার টেমপ্লেটটি সেইসব প্রোজেক্টের জন্য ব্যবহৃত হয়, যেগুলো VEX V5 রোবোটিক্স প্রতিযোগিতা বা VEX U রোবোটিক্স প্রতিযোগিতার সময় ফিল্ড কন্ট্রোল সিস্টেম ব্যবহার করে পরিচালিত হবে। এটি একটি প্রোজেক্টকে দুটি পর্যায়ে বিভক্ত করে: স্বয়ংক্রিয় পর্যায়, যেখানে রোবটটি নিজে থেকেই চলে, এবং চালক-নিয়ন্ত্রিত পর্যায়, যেখানে একজন চালক একটি কন্ট্রোলারের সাহায্যে রোবটটি পরিচালনা করেন।
এই টেমপ্লেটটি ব্যবহার করলে আপনার প্রকল্পটি VEX V5 প্রতিযোগিতার নিয়মাবলী মেনে চলবে এবং ম্যাচের সময় স্মার্ট ফিল্ড কন্ট্রোল সিস্টেমের সাথে সঠিকভাবে সংযুক্ত হবে।
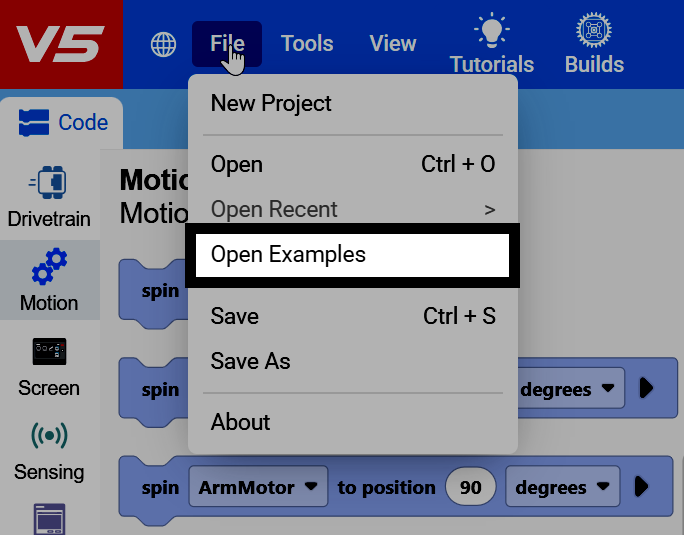
VEXcode-এর উপরের বাম দিকে File নির্বাচন করুন, তারপর Open Examples নির্বাচন করুন।
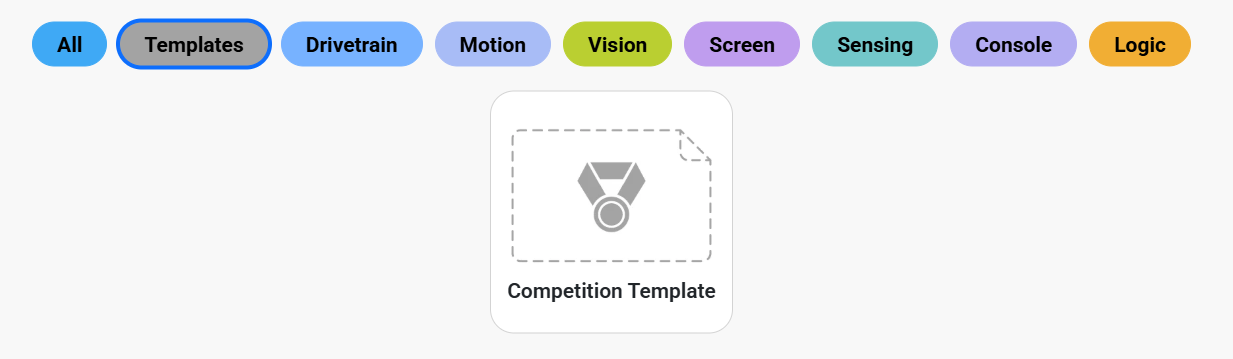
প্রতিযোগিতার টেমপ্লেট খুঁজে পেতে টেমপ্লেট অনুযায়ী ফিল্টার করুন।
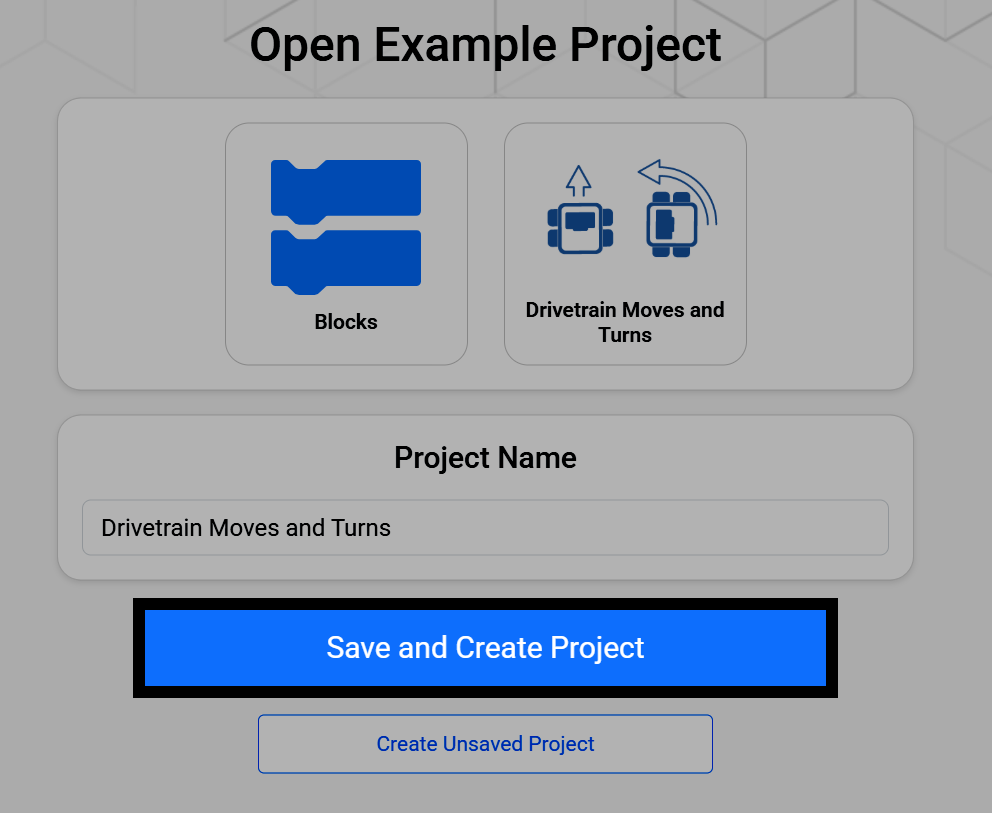
কম্পিটিশন টেমপ্লেট নির্বাচন করলে একটি স্ক্রিন খুলবে, যেখানে আপনি এটির নাম পরিবর্তন করে আপনার ডিভাইসে সংরক্ষণ করতে পারবেন। নতুন প্রজেক্টটি আপনার ডিভাইসে সংরক্ষণ করতে সেভ অ্যান্ড ক্রিয়েট প্রজেক্ট নির্বাচন করুন।
একটি কম্পিটিশন টেমপ্লেট প্রজেক্ট ওয়ার্কস্পেসে আগে থেকেই তিনটি হ্যাট ব্লক সহ শুরু হয়, যা একটি ম্যাচের প্রতিটি অংশের জন্য একটি করে থাকে: যখন শুরু হয়, যখন স্বয়ংক্রিয়, এবং যখন ড্রাইভারের নিয়ন্ত্রণে থাকে; এবং এর সাথে একটি ফরএভার ব্লক আগে থেকেই সংযুক্ত থাকে।
শুরু হলে
স্বায়ত্তশাসিত হলে :: hat events
when drive control :: hat events
চিরকাল
अंत
when started ব্লকটি প্রজেক্ট শুরু হওয়ার সাথে সাথেই একবার চলে, যা স্বয়ংক্রিয় বা চালক-নিয়ন্ত্রিত পর্যায়গুলো শুরু হওয়ার আগে ঘটে। আপনার রোবটের প্রয়োজনীয় যেকোনো সেটআপের জন্য এটি ব্যবহার করুন, যেমন জাইরো বা ইনার্শিয়াল সেন্সর ক্যালিব্রেট করা, অথবা ভ্যারিয়েবল সেট করা।
যদি কোনো সেটআপের প্রয়োজন না হয়, তাহলে when started ব্লকটি খালি রাখা যেতে পারে।
শুরু হলে
ড্রাইভট্রেন ক্যালিব্রেট করো
যখন স্বায়ত্তশাসিত হ্যাট ব্লকের সাথে সংযুক্ত ব্লকগুলি স্বায়ত্তশাসিত সময়কালে চলে, যখন ফিল্ড কন্ট্রোল সিস্টেম স্বায়ত্তশাসিত সংকেত পাঠায় এবং রোবট চালকের হস্তক্ষেপ ছাড়াই নিজে থেকে কাজ করে। একটি স্কোরিং রুটিন বা অন্যান্য স্বায়ত্তশাসিত আচরণের জন্য এই স্ট্যাকটি ব্যবহার করুন।
যদি কোনো স্বায়ত্তশাসিত আচরণ না চাওয়া হয়, তাহলে when autonomous ব্লকটি খালি রাখা যেতে পারে।
স্বায়ত্তশাসিত হলে :: hat events
[সামনে v] দিকে (600) [mm v] চালাও ▶
চালানো বন্ধ করো
যখন চালক নিয়ন্ত্রণ হ্যাট ব্লকের সাথে সংযুক্ত ব্লকগুলি চালক-নিয়ন্ত্রিত সময়কালে সক্রিয় থাকে, যখন ফিল্ড কন্ট্রোল সিস্টেম চালক নিয়ন্ত্রণের সংকেত পাঠায় এবং একজন চালক একটি কন্ট্রোলারের সাহায্যে রোবটটি পরিচালনা করেন।
when drive control :: hat events
চিরকাল
যদি <[Controller1 v] [X v] চাপা হয়েছে?> তাহলে
[সামনে v] দিকে চালাও
অন্যথায়
চালানো বন্ধ করো
अंत
अंत