
Movimiento#
Introducción#
El robot de codificación VEX AIM utiliza una transmisión holonómica para moverse hacia adelante, hacia atrás, hacia la izquierda, hacia la derecha o en ángulo, al mismo tiempo que puede girar de forma independiente. Los bloques de movimiento controlan cómo se mueve y gira el robot, qué tan rápido se mueve y cómo se rastrea su posición x e y.
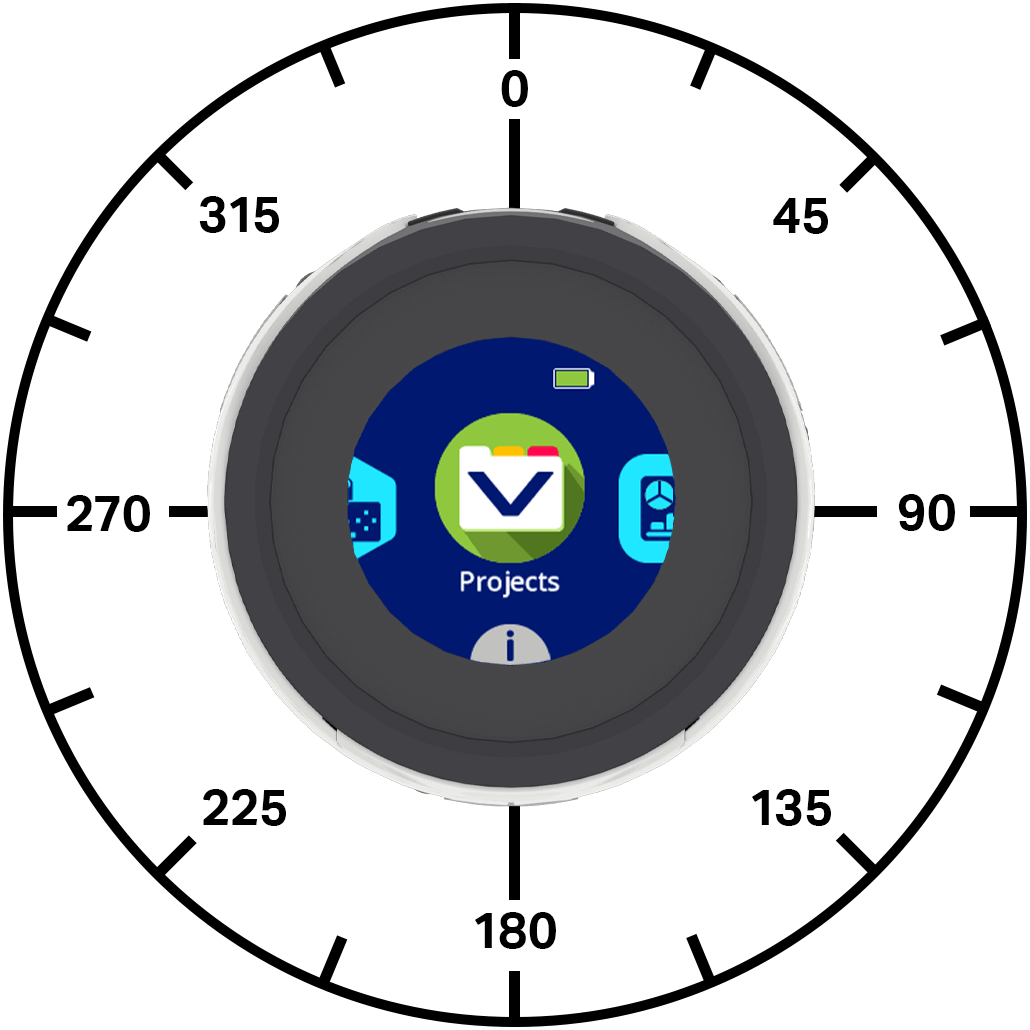
A continuación se muestra una lista de todos los bloques:
Acciones: mueve y gira el robot.
Move — Mueve el robot hacia adelante, atrás, izquierda o derecha para siempre.
Mover en ángulo — Mueve el robot en un ángulo específico para siempre.
Move for — Mueve el robot en una dirección específica durante una distancia establecida.
Mover en ángulo para — Mueve el robot en un ángulo específico para una distancia específica.
giro — Gira el robot hacia la izquierda o hacia la derecha indefinidamente.
turn for — Gira el robot a la izquierda o a la derecha un número específico de grados.
pasar al encabezado — Gira el robot para que se enfrente a un encabezado específico.
Move with controller — Permite conducir el robot utilizando el controlador.
detener todo movimiento — Detiene todo movimiento del robot.
Ajustes: ajuste el movimiento y las velocidades de giro.
establecer velocidad DE movimiento — Le dice al robot qué tan rápido debe moverse.
establecer velocidad DE giro — Le dice al robot qué tan rápido debe girar.
Posición: rastree y modifique la posición del robot.
position — Informa la coordenada x o y actual del robot.
set robot position — Cambia la posición actual x e y del robot a nuevos valores.
Valores — Compruebe el estado del movimiento.
Move Active?: informa si el robot se está moviendo.
¿activar? — Informa si el robot está girando.
¿SE detuvo?: informa si el robot no se mueve ni gira.
Acciones#
mover#
The move stack block moves the robot forward, reverse, left, or right forever using the current move velocity. The robot will continue to move until it is given another action, like moving in a different direction, turning, or stopping.
mover [adelante v]
Parámetros |
Descripción |
|---|---|
dirección |
La dirección en la que se mueve el robot:
|
Ejemplo
cuando inicie
[Move forward]
mover [adelante v]
mover en ángulo#
El bloque de apilamiento de * * movimiento en ángulo * * mueve el robot para siempre en un ángulo específico utilizando la velocidad de movimiento actual. El ángulo es relativo a la posición actual del robot. El robot continuará moviéndose hasta que se le dé otra acción, como moverse en una dirección diferente, girar o detenerse.
mover a (90) grados
Parámetros |
Descripción |
|---|---|
ángulo |
El ángulo, en grados, que se mueve el robot. Esto puede ser un número entero o decimal de -360 a 360. |
Ejemplos
cuando inicie
[Move right, then move forward and stop.]
mover a (90) grados
esperar (1) segundos
mover a (0) grados
esperar (1) segundos
detener todo movimiento
cuando inicie
[Move diagonally to the right and stop.]
mover a (45.33) grados
esperar (1) segundos
detener todo movimiento
mover para#
El bloque de apilamiento * * move for * * mueve el robot hacia adelante, hacia atrás, hacia la izquierda o hacia la derecha durante una distancia específica utilizando la velocidad de movimiento actual. La dirección es relativa a la posición actual del robot. El proyecto esperará hasta que el robot termine de moverse antes de que se ejecute el siguiente bloque de la pila.
mover [adelante v] por (200) [mm v] ▶
Parámetros |
Descripción |
|---|---|
dirección |
La dirección en la que se mueve el robot:
|
distancia |
La distancia que se mueve el robot. Esto puede ser un número entero o un decimal. |
unidad |
La unidad de distancia: mm (milímetros) o pulgadas. |
y no esperes |
Selecciona la flecha (▶) para expandir el bloque y decir y no esperes, para que el siguiente bloque de la pila se ejecute de inmediato. |
Ejemplo
cuando inicie
[Move forward for 200 mm]
mover [adelante v] por (200) [mm v] ▶
mover en ángulo para#
El movimiento en ángulo para el bloque de apilamiento mueve el robot en un ángulo específico para una distancia específica utilizando la velocidad de movimiento actual. El ángulo es relativo a la posición actual del robot. El proyecto esperará hasta que el robot termine de moverse antes de que se ejecute el siguiente bloque de la pila.
mover a (45) grados por (200) [mm v] ▶
Parámetros |
Descripción |
|---|---|
ángulo |
El ángulo, en grados, que se mueve el robot. Esto puede ser un número entero o decimal de -360 a 360. |
distancia |
La distancia que se mueve el robot. Esto puede ser un número entero o un decimal. |
unidad |
La unidad de distancia: mm (milímetros) o pulgadas. |
y no esperes |
Selecciona la flecha (▶) para expandir el bloque y decir y no esperes, para que el siguiente bloque de la pila se ejecute de inmediato. |
Ejemplos
cuando inicie
[Move right, then move forward.]
mover a (90) grados por (50) [mm v] ▶
mover a (0) grados por (100) [mm v] ▶
cuando inicie
[Drive forward and blink all LEDs red.]
mover a (0) grados por (100) [mm v] ◀ y no esperar
establecer color de LED [lightall v] a [rojo v]
esperar (0.5) segundos
establecer color de LED [lightall v] a [apagado v]
esperar (0.5) segundos
establecer color de LED [lightall v] a [rojo v]
esperar (0.5) segundos
establecer color de LED [lightall v] a [apagado v]
esperar (0.5) segundos
giro#
El bloque de pila * * giro * * gira el robot a la izquierda o a la derecha para siempre utilizando la velocidad de giro actual. El robot continuará girando hasta que se le dé otra acción, como moverse o detenerse.
girar [derecha v]
Parámetros |
Descripción |
|---|---|
dirección |
La dirección en la que gira el robot: * * izquierda * * o derecha. |
Ejemplo
cuando inicie
[Turn left, then stop.]
girar [izquierda v]
esperar (1) segundos
detener todo movimiento
girar para#
El bloque de pila * * giro para * * gira el robot hacia la izquierda o hacia la derecha durante un número específico de grados utilizando la velocidad de giro actual. El giro es relativo a la dirección actual a la que se enfrenta el robot. El proyecto esperará hasta que el robot termine de girar antes de que se ejecute el siguiente bloque de la pila.
girar [derecha v] por (90) grados ▶
Parámetros |
Descripción |
|---|---|
dirección |
La dirección en la que gira el robot: * * izquierda * * o derecha. |
ángulo |
El número de grados que gira el robot. Esto puede ser un número entero o un decimal. |
y no esperes |
Selecciona la flecha (▶) para expandir el bloque y decir y no esperes, para que el siguiente bloque de la pila se ejecute de inmediato. |
Ejemplos
cuando inicie
[Turn left, then turn around to the right.]
girar [izquierda v] por (90) grados ▶
girar [derecha v] por (180) grados ▶
cuando inicie
[Turn right and blink all LEDs blue.]
girar [derecha v] por (180) grados ◀ y no esperar
establecer color de LED [lightall v] a [azul v]
esperar (0.5) segundos
establecer color de LED [lightall v] a [apagado v]
esperar (0.5) segundos
establecer color de LED [lightall v] a [azul v]
esperar (0.5) segundos
establecer color de LED [lightall v] a [apagado v]
esperar (0.5) segundos
pasar al encabezado#
Un rumbo es la dirección hacia la que mira el robot, medida en grados. El bloque de apilamiento * * girar a rumbo * * hace que el robot se enfrente a un rumbo específico utilizando la velocidad de giro actual. El robot girará en la dirección más corta para alcanzar el rumbo objetivo.
El rumbo inicial del robot es de 0 grados.
El proyecto esperará hasta que el robot termine de girar antes de que se ejecute el siguiente bloque de la pila.
girar al rumbo (270) grados ▶
Parámetros |
Descripción |
|---|---|
encabezado |
El rumbo al que debe enfrentarse el robot es de -360 a 360 grados. |
y no esperes |
Selecciona la flecha (▶) para expandir el bloque y decir y no esperes, para que el siguiente bloque de la pila se ejecute de inmediato. |
Ejemplos
cuando inicie
[Turn to face each cardinal direction.]
girar al rumbo (90) grados ▶
esperar (2) segundos
girar al rumbo (180) grados ▶
esperar (2) segundos
girar al rumbo (270) grados ▶
esperar (2) segundos
girar al rumbo (0) grados ▶
esperar (2) segundos
cuando inicie
[Turn around quickly and blink all LEDs green.]
girar al rumbo (180) grados ◀ y no esperar
establecer color de LED [lightall v] a [verde v]
esperar (0.5) segundos
establecer color de LED [lightall v] a [apagado v]
esperar (0.5) segundos
establecer color de LED [lightall v] a [verde v]
esperar (0.5) segundos
establecer color de LED [lightall v] a [apagado v]
esperar (0.5) segundos
mover con controlador#
El bloque de pila * * Move with Controller * * le permite conducir el robot usando el One Stick Controller. Este bloque solo lee la entrada del controlador una vez, a menos que se coloque dentro de un bucle, como un bucle * * Forever * *. Si el bucle se detiene y no hay otros bloques que le digan al robot que se mueva, el robot seguirá avanzando en la última dirección en la que empujó el joystick.
mover con el control
Parámetros |
Descripción |
|---|---|
Este bloque no tiene parámetros. |
Ejemplo
cuando inicie
[Drive with the controller for five seconds.]
reiniciar temporizador
mientras <(temporizador en segundos) [math_less_than v] [5]>
mover con el control
fin
detener todo movimiento
detener todo movimiento#
El bloque de apilamiento * * Stop All Movement * * detiene todo el movimiento del robot.
detener todo movimiento
Parámetros |
Descripción |
|---|---|
Este bloque no tiene parámetros. |
Ejemplo
cuando inicie
[Turn right, then stop.]
girar [derecha v]
esperar (1) segundos
detener todo movimiento
Ajustes#
establecer velocidad de movimiento#
El bloque de apilamiento establecer velocidad de movimiento le indica al robot qué tan rápido debe moverse. Un porcentaje más alto hace que el robot se mueva más rápido y un porcentaje más bajo hace que el robot se mueva más lento.
Cada proyecto comienza con el robot moviéndose a una velocidad del 50% por defecto.
Una velocidad de movimiento del 100% equivale a 200 milímetros por segundo (mmps).
establecer velocidad de movimiento a (50)%
Parámetros |
Descripción |
|---|---|
velocidad |
La velocidad para moverse de 0% a 100%. |
Ejemplo
cuando inicie
[Move forward at the default velocity.]
establecer velocidad de movimiento a (50)%
mover a (0) grados por (100) [mm v] ▶
esperar (1) segundos
[Move slower.]
establecer velocidad de movimiento a (20)%
mover a (0) grados por (100) [mm v] ▶
esperar (1) segundos
[Move faster.]
establecer velocidad de movimiento a (100)%
mover a (0) grados por (100) [mm v] ▶
esperar (1) segundos
establecer velocidad de giro#
El bloque de apilamiento * * establecer velocidad de giro * * le dice al robot qué tan rápido girar. Un porcentaje más alto hace que el robot gire más rápido y un porcentaje más bajo hace que el robot gire más lento.
Cada proyecto comienza con el robot girando a una velocidad del 50% por defecto.
Una velocidad de giro del 100% equivale a 150 grados por segundo \(dps\).
establecer velocidad de giro a (50)%
Parámetros |
Descripción |
|---|---|
velocidad |
La velocidad para girar es de 0% a 100%. |
Ejemplo
cuando inicie
[Turn around at default velocity.]
establecer velocidad de giro a (50)%
girar [derecha v] por (180) grados ▶
esperar (1) segundos
[Turn around slower.]
establecer velocidad de giro a (20)%
girar [derecha v] por (180) grados ▶
esperar (1) segundos
[Turn around faster.]
establecer velocidad de giro a (100)%
girar [derecha v] por (180) grados ▶
esperar (1) segundos
Cargo#
cargo#
El bloque indicador * * position * * informa de la coordenada x o y actual del robot.
Al inicio de un proyecto, las posiciones x e y del robot se establecen en 0. Los valores de posición cambian a medida que el robot se mueve y se pueden establecer utilizando el bloque establecer posición del robot.
posición de [x v] en [mm v]
Parámetros |
Descripción |
|---|---|
coordina |
El eje de coordenadas a reportar: x o y. |
unidad |
La unidad de posición: mm (milímetros) o pulgadas. |
Ejemplo
cuando inicie
mover a (0) grados por (200) [mm v] ▶
[Move forward and print the new coordinate and heading.]
establecer posición del robot x: [0] y: [0]
mover a (45) grados por (200) [mm v] ▶
imprimir (posición de [x v] en [mm v]) en pantalla ▶
mover cursor a la siguiente fila en pantalla
imprimir (posición de [y v] en [mm v]) en pantalla ▶
establecer la posición del robot#
El bloque de apilamiento * * set robot position * * cambia la posición actual x e y del robot a nuevos valores.
Por ejemplo, si el robot se ha alejado de su punto de partida, establecer x en 0 e y en 0 hace que la ubicación actual del robot sea la nueva posición 0, 0. Luego, el robot puede rastrear posiciones futuras en función de ese nuevo valor.
establecer posición del robot x: [0] y: [0]
Parámetros |
Descripción |
|---|---|
x |
El valor de la posición x a establecer para el robot, en mm. |
y |
El valor de la posición y a establecer para el robot, en mm. |
Ejemplo
cuando inicie
[Reset the robot's position after moving.]
mover [adelante v] por [60] [mm v] ▶
establecer posición del robot x: [0] y: [0]
imprimir (posición de [y v] en [mm v]) en pantalla ▶
Valores#
mover activo#
El bloque booleano * * Move Active * * informa si el robot se está moviendo. Esto se puede utilizar para controlar el tiempo de otros comportamientos basados en el movimiento del robot.
Verdadero: el robot se está moviendo.
Falso: el robot no se mueve.
Este bloque funciona junto con los bloques de movimiento que tienen el parámetro y no esperes.
<¿movimiento activo?>
Parámetros |
Descripción |
|---|---|
Este bloque no tiene parámetros. |
Ejemplo
cuando inicie
[Blink all of the LEDs when the robot is moving.]
mover a (0) grados por (200) [mm v] ◀ y no esperar
mientras <¿movimiento activo?>
establecer color de LED [lightall v] a [rojo v]
esperar (0.5) segundos
establecer color de LED [lightall v] a [apagado v]
esperar (0.5) segundos
fin
establecer color de LED [lightall v] a [apagado v]
activar#
El bloque booleano * * activar * * informa si el robot está girando. Esto se puede utilizar para controlar el tiempo de otros comportamientos basados en el movimiento del robot.
Verdadero: el robot está girando.
Falso: el robot no gira.
Este bloque funciona junto con los bloques de movimiento que tienen el parámetro y no esperes.
<¿giro activo?>
Parámetros |
Descripción |
|---|---|
Este bloque no tiene parámetros. |
Ejemplo
cuando inicie
[Blink all of the LEDs while the robot is turning.]
girar [derecha v] por (180) grados ◀ y no esperar
mientras <¿giro activo?>
establecer color de LED [lightall v] a [rojo v]
esperar (0.5) segundos
establecer color de LED [lightall v] a [apagado v]
esperar (0.5) segundos
fin
establecer color de LED [lightall v] a [apagado v]
detenido#
El bloque booleano * * detenido * * informa si el robot no se mueve ni gira. Esto se puede utilizar para controlar el tiempo de otros comportamientos basados en el movimiento del robot.
Verdadero: el robot no se mueve ni gira.
Falso: el robot se mueve o gira.
<¿detenido?>
Parámetros |
Descripción |
|---|---|
Este bloque no tiene parámetros. |
Ejemplo
definir light show
[Flash LEDs while the robot is moving or turning.]
repetir hasta <¿detenido?>
establecer color de LED [lightall v] a [verde v]
esperar (0.5) segundos
establecer color de LED [lightall v] a [morado v]
esperar (0.5) segundos
fin


cuando inicie
[Blink all the LEDs while the robot is moving or turning.]
mover a (0) grados por (200) [mm v] ◀ y no esperar
light show
girar [derecha v] por (180) grados ◀ y no esperar
light show