
ചലനം#
ആമുഖം#
VEX AIM കോഡിംഗ് റോബോട്ട് മുന്നോട്ട്, പിന്നോട്ട്, ഇടത്തോട്ടോ വലത്തോട്ടോ അല്ലെങ്കിൽ ഒരു കോണിലോ നീങ്ങാൻ ഒരു ഹോളോണമിക് ഡ്രൈവ്ട്രെയിൻ ഉപയോഗിക്കുന്നു, അതേസമയം സ്വതന്ത്രമായി തിരിയാനും കഴിയും. റോബോട്ട് എങ്ങനെ ചലിക്കുകയും തിരിയുകയും ചെയ്യുന്നു, എത്ര വേഗത്തിൽ നീങ്ങുന്നു, അതിന്റെ x, y സ്ഥാനം എങ്ങനെ ട്രാക്ക് ചെയ്യപ്പെടുന്നു എന്നിവ മോഷൻ ബ്ലോക്കുകൾ നിയന്ത്രിക്കുന്നു.
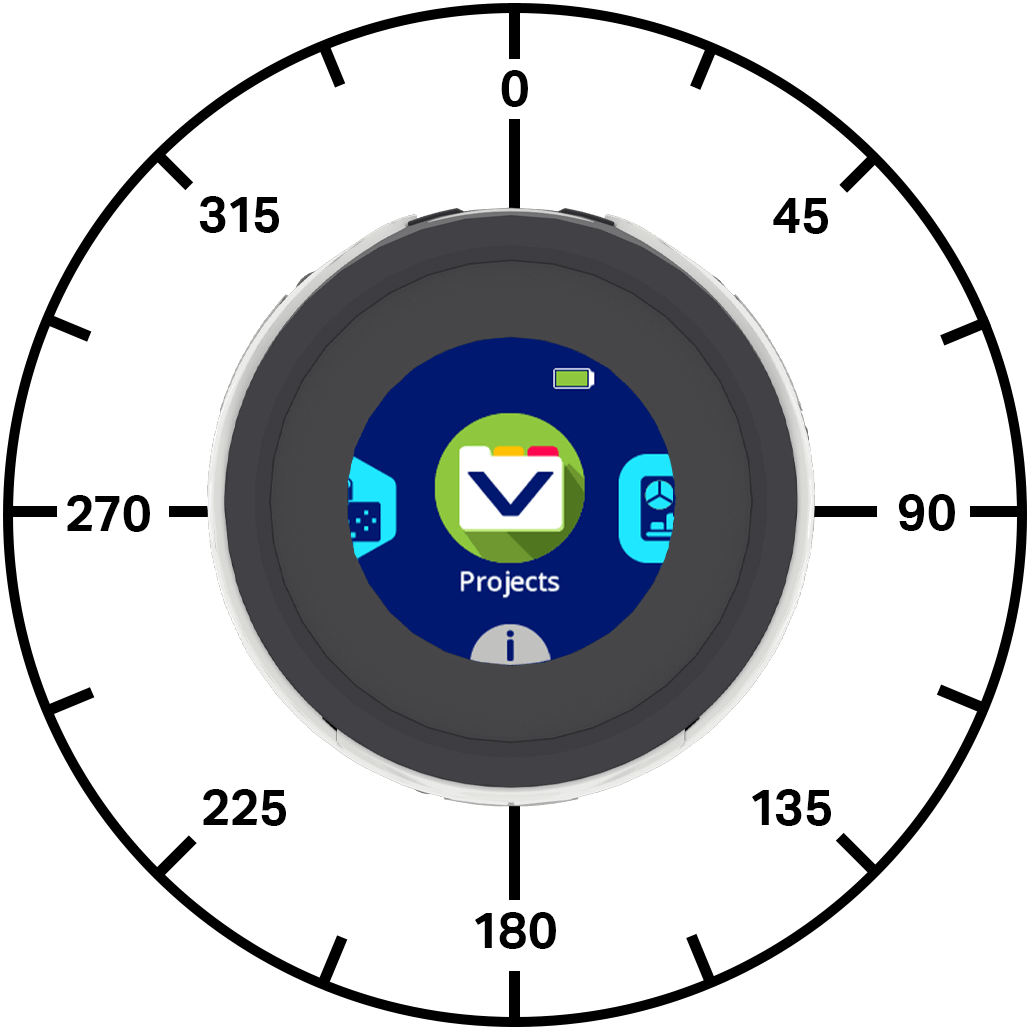
എല്ലാ ബ്ലോക്കുകളുടെയും ഒരു ലിസ്റ്റ് താഴെ കൊടുക്കുന്നു:
പ്രവർത്തനങ്ങൾ — റോബോട്ട് നീക്കി തിരിക്കുക.
നീക്കുക — റോബോട്ടിനെ എന്നെന്നേക്കുമായി മുന്നോട്ടോ, പിന്നോട്ടോ, ഇടത്തോട്ടോ വലത്തോട്ടോ നീക്കുന്നു.
കോണിൽ നീങ്ങുക — റോബോട്ടിനെ ഒരു പ്രത്യേക കോണിൽ എന്നെന്നേക്കുമായി നീക്കുന്നു.
move for — ഒരു നിശ്ചിത ദൂരത്തേക്ക് റോബോട്ടിനെ ഒരു പ്രത്യേക ദിശയിലേക്ക് നീക്കുന്നു.
കോണിൽ നീങ്ങുക — ഒരു പ്രത്യേക ദൂരത്തേക്ക് റോബോട്ടിനെ ഒരു പ്രത്യേക കോണിൽ നീക്കുന്നു.
തിരിവ് — റോബോട്ടിനെ എന്നെന്നേക്കുമായി ഇടത്തോട്ടോ വലത്തോട്ടോ തിരിക്കുന്നു.
turn for — ഒരു നിശ്ചിത എണ്ണം ഡിഗ്രികൾക്കായി റോബോട്ടിനെ ഇടത്തോട്ടോ വലത്തോട്ടോ തിരിക്കുന്നു.
തലക്കെട്ടിലേക്ക് തിരിയുക — ഒരു പ്രത്യേക തലക്കെട്ടിന് അഭിമുഖമായി റോബോട്ടിനെ തിരിക്കുന്നു.
കൺട്രോളർ ഉപയോഗിച്ച് നീങ്ങുക — കൺട്രോളർ ഉപയോഗിച്ച് റോബോട്ടിനെ ഓടിക്കാൻ അനുവദിക്കുന്നു.
എല്ലാ ചലനങ്ങളും നിർത്തുക — റോബോട്ടിന്റെ എല്ലാ ചലനങ്ങളും നിർത്തുന്നു.
ക്രമീകരണങ്ങൾ — ചലനത്തിന്റെയും തിരിവിന്റെയും വേഗത ക്രമീകരിക്കുക.
ചലന പ്രവേഗം സജ്ജമാക്കുക — റോബോട്ടിനോട് എത്ര വേഗത്തിൽ നീങ്ങണമെന്ന് പറയുന്നു.
ടേൺ പ്രവേഗം സജ്ജമാക്കുക — എത്ര വേഗത്തിൽ തിരിയണമെന്ന് റോബോട്ടിനോട് പറയുന്നു.
സ്ഥാനം — റോബോട്ടിന്റെ സ്ഥാനം ട്രാക്ക് ചെയ്ത് പരിഷ്കരിക്കുക.
സ്ഥാനം — റോബോട്ടിന്റെ നിലവിലെ x അല്ലെങ്കിൽ y കോർഡിനേറ്റ് റിപ്പോർട്ട് ചെയ്യുന്നു.
റോബോട്ട് സ്ഥാനം സജ്ജമാക്കുക — റോബോട്ടിന്റെ നിലവിലുള്ള x, y സ്ഥാനം പുതിയ മൂല്യങ്ങളിലേക്ക് മാറ്റുന്നു.
മൂല്യങ്ങൾ — ചലന നില പരിശോധിക്കുക.
സജീവമായി നീങ്ങണോ? — റോബോട്ട് നീങ്ങുന്നുണ്ടോ എന്ന് റിപ്പോർട്ട് ചെയ്യുന്നു.
സജീവമാകണോ? — റോബോട്ട് തിരിയുന്നുണ്ടോ എന്ന് റിപ്പോർട്ട് ചെയ്യുന്നു.
നിർത്തിയോ? — റോബോട്ട് ചലിക്കുന്നില്ലെങ്കിലോ തിരിയുന്നില്ലെങ്കിലോ എന്ന് റിപ്പോർട്ട് ചെയ്യുന്നു.
പ്രവർത്തനങ്ങൾ#
നീക്കുക#
move സ്റ്റാക്ക് ബ്ലോക്ക് റോബോട്ടിനെ മുന്നോട്ടും പിന്നോട്ടും ഇടത്തോട്ടും വലത്തോട്ടും എന്നെന്നേക്കുമായി നീക്കുന്നു, കറന്റ് move velocity ഉപയോഗിച്ച്. മറ്റൊരു ദിശയിലേക്ക് നീങ്ങുക, തിരിയുക, അല്ലെങ്കിൽ നിർത്തുക തുടങ്ങിയ മറ്റൊരു പ്രവർത്തനം നൽകുന്നതുവരെ റോബോട്ട് നീങ്ങിക്കൊണ്ടിരിക്കും.
[മുന്നോട്ട് v] ദിശയിൽ നീക്കുക
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ദിശ |
റോബോട്ട് നീങ്ങുന്ന ദിശ:
|
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Move forward]
[മുന്നോട്ട് v] ദിശയിൽ നീക്കുക
ചരിഞ്ഞു നീങ്ങുക#
ചലന പ്രവേഗം സ്റ്റാക്ക് ബ്ലോക്ക്, കറന്റ് ചലന പ്രവേഗം ഉപയോഗിച്ച് റോബോട്ടിനെ ഒരു പ്രത്യേക കോണിൽ എന്നെന്നേക്കുമായി നീക്കുന്നു. ആ കോൺ റോബോട്ടിന്റെ നിലവിലെ സ്ഥാനവുമായി ആപേക്ഷികമാണ്. മറ്റൊരു ദിശയിലേക്ക് നീങ്ങുക, തിരിയുക, അല്ലെങ്കിൽ നിർത്തുക തുടങ്ങിയ മറ്റൊരു പ്രവർത്തനം നൽകുന്നതുവരെ റോബോട്ട് നീങ്ങിക്കൊണ്ടിരിക്കും.
(90) ഡിഗ്രിയിൽ നീക്കുക
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ആംഗിൾ |
റോബോട്ട് ചലിക്കുന്ന കോൺ, ഡിഗ്രിയിൽ. ഇത് -360 മുതൽ 360 വരെയുള്ള ഒരു പൂർണ്ണസംഖ്യയോ ദശാംശമോ ആകാം. |
ഉദാഹരണങ്ങൾ
ആരംഭിക്കുമ്പോൾ
[Move right, then move forward and stop.]
(90) ഡിഗ്രിയിൽ നീക്കുക
(1) സെക്കൻഡ് കാത്തിരിക്കുക
(0) ഡിഗ്രിയിൽ നീക്കുക
(1) സെക്കൻഡ് കാത്തിരിക്കുക
എല്ലാ ചലനവും നിർത്തുക
ആരംഭിക്കുമ്പോൾ
[Move diagonally to the right and stop.]
(45.33) ഡിഗ്രിയിൽ നീക്കുക
(1) സെക്കൻഡ് കാത്തിരിക്കുക
എല്ലാ ചലനവും നിർത്തുക
നീങ്ങുക#
move for സ്റ്റാക്ക് ബ്ലോക്ക്, കറന്റ് move velocity ഉപയോഗിച്ച് റോബോട്ടിനെ ഒരു പ്രത്യേക ദൂരത്തേക്ക് മുന്നോട്ട്, പിന്നോട്ട്, ഇടത്തേക്ക് അല്ലെങ്കിൽ വലത്തേക്ക് നീക്കുന്നു. റോബോട്ടിന്റെ നിലവിലെ സ്ഥാനവുമായി ദിശ ആപേക്ഷികമാണ്. സ്റ്റാക്കിലെ അടുത്ത ബ്ലോക്ക് പ്രവർത്തിക്കുന്നതിന് മുമ്പ് റോബോട്ട് നീങ്ങുന്നത് വരെ പ്രോജക്റ്റ് കാത്തിരിക്കും.
[മുന്നോട്ട് v] ദിശയിൽ (200) [mm v] നീക്കുക ▶
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ദിശ |
റോബോട്ട് നീങ്ങുന്ന ദിശ:
|
ദൂരം |
റോബോട്ട് സഞ്ചരിക്കുന്ന ദൂരം. ഇത് ഒരു പൂർണ്ണസംഖ്യയോ ദശാംശമോ ആകാം. |
യൂണിറ്റ് |
ദൂരത്തിന്റെ യൂണിറ്റ്: mm (മില്ലീമീറ്റർ) അല്ലെങ്കിൽ ഇഞ്ച്. |
കാത്തിരിക്കരുത് |
ആൻഡ് ഡോണ്ട് വെയ്റ്റ് എന്ന് പറയാൻ ബ്ലോക്ക് വികസിപ്പിക്കാൻ അമ്പടയാളം ( ▶ ) തിരഞ്ഞെടുക്കുക, അങ്ങനെ സ്റ്റാക്കിലെ അടുത്ത ബ്ലോക്ക് ഉടനടി പ്രവർത്തിക്കും. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Move forward for 200 mm]
[മുന്നോട്ട് v] ദിശയിൽ (200) [mm v] നീക്കുക ▶
കോണിൽ നീങ്ങുക#
സ്റ്റാക്ക് ബ്ലോക്കിനുള്ളചലനം ആംഗിളിൽ റോബോട്ടിനെ ഒരു പ്രത്യേക ദൂരത്തേക്ക് കറന്റ് ചലന പ്രവേഗം ഉപയോഗിച്ച് നീക്കുന്നു. ആംഗിൾ റോബോട്ടിന്റെ നിലവിലെ സ്ഥാനവുമായി ആപേക്ഷികമാണ്. സ്റ്റാക്കിലെ അടുത്ത ബ്ലോക്ക് പ്രവർത്തിക്കുന്നതിന് മുമ്പ് റോബോട്ട് നീങ്ങുന്നത് പൂർത്തിയാകുന്നതുവരെ പ്രോജക്റ്റ് കാത്തിരിക്കും.
(45) ഡിഗ്രിയിൽ (200) [mm v] നീക്കുക ▶
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ആംഗിൾ |
റോബോട്ട് ചലിക്കുന്ന കോൺ, ഡിഗ്രിയിൽ. ഇത് -360 മുതൽ 360 വരെയുള്ള ഒരു പൂർണ്ണസംഖ്യയോ ദശാംശമോ ആകാം. |
ദൂരം |
റോബോട്ട് സഞ്ചരിക്കുന്ന ദൂരം. ഇത് ഒരു പൂർണ്ണസംഖ്യയോ ദശാംശമോ ആകാം. |
യൂണിറ്റ് |
ദൂരത്തിന്റെ യൂണിറ്റ്: mm (മില്ലീമീറ്റർ) അല്ലെങ്കിൽ ഇഞ്ച്. |
കാത്തിരിക്കരുത് |
ആൻഡ് ഡോണ്ട് വെയ്റ്റ് എന്ന് പറയാൻ ബ്ലോക്ക് വികസിപ്പിക്കാൻ അമ്പടയാളം ( ▶ ) തിരഞ്ഞെടുക്കുക, അങ്ങനെ സ്റ്റാക്കിലെ അടുത്ത ബ്ലോക്ക് ഉടനടി പ്രവർത്തിക്കും. |
ഉദാഹരണങ്ങൾ
ആരംഭിക്കുമ്പോൾ
[Move right, then move forward.]
(90) ഡിഗ്രിയിൽ (50) [mm v] നീക്കുക ▶
(0) ഡിഗ്രിയിൽ (100) [mm v] നീക്കുക ▶
ആരംഭിക്കുമ്പോൾ
[Drive forward and blink all LEDs red.]
(0) ഡിഗ്രിയിൽ (100) [mm v] നീക്കുക ◀ കാത്തിരിക്കേണ്ട
[lightall v] LED നിറം [ചുവപ്പ് v] ആക്കുക
(0.5) സെക്കൻഡ് കാത്തിരിക്കുക
[lightall v] LED നിറം [ഓഫ് v] ആക്കുക
(0.5) സെക്കൻഡ് കാത്തിരിക്കുക
[lightall v] LED നിറം [ചുവപ്പ് v] ആക്കുക
(0.5) സെക്കൻഡ് കാത്തിരിക്കുക
[lightall v] LED നിറം [ഓഫ് v] ആക്കുക
(0.5) സെക്കൻഡ് കാത്തിരിക്കുക
തിരിയുക#
ടേൺ സ്റ്റാക്ക് ബ്ലോക്ക് റോബോട്ടിനെ ഇടത്തോട്ടോ വലത്തോട്ടോ എന്നെന്നേക്കുമായി തിരിക്കുന്നു, കറന്റ് ടേൺ പ്രവേഗം ഉപയോഗിച്ച്. ചലിക്കുകയോ നിർത്തുകയോ പോലുള്ള മറ്റൊരു പ്രവർത്തനം നൽകുന്നതുവരെ റോബോട്ട് തിരിയുന്നത് തുടരും.
[വലത് v] ദിശയിൽ തിരിക്കുക
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ദിശ |
റോബോട്ട് തിരിയുന്ന ദിശ: ഇടത് അല്ലെങ്കിൽ വലത്. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Turn left, then stop.]
[ഇടത് v] ദിശയിൽ തിരിക്കുക
(1) സെക്കൻഡ് കാത്തിരിക്കുക
എല്ലാ ചലനവും നിർത്തുക
തിരിയുക#
ടേൺ ഫോർ സ്റ്റാക്ക് ബ്ലോക്ക് റോബോട്ടിനെ ഒരു നിശ്ചിത എണ്ണം ഡിഗ്രി ഇടത്തോട്ടോ വലത്തോട്ടോ തിരിക്കുന്നു, കറന്റ് ടേൺ പ്രവേഗം ഉപയോഗിക്കുന്നു. റോബോട്ട് അഭിമുഖീകരിക്കുന്ന കറന്റ് ദിശയുമായി തിരിവ് ആപേക്ഷികമാണ്. സ്റ്റാക്കിലെ അടുത്ത ബ്ലോക്ക് പ്രവർത്തിക്കുന്നതിന് മുമ്പ് റോബോട്ട് തിരിയുന്നത് വരെ പ്രോജക്റ്റ് കാത്തിരിക്കും.
[വലത് v] ദിശയിൽ (90) ഡിഗ്രി തിരിക്കുക ▶
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ദിശ |
റോബോട്ട് തിരിയുന്ന ദിശ: ഇടത് അല്ലെങ്കിൽ വലത്. |
ആംഗിൾ |
റോബോട്ട് തിരിയുന്ന ഡിഗ്രികളുടെ എണ്ണം. ഇത് ഒരു പൂർണ്ണസംഖ്യയോ ദശാംശമോ ആകാം. |
കാത്തിരിക്കരുത് |
ആൻഡ് ഡോണ്ട് വെയ്റ്റ് എന്ന് പറയാൻ ബ്ലോക്ക് വികസിപ്പിക്കാൻ അമ്പടയാളം ( ▶ ) തിരഞ്ഞെടുക്കുക, അങ്ങനെ സ്റ്റാക്കിലെ അടുത്ത ബ്ലോക്ക് ഉടനടി പ്രവർത്തിക്കും. |
ഉദാഹരണങ്ങൾ
ആരംഭിക്കുമ്പോൾ
[Turn left, then turn around to the right.]
[ഇടത് v] ദിശയിൽ (90) ഡിഗ്രി തിരിക്കുക ▶
[വലത് v] ദിശയിൽ (180) ഡിഗ്രി തിരിക്കുക ▶
ആരംഭിക്കുമ്പോൾ
[Turn right and blink all LEDs blue.]
[വലത് v] ദിശയിൽ (180) ഡിഗ്രി തിരിക്കുക ◀ കാത്തിരിക്കേണ്ട
[lightall v] LED നിറം [നീല v] ആക്കുക
(0.5) സെക്കൻഡ് കാത്തിരിക്കുക
[lightall v] LED നിറം [ഓഫ് v] ആക്കുക
(0.5) സെക്കൻഡ് കാത്തിരിക്കുക
[lightall v] LED നിറം [നീല v] ആക്കുക
(0.5) സെക്കൻഡ് കാത്തിരിക്കുക
[lightall v] LED നിറം [ഓഫ് v] ആക്കുക
(0.5) സെക്കൻഡ് കാത്തിരിക്കുക
തലക്കെട്ടിലേക്ക് തിരിയുക#
ഒരു ഹെഡിംഗ് എന്നത് റോബോട്ട് അഭിമുഖീകരിക്കുന്ന ദിശയാണ്, ഇത് ഡിഗ്രികളിൽ അളക്കുന്നു. ടേൺ ടു ഹെഡിംഗ് സ്റ്റാക്ക് ബ്ലോക്ക് റോബോട്ടിനെ ഒരു പ്രത്യേക ഹെഡിംഗ് അഭിമുഖീകരിക്കുന്നതിലേക്ക് കറന്റ് ടേൺ പ്രവേഗം ഉപയോഗിച്ച് തിരിക്കുന്നു. ലക്ഷ്യ ഹെഡിംഗ് എത്താൻ ഏറ്റവും കുറഞ്ഞ ദിശയിലേക്ക് റോബോട്ട് തിരിക്കും.
റോബോട്ടിന്റെ ആരംഭ തലക്കെട്ട് 0 ഡിഗ്രിയാണ്.
സ്റ്റാക്കിലെ അടുത്ത ബ്ലോക്ക് പ്രവർത്തിക്കുന്നതിന് മുമ്പ്, റോബോട്ട് തിരിയുന്നത് വരെ പ്രോജക്റ്റ് കാത്തിരിക്കും.
(270) ഡിഗ്രി ദിശയിലേക്ക് തിരിക്കുക ▶
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
തലക്കെട്ട് |
റോബോട്ട് അഭിമുഖീകരിക്കേണ്ട തലക്കെട്ട് -360 മുതൽ 360 ഡിഗ്രി വരെയാണ്. |
കാത്തിരിക്കരുത് |
ആൻഡ് ഡോണ്ട് വെയ്റ്റ് എന്ന് പറയാൻ ബ്ലോക്ക് വികസിപ്പിക്കാൻ അമ്പടയാളം ( ▶ ) തിരഞ്ഞെടുക്കുക, അങ്ങനെ സ്റ്റാക്കിലെ അടുത്ത ബ്ലോക്ക് ഉടനടി പ്രവർത്തിക്കും. |
ഉദാഹരണങ്ങൾ
ആരംഭിക്കുമ്പോൾ
[Turn to face each cardinal direction.]
(90) ഡിഗ്രി ദിശയിലേക്ക് തിരിക്കുക ▶
(2) സെക്കൻഡ് കാത്തിരിക്കുക
(180) ഡിഗ്രി ദിശയിലേക്ക് തിരിക്കുക ▶
(2) സെക്കൻഡ് കാത്തിരിക്കുക
(270) ഡിഗ്രി ദിശയിലേക്ക് തിരിക്കുക ▶
(2) സെക്കൻഡ് കാത്തിരിക്കുക
(0) ഡിഗ്രി ദിശയിലേക്ക് തിരിക്കുക ▶
(2) സെക്കൻഡ് കാത്തിരിക്കുക
ആരംഭിക്കുമ്പോൾ
[Turn around quickly and blink all LEDs green.]
(180) ഡിഗ്രി ദിശയിലേക്ക് തിരിക്കുക ◀ കാത്തിരിക്കേണ്ട
[lightall v] LED നിറം [പച്ച v] ആക്കുക
(0.5) സെക്കൻഡ് കാത്തിരിക്കുക
[lightall v] LED നിറം [ഓഫ് v] ആക്കുക
(0.5) സെക്കൻഡ് കാത്തിരിക്കുക
[lightall v] LED നിറം [പച്ച v] ആക്കുക
(0.5) സെക്കൻഡ് കാത്തിരിക്കുക
[lightall v] LED നിറം [ഓഫ് v] ആക്കുക
(0.5) സെക്കൻഡ് കാത്തിരിക്കുക
കൺട്രോളർ ഉപയോഗിച്ച് നീക്കുക#
move with controller സ്റ്റാക്ക് ബ്ലോക്ക് ഉപയോഗിച്ച്, വൺ സ്റ്റിക്ക് കൺട്രോളർ ഉപയോഗിച്ച് റോബോട്ട് ഓടിക്കാൻ കഴിയും. forever ലൂപ്പ് പോലുള്ള ഒരു ലൂപ്പിനുള്ളിൽ സ്ഥാപിച്ചിട്ടില്ലെങ്കിൽ, ഈ ബ്ലോക്ക് ഒരിക്കൽ മാത്രമേ കൺട്രോളർ ഇൻപുട്ട് വായിക്കൂ. ലൂപ്പ് നിലയ്ക്കുകയും റോബോട്ടിനെ നീക്കാൻ പറയുന്ന മറ്റ് ബ്ലോക്കുകളൊന്നും ഇല്ലെങ്കിൽ, നിങ്ങൾ ജോയിസ്റ്റിക്ക് അമർത്തിയ അവസാന ദിശയിലേക്ക് റോബോട്ട് മുന്നോട്ട് പോകും.
കൺട്രോളർ ഉപയോഗിച്ച് നീക്കുക
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ ബ്ലോക്കിന് പാരാമീറ്ററുകൾ ഇല്ല. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Drive with the controller for five seconds.]
ടൈമർ പുനഃക്രമീകരിക്കുക
<(ടൈമർ സെക്കൻഡിൽ) [math_less_than v] [5]> ആയിരിക്കുമ്പോൾ
കൺട്രോളർ ഉപയോഗിച്ച് നീക്കുക
अंत
എല്ലാ ചലനവും നിർത്തുക
എല്ലാ ചലനങ്ങളും നിർത്തുക#
സ്റ്റോപ്പ് ഓൾ മൂവ്മെന്റ് സ്റ്റാക്ക് ബ്ലോക്ക് റോബോട്ടിന്റെ എല്ലാ ചലനങ്ങളും നിർത്തുന്നു.
എല്ലാ ചലനവും നിർത്തുക
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ ബ്ലോക്കിന് പാരാമീറ്ററുകൾ ഇല്ല. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Turn right, then stop.]
[വലത് v] ദിശയിൽ തിരിക്കുക
(1) സെക്കൻഡ് കാത്തിരിക്കുക
എല്ലാ ചലനവും നിർത്തുക
ക്രമീകരണങ്ങൾ#
ചലന പ്രവേഗം സജ്ജമാക്കുക#
സെറ്റ് മൂവ് പ്രവേഗം സ്റ്റാക്ക് ബ്ലോക്ക് റോബോട്ടിനെ എത്ര വേഗത്തിൽ നീങ്ങണമെന്ന് പറയുന്നു. ഉയർന്ന ശതമാനം റോബോട്ടിനെ വേഗത്തിലാക്കാനും കുറഞ്ഞ ശതമാനം റോബോട്ടിനെ പതുക്കെ ചലിപ്പിക്കാനും സഹായിക്കുന്നു.
എല്ലാ പദ്ധതികളും ആരംഭിക്കുന്നത് റോബോട്ട് സ്ഥിരസ്ഥിതിയായി 50% വേഗതയിൽ നീങ്ങുന്നതോടെയാണ്.
100% ചലന വേഗത സെക്കൻഡിൽ 200 മില്ലിമീറ്ററിന് (mmps) തുല്യമാണ്.
നീക്കം വേഗത (50)% ആക്കുക
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
വേഗത |
0% മുതൽ 100% വരെ സഞ്ചരിക്കാനുള്ള പ്രവേഗം. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Move forward at the default velocity.]
നീക്കം വേഗത (50)% ആക്കുക
(0) ഡിഗ്രിയിൽ (100) [mm v] നീക്കുക ▶
(1) സെക്കൻഡ് കാത്തിരിക്കുക
[Move slower.]
നീക്കം വേഗത (20)% ആക്കുക
(0) ഡിഗ്രിയിൽ (100) [mm v] നീക്കുക ▶
(1) സെക്കൻഡ് കാത്തിരിക്കുക
[Move faster.]
നീക്കം വേഗത (100)% ആക്കുക
(0) ഡിഗ്രിയിൽ (100) [mm v] നീക്കുക ▶
(1) സെക്കൻഡ് കാത്തിരിക്കുക
ടേൺ പ്രവേഗം സജ്ജമാക്കുക#
സെറ്റ് ടേൺ പ്രവേഗം സ്റ്റാക്ക് ബ്ലോക്ക് റോബോട്ടിനെ എത്ര വേഗത്തിൽ തിരിയണമെന്ന് പറയുന്നു. ഉയർന്ന ശതമാനം റോബോട്ടിനെ വേഗത്തിലാക്കാനും കുറഞ്ഞ ശതമാനം റോബോട്ടിനെ പതുക്കെ തിരിയാനും കാരണമാകുന്നു.
എല്ലാ പ്രോജക്റ്റുകളും ആരംഭിക്കുന്നത് റോബോട്ട് സ്ഥിരസ്ഥിതിയായി 50% വേഗതയിൽ കറങ്ങുമ്പോഴാണ്.
100% ടേൺ പ്രവേഗം സെക്കൻഡിൽ 150 ഡിഗ്രിക്ക് \(dps\) തുല്യമാണ്.
തിരിയൽ വേഗത (50)% ആക്കുക
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
വേഗത |
0% മുതൽ 100% വരെ തിരിയാനുള്ള വേഗത. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Turn around at default velocity.]
തിരിയൽ വേഗത (50)% ആക്കുക
[വലത് v] ദിശയിൽ (180) ഡിഗ്രി തിരിക്കുക ▶
(1) സെക്കൻഡ് കാത്തിരിക്കുക
[Turn around slower.]
തിരിയൽ വേഗത (20)% ആക്കുക
[വലത് v] ദിശയിൽ (180) ഡിഗ്രി തിരിക്കുക ▶
(1) സെക്കൻഡ് കാത്തിരിക്കുക
[Turn around faster.]
തിരിയൽ വേഗത (100)% ആക്കുക
[വലത് v] ദിശയിൽ (180) ഡിഗ്രി തിരിക്കുക ▶
(1) സെക്കൻഡ് കാത്തിരിക്കുക
സ്ഥാനം#
സ്ഥാനം#
സ്ഥാനം റിപ്പോർട്ടർ ബ്ലോക്ക് റോബോട്ടിന്റെ നിലവിലെ x അല്ലെങ്കിൽ y-കോർഡിനേറ്റ് റിപ്പോർട്ട് ചെയ്യുന്നു.
ഒരു പ്രോജക്റ്റിന്റെ തുടക്കത്തിൽ, റോബോട്ടിന്റെ x, y സ്ഥാനങ്ങൾ 0 ആയി സജ്ജീകരിച്ചിരിക്കുന്നു. റോബോട്ട് നീങ്ങുമ്പോൾ സ്ഥാന മൂല്യങ്ങൾ മാറുന്നു, കൂടാതെ set robot position ബ്ലോക്ക് ഉപയോഗിച്ച് ഇത് സജ്ജമാക്കാൻ കഴിയും.
[x v] സ്ഥാനം [mm v]-ൽ
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഏകോപിപ്പിക്കുക |
റിപ്പോർട്ട് ചെയ്യേണ്ട കോർഡിനേറ്റ് അക്ഷം: x അല്ലെങ്കിൽ y. |
യൂണിറ്റ് |
സ്ഥാന യൂണിറ്റ്: mm (മില്ലീമീറ്റർ) അല്ലെങ്കിൽ ഇഞ്ച്. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
(0) ഡിഗ്രിയിൽ (200) [mm v] നീക്കുക ▶
[Move forward and print the new coordinate and heading.]
റോബോട്ടിൻ്റെ സ്ഥാനം x: [0] y: [0] ആക്കുക
(45) ഡിഗ്രിയിൽ (200) [mm v] നീക്കുക ▶
സ്ക്രീനിൽ ([x v] സ്ഥാനം [mm v]-ൽ) പ്രിൻ്റ് ചെയ്യുക ▶
സ്ക്രീനിൽ കർസർ അടുത്ത വരിയിലേക്ക് സെറ്റ് ചെയ്യുക
സ്ക്രീനിൽ ([y v] സ്ഥാനം [mm v]-ൽ) പ്രിൻ്റ് ചെയ്യുക ▶
റോബോട്ട് സ്ഥാനം സജ്ജമാക്കുക#
set robot position സ്റ്റാക്ക് ബ്ലോക്ക് റോബോട്ടിന്റെ നിലവിലുള്ള x, y സ്ഥാനങ്ങളെ പുതിയ മൂല്യങ്ങളിലേക്ക് മാറ്റുന്നു.
ഉദാഹരണത്തിന്, റോബോട്ട് അതിന്റെ ആരംഭ സ്ഥാനത്ത് നിന്ന് മാറിപ്പോയാൽ, x നെ 0 ആയും y നെ 0 ആയും സജ്ജമാക്കുന്നത് റോബോട്ടിന്റെ നിലവിലെ സ്ഥാനത്തെ പുതിയ 0, 0 സ്ഥാനമാക്കി മാറ്റുന്നു. തുടർന്ന് ആ പുതിയ മൂല്യത്തെ അടിസ്ഥാനമാക്കി റോബോട്ടിന് ഭാവി സ്ഥാനങ്ങൾ ട്രാക്ക് ചെയ്യാൻ കഴിയും.
റോബോട്ടിൻ്റെ സ്ഥാനം x: [0] y: [0] ആക്കുക
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
x എന്ന വർഗ്ഗത്തിൽപ്പെട്ട പദം |
റോബോട്ടിനായി സജ്ജമാക്കേണ്ട x-സ്ഥാന മൂല്യം, mm-ൽ. |
വൈ |
റോബോട്ടിനായി സജ്ജമാക്കേണ്ട y-സ്ഥാന മൂല്യം, mm-ൽ. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Reset the robot's position after moving.]
[മുന്നോട്ട് v] ദിശയിൽ [60] [mm v] നീക്കുക ▶
റോബോട്ടിൻ്റെ സ്ഥാനം x: [0] y: [0] ആക്കുക
സ്ക്രീനിൽ ([y v] സ്ഥാനം [mm v]-ൽ) പ്രിൻ്റ് ചെയ്യുക ▶
മൂല്യങ്ങൾ#
സജീവമായി നീക്കുക#
move active ബൂളിയൻ ബ്ലോക്ക് റോബോട്ട് നീങ്ങുന്നുണ്ടോ എന്ന് റിപ്പോർട്ട് ചെയ്യുന്നു. റോബോട്ടിന്റെ ചലനത്തെ അടിസ്ഥാനമാക്കി മറ്റ് പെരുമാറ്റങ്ങളുടെ സമയം നിയന്ത്രിക്കാൻ ഇത് ഉപയോഗിക്കാം.
ശരി — റോബോട്ട് നീങ്ങുകയാണ്.
തെറ്റ് — റോബോട്ട് അനങ്ങുന്നില്ല.
ഈ ബ്ലോക്ക് എന്നിട്ട് കാത്തിരിക്കരുത് എന്ന പാരാമീറ്റർ ഉള്ള മോഷൻ ബ്ലോക്കുകളുമായി ഒരുമിച്ച് പ്രവർത്തിക്കുന്നു.
<നീക്കം സജീവമാണോ?>
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ ബ്ലോക്കിന് പാരാമീറ്ററുകൾ ഇല്ല. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Blink all of the LEDs when the robot is moving.]
(0) ഡിഗ്രിയിൽ (200) [mm v] നീക്കുക ◀ കാത്തിരിക്കേണ്ട
<നീക്കം സജീവമാണോ?> ആയിരിക്കുമ്പോൾ
[lightall v] LED നിറം [ചുവപ്പ് v] ആക്കുക
(0.5) സെക്കൻഡ് കാത്തിരിക്കുക
[lightall v] LED നിറം [ഓഫ് v] ആക്കുക
(0.5) സെക്കൻഡ് കാത്തിരിക്കുക
अंत
[lightall v] LED നിറം [ഓഫ് v] ആക്കുക
സജീവമാക്കുക#
turn active ബൂളിയൻ ബ്ലോക്ക് റോബോട്ട് തിരിയുന്നുണ്ടോ എന്ന് റിപ്പോർട്ട് ചെയ്യുന്നു. റോബോട്ടിന്റെ ചലനത്തെ അടിസ്ഥാനമാക്കി മറ്റ് പെരുമാറ്റങ്ങളുടെ സമയം നിയന്ത്രിക്കാൻ ഇത് ഉപയോഗിക്കാം.
ശരി — റോബോട്ട് തിരിയുകയാണ്.
തെറ്റ് — റോബോട്ട് തിരിയുന്നില്ല.
ഈ ബ്ലോക്ക് എന്നിട്ട് കാത്തിരിക്കരുത് എന്ന പാരാമീറ്റർ ഉള്ള മോഷൻ ബ്ലോക്കുകളുമായി ഒരുമിച്ച് പ്രവർത്തിക്കുന്നു.
<തിരിയൽ സജീവമാണോ?>
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ ബ്ലോക്കിന് പാരാമീറ്ററുകൾ ഇല്ല. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Blink all of the LEDs while the robot is turning.]
[വലത് v] ദിശയിൽ (180) ഡിഗ്രി തിരിക്കുക ◀ കാത്തിരിക്കേണ്ട
<തിരിയൽ സജീവമാണോ?> ആയിരിക്കുമ്പോൾ
[lightall v] LED നിറം [ചുവപ്പ് v] ആക്കുക
(0.5) സെക്കൻഡ് കാത്തിരിക്കുക
[lightall v] LED നിറം [ഓഫ് v] ആക്കുക
(0.5) സെക്കൻഡ് കാത്തിരിക്കുക
अंत
[lightall v] LED നിറം [ഓഫ് v] ആക്കുക
നിർത്തി#
നിർത്തി ബൂളിയൻ ബ്ലോക്ക് റോബോട്ട് ചലിക്കുന്നില്ലേ അല്ലെങ്കിൽ തിരിയുന്നില്ലേ എന്ന് റിപ്പോർട്ട് ചെയ്യുന്നു. റോബോട്ടിന്റെ ചലനത്തെ അടിസ്ഥാനമാക്കി മറ്റ് പെരുമാറ്റങ്ങളുടെ സമയം നിയന്ത്രിക്കാൻ ഇത് ഉപയോഗിക്കാം.
ശരി — റോബോട്ട് ചലിക്കുകയോ തിരിയുകയോ ചെയ്യുന്നില്ല.
തെറ്റ് — റോബോട്ട് ചലിക്കുകയോ തിരിയുകയോ ചെയ്യുന്നു.
<നിർത്തിയോ?>
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ ബ്ലോക്കിന് പാരാമീറ്ററുകൾ ഇല്ല. |
ഉദാഹരണം
നിർവചിക്കുക light show
[Flash LEDs while the robot is moving or turning.]
<നിർത്തിയോ?> വരെ ആവർത്തിക്കുക
[lightall v] LED നിറം [പച്ച v] ആക്കുക
(0.5) സെക്കൻഡ് കാത്തിരിക്കുക
[lightall v] LED നിറം [പർപ്പിൾ v] ആക്കുക
(0.5) സെക്കൻഡ് കാത്തിരിക്കുക
अंत


ആരംഭിക്കുമ്പോൾ
[Blink all the LEDs while the robot is moving or turning.]
(0) ഡിഗ്രിയിൽ (200) [mm v] നീക്കുക ◀ കാത്തിരിക്കേണ്ട
light show
[വലത് v] ദിശയിൽ (180) ഡിഗ്രി തിരിക്കുക ◀ കാത്തിരിക്കേണ്ട
light show