
การเคลื่อนไหว#
การแนะนำ#
หุ่นยนต์เขียนโปรแกรม VEX AIM ใช้ระบบขับเคลื่อนแบบโฮโลโนมิกในการเคลื่อนที่ไปข้างหน้า ถอยหลัง เลี้ยวซ้าย เลี้ยวขวา หรือทำมุมต่างๆ รวมถึงสามารถหมุนได้อย่างอิสระ บล็อกควบคุมการเคลื่อนไหวจะควบคุมวิธีการเคลื่อนที่และการหมุนของหุ่นยนต์ ความเร็วในการเคลื่อนที่ และวิธีการติดตามตำแหน่ง x และ y ของหุ่นยนต์
ด้านล่างนี้คือรายการของบล็อกทั้งหมด:
การกระทำ — ขยับและหมุนหุ่นยนต์
move — เคลื่อนหุ่นยนต์ไปข้างหน้า ถอยหลัง ซ้าย หรือขวาไปเรื่อยๆ
เคลื่อนที่ตามมุม — เคลื่อนหุ่นยนต์ไปตามมุมที่กำหนดตลอดไป
move for — เคลื่อนหุ่นยนต์ไปในทิศทางที่กำหนดเป็นระยะทางที่กำหนด
เคลื่อนที่ด้วยมุมที่กำหนด — เคลื่อนหุ่นยนต์ด้วยมุมที่กำหนดในระยะทางที่กำหนด
เลี้ยว — หมุนหุ่นยนต์ไปทางซ้ายหรือขวาตลอดไป
หมุน — หมุนหุ่นยนต์ไปทางซ้ายหรือขวาตามจำนวนองศาที่กำหนด
หันไปตามทิศทาง — หมุนหุ่นยนต์ให้หันไปทางทิศทางที่กำหนด
เคลื่อนที่ด้วยตัวควบคุม — อนุญาตให้หุ่นยนต์เคลื่อนที่โดยใช้ตัวควบคุม
หยุดการเคลื่อนไหวทั้งหมด — หยุดการเคลื่อนไหวทั้งหมดของหุ่นยนต์
การตั้งค่า — ปรับความเร็วในการเคลื่อนที่และการหมุน
กำหนดความเร็วในการเคลื่อนที่ — บอกหุ่นยนต์ว่าจะเคลื่อนที่เร็วแค่ไหน
ตั้งค่าความเร็วในการเลี้ยว — บอกหุ่นยนต์ว่าควรเลี้ยวเร็วแค่ไหน
การกำหนดตำแหน่ง — ติดตามและปรับเปลี่ยนตำแหน่งของหุ่นยนต์
position — รายงานพิกัด x หรือ y ปัจจุบันของหุ่นยนต์
กำหนดตำแหน่งหุ่นยนต์ — เปลี่ยนตำแหน่ง x และ y ปัจจุบันของหุ่นยนต์เป็นค่าใหม่
ค่าต่างๆ — ตรวจสอบสถานะการเคลื่อนไหว
กำลังเคลื่อนที่อยู่หรือไม่? — รายงานว่าหุ่นยนต์กำลังเคลื่อนที่อยู่หรือไม่
กำลังหมุนอยู่หรือไม่? — รายงานว่าหุ่นยนต์กำลังหมุนอยู่หรือไม่
หยุดแล้วหรือ? — รายงานว่าหุ่นยนต์ไม่ได้เคลื่อนที่หรือหมุน
การกระทำ#
เคลื่อนไหว#
บล็อกสแต็ก move จะเคลื่อนหุ่นยนต์ไปข้างหน้า ถอยหลัง ซ้าย หรือขวาไปเรื่อยๆ โดยใช้ ความเร็วในการเคลื่อนที่ ปัจจุบัน หุ่นยนต์จะเคลื่อนที่ต่อไปจนกว่าจะได้รับคำสั่งอื่น เช่น การเคลื่อนที่ไปในทิศทางอื่น การเลี้ยว หรือการหยุด
เคลื่อนที่ [ไปข้างหน้า v]
พารามิเตอร์ |
คำอธิบาย |
|---|---|
ทิศทาง |
ทิศทางการเคลื่อนที่ของหุ่นยนต์:
|
ตัวอย่าง
เมื่อเริ่มต้น
[Move forward]
เคลื่อนที่ [ไปข้างหน้า v]
เคลื่อนที่ในมุม#
บล็อกสแต็ก เคลื่อนที่ด้วยมุม จะเคลื่อนหุ่นยนต์ไปเรื่อยๆ ด้วยมุมที่กำหนดโดยใช้ ความเร็วในการเคลื่อนที่ ปัจจุบัน มุมนี้สัมพันธ์กับตำแหน่งปัจจุบันของหุ่นยนต์ หุ่นยนต์จะเคลื่อนที่ต่อไปจนกว่าจะได้รับคำสั่งอื่น เช่น การเคลื่อนที่ไปในทิศทางอื่น การเลี้ยว หรือการหยุด
เคลื่อนที่ที่ (90) องศา
พารามิเตอร์ |
คำอธิบาย |
|---|---|
มุม |
มุมที่หุ่นยนต์เคลื่อนที่ (หน่วยเป็นองศา) สามารถเป็นจำนวนเต็มหรือทศนิยมตั้งแต่ -360 ถึง 360 ได้ |
ตัวอย่าง
เมื่อเริ่มต้น
[Move right, then move forward and stop.]
เคลื่อนที่ที่ (90) องศา
รอ (1) วินาที
เคลื่อนที่ที่ (0) องศา
รอ (1) วินาที
หยุดการเคลื่อนที่ทั้งหมด
เมื่อเริ่มต้น
[Move diagonally to the right and stop.]
เคลื่อนที่ที่ (45.33) องศา
รอ (1) วินาที
หยุดการเคลื่อนที่ทั้งหมด
ย้ายเพื่อ#
บล็อก move for จะเคลื่อนหุ่นยนต์ไปข้างหน้า ถอยหลัง ซ้าย หรือขวา เป็นระยะทางที่กำหนดโดยใช้ ความเร็วในการเคลื่อนที่ ปัจจุบัน ทิศทางจะสัมพันธ์กับตำแหน่งปัจจุบันของหุ่นยนต์ โครงการจะรอจนกว่าหุ่นยนต์จะเคลื่อนที่เสร็จก่อนที่บล็อกถัดไปในสแต็กจะทำงาน
เคลื่อนที่ [ไปข้างหน้า v] เป็น (200) [มม. v] ▶
พารามิเตอร์ |
คำอธิบาย |
|---|---|
ทิศทาง |
ทิศทางการเคลื่อนที่ของหุ่นยนต์:
|
ระยะทาง |
ระยะทางที่หุ่นยนต์เคลื่อนที่ ค่านี้อาจเป็นจำนวนเต็มหรือทศนิยมก็ได้ |
หน่วย |
หน่วยวัดระยะทาง: มม. (มิลลิเมตร) หรือ นิ้ว |
และอย่ารอช้า |
เลือกไอคอนลูกศร ( ▶ ) เพื่อขยายบล็อกให้แสดงข้อความว่า และไม่ต้องรอ เพื่อให้บล็อกถัดไปในลำดับทำงานทันที |
ตัวอย่าง
เมื่อเริ่มต้น
[Move forward for 200 mm]
เคลื่อนที่ [ไปข้างหน้า v] เป็น (200) [มม. v] ▶
เคลื่อนที่ทำมุมสำหรับ#
บล็อก move at angle for จะเคลื่อนหุ่นยนต์ไปตามมุมที่กำหนดและระยะทางที่กำหนด โดยใช้ ความเร็วในการเคลื่อนที่ ปัจจุบัน มุมดังกล่าวสัมพันธ์กับตำแหน่งปัจจุบันของหุ่นยนต์ โครงการจะรอจนกว่าหุ่นยนต์จะเคลื่อนที่เสร็จก่อนที่บล็อกถัดไปในสแต็กจะทำงาน
เคลื่อนที่ที่ (45) องศา เป็น (200) [มม. v] ▶
พารามิเตอร์ |
คำอธิบาย |
|---|---|
มุม |
มุมที่หุ่นยนต์เคลื่อนที่ (หน่วยเป็นองศา) สามารถเป็นจำนวนเต็มหรือทศนิยมตั้งแต่ -360 ถึง 360 ได้ |
ระยะทาง |
ระยะทางที่หุ่นยนต์เคลื่อนที่ ค่านี้อาจเป็นจำนวนเต็มหรือทศนิยมก็ได้ |
หน่วย |
หน่วยวัดระยะทาง: มม. (มิลลิเมตร) หรือ นิ้ว |
และอย่ารอช้า |
เลือกไอคอนลูกศร ( ▶ ) เพื่อขยายบล็อกให้แสดงข้อความว่า และไม่ต้องรอ เพื่อให้บล็อกถัดไปในลำดับทำงานทันที |
ตัวอย่าง
เมื่อเริ่มต้น
[Move right, then move forward.]
เคลื่อนที่ที่ (90) องศา เป็น (50) [มม. v] ▶
เคลื่อนที่ที่ (0) องศา เป็น (100) [มม. v] ▶
เมื่อเริ่มต้น
[Drive forward and blink all LEDs red.]
เคลื่อนที่ที่ (0) องศา เป็น (100) [มม. v] ◀ และไม่รอ
ตั้งสี LED [lightall v] เป็น [แดง v]
รอ (0.5) วินาที
ตั้งสี LED [lightall v] เป็น [ปิด v]
รอ (0.5) วินาที
ตั้งสี LED [lightall v] เป็น [แดง v]
รอ (0.5) วินาที
ตั้งสี LED [lightall v] เป็น [ปิด v]
รอ (0.5) วินาที
เปลี่ยน#
บล็อก turn จะหมุนหุ่นยนต์ไปทางซ้ายหรือขวาไปเรื่อยๆ โดยใช้ ความเร็วในการหมุน ปัจจุบัน หุ่นยนต์จะหมุนต่อไปจนกว่าจะได้รับคำสั่งอื่น เช่น การเคลื่อนที่หรือการหยุด
เลี้ยว [ขวา v]
พารามิเตอร์ |
คำอธิบาย |
|---|---|
ทิศทาง |
ทิศทางที่หุ่นยนต์หมุน: ซ้าย หรือ ขวา |
ตัวอย่าง
เมื่อเริ่มต้น
[Turn left, then stop.]
เลี้ยว [ซ้าย v]
รอ (1) วินาที
หยุดการเคลื่อนที่ทั้งหมด
เลี้ยวเพื่อ#
บล็อก turn for จะหมุนหุ่นยนต์ไปทางซ้ายหรือขวาเป็นจำนวนองศาที่กำหนดโดยใช้ ความเร็วในการหมุน ปัจจุบัน การหมุนจะสัมพันธ์กับทิศทางปัจจุบันที่หุ่นยนต์หันหน้าไป โครงการจะรอจนกว่าหุ่นยนต์จะหมุนเสร็จก่อนที่บล็อกถัดไปในสแต็กจะทำงาน
เลี้ยว [ขวา v] เป็น (90) องศา ▶
พารามิเตอร์ |
คำอธิบาย |
|---|---|
ทิศทาง |
ทิศทางที่หุ่นยนต์หมุน: ซ้าย หรือ ขวา |
มุม |
จำนวนองศาที่หุ่นยนต์หมุน ค่านี้อาจเป็นจำนวนเต็มหรือทศนิยมก็ได้ |
และอย่ารอช้า |
เลือกไอคอนลูกศร ( ▶ ) เพื่อขยายบล็อกให้แสดงข้อความว่า และไม่ต้องรอ เพื่อให้บล็อกถัดไปในลำดับทำงานทันที |
ตัวอย่าง
เมื่อเริ่มต้น
[Turn left, then turn around to the right.]
เลี้ยว [ซ้าย v] เป็น (90) องศา ▶
เลี้ยว [ขวา v] เป็น (180) องศา ▶
เมื่อเริ่มต้น
[Turn right and blink all LEDs blue.]
เลี้ยว [ขวา v] เป็น (180) องศา ◀ และไม่รอ
ตั้งสี LED [lightall v] เป็น [น้ำเงิน v]
รอ (0.5) วินาที
ตั้งสี LED [lightall v] เป็น [ปิด v]
รอ (0.5) วินาที
ตั้งสี LED [lightall v] เป็น [น้ำเงิน v]
รอ (0.5) วินาที
ตั้งสี LED [lightall v] เป็น [ปิด v]
รอ (0.5) วินาที
หันไปที่หัวข้อ#
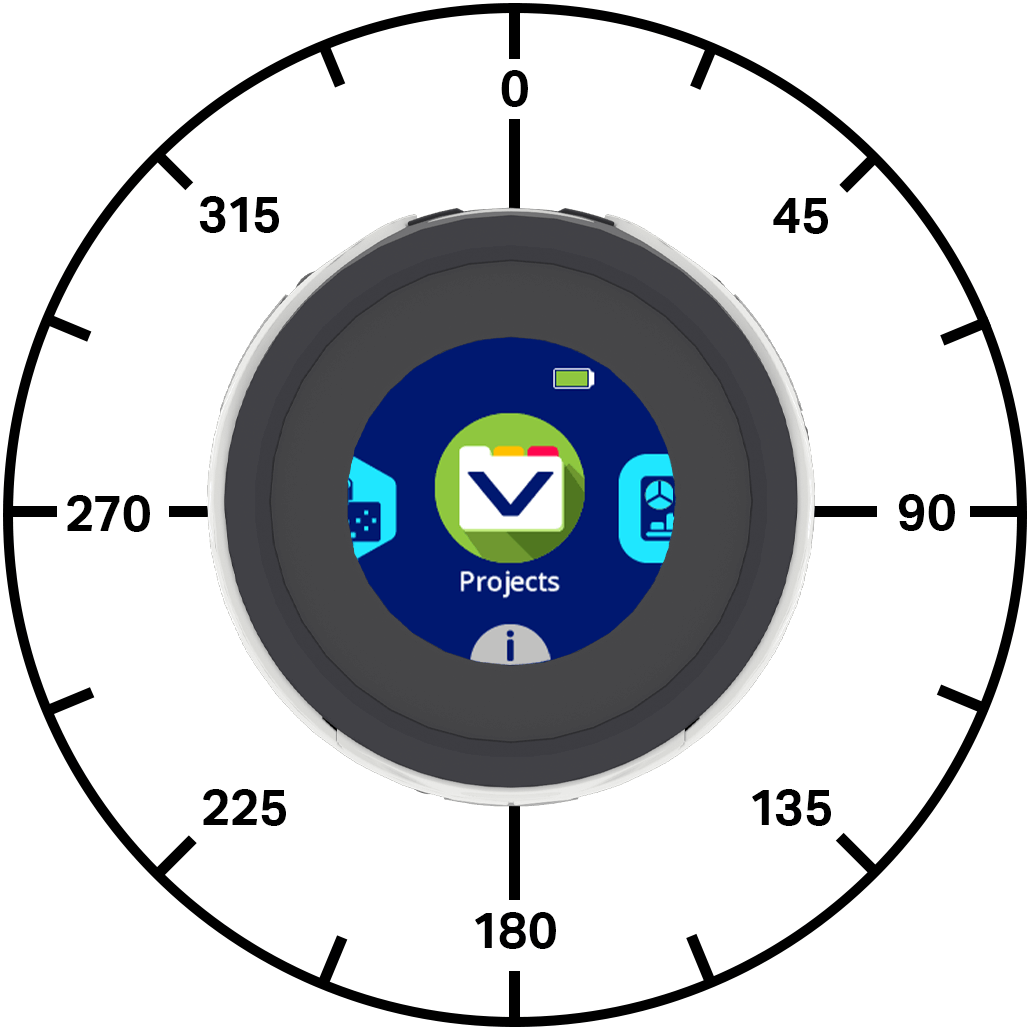
ทิศทาง (Heading) คือทิศทางที่หุ่นยนต์หันหน้าไป โดยวัดเป็นองศา บล็อก turn to heading จะหมุนหุ่นยนต์ให้หันหน้าไปยังทิศทางที่กำหนดโดยใช้ ความเร็วในการหมุน ปัจจุบัน หุ่นยนต์จะหมุนไปในทิศทางที่สั้นที่สุดเพื่อไปยังทิศทางเป้าหมาย
ทิศทางเริ่มต้นของหุ่นยนต์คือ 0 องศา
โปรเจกต์นี้จะรอจนกว่าหุ่นยนต์จะหมุนเสร็จก่อนที่บล็อกถัดไปในลำดับจะเริ่มทำงาน
เลี้ยวไปทิศทาง (270) องศา ▶
พารามิเตอร์ |
คำอธิบาย |
|---|---|
หัวข้อ |
ทิศทางที่หุ่นยนต์ควรหันไปนั้นอยู่ระหว่าง -360 ถึง 360 องศา |
และอย่ารอช้า |
เลือกไอคอนลูกศร ( ▶ ) เพื่อขยายบล็อกให้แสดงข้อความว่า และไม่ต้องรอ เพื่อให้บล็อกถัดไปในลำดับทำงานทันที |
ตัวอย่าง
เมื่อเริ่มต้น
[Turn to face each cardinal direction.]
เลี้ยวไปทิศทาง (90) องศา ▶
รอ (2) วินาที
เลี้ยวไปทิศทาง (180) องศา ▶
รอ (2) วินาที
เลี้ยวไปทิศทาง (270) องศา ▶
รอ (2) วินาที
เลี้ยวไปทิศทาง (0) องศา ▶
รอ (2) วินาที
เมื่อเริ่มต้น
[Turn around quickly and blink all LEDs green.]
เลี้ยวไปทิศทาง (180) องศา ◀ และไม่รอ
ตั้งสี LED [lightall v] เป็น [เขียว v]
รอ (0.5) วินาที
ตั้งสี LED [lightall v] เป็น [ปิด v]
รอ (0.5) วินาที
ตั้งสี LED [lightall v] เป็น [เขียว v]
รอ (0.5) วินาที
ตั้งสี LED [lightall v] เป็น [ปิด v]
รอ (0.5) วินาที
เคลื่อนที่ด้วยตัวควบคุม#
บล็อก เคลื่อนที่ด้วยตัวควบคุม ช่วยให้คุณควบคุมหุ่นยนต์โดยใช้ตัวควบคุม One Stick Controller บล็อกนี้จะอ่านค่าอินพุตจากตัวควบคุมเพียงครั้งเดียว เว้นแต่จะวางไว้ภายในลูป เช่น ลูป ตลอดไป หากลูปหยุดลงและไม่มีบล็อกอื่นสั่งให้หุ่นยนต์เคลื่อนที่ หุ่นยนต์จะเคลื่อนที่ต่อไปในทิศทางสุดท้ายที่คุณดันจอยสติ๊ก
เคลื่อนที่ด้วยคอนโทรลเลอร์
พารามิเตอร์ |
คำอธิบาย |
|---|---|
บล็อกนี้ไม่มีพารามิเตอร์ |
ตัวอย่าง
เมื่อเริ่มต้น
[Drive with the controller for five seconds.]
รีเซ็ตตัวจับเวลา
ในขณะที่ <(ตัวจับเวลาในวินาที) [math_less_than v] [5]>
เคลื่อนที่ด้วยคอนโทรลเลอร์
fine
หยุดการเคลื่อนที่ทั้งหมด
หยุดการเคลื่อนไหวทั้งหมด#
บล็อก หยุดการเคลื่อนไหวทั้งหมด จะหยุดการเคลื่อนไหวทั้งหมดของหุ่นยนต์
หยุดการเคลื่อนที่ทั้งหมด
พารามิเตอร์ |
คำอธิบาย |
|---|---|
บล็อกนี้ไม่มีพารามิเตอร์ |
ตัวอย่าง
เมื่อเริ่มต้น
[Turn right, then stop.]
เลี้ยว [ขวา v]
รอ (1) วินาที
หยุดการเคลื่อนที่ทั้งหมด
การตั้งค่า#
ตั้งค่าความเร็วในการเคลื่อนที่#
บล็อก set move velocity จะบอกหุ่นยนต์ว่าควรเคลื่อนที่เร็วแค่ไหน เปอร์เซ็นต์ที่สูงขึ้นจะทำให้หุ่นยนต์เคลื่อนที่เร็วขึ้น และเปอร์เซ็นต์ที่ต่ำลงจะทำให้หุ่นยนต์เคลื่อนที่ช้าลง
ทุกโครงการเริ่มต้นด้วยการที่หุ่นยนต์เคลื่อนที่ด้วยความเร็ว 50% เป็นค่าเริ่มต้น
ความเร็วในการเคลื่อนที่ 100% เทียบเท่ากับ 200 มิลลิเมตรต่อวินาที (มม./ป.)
ตั้งความเร็วเคลื่อนที่เป็น (50)%
พารามิเตอร์ |
คำอธิบาย |
|---|---|
ความเร็ว |
ความเร็วในการเคลื่อนที่ตั้งแต่ 0% ถึง 100% |
ตัวอย่าง
เมื่อเริ่มต้น
[Move forward at the default velocity.]
ตั้งความเร็วเคลื่อนที่เป็น (50)%
เคลื่อนที่ที่ (0) องศา เป็น (100) [มม. v] ▶
รอ (1) วินาที
[Move slower.]
ตั้งความเร็วเคลื่อนที่เป็น (20)%
เคลื่อนที่ที่ (0) องศา เป็น (100) [มม. v] ▶
รอ (1) วินาที
[Move faster.]
ตั้งความเร็วเคลื่อนที่เป็น (100)%
เคลื่อนที่ที่ (0) องศา เป็น (100) [มม. v] ▶
รอ (1) วินาที
ตั้งความเร็วในการเลี้ยว#
บล็อก set turn velocity จะบอกหุ่นยนต์ว่าควรเลี้ยวเร็วแค่ไหน เปอร์เซ็นต์ที่สูงขึ้นจะทำให้หุ่นยนต์เลี้ยวเร็วขึ้น และเปอร์เซ็นต์ที่ต่ำลงจะทำให้หุ่นยนต์เลี้ยวช้าลง
ทุกโครงการเริ่มต้นด้วยการที่หุ่นยนต์หมุนด้วยความเร็ว 50% เป็นค่าเริ่มต้น
ความเร็วในการเลี้ยว 100% เทียบเท่ากับ 150 องศาต่อวินาที \(dps\)
ตั้งความเร็วเลี้ยวเป็น (50)%
พารามิเตอร์ |
คำอธิบาย |
|---|---|
ความเร็ว |
ความเร็วในการหมุนตั้งแต่ 0% ถึง 100% |
ตัวอย่าง
เมื่อเริ่มต้น
[Turn around at default velocity.]
ตั้งความเร็วเลี้ยวเป็น (50)%
เลี้ยว [ขวา v] เป็น (180) องศา ▶
รอ (1) วินาที
[Turn around slower.]
ตั้งความเร็วเลี้ยวเป็น (20)%
เลี้ยว [ขวา v] เป็น (180) องศา ▶
รอ (1) วินาที
[Turn around faster.]
ตั้งความเร็วเลี้ยวเป็น (100)%
เลี้ยว [ขวา v] เป็น (180) องศา ▶
รอ (1) วินาที
ตำแหน่ง#
ตำแหน่ง#
บล็อกรายงานตำแหน่งจะรายงานพิกัด x หรือ y ปัจจุบันของหุ่นยนต์
ในตอนเริ่มต้นโครงการ ตำแหน่ง x และ y ของหุ่นยนต์จะถูกตั้งค่าเป็น 0 ค่าตำแหน่งจะเปลี่ยนแปลงไปตามการเคลื่อนที่ของหุ่นยนต์ และสามารถตั้งค่าได้โดยใช้บล็อก set robot position
ตำแหน่ง [x v] ใน [มม. v]
พารามิเตอร์ |
คำอธิบาย |
|---|---|
พิกัด |
แกนพิกัดที่จะรายงาน: x หรือ y |
หน่วย |
หน่วยวัดตำแหน่ง: มม. (มิลลิเมตร) หรือ นิ้ว |
ตัวอย่าง
เมื่อเริ่มต้น
เคลื่อนที่ที่ (0) องศา เป็น (200) [มม. v] ▶
[Move forward and print the new coordinate and heading.]
ตั้งตำแหน่งหุ่นยนต์ x: [0] y: [0]
เคลื่อนที่ที่ (45) องศา เป็น (200) [มม. v] ▶
พิมพ์ (ตำแหน่ง [x v] ใน [มม. v]) บนหน้าจอ ▶
ตั้งเคอร์เซอร์ไปแถวถัดไปบนหน้าจอ
พิมพ์ (ตำแหน่ง [y v] ใน [มม. v]) บนหน้าจอ ▶
ตั้งตำแหน่งหุ่นยนต์#
บล็อก set robot position จะเปลี่ยนตำแหน่ง x และ y ปัจจุบันของหุ่นยนต์เป็นค่าใหม่
ตัวอย่างเช่น หากหุ่นยนต์เคลื่อนที่ออกจากจุดเริ่มต้น การตั้งค่า x เป็น 0 และ y เป็น 0 จะทำให้ตำแหน่งปัจจุบันของหุ่นยนต์กลายเป็นตำแหน่ง 0, 0 ใหม่ จากนั้นหุ่นยนต์สามารถติดตามตำแหน่งในอนาคตโดยอิงจากค่าใหม่นั้นได้
ตั้งตำแหน่งหุ่นยนต์ x: [0] y: [0]
พารามิเตอร์ |
คำอธิบาย |
|---|---|
x |
ค่าตำแหน่ง x ที่จะตั้งค่าสำหรับหุ่นยนต์ หน่วยเป็นมิลลิเมตร |
y |
ค่าตำแหน่งแกน y ที่จะตั้งค่าสำหรับหุ่นยนต์ หน่วยเป็นมิลลิเมตร |
ตัวอย่าง
เมื่อเริ่มต้น
[Reset the robot's position after moving.]
เคลื่อนที่ [ไปข้างหน้า v] เป็น [60] [มม. v] ▶
ตั้งตำแหน่งหุ่นยนต์ x: [0] y: [0]
พิมพ์ (ตำแหน่ง [y v] ใน [มม. v]) บนหน้าจอ ▶
ค่านิยม#
เคลื่อนไหวอย่างกระตือรือร้น#
บล็อก Boolean move active จะรายงานว่าหุ่นยนต์กำลังเคลื่อนที่อยู่หรือไม่ ข้อมูลนี้สามารถนำไปใช้ควบคุมจังหวะเวลาของพฤติกรรมอื่นๆ โดยอิงจากการเคลื่อนที่ของหุ่นยนต์ได้
จริง — หุ่นยนต์กำลังเคลื่อนที่
เท็จ — หุ่นยนต์ไม่ได้เคลื่อนที่
บล็อกนี้ทำงานร่วมกับบล็อก Motion ที่มีพารามิเตอร์ และอย่ารอ
<กำลังเคลื่อนที่?>
พารามิเตอร์ |
คำอธิบาย |
|---|---|
บล็อกนี้ไม่มีพารามิเตอร์ |
ตัวอย่าง
เมื่อเริ่มต้น
[Blink all of the LEDs when the robot is moving.]
เคลื่อนที่ที่ (0) องศา เป็น (200) [มม. v] ◀ และไม่รอ
ในขณะที่ <กำลังเคลื่อนที่?>
ตั้งสี LED [lightall v] เป็น [แดง v]
รอ (0.5) วินาที
ตั้งสี LED [lightall v] เป็น [ปิด v]
รอ (0.5) วินาที
fine
ตั้งสี LED [lightall v] เป็น [ปิด v]
เปิดใช้งาน#
บล็อก Boolean turn active จะรายงานว่าหุ่นยนต์กำลังเลี้ยวอยู่หรือไม่ ข้อมูลนี้สามารถนำไปใช้ควบคุมจังหวะเวลาของพฤติกรรมอื่นๆ โดยอิงจากการเคลื่อนที่ของหุ่นยนต์ได้
จริง — หุ่นยนต์กำลังหมุนตัว
เท็จ — หุ่นยนต์ไม่ได้หมุน
บล็อกนี้ทำงานร่วมกับบล็อก Motion ที่มีพารามิเตอร์ และอย่ารอ
<กำลังเลี้ยว?>
พารามิเตอร์ |
คำอธิบาย |
|---|---|
บล็อกนี้ไม่มีพารามิเตอร์ |
ตัวอย่าง
เมื่อเริ่มต้น
[Blink all of the LEDs while the robot is turning.]
เลี้ยว [ขวา v] เป็น (180) องศา ◀ และไม่รอ
ในขณะที่ <กำลังเลี้ยว?>
ตั้งสี LED [lightall v] เป็น [แดง v]
รอ (0.5) วินาที
ตั้งสี LED [lightall v] เป็น [ปิด v]
รอ (0.5) วินาที
fine
ตั้งสี LED [lightall v] เป็น [ปิด v]
หยุด#
บล็อก Boolean stopped จะรายงานว่าหุ่นยนต์หยุดนิ่งหรือไม่เคลื่อนที่หรือหมุน ข้อมูลนี้สามารถนำไปใช้ควบคุมจังหวะเวลาของพฤติกรรมอื่นๆ โดยอิงจากการเคลื่อนไหวของหุ่นยนต์ได้
จริง — หุ่นยนต์ไม่ได้เคลื่อนที่หรือหมุนตัว
เท็จ — หุ่นยนต์กำลังเคลื่อนที่หรือหมุนอยู่
<หยุดแล้ว?>
พารามิเตอร์ |
คำอธิบาย |
|---|---|
บล็อกนี้ไม่มีพารามิเตอร์ |
ตัวอย่าง
กำหนด light show
[Flash LEDs while the robot is moving or turning.]
ทำซ้ำจนกว่า <หยุดแล้ว?>
ตั้งสี LED [lightall v] เป็น [เขียว v]
รอ (0.5) วินาที
ตั้งสี LED [lightall v] เป็น [ม่วง v]
รอ (0.5) วินาที
fine


เมื่อเริ่มต้น
[Blink all the LEDs while the robot is moving or turning.]
เคลื่อนที่ที่ (0) องศา เป็น (200) [มม. v] ◀ และไม่รอ
light show
เลี้ยว [ขวา v] เป็น (180) องศา ◀ และไม่รอ
light show