
Rörelse#
Introduktion#
VEX AIM-kodningsroboten använder en holonomisk drivlina för att röra sig framåt, bakåt, åt vänster, höger eller i en vinkel, samtidigt som den kan vrida sig oberoende. Rörelseblock styr hur roboten rör sig och vrider sig, hur snabbt den rör sig och hur dess x- och y-position spåras.
Nedan följer en lista över alla block:
Åtgärder — Flytta och vrid roboten.
flytta — Flyttar roboten framåt, bakåt, åt vänster eller höger för alltid.
rörelse i vinkel — Flyttar roboten i en specifik vinkel för alltid.
flytta för — Flyttar roboten i en specifik riktning över ett visst avstånd.
rör dig i vinkel för — Flyttar roboten i en specifik vinkel för ett specifikt avstånd.
sväng — Svänger roboten åt vänster eller höger för alltid.
vrid för — Svänger roboten åt vänster eller höger ett visst antal grader.
vänd mot kurs — Vrider roboten så att den är vänd mot en specifik kurs.
rörelse med kontrollenhet — Gör att roboten kan köras med hjälp av kontrollenheten.
stoppa all rörelse — Stoppar all robotrörelse.
Inställningar — Justera rörelse- och svänghastigheter.
ställ in rörelsehastighet — Anger hur snabbt roboten ska röra sig.
ställ in svänghastighet — Anger för roboten hur snabbt den ska svänga.
Position — Spåra och modifiera robotens position.
position — Rapporterar robotens aktuella x- eller y-koordinat.
ställ in robotposition — Ändrar robotens nuvarande x- och y-position till nya värden.
Värden — Kontrollera rörelsestatus.
rörelse aktiv? — Rapporterar om roboten rör sig.
aktiveras? — Rapporterar om roboten roterar.
stoppad? — Rapporterar om roboten varken rör sig eller roterar.
Åtgärder#
flytta#
Blocket rörelse flyttar roboten framåt, bakåt, vänster eller höger för alltid med hjälp av den aktuella rörelsehastigheten. Roboten fortsätter att röra sig tills den får en annan åtgärd, som att röra sig i en annan riktning, vända eller stanna.
rör [framåt v]
Parametrar |
Beskrivning |
|---|---|
riktning |
Robotens riktning:
|
Exempel
när startad
[Move forward]
rör [framåt v]
röra sig i vinkel#
Stackblocket rörelse i vinkel flyttar roboten för alltid i en specifik vinkel med hjälp av den aktuella rörelsehastigheten. Vinkeln är relativ till robotens aktuella position. Roboten fortsätter att röra sig tills den får en annan åtgärd, som att röra sig i en annan riktning, vända eller stanna.
rör vid (90) grader
Parametrar |
Beskrivning |
|---|---|
vinkel |
Vinkeln, i grader, som roboten rör sig. Detta kan vara ett heltal eller ett decimaltal från -360 till 360. |
Exempel
när startad
[Move right, then move forward and stop.]
rör vid (90) grader
vänta (1) sekunder
rör vid (0) grader
vänta (1) sekunder
stoppa all rörelse
när startad
[Move diagonally to the right and stop.]
rör vid (45.33) grader
vänta (1) sekunder
stoppa all rörelse
flytta för#
Blocket flytta för flyttar roboten framåt, bakåt, åt vänster eller höger ett visst avstånd med hjälp av den aktuella rörelsehastigheten. Riktningen är relativ till robotens aktuella position. Projektet väntar tills roboten är klar med att röra sig innan nästa block i stacken körs.
rör [framåt v] i (200) [mm v] ▶
Parametrar |
Beskrivning |
|---|---|
riktning |
Robotens riktning:
|
avstånd |
Avståndet roboten rör sig. Detta kan vara ett heltal eller ett decimaltal. |
enhet |
Avståndsenheten: mm (millimeter) eller tum. |
och vänta inte |
Välj pilen ( ▶ ) för att expandera blocket till och vänta inte, så att nästa block i stapeln körs direkt. |
Exempel
när startad
[Move forward for 200 mm]
rör [framåt v] i (200) [mm v] ▶
rör dig i vinkel för#
Blocket rör dig i vinkel för flyttar roboten i en specifik vinkel för ett specifikt avstånd med hjälp av den aktuella rörelsehastigheten. Vinkeln är relativ till robotens aktuella position. Projektet väntar tills roboten är klar med att röra sig innan nästa block i stacken körs.
rör vid (45) grader i (200) [mm v] ▶
Parametrar |
Beskrivning |
|---|---|
vinkel |
Vinkeln, i grader, som roboten rör sig. Detta kan vara ett heltal eller ett decimaltal från -360 till 360. |
avstånd |
Avståndet roboten rör sig. Detta kan vara ett heltal eller ett decimaltal. |
enhet |
Avståndsenheten: mm (millimeter) eller tum. |
och vänta inte |
Välj pilen ( ▶ ) för att expandera blocket till och vänta inte, så att nästa block i stapeln körs direkt. |
Exempel
när startad
[Move right, then move forward.]
rör vid (90) grader i (50) [mm v] ▶
rör vid (0) grader i (100) [mm v] ▶
när startad
[Drive forward and blink all LEDs red.]
rör vid (0) grader i (100) [mm v] ◀ och vänta inte
ställ in [lightall v] LED-färg till [röd v]
vänta (0.5) sekunder
ställ in [lightall v] LED-färg till [av v]
vänta (0.5) sekunder
ställ in [lightall v] LED-färg till [röd v]
vänta (0.5) sekunder
ställ in [lightall v] LED-färg till [av v]
vänta (0.5) sekunder
sväng#
Blocket sväng vrider roboten åt vänster eller höger för alltid med hjälp av den aktuella svänghastigheten. Roboten fortsätter att rotera tills den får en annan åtgärd, som att flytta eller stanna.
sväng [höger v]
Parametrar |
Beskrivning |
|---|---|
riktning |
Riktningen roboten svänger: vänster eller höger. |
Exempel
när startad
[Turn left, then stop.]
sväng [vänster v]
vänta (1) sekunder
stoppa all rörelse
vänd dig för#
Stackblocket sväng för vrider roboten åt vänster eller höger ett specifikt antal grader med hjälp av den aktuella svänghastigheten. Svängen är relativ till den aktuella riktningen som roboten är vänd i. Projektet väntar tills roboten är klar med att vrida innan nästa block i stacken körs.
sväng [höger v] i (90) grader ▶
Parametrar |
Beskrivning |
|---|---|
riktning |
Riktningen roboten svänger: vänster eller höger. |
vinkel |
Antalet grader som roboten roterar. Detta kan vara ett heltal eller ett decimaltal. |
och vänta inte |
Välj pilen ( ▶ ) för att expandera blocket till och vänta inte, så att nästa block i stapeln körs direkt. |
Exempel
när startad
[Turn left, then turn around to the right.]
sväng [vänster v] i (90) grader ▶
sväng [höger v] i (180) grader ▶
när startad
[Turn right and blink all LEDs blue.]
sväng [höger v] i (180) grader ◀ och vänta inte
ställ in [lightall v] LED-färg till [blå v]
vänta (0.5) sekunder
ställ in [lightall v] LED-färg till [av v]
vänta (0.5) sekunder
ställ in [lightall v] LED-färg till [blå v]
vänta (0.5) sekunder
ställ in [lightall v] LED-färg till [av v]
vänta (0.5) sekunder
vänd dig till rubriken#
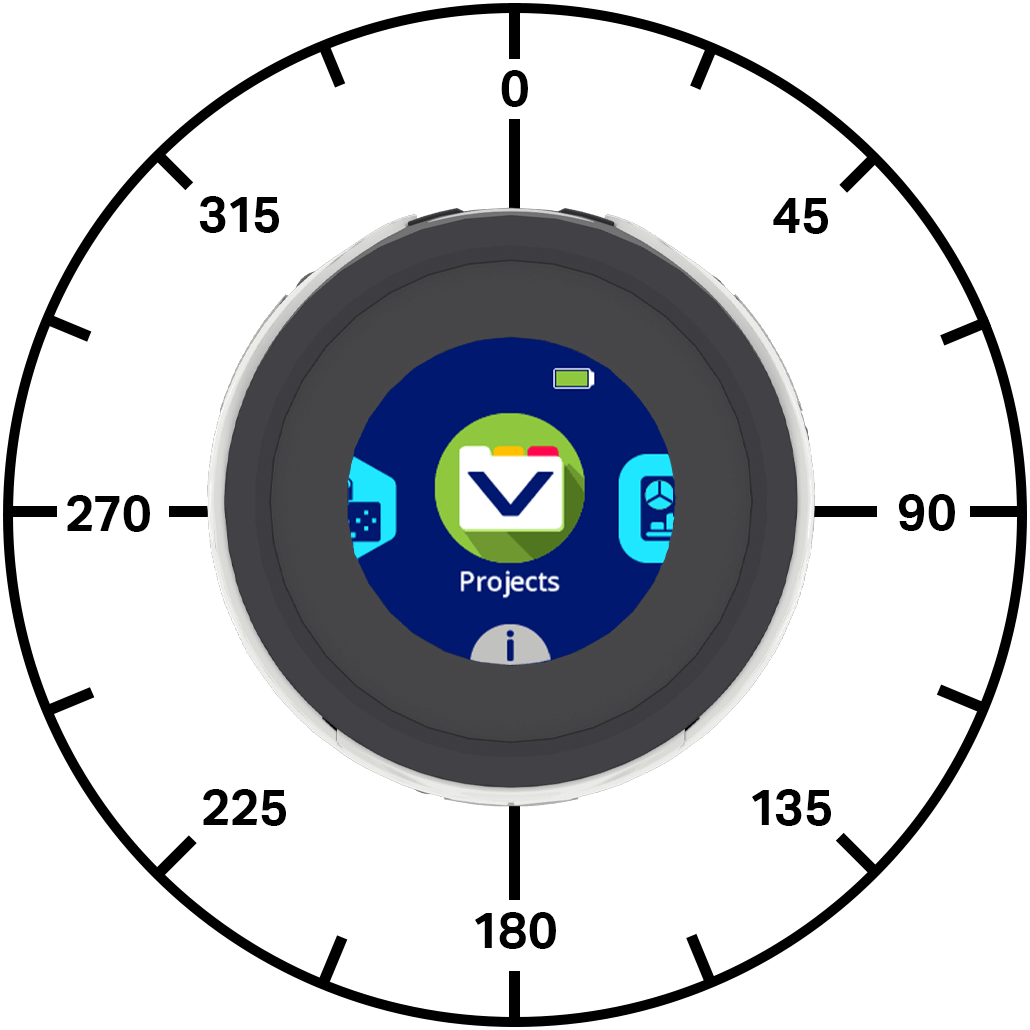
En kurs är den riktning roboten är vänd i, mätt i grader. Stackblocket sväng till kurs vänder roboten mot en specifik kurs med hjälp av den aktuella svänghastigheten. Roboten kommer att svänga den kortaste riktningen för att nå målkursen.
Robotens startriktning är 0 grader.
Projektet väntar tills roboten är klar med att snurra innan nästa block i stacken körs.
sväng till riktning (270) grader ▶
Parametrar |
Beskrivning |
|---|---|
rubrik |
Robotens riktning ska vara mellan -360 och 360 grader. |
och vänta inte |
Välj pilen ( ▶ ) för att expandera blocket till och vänta inte, så att nästa block i stapeln körs direkt. |
Exempel
när startad
[Turn to face each cardinal direction.]
sväng till riktning (90) grader ▶
vänta (2) sekunder
sväng till riktning (180) grader ▶
vänta (2) sekunder
sväng till riktning (270) grader ▶
vänta (2) sekunder
sväng till riktning (0) grader ▶
vänta (2) sekunder
när startad
[Turn around quickly and blink all LEDs green.]
sväng till riktning (180) grader ◀ och vänta inte
ställ in [lightall v] LED-färg till [grön v]
vänta (0.5) sekunder
ställ in [lightall v] LED-färg till [av v]
vänta (0.5) sekunder
ställ in [lightall v] LED-färg till [grön v]
vänta (0.5) sekunder
ställ in [lightall v] LED-färg till [av v]
vänta (0.5) sekunder
rör dig med handkontrollen#
Blocket rör dig med styrenhet låter dig styra roboten med hjälp av enspaksstyrenheten. Blocket läser bara styrenhetens inmatning en gång, såvida det inte placeras inuti en loop, till exempel en för alltid-loop. Om loopen stannar och det inte finns några andra block som säger åt roboten att röra sig, kommer roboten att fortsätta i den riktning du senast tryckte på joysticken.
rör med styrdon
Parametrar |
Beskrivning |
|---|---|
Det här blocket har inga parametrar. |
Exempel
när startad
[Drive with the controller for five seconds.]
återställ timer
medan <(timer i sekunder) [math_less_than v] [5]>
rör med styrdon
avsluta
stoppa all rörelse
stoppa all rörelse#
Stackblocket stoppa all rörelse stoppar all robotens rörelse.
stoppa all rörelse
Parametrar |
Beskrivning |
|---|---|
Det här blocket har inga parametrar. |
Exempel
när startad
[Turn right, then stop.]
sväng [höger v]
vänta (1) sekunder
stoppa all rörelse
Inställningar#
ställ in rörelsehastighet#
Stackblocket inställd rörelsehastighet anger hur snabbt roboten ska röra sig. En högre procentandel gör att roboten rör sig snabbare och en lägre procentandel gör att roboten rör sig långsammare.
Varje projekt börjar med att roboten rör sig med 50 % hastighet som standard.
En rörelsehastighet på 100 % motsvarar 200 millimeter per sekund (mmps).
ställ in rörelsehastighet till (50)%
Parametrar |
Beskrivning |
|---|---|
hastighet |
Hastigheten att röra sig med från 0 % till 100 %. |
Exempel
när startad
[Move forward at the default velocity.]
ställ in rörelsehastighet till (50)%
rör vid (0) grader i (100) [mm v] ▶
vänta (1) sekunder
[Move slower.]
ställ in rörelsehastighet till (20)%
rör vid (0) grader i (100) [mm v] ▶
vänta (1) sekunder
[Move faster.]
ställ in rörelsehastighet till (100)%
rör vid (0) grader i (100) [mm v] ▶
vänta (1) sekunder
ställ in svänghastighet#
Stackblocket inställd svänghastighet anger hur snabbt roboten ska svänga. En högre procentandel gör att roboten svänger snabbare och en lägre procentandel gör att roboten svänger långsammare.
Varje projekt börjar med att roboten roterar med 50 % hastighet som standard.
En svänghastighet på 100 % motsvarar 150 grader per sekund \(dps\).
ställ in svänghastighet till (50)%
Parametrar |
Beskrivning |
|---|---|
hastighet |
Hastigheten att rotera med från 0 % till 100 %. |
Exempel
när startad
[Turn around at default velocity.]
ställ in svänghastighet till (50)%
sväng [höger v] i (180) grader ▶
vänta (1) sekunder
[Turn around slower.]
ställ in svänghastighet till (20)%
sväng [höger v] i (180) grader ▶
vänta (1) sekunder
[Turn around faster.]
ställ in svänghastighet till (100)%
sväng [höger v] i (180) grader ▶
vänta (1) sekunder
Placera#
placera#
Blocket position rapporterar robotens aktuella x- eller y-koordinat.
I början av ett projekt sätts robotens x- och y-positioner till 0. Positionsvärdena ändras när roboten rör sig och kan ställas in med hjälp av blocket set robot position.
[x v] position i [mm v]
Parametrar |
Beskrivning |
|---|---|
samordna |
Koordinataxeln som ska rapporteras: x eller y. |
enhet |
Positionsenheten: mm (millimeter) eller tum. |
Exempel
när startad
rör vid (0) grader i (200) [mm v] ▶
[Move forward and print the new coordinate and heading.]
ställ in robotposition x: [0] y: [0]
rör vid (45) grader i (200) [mm v] ▶
skriv ut ([x v] position i [mm v]) på skärmen ▶
flytta markör till nästa rad på skärmen
skriv ut ([y v] position i [mm v]) på skärmen ▶
ställ in robotpositionen#
Stackblocket ställ in robotposition ändrar robotens nuvarande x- och y-position till nya värden.
Om roboten till exempel har rört sig bort från sin startpunkt, och om x sätts till 0 och y sätts till 0, blir robotens nuvarande position den nya 0,0-positionen. Då kan roboten spåra framtida positioner baserat på det nya värdet.
ställ in robotposition x: [0] y: [0]
Parametrar |
Beskrivning |
|---|---|
x |
X-positionsvärdet som ska ställas in för roboten, i mm. |
y |
Y-positionsvärdet som ska ställas in för roboten, i mm. |
Exempel
när startad
[Reset the robot's position after moving.]
rör [framåt v] i [60] [mm v] ▶
ställ in robotposition x: [0] y: [0]
skriv ut ([y v] position i [mm v]) på skärmen ▶
Värden#
rör dig aktivt#
Det booleska blocket rörelse aktiv rapporterar om roboten rör sig. Detta kan användas för att styra tidpunkten för andra beteenden baserat på robotens rörelse.
Sant — Roboten rör sig.
Falskt — Roboten rör sig inte.
Det här blocket fungerar tillsammans med rörelseblock som har parametern och vänta inte.
<rörelse aktiv?>
Parametrar |
Beskrivning |
|---|---|
Det här blocket har inga parametrar. |
Exempel
när startad
[Blink all of the LEDs when the robot is moving.]
rör vid (0) grader i (200) [mm v] ◀ och vänta inte
medan <rörelse aktiv?>
ställ in [lightall v] LED-färg till [röd v]
vänta (0.5) sekunder
ställ in [lightall v] LED-färg till [av v]
vänta (0.5) sekunder
avsluta
ställ in [lightall v] LED-färg till [av v]
aktivera#
Det booleska blocket sväng aktiv rapporterar om roboten vrider sig. Detta kan användas för att styra tidpunkten för andra beteenden baserat på robotens rörelse.
Sant — Roboten snurrar.
Falskt — Roboten snurrar inte.
Det här blocket fungerar tillsammans med rörelseblock som har parametern och vänta inte.
<sväng aktiv?>
Parametrar |
Beskrivning |
|---|---|
Det här blocket har inga parametrar. |
Exempel
när startad
[Blink all of the LEDs while the robot is turning.]
sväng [höger v] i (180) grader ◀ och vänta inte
medan <sväng aktiv?>
ställ in [lightall v] LED-färg till [röd v]
vänta (0.5) sekunder
ställ in [lightall v] LED-färg till [av v]
vänta (0.5) sekunder
avsluta
ställ in [lightall v] LED-färg till [av v]
stoppad#
Det booleska blocket stoppat rapporterar om roboten varken rör sig eller roterar. Detta kan användas för att styra tidpunkten för andra beteenden baserat på robotens rörelse.
Sant — Roboten varken rör sig eller roterar.
Falskt — Roboten rör sig eller snurrar.
<stoppad?>
Parametrar |
Beskrivning |
|---|---|
Det här blocket har inga parametrar. |
Exempel
definiera light show
[Flash LEDs while the robot is moving or turning.]
upprepa tills <stoppad?>
ställ in [lightall v] LED-färg till [grön v]
vänta (0.5) sekunder
ställ in [lightall v] LED-färg till [lila v]
vänta (0.5) sekunder
avsluta


när startad
[Blink all the LEDs while the robot is moving or turning.]
rör vid (0) grader i (200) [mm v] ◀ och vänta inte
light show
sväng [höger v] i (180) grader ◀ och vänta inte
light show