
Движение#
Введение#
Робот-программист VEX AIM использует голономную трансмиссию для движения вперед, назад, влево, вправо или под углом, а также способен самостоятельно поворачиваться. Блоки управления движением контролируют перемещение и повороты робота, скорость его движения и отслеживание его координат по осям X и Y.
Ниже приведён список всех блоков:
Действия — Перемещение и поворот робота.
move — Перемещает робота вперед, назад, влево или вправо бесконечно.
перемещать под углом — Перемещает робота под определенным углом бесконечно.
переместить на — Перемещает робота в определенном направлении на заданное расстояние.
перемещать под углом на — Перемещает робота под определенным углом на определенное расстояние.
поворот — Поворачивает робота влево или вправо навсегда.
поворот на — Поворачивает робота влево или вправо на определенное количество градусов.
поворот к заголовку — Поворачивает робота в определенном направлении.
перемещение с помощью контроллера — Позволяет управлять роботом с помощью контроллера.
остановить все движения — Останавливает все движения робота.
Настройки — Отрегулируйте скорость движения и поворота.
установить скорость движения — Указывает роботу, с какой скоростью двигаться.
установить скорость поворота — Указывает роботу, с какой скоростью нужно поворачивать.
Позиционирование — отслеживание и изменение положения робота.
позиция — Сообщает текущую координату x или y робота.
установить положение робота — Изменяет текущее положение робота по осям x и y на новые значения.
Значения — Проверьте статус движения.
движение активно? — Сообщает, движется ли робот.
поворот активен? — Сообщает, поворачивается ли робот.
остановился? — Сообщает, движется ли робот и не поворачивается ли он.
Действия#
двигаться#
Блок move перемещает робота вперед, назад, влево или вправо бесконечно, используя текущую скорость движения. Робот будет продолжать двигаться, пока ему не будет дано другое действие, например, движение в другом направлении, поворот или остановка.
движение [вперёд v]
Параметры |
Описание |
|---|---|
направление |
Направление движения робота:
|
Пример
при запуске
[Move forward]
движение [вперёд v]
двигаться под углом#
Блок движение под углом перемещает робота бесконечно под определенным углом, используя текущую скорость движения. Угол определяется относительно текущего положения робота. Робот будет продолжать двигаться, пока ему не будет дано другое действие, например, движение в другом направлении, поворот или остановка.
движение под углом (90) градусов
Параметры |
Описание |
|---|---|
угол |
Угол поворота робота в градусах. Это может быть целое число или десятичная дробь от -360 до 360. |
Примеры
при запуске
[Move right, then move forward and stop.]
движение под углом (90) градусов
ждать (1) секунд
движение под углом (0) градусов
ждать (1) секунд
остановить все движения
при запуске
[Move diagonally to the right and stop.]
движение под углом (45.33) градусов
ждать (1) секунд
остановить все движения
переместить для#
Блок move for перемещает робота вперед, назад, влево или вправо на определенное расстояние, используя текущую скорость перемещения. Направление определяется относительно текущего положения робота. Проект будет ждать, пока робот не завершит перемещение, прежде чем запустится следующий блок в стеке.
движение [вперёд v] на (200) [мм v] ▶
Параметры |
Описание |
|---|---|
направление |
Направление движения робота:
|
расстояние |
Расстояние, которое проходит робот. Это может быть целое число или десятичная дробь. |
единица |
Единица измерения расстояния: мм (миллиметры) или дюймы. |
и не ждите |
Выберите стрелку ( ▶ ), чтобы развернуть блок, например, и не ждите, чтобы следующий блок в стеке выполнился немедленно. |
Пример
при запуске
[Move forward for 200 mm]
движение [вперёд v] на (200) [мм v] ▶
перемещаться под углом для#
Блок перемещение под углом для перемещает робота под определенным углом на определенное расстояние, используя текущую скорость перемещения. Угол задается относительно текущего положения робота. Проект будет ждать, пока робот не завершит перемещение, прежде чем запустится следующий блок в стеке.
движение под углом (45) градусов на (200) [мм v] ▶
Параметры |
Описание |
|---|---|
угол |
Угол поворота робота в градусах. Это может быть целое число или десятичная дробь от -360 до 360. |
расстояние |
Расстояние, которое проходит робот. Это может быть целое число или десятичная дробь. |
единица |
Единица измерения расстояния: мм (миллиметры) или дюймы. |
и не ждите |
Выберите стрелку ( ▶ ), чтобы развернуть блок, например, и не ждите, чтобы следующий блок в стеке выполнился немедленно. |
Примеры
при запуске
[Move right, then move forward.]
движение под углом (90) градусов на (50) [мм v] ▶
движение под углом (0) градусов на (100) [мм v] ▶
при запуске
[Drive forward and blink all LEDs red.]
движение под углом (0) градусов на (100) [мм v] ◀ и не ждать
установить цвет LED [lightall v] [красный v]
ждать (0.5) секунд
установить цвет LED [lightall v] [выкл v]
ждать (0.5) секунд
установить цвет LED [lightall v] [красный v]
ждать (0.5) секунд
установить цвет LED [lightall v] [выкл v]
ждать (0.5) секунд
повернуть#
Блок turn бесконечно поворачивает робота влево или вправо, используя текущую скорость поворота. Робот будет продолжать поворачиваться, пока ему не будет дано другое действие, например, движение или остановка.
поворот [вправо v]
Параметры |
Описание |
|---|---|
направление |
Направление поворота робота: влево или вправо. |
Пример
при запуске
[Turn left, then stop.]
поворот [влево v]
ждать (1) секунд
остановить все движения
поворот для#
Блок turn for в стеке поворачивает робота влево или вправо на определенное количество градусов, используя текущую скорость поворота. Поворот осуществляется относительно текущего направления, в котором смотрит робот. Проект будет ждать, пока робот не закончит поворот, прежде чем запустится следующий блок в стеке.
поворот [вправо v] на (90) градусов ▶
Параметры |
Описание |
|---|---|
направление |
Направление поворота робота: влево или вправо. |
угол |
Количество градусов, на которое поворачивается робот. Это может быть целое число или десятичная дробь. |
и не ждите |
Выберите стрелку ( ▶ ), чтобы развернуть блок, например, и не ждите, чтобы следующий блок в стеке выполнился немедленно. |
Примеры
при запуске
[Turn left, then turn around to the right.]
поворот [влево v] на (90) градусов ▶
поворот [вправо v] на (180) градусов ▶
при запуске
[Turn right and blink all LEDs blue.]
поворот [вправо v] на (180) градусов ◀ и не ждать
установить цвет LED [lightall v] [синий v]
ждать (0.5) секунд
установить цвет LED [lightall v] [выкл v]
ждать (0.5) секунд
установить цвет LED [lightall v] [синий v]
ждать (0.5) секунд
установить цвет LED [lightall v] [выкл v]
ждать (0.5) секунд
перейти к заголовку#
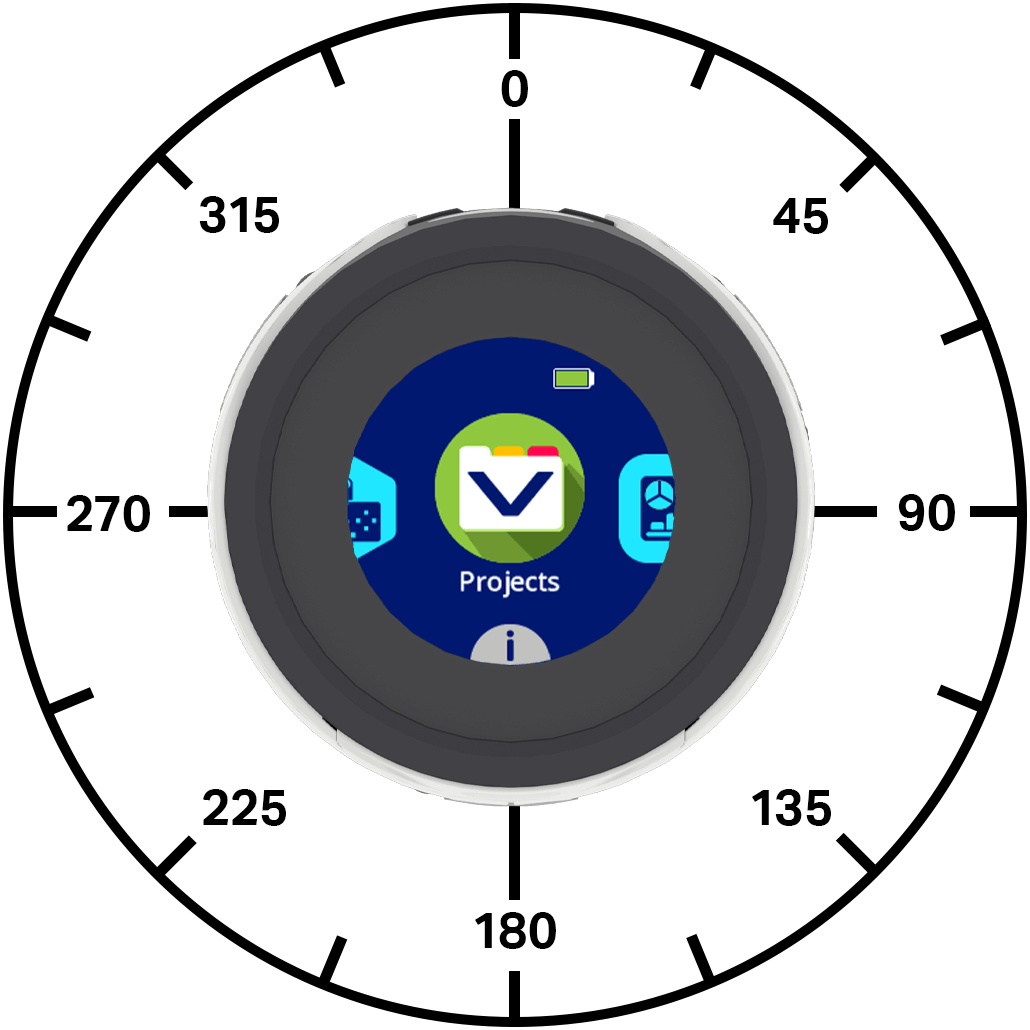
Направление — это направление, в котором смотрит робот, измеряемое в градусах. Блок поворота к заданному направлению поворачивает робота к определенному направлению, используя текущую скорость поворота. Робот повернется в кратчайшем направлении, чтобы достичь целевого направления.
Начальный курс робота составляет 0 градусов.
Проект будет ждать, пока робот не завершит вращение, прежде чем запустится следующий блок в стопке.
повернуть на курс (270) градусов ▶
Параметры |
Описание |
|---|---|
заголовок |
Направление движения робота должно составлять от -360 до 360 градусов. |
и не ждите |
Выберите стрелку ( ▶ ), чтобы развернуть блок, например, и не ждите, чтобы следующий блок в стеке выполнился немедленно. |
Примеры
при запуске
[Turn to face each cardinal direction.]
повернуть на курс (90) градусов ▶
ждать (2) секунд
повернуть на курс (180) градусов ▶
ждать (2) секунд
повернуть на курс (270) градусов ▶
ждать (2) секунд
повернуть на курс (0) градусов ▶
ждать (2) секунд
при запуске
[Turn around quickly and blink all LEDs green.]
повернуть на курс (180) градусов ◀ и не ждать
установить цвет LED [lightall v] [зелёный v]
ждать (0.5) секунд
установить цвет LED [lightall v] [выкл v]
ждать (0.5) секунд
установить цвет LED [lightall v] [зелёный v]
ждать (0.5) секунд
установить цвет LED [lightall v] [выкл v]
ждать (0.5) секунд
перемещаться с помощью контроллера#
Блок управление с помощью контроллера позволяет управлять роботом с помощью контроллера One Stick. Этот блок считывает входные данные контроллера только один раз, если только он не находится внутри цикла, например, в бесконечном цикле. Если цикл останавливается и нет других блоков, указывающих роботу направление движения, робот будет продолжать двигаться в последнем направлении, в котором вы нажали на джойстик.
управление контроллером
Параметры |
Описание |
|---|---|
Этот блок не имеет параметров. |
Пример
при запуске
[Drive with the controller for five seconds.]
сбросить таймер
пока <(таймер в секундах) [math_less_than v] [5]>
управление контроллером
конец
остановить все движения
остановить все движения#
Блок остановить все движения останавливает все движения робота.
остановить все движения
Параметры |
Описание |
|---|---|
Этот блок не имеет параметров. |
Пример
при запуске
[Turn right, then stop.]
поворот [вправо v]
ждать (1) секунд
остановить все движения
Настройки#
установить скорость движения#
Блок установка скорости движения определяет скорость движения робота. Более высокое значение в процентах ускоряет движение робота, а более низкое — замедляет.
Каждый проект начинается с того, что робот по умолчанию движется со скоростью, составляющей 50% от его обычной скорости.
Скорость движения, равная 100%, эквивалентна 200 миллиметрам в секунду (мм/с).
установить скорость движения (50)%
Параметры |
Описание |
|---|---|
скорость |
Скорость движения от 0% до 100%. |
Пример
при запуске
[Move forward at the default velocity.]
установить скорость движения (50)%
движение под углом (0) градусов на (100) [мм v] ▶
ждать (1) секунд
[Move slower.]
установить скорость движения (20)%
движение под углом (0) градусов на (100) [мм v] ▶
ждать (1) секунд
[Move faster.]
установить скорость движения (100)%
движение под углом (0) градусов на (100) [мм v] ▶
ждать (1) секунд
установить скорость поворота#
Блок установка скорости поворота определяет скорость поворота робота. Более высокое значение в процентах ускоряет поворот, а более низкое — замедляет.
Каждый проект начинается с того, что робот по умолчанию вращается со скоростью, составляющей 50% от его обычной скорости.
Скорость поворота 100% эквивалентна 150 градусам в секунду (градусы в секунду).
установить скорость поворота (50)%
Параметры |
Описание |
|---|---|
скорость |
Скорость поворота от 0% до 100%. |
Пример
при запуске
[Turn around at default velocity.]
установить скорость поворота (50)%
поворот [вправо v] на (180) градусов ▶
ждать (1) секунд
[Turn around slower.]
установить скорость поворота (20)%
поворот [вправо v] на (180) градусов ▶
ждать (1) секунд
[Turn around faster.]
установить скорость поворота (100)%
поворот [вправо v] на (180) градусов ▶
ждать (1) секунд
Позиция#
позиция#
Блок позиционирования сообщает текущую координату x или y робота.
В начале проекта координаты x и y робота устанавливаются равными 0. Значения координат изменяются по мере перемещения робота и могут быть установлены с помощью блока set robot position.
положение [x v] в [мм v]
Параметры |
Описание |
|---|---|
координата |
Координатная ось для вывода: x или y. |
единица |
Единица измерения положения: мм (миллиметры) или дюймы. |
Пример
при запуске
движение под углом (0) градусов на (200) [мм v] ▶
[Move forward and print the new coordinate and heading.]
установить позицию робота x: [0] y: [0]
движение под углом (45) градусов на (200) [мм v] ▶
вывести (положение [x v] в [мм v]) на экран ▶
перенести курсор на следующую строку на экране
вывести (положение [y v] в [мм v]) на экран ▶
установить положение робота#
Блок set robot position изменяет текущие координаты x и y робота на новые значения.
Например, если робот отдалился от начальной точки, установка значений x и y равными 0 делает текущее местоположение робота новой точкой отсчета 0, 0. Затем робот может отслеживать будущие положения на основе этого нового значения.
установить позицию робота x: [0] y: [0]
Параметры |
Описание |
|---|---|
х |
Значение координаты по оси X, устанавливаемое для робота, в мм. |
й |
Значение координаты Y, устанавливаемое для робота, в мм. |
Пример
при запуске
[Reset the robot's position after moving.]
движение [вперёд v] на [60] [мм v] ▶
установить позицию робота x: [0] y: [0]
вывести (положение [y v] в [мм v]) на экран ▶
Ценности#
перемещение активного#
Логический блок move active сообщает, движется ли робот. Это можно использовать для управления временем выполнения других действий в зависимости от движения робота.
Верно — Робот движется.
Неверно — Робот не движется.
Этот блок работает совместно с блоками Motion, имеющими параметр и не ожидающими.
<движение активно?>
Параметры |
Описание |
|---|---|
Этот блок не имеет параметров. |
Пример
при запуске
[Blink all of the LEDs when the robot is moving.]
движение под углом (0) градусов на (200) [мм v] ◀ и не ждать
пока <движение активно?>
установить цвет LED [lightall v] [красный v]
ждать (0.5) секунд
установить цвет LED [lightall v] [выкл v]
ждать (0.5) секунд
конец
установить цвет LED [lightall v] [выкл v]
активировать#
Логический блок turn active сообщает, поворачивает ли робот. Это можно использовать для управления временем выполнения других действий в зависимости от движения робота.
Верно — Робот вращается.
Неверно — Робот не поворачивается.
Этот блок работает совместно с блоками Motion, имеющими параметр и не ожидающими.
<поворот активен?>
Параметры |
Описание |
|---|---|
Этот блок не имеет параметров. |
Пример
при запуске
[Blink all of the LEDs while the robot is turning.]
поворот [вправо v] на (180) градусов ◀ и не ждать
пока <поворот активен?>
установить цвет LED [lightall v] [красный v]
ждать (0.5) секунд
установить цвет LED [lightall v] [выкл v]
ждать (0.5) секунд
конец
установить цвет LED [lightall v] [выкл v]
остановился#
Логический блок stopped сообщает, находится ли робот в неподвижном состоянии и не поворачивает ли он. Это можно использовать для управления временем выполнения других действий в зависимости от движения робота.
Верно — Робот не движется и не поворачивается.
Неверно — Робот движется или поворачивается.
<остановлен?>
Параметры |
Описание |
|---|---|
Этот блок не имеет параметров. |
Пример
определить light show
[Flash LEDs while the robot is moving or turning.]
повторять пока <остановлен?>
установить цвет LED [lightall v] [зелёный v]
ждать (0.5) секунд
установить цвет LED [lightall v] [фиолетовый v]
ждать (0.5) секунд
конец


при запуске
[Blink all the LEDs while the robot is moving or turning.]
движение под углом (0) градусов на (200) [мм v] ◀ и не ждать
light show
поворот [вправо v] на (180) градусов ◀ и не ждать
light show