
Рух#
Вступ#
Робот-кодувальник VEX AIM використовує голономний трансмісійний механізм для руху вперед, назад, вліво, вправо або під кутом, а також здатний самостійно повертатися. Блоки руху контролюють рухи та повороти робота, його швидкість та відстеження його положення x та y.
Нижче наведено список усіх блоків:
Дії — Переміщення та поворот робота.
move — Переміщує робота вперед, назад, вліво або вправо назавжди.
рухатися під кутом — Рухає робота під певним кутом назавжди.
move for — Переміщує робота в певному напрямку на задану відстань.
рухатися під кутом протягом — Переміщує робота під певним кутом на певну відстань.
повернути — Повертає робота ліворуч або праворуч назавжди.
повернути на — Повертає робота ліворуч або праворуч на певну кількість градусів.
повернути до напрямку — Повертає робота обличчям до певного напрямку.
рухатися за допомогою контролера — Дозволяє керувати роботом за допомогою контролера.
зупинити всі рухи — Зупиняє всі рухи робота.
Налаштування — Налаштуйте швидкість руху та повороту.
встановити швидкість руху — Вказує роботу, з якою швидкістю рухатися.
встановити швидкість повороту — Вказує роботу, з якою швидкістю повертатися.
Положення — Відстежуйте та змінюйте положення робота.
position — Повідомляє поточну координату x або y робота.
встановити положення робота — Змінює поточне положення робота по осях x та y на нові значення.
Значення — Перевірити стан руху.
рух активний? — Повідомляє, чи рухається робот.
повернути активний? — Повідомляє, чи повертається робот.
зупинено? — Повідомляє, чи робот не рухається і не повертається.
Дії#
рухатися#
Блок стеку move переміщує робота вперед, назад, вліво або вправо назавжди, використовуючи поточну швидкість move velocity. Робот продовжуватиме рухатися, доки йому не буде надано іншу дію, таку як рух в іншому напрямку, поворот або зупинка.
рухатися [вперед v]
Параметри |
Опис |
|---|---|
напрямок |
Напрямок руху робота:
|
Приклад
коли запущено
[Move forward]
рухатися [вперед v]
рухатися під кутом#
Блок стеку move at angle переміщує робота назавжди під певним кутом, використовуючи поточну move velocity. Кут залежить від поточного положення робота. Робот продовжуватиме рухатися, доки йому не буде надано іншу дію, таку як рух в іншому напрямку, поворот або зупинка.
рухатися під кутом (90) градусів
Параметри |
Опис |
|---|---|
кут |
Кут у градусах, на який рухається робот. Це може бути ціле або десяткове число від -360 до 360. |
Приклади
коли запущено
[Move right, then move forward and stop.]
рухатися під кутом (90) градусів
чекати (1) секунд
рухатися під кутом (0) градусів
чекати (1) секунд
зупинити весь рух
коли запущено
[Move diagonally to the right and stop.]
рухатися під кутом (45.33) градусів
чекати (1) секунд
зупинити весь рух
рухатися за#
Блок стеку move for переміщує робота вперед, назад, вліво або вправо на певну відстань, використовуючи поточну швидкість move velocity. Напрямок залежить від поточного положення робота. Проект чекатиме, поки робот завершить рух, перш ніж запуститься наступний блок у стеку.
рухатися [вперед v] на (200) [мм v] ▶
Параметри |
Опис |
|---|---|
напрямок |
Напрямок руху робота:
|
відстань |
Відстань, яку переміщує робот. Це може бути ціле або десяткове число. |
одиниця |
Одиниця вимірювання відстані: мм (міліметри) або дюйми. |
і не чекай |
Виберіть стрілку (▶), щоб розгорнути блок і сказати і не чекайте, тоді наступний блок у стеку запуститься одразу. |
Приклад
коли запущено
[Move forward for 200 mm]
рухатися [вперед v] на (200) [мм v] ▶
рухатися під кутом для#
Блок стеку move at angle for переміщує робота під певним кутом на певну відстань, використовуючи поточну move velocity. Кут залежить від поточного положення робота. Проект чекатиме, поки робот завершить рух, перш ніж запуститься наступний блок у стеку.
рухатися під кутом (45) градусів на (200) [мм v] ▶
Параметри |
Опис |
|---|---|
кут |
Кут у градусах, на який рухається робот. Це може бути ціле або десяткове число від -360 до 360. |
відстань |
Відстань, яку переміщує робот. Це може бути ціле або десяткове число. |
одиниця |
Одиниця вимірювання відстані: мм (міліметри) або дюйми. |
і не чекай |
Виберіть стрілку (▶), щоб розгорнути блок і сказати і не чекайте, тоді наступний блок у стеку запуститься одразу. |
Приклади
коли запущено
[Move right, then move forward.]
рухатися під кутом (90) градусів на (50) [мм v] ▶
рухатися під кутом (0) градусів на (100) [мм v] ▶
коли запущено
[Drive forward and blink all LEDs red.]
рухатися під кутом (0) градусів на (100) [мм v] ◀ і не чекати
встановити колір LED [lightall v] на [червоний v]
чекати (0.5) секунд
встановити колір LED [lightall v] на [вимк. v]
чекати (0.5) секунд
встановити колір LED [lightall v] на [червоний v]
чекати (0.5) секунд
встановити колір LED [lightall v] на [вимк. v]
чекати (0.5) секунд
поворот#
Блок стеку turn повертає робота ліворуч або праворуч назавжди, використовуючи поточну швидкість turn velocity. Робот продовжуватиме обертатися, доки йому не буде надано іншу дію, таку як рух або зупинка.
повернути [праворуч v]
Параметри |
Опис |
|---|---|
напрямок |
Напрямок повороту робота: ліворуч або праворуч. |
Приклад
коли запущено
[Turn left, then stop.]
повернути [ліворуч v]
чекати (1) секунд
зупинити весь рух
повернути за#
Блок стеку turn for повертає робота ліворуч або праворуч на певну кількість градусів, використовуючи поточну швидкість повороту. Поворот здійснюється відносно поточного напрямку, в якому рухається робот. Проект чекатиме, поки робот завершить поворот, перш ніж запустити наступний блок у стеку.
повернути [праворуч v] на (90) градусів ▶
Параметри |
Опис |
|---|---|
напрямок |
Напрямок повороту робота: ліворуч або праворуч. |
кут |
Кількість градусів, на яку повертається робот. Це може бути ціле або десяткове число. |
і не чекай |
Виберіть стрілку (▶), щоб розгорнути блок і сказати і не чекайте, тоді наступний блок у стеку запуститься одразу. |
Приклади
коли запущено
[Turn left, then turn around to the right.]
повернути [ліворуч v] на (90) градусів ▶
повернути [праворуч v] на (180) градусів ▶
коли запущено
[Turn right and blink all LEDs blue.]
повернути [праворуч v] на (180) градусів ◀ і не чекати
встановити колір LED [lightall v] на [синій v]
чекати (0.5) секунд
встановити колір LED [lightall v] на [вимк. v]
чекати (0.5) секунд
встановити колір LED [lightall v] на [синій v]
чекати (0.5) секунд
встановити колір LED [lightall v] на [вимк. v]
чекати (0.5) секунд
повернути до заголовка#
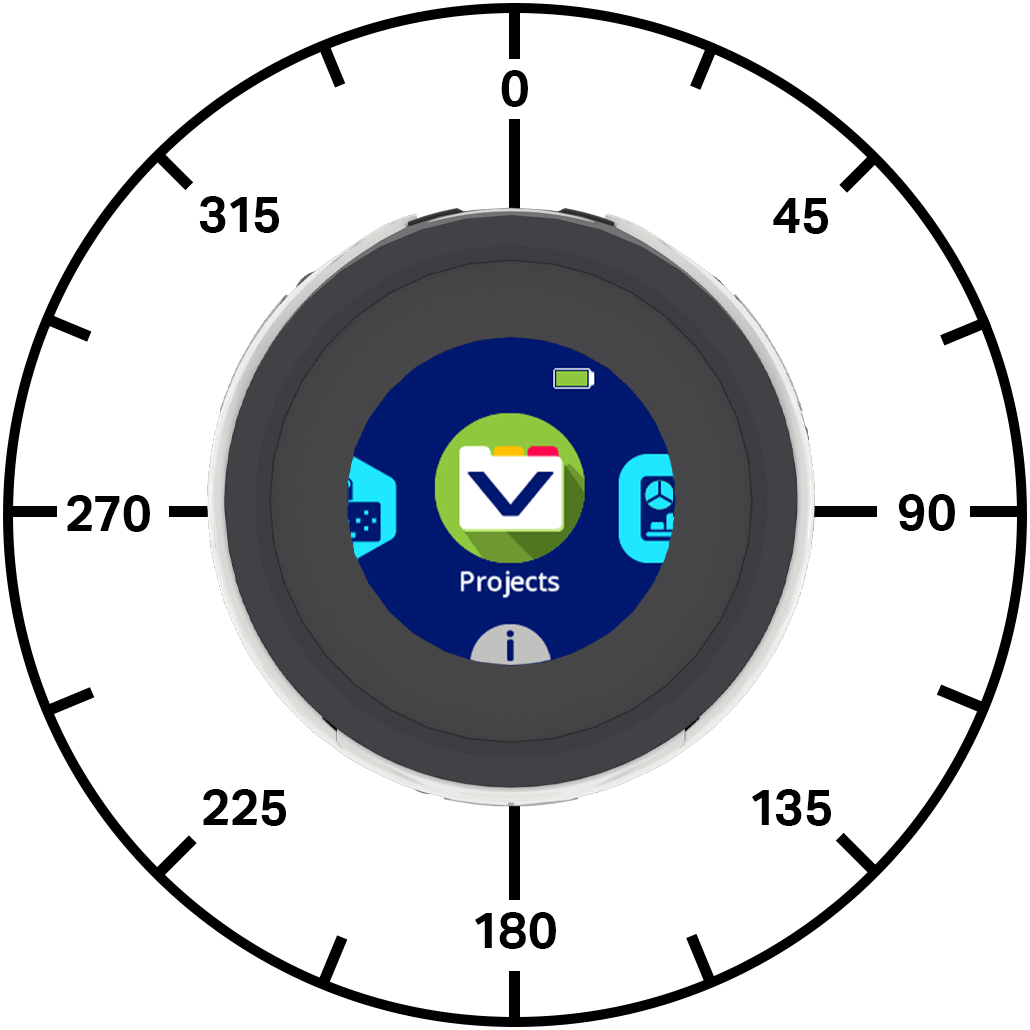
Курс руху – це напрямок, у якому рухається робот, виміряний у градусах. Блок стеку поворот до курсу повертає робота обличчям до певного курсу, використовуючи поточну швидкість повороту. Робот поверне найкоротшим шляхом, щоб досягти цільового курсу.
Початковий курс робота становить 0 градусів.
Проєкт чекатиме, поки робот завершить обертання, перш ніж запуститься наступний блок у стеку.
повернути на курс (270) градусів ▶
Параметри |
Опис |
|---|---|
заголовок |
Кут, яким має бути повернутий робот, від -360 до 360 градусів. |
і не чекай |
Виберіть стрілку (▶), щоб розгорнути блок і сказати і не чекайте, тоді наступний блок у стеку запуститься одразу. |
Приклади
коли запущено
[Turn to face each cardinal direction.]
повернути на курс (90) градусів ▶
чекати (2) секунд
повернути на курс (180) градусів ▶
чекати (2) секунд
повернути на курс (270) градусів ▶
чекати (2) секунд
повернути на курс (0) градусів ▶
чекати (2) секунд
коли запущено
[Turn around quickly and blink all LEDs green.]
повернути на курс (180) градусів ◀ і не чекати
встановити колір LED [lightall v] на [зелений v]
чекати (0.5) секунд
встановити колір LED [lightall v] на [вимк. v]
чекати (0.5) секунд
встановити колір LED [lightall v] на [зелений v]
чекати (0.5) секунд
встановити колір LED [lightall v] на [вимк. v]
чекати (0.5) секунд
рухатися за допомогою контролера#
Блок стеку move with controller дозволяє керувати роботом за допомогою одноручного контролера. Цей блок зчитує вхідні дані контролера лише один раз, якщо його не розмістити всередині циклу, такого як цикл forever. Якщо цикл зупиняється і немає інших блоків, які вказують роботу рухатися, робот продовжить рух у тому напрямку, в якому ви востаннє натискали джойстик.
рухатися з контролером
Параметри |
Опис |
|---|---|
Цей блок не має параметрів. |
Приклад
коли запущено
[Drive with the controller for five seconds.]
скинути таймер
поки <(таймер у секундах) [math_less_than v] [5]>
рухатися з контролером
Кінець
зупинити весь рух
зупинити будь-який рух#
Блок стеку зупинити всі рухи зупиняє всі рухи робота.
зупинити весь рух
Параметри |
Опис |
|---|---|
Цей блок не має параметрів. |
Приклад
коли запущено
[Turn right, then stop.]
повернути [праворуч v]
чекати (1) секунд
зупинити весь рух
Налаштування#
встановити швидкість руху#
Блок стеку set move velocity вказує роботу, з якою швидкістю рухатися. Вищий відсоток змушує робота рухатися швидше, а нижчий — повільніше.
Кожен проєкт починається з того, що робот рухається зі швидкістю 50% за замовчуванням.
Швидкість руху 100% еквівалентна 200 міліметрам за секунду (мм/с).
встановити швидкість руху (50)%
Параметри |
Опис |
|---|---|
швидкість |
Швидкість руху від 0% до 100%. |
Приклад
коли запущено
[Move forward at the default velocity.]
встановити швидкість руху (50)%
рухатися під кутом (0) градусів на (100) [мм v] ▶
чекати (1) секунд
[Move slower.]
встановити швидкість руху (20)%
рухатися під кутом (0) градусів на (100) [мм v] ▶
чекати (1) секунд
[Move faster.]
встановити швидкість руху (100)%
рухатися під кутом (0) градусів на (100) [мм v] ▶
чекати (1) секунд
встановити швидкість повороту#
Блок стеку set turn velocity вказує роботу, як швидко повертатися. Вищий відсоток змушує робота повертатися швидше, а нижчий — повільніше.
Кожен проект починається з того, що робот обертається зі швидкістю 50% за замовчуванням.
Швидкість повороту 100% еквівалентна 150 градусам за секунду \(dps\).
встановити швидкість повороту (50)%
Параметри |
Опис |
|---|---|
швидкість |
Швидкість повороту від 0% до 100%. |
Приклад
коли запущено
[Turn around at default velocity.]
встановити швидкість повороту (50)%
повернути [праворуч v] на (180) градусів ▶
чекати (1) секунд
[Turn around slower.]
встановити швидкість повороту (20)%
повернути [праворуч v] на (180) градусів ▶
чекати (1) секунд
[Turn around faster.]
встановити швидкість повороту (100)%
повернути [праворуч v] на (180) градусів ▶
чекати (1) секунд
Позиція#
позиція#
Блок звіту позиції повідомляє поточну координату x або y робота.
На початку проекту позиції x та y робота встановлюються на 0. Значення позицій змінюються під час руху робота та можуть бути встановлені за допомогою блоку set robot position.
позиція [x v] у [мм v]
Параметри |
Опис |
|---|---|
координата |
Вісь координат для відображення: x або y. |
одиниця |
Одиниця вимірювання положення: мм (міліметри) або дюйми. |
Приклад
коли запущено
рухатися під кутом (0) градусів на (200) [мм v] ▶
[Move forward and print the new coordinate and heading.]
встановити позицію робота x: [0] y: [0]
рухатися під кутом (45) градусів на (200) [мм v] ▶
вивести (позиція [x v] у [мм v]) на екран ▶
перейти до наступного рядка на екрані
вивести (позиція [y v] у [мм v]) на екран ▶
встановити положення робота#
Блок стеку встановлення позиції робота змінює поточне положення робота по осях x та y на нові значення.
Наприклад, якщо робот відійшов від своєї початкової точки, встановлення x на 0 та y на 0 робить поточне розташування робота новою позицією 0, 0. Тоді робот може відстежувати майбутні позиції на основі цього нового значення.
встановити позицію робота x: [0] y: [0]
Параметри |
Опис |
|---|---|
х |
Значення положення x, яке потрібно встановити для робота, у мм. |
у |
Значення положення по осі Y, яке потрібно встановити для робота, у мм. |
Приклад
коли запущено
[Reset the robot's position after moving.]
рухатися [вперед v] на [60] [мм v] ▶
встановити позицію робота x: [0] y: [0]
вивести (позиція [y v] у [мм v]) на екран ▶
Цінності#
активний рух#
Булевий блок move active повідомляє, чи рухається робот. Це можна використовувати для керування часом інших дій на основі руху робота.
Правда — Робот рухається.
Хибно — Робот не рухається.
Цей блок працює разом із блоками руху, які мають параметр і не чекати.
<рух активний?>
Параметри |
Опис |
|---|---|
Цей блок не має параметрів. |
Приклад
коли запущено
[Blink all of the LEDs when the robot is moving.]
рухатися під кутом (0) градусів на (200) [мм v] ◀ і не чекати
поки <рух активний?>
встановити колір LED [lightall v] на [червоний v]
чекати (0.5) секунд
встановити колір LED [lightall v] на [вимк. v]
чекати (0.5) секунд
Кінець
встановити колір LED [lightall v] на [вимк. v]
активуватися#
Булевий блок turn active повідомляє, чи повертається робот. Його можна використовувати для керування часом інших дій на основі руху робота.
Правда — Робот обертається.
Хибно — Робот не обертається.
Цей блок працює разом із блоками руху, які мають параметр і не чекати.
<поворот активний?>
Параметри |
Опис |
|---|---|
Цей блок не має параметрів. |
Приклад
коли запущено
[Blink all of the LEDs while the robot is turning.]
повернути [праворуч v] на (180) градусів ◀ і не чекати
поки <поворот активний?>
встановити колір LED [lightall v] на [червоний v]
чекати (0.5) секунд
встановити колір LED [lightall v] на [вимк. v]
чекати (0.5) секунд
Кінець
встановити колір LED [lightall v] на [вимк. v]
зупинений#
Булев блок stopped повідомляє, чи не рухається і не обертається робот. Це можна використовувати для керування часом інших дій на основі руху робота.
Правда — Робот не рухається і не повертається.
Хибно — Робот рухається або повертається.
<зупинено?>
Параметри |
Опис |
|---|---|
Цей блок не має параметрів. |
Приклад
визначити light show
[Flash LEDs while the robot is moving or turning.]
повторювати до <зупинено?>
встановити колір LED [lightall v] на [зелений v]
чекати (0.5) секунд
встановити колір LED [lightall v] на [фіолетовий v]
чекати (0.5) секунд
Кінець


коли запущено
[Blink all the LEDs while the robot is moving or turning.]
рухатися під кутом (0) градусів на (200) [мм v] ◀ і не чекати
light show
повернути [праворуч v] на (180) градусів ◀ і не чекати
light show