
Liike#
Johdanto#
VEX AIM -koodausrobotti käyttää holonomista voimansiirtoa liikkuakseen eteen- ja taaksepäin, vasemmalle, oikealle tai kulmassa ja samalla kääntyäkseen itsenäisesti. Liikelohkot ohjaavat robotin liikkeitä ja kääntymisiä, sen nopeutta ja sen x- ja y-asennon seurantaa.
Alla on luettelo kaikista lohkoista:
Toiminnot — Liikuta ja käännä robottia.
liiku — Liikuttaa robottia eteen, taakse, vasemmalle tai oikealle ikuisesti.
liiku kulmassa — Liikuttaa robottia tietyssä kulmassa ikuisesti.
liikuta — Liikuttaa robottia tiettyyn suuntaan asetetun matkan.
liiku kulmassa — Liikuttaa robottia tietyssä kulmassa tietyn matkan.
käännös — Kääntää robottia vasemmalle tai oikealle pysyvästi.
käännä astetta — Kääntää robottia vasemmalle tai oikealle tietyn astemäärän.
käänny suuntaamaan — Kääntää robotin tiettyyn suuntaan.
liiku ohjaimella — Sallii robotin ohjaamisen ohjaimella.
pysäytä kaikki liikkeet — Pysäyttää robotin kaikki liikkeet.
Asetukset — Säädä liike- ja kääntymisnopeuksia.
aseta liikkumisnopeus — Kertoo robotille, kuinka nopeasti sen tulee liikkua.
aseta kääntymisnopeus — Kertoo robotille, kuinka nopeasti sen tulee kääntyä.
Sijainti — Seuraa ja muokkaa robotin sijaintia.
position — Ilmoittaa robotin nykyisen x- tai y-koordinaatin.
aseta robotin sijainti — Muuttaa robotin nykyisen x- ja y-sijainnin uusiin arvoihin.
Arvot — Tarkista liikkeen tila.
liikkuminen aktiivinen? — Ilmoittaa, liikkuuko robotti.
käännös aktiivinen? — Ilmoittaa, kääntyykö robotti.
pysähtynyt? — Ilmoittaa, onko robotti liikkumatta vai kääntymättä.
Toiminnot#
liikkua#
Siirry-pinolohko liikuttaa robottia eteen, taaksepäin, vasemmalle tai oikealle loputtomasti käyttäen nykyistä liikenopeus. Robotti jatkaa liikkumista, kunnes sille annetaan toinen toiminto, kuten liikkuminen eri suuntaan, kääntyminen tai pysähtyminen.
liiku [eteenpäin v]
Parametrit |
Kuvaus |
|---|---|
suunta |
Robotin liikesuunta:
|
Esimerkki
kun käynnistetään
[Move forward]
liiku [eteenpäin v]
liikkua kulmassa#
Siirry kulmassa -pinolohko liikuttaa robottia ikuisesti tietyssä kulmassa käyttäen nykyistä liikenopeus. Kulma on suhteessa robotin nykyiseen sijaintiin. Robotti jatkaa liikkumista, kunnes sille annetaan toinen toiminto, kuten liikkuminen eri suuntaan, kääntyminen tai pysähtyminen.
liiku (90) astetta
Parametrit |
Kuvaus |
|---|---|
kulma |
Robotin liikkumiskulma asteina. Tämä voi olla kokonaisluku tai desimaaliluku väliltä -360 - 360. |
Esimerkkejä
kun käynnistetään
[Move right, then move forward and stop.]
liiku (90) astetta
odota (1) sekuntia
liiku (0) astetta
odota (1) sekuntia
pysäytä kaikki liike
kun käynnistetään
[Move diagonally to the right and stop.]
liiku (45.33) astetta
odota (1) sekuntia
pysäytä kaikki liike
siirtyä kohti#
Pinon liikuta-lohko siirtää robottia eteen, taaksepäin, vasemmalle tai oikealle tietyn matkan käyttäen nykyistä liikkumisnopeus. Suunta on suhteessa robotin nykyiseen sijaintiin. Projekti odottaa, kunnes robotti on liikkunut, ennen kuin pinon seuraava lohko suoritetaan.
liiku [eteenpäin v] (200) [mm v] ▶
Parametrit |
Kuvaus |
|---|---|
suunta |
Robotin liikesuunta:
|
etäisyys |
Robotin liikkumamatka. Tämä voi olla kokonaisluku tai desimaaliluku. |
yksikkö |
Etäisyyden yksikkö: mm (millimetrit) tai tuumat. |
ja älä odota |
Valitse nuoli (▶) laajentaaksesi lohkon tekstiin äläkä odota, jolloin pinon seuraava lohko suoritetaan heti. |
Esimerkki
kun käynnistetään
[Move forward for 200 mm]
liiku [eteenpäin v] (200) [mm v] ▶
liikkua kulmassa#
Pinon siirry kulmassa -lohko liikuttaa robottia tietyssä kulmassa tietyn matkan käyttäen nykyistä liikkumisnopeus. Kulma on suhteessa robotin nykyiseen sijaintiin. Projekti odottaa, kunnes robotti on liikkunut, ennen kuin pinon seuraavan lohkon suorittaminen jatkuu.
liiku (45) astetta (200) [mm v] ▶
Parametrit |
Kuvaus |
|---|---|
kulma |
Robotin liikkumiskulma asteina. Tämä voi olla kokonaisluku tai desimaaliluku väliltä -360 - 360. |
etäisyys |
Robotin liikkumamatka. Tämä voi olla kokonaisluku tai desimaaliluku. |
yksikkö |
Etäisyyden yksikkö: mm (millimetrit) tai tuumat. |
ja älä odota |
Valitse nuoli (▶) laajentaaksesi lohkon tekstiin äläkä odota, jolloin pinon seuraava lohko suoritetaan heti. |
Esimerkkejä
kun käynnistetään
[Move right, then move forward.]
liiku (90) astetta (50) [mm v] ▶
liiku (0) astetta (100) [mm v] ▶
kun käynnistetään
[Drive forward and blink all LEDs red.]
liiku (0) astetta (100) [mm v] ◀ eikä odota
aseta [lightall v] LED-väri [punainen v]
odota (0.5) sekuntia
aseta [lightall v] LED-väri [pois v]
odota (0.5) sekuntia
aseta [lightall v] LED-väri [punainen v]
odota (0.5) sekuntia
aseta [lightall v] LED-väri [pois v]
odota (0.5) sekuntia
käännös#
Käännös-pinolohko kääntää robottia vasemmalle tai oikealle loputtomiin käyttäen nykyistä käännösnopeutta. Robotti jatkaa kääntymistä, kunnes sille annetaan toinen toiminto, kuten liikkuminen tai pysähtyminen.
käänny [oikealle v]
Parametrit |
Kuvaus |
|---|---|
suunta |
Robotin kääntymissuunta: vasemmalle tai oikealle. |
Esimerkki
kun käynnistetään
[Turn left, then stop.]
käänny [vasemmalle v]
odota (1) sekuntia
pysäytä kaikki liike
käänny#
Pinon käännöksen lohko kääntää robottia vasemmalle tai oikealle tietyn astemäärän käyttäen nykyistä käännöksen nopeus. Käännös on suhteessa robotin nykyiseen suuntaan. Projekti odottaa, kunnes robotti on kääntynyt, ennen kuin pinon seuraava lohko suoritetaan.
käänny [oikealle v] (90) astetta ▶
Parametrit |
Kuvaus |
|---|---|
suunta |
Robotin kääntymissuunta: vasemmalle tai oikealle. |
kulma |
Robotin kääntymisasteiden määrä. Tämä voi olla kokonaisluku tai desimaaliluku. |
ja älä odota |
Valitse nuoli (▶) laajentaaksesi lohkon tekstiin äläkä odota, jolloin pinon seuraava lohko suoritetaan heti. |
Esimerkkejä
kun käynnistetään
[Turn left, then turn around to the right.]
käänny [vasemmalle v] (90) astetta ▶
käänny [oikealle v] (180) astetta ▶
kun käynnistetään
[Turn right and blink all LEDs blue.]
käänny [oikealle v] (180) astetta ◀ eikä odota
aseta [lightall v] LED-väri [sininen v]
odota (0.5) sekuntia
aseta [lightall v] LED-väri [pois v]
odota (0.5) sekuntia
aseta [lightall v] LED-väri [sininen v]
odota (0.5) sekuntia
aseta [lightall v] LED-väri [pois v]
odota (0.5) sekuntia
käänny otsikkoon#
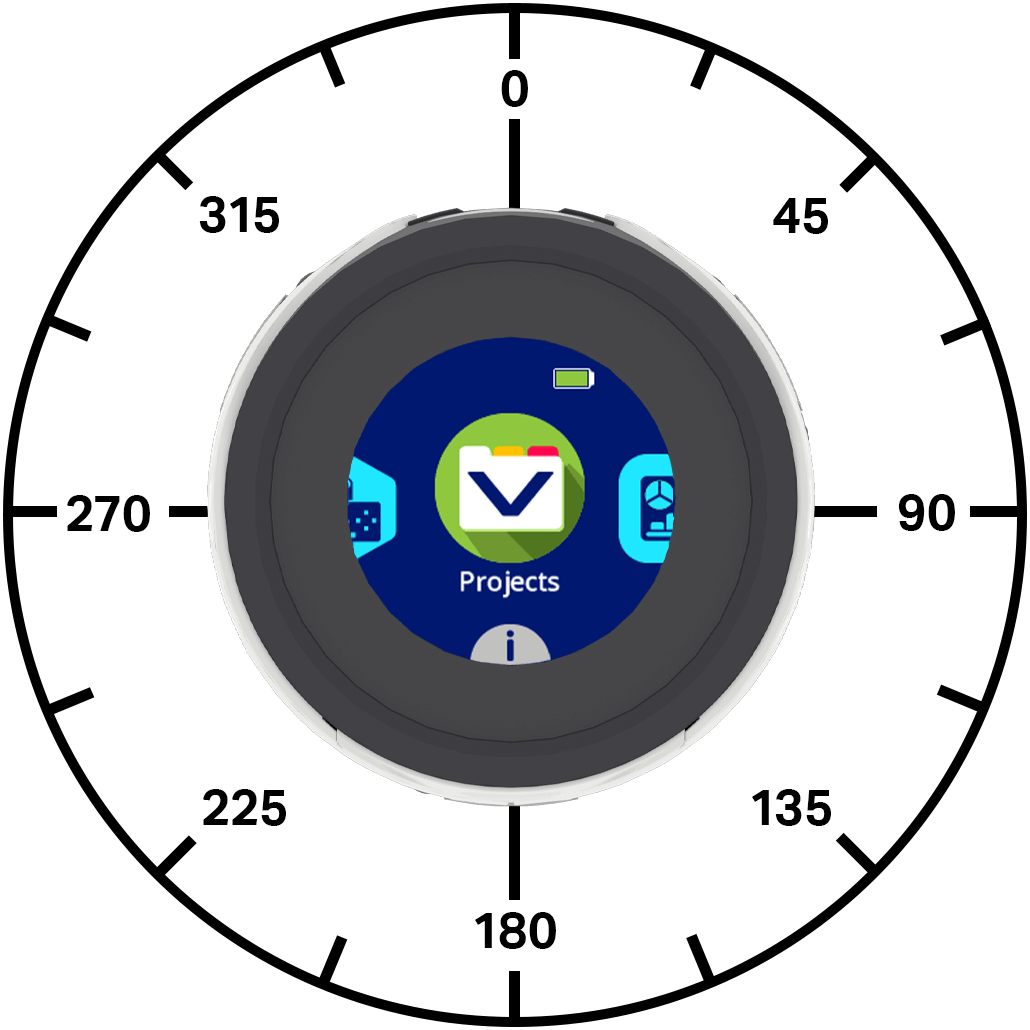
Suunta on robotin suunta asteina mitattuna. Käänny suuntaan -pino-lohko kääntää robotin tiettyyn suuntaan käyttämällä nykyistä kääntymisnopeutta. Robotti kääntyy lyhyimpään suuntaan saavuttaakseen kohdesuunnan.
Robotin lähtösuunta on 0 astetta.
Projekti odottaa, kunnes robotti on kääntynyt, ennen kuin pinon seuraava lohko suoritetaan.
käänny suuntakulmaan (270) astetta ▶
Parametrit |
Kuvaus |
|---|---|
otsikko |
Robotin suunta, johon sen tulisi osoittaa, -360 - 360 astetta. |
ja älä odota |
Valitse nuoli (▶) laajentaaksesi lohkon tekstiin äläkä odota, jolloin pinon seuraava lohko suoritetaan heti. |
Esimerkkejä
kun käynnistetään
[Turn to face each cardinal direction.]
käänny suuntakulmaan (90) astetta ▶
odota (2) sekuntia
käänny suuntakulmaan (180) astetta ▶
odota (2) sekuntia
käänny suuntakulmaan (270) astetta ▶
odota (2) sekuntia
käänny suuntakulmaan (0) astetta ▶
odota (2) sekuntia
kun käynnistetään
[Turn around quickly and blink all LEDs green.]
käänny suuntakulmaan (180) astetta ◀ eikä odota
aseta [lightall v] LED-väri [vihreä v]
odota (0.5) sekuntia
aseta [lightall v] LED-väri [pois v]
odota (0.5) sekuntia
aseta [lightall v] LED-väri [vihreä v]
odota (0.5) sekuntia
aseta [lightall v] LED-väri [pois v]
odota (0.5) sekuntia
liiku ohjaimella#
Siirry ohjaimella -pinolohkon avulla voit ohjata robottia One Stick -ohjaimella. Tämä lohko lukee ohjaimen syötteen vain kerran, ellei sitä sijoiteta silmukan, kuten ikuisen silmukan, sisälle. Jos silmukka pysähtyy eikä ole muita lohkoja, jotka käskevät robottia liikkumaan, robotti jatkaa liikkumistaan viimeksi joystickia painamaasi suuntaan.
liiku ohjaimen avulla
Parametrit |
Kuvaus |
|---|---|
Tällä lohkolla ei ole parametreja. |
Esimerkki
kun käynnistetään
[Drive with the controller for five seconds.]
nollaa ajastin
kun <(ajastin sekunneissa) [math_less_than v] [5]>
liiku ohjaimen avulla
Loppu
pysäytä kaikki liike
pysäytä kaikki liike#
Pysäytä kaikki liikkeet -pino-lohko pysäyttää robotin kaikki liikkeet.
pysäytä kaikki liike
Parametrit |
Kuvaus |
|---|---|
Tällä lohkolla ei ole parametreja. |
Esimerkki
kun käynnistetään
[Turn right, then stop.]
käänny [oikealle v]
odota (1) sekuntia
pysäytä kaikki liike
Asetukset#
asetettu liikkumisnopeus#
Aseta liikkumisnopeus -pino-lohko kertoo robotille, kuinka nopeasti sen tulee liikkua. Korkeampi prosenttiosuus saa robotin liikkumaan nopeammin ja matalampi prosenttiosuus hitaammin.
Jokainen projekti alkaa robotin liikkuessa oletusarvoisesti 50 % nopeudella.
100 %:n liikkumisnopeus vastaa 200 millimetriä sekunnissa (mmps).
aseta liikenopeus (50)%
Parametrit |
Kuvaus |
|---|---|
nopeus |
Liikkumisnopeus välillä 0–100 %. |
Esimerkki
kun käynnistetään
[Move forward at the default velocity.]
aseta liikenopeus (50)%
liiku (0) astetta (100) [mm v] ▶
odota (1) sekuntia
[Move slower.]
aseta liikenopeus (20)%
liiku (0) astetta (100) [mm v] ▶
odota (1) sekuntia
[Move faster.]
aseta liikenopeus (100)%
liiku (0) astetta (100) [mm v] ▶
odota (1) sekuntia
asetettu kääntymisnopeus#
Asetettu kääntymisnopeus -pino-lohko kertoo robotille, kuinka nopeasti sen tulee kääntyä. Korkeampi prosenttiosuus saa robotin kääntymään nopeammin ja matalampi prosenttiosuus hitaammin.
Jokainen projekti alkaa robotin pyöriessä oletusarvoisesti 50 %:n nopeudella.
100 %:n käännösnopeus vastaa 150 astetta sekunnissa \(dps\).
aseta kääntymisnopeus (50)%
Parametrit |
Kuvaus |
|---|---|
nopeus |
Kääntymisnopeus 0–100 %. |
Esimerkki
kun käynnistetään
[Turn around at default velocity.]
aseta kääntymisnopeus (50)%
käänny [oikealle v] (180) astetta ▶
odota (1) sekuntia
[Turn around slower.]
aseta kääntymisnopeus (20)%
käänny [oikealle v] (180) astetta ▶
odota (1) sekuntia
[Turn around faster.]
aseta kääntymisnopeus (100)%
käänny [oikealle v] (180) astetta ▶
odota (1) sekuntia
Sijainti#
asema#
Sijainnin raportointilohko raportoi robotin nykyisen x- tai y-koordinaatin.
Projektin alussa robotin x- ja y-asemat asetetaan arvoon 0. Sijaintiarvot muuttuvat robotin liikkuessa, ja ne voidaan asettaa set robot position -lohkolla.
[x v] sijainti yksikköinä [mm v]
Parametrit |
Kuvaus |
|---|---|
koordinaatti |
Ilmoitettava koordinaattiakseli: x tai y. |
yksikkö |
Paikkayksikkö: mm (millimetrit) tai tuumat. |
Esimerkki
kun käynnistetään
liiku (0) astetta (200) [mm v] ▶
[Move forward and print the new coordinate and heading.]
aseta robotin sijainti x: [0] y: [0]
liiku (45) astetta (200) [mm v] ▶
tulosta ([x v] sijainti yksikköinä [mm v]) näytöllä ▶
siirrä kursori seuraavalle riville näytöllä
tulosta ([y v] sijainti yksikköinä [mm v]) näytöllä ▶
aseta robotin sijainti#
Aseta robotin sijainti -pino-lohko muuttaa robotin nykyisen x- ja y-sijainnin uusiin arvoihin.
Jos robotti on esimerkiksi siirtynyt pois lähtöpisteestään, x:n asettaminen arvoon 0 ja y:n arvoon 0 tekee robotin nykyisestä sijainnista uuden 0, 0-sijainnin. Tämän jälkeen robotti voi seurata tulevia sijainteja tämän uuden arvon perusteella.
aseta robotin sijainti x: [0] y: [0]
Parametrit |
Kuvaus |
|---|---|
x |
Robotille asetettava x-sijainnin arvo millimetreinä. |
y |
Robotille asetettava y-sijainnin arvo millimetreinä. |
Esimerkki
kun käynnistetään
[Reset the robot's position after moving.]
liiku [eteenpäin v] [60] [mm v] ▶
aseta robotin sijainti x: [0] y: [0]
tulosta ([y v] sijainti yksikköinä [mm v]) näytöllä ▶
Arvot#
liikkua aktiivisesti#
Boolen liikkuminen aktiivisena -lohko raportoi, liikkuuko robotti. Tätä voidaan käyttää muiden robotin liikkeeseen perustuvien toimintojen ajoituksen ohjaamiseen.
Tosi — Robotti liikkuu.
Väärin — Robotti ei liiku.
Tämä lohko toimii yhdessä liikelohkojen kanssa, joilla on ja älä odota -parametri.
<liike aktiivinen?>
Parametrit |
Kuvaus |
|---|---|
Tällä lohkolla ei ole parametreja. |
Esimerkki
kun käynnistetään
[Blink all of the LEDs when the robot is moving.]
liiku (0) astetta (200) [mm v] ◀ eikä odota
kun <liike aktiivinen?>
aseta [lightall v] LED-väri [punainen v]
odota (0.5) sekuntia
aseta [lightall v] LED-väri [pois v]
odota (0.5) sekuntia
Loppu
aseta [lightall v] LED-väri [pois v]
ota käyttöön#
Boolen käänny aktiiviseksi -lohko raportoi, kääntyykö robotti. Tätä voidaan käyttää muiden robotin liikkeeseen perustuvien toimintojen ajoituksen ohjaamiseen.
Tosi — Robotti kääntyy.
Väärin — Robotti ei käänny.
Tämä lohko toimii yhdessä liikelohkojen kanssa, joilla on ja älä odota -parametri.
<kääntyminen aktiivinen?>
Parametrit |
Kuvaus |
|---|---|
Tällä lohkolla ei ole parametreja. |
Esimerkki
kun käynnistetään
[Blink all of the LEDs while the robot is turning.]
käänny [oikealle v] (180) astetta ◀ eikä odota
kun <kääntyminen aktiivinen?>
aseta [lightall v] LED-väri [punainen v]
odota (0.5) sekuntia
aseta [lightall v] LED-väri [pois v]
odota (0.5) sekuntia
Loppu
aseta [lightall v] LED-väri [pois v]
pysähtynyt#
Pysähtynyt Boolen lohko raportoi, onko robotti liikkumatta vai kääntymättä. Tätä voidaan käyttää muiden robotin liikkeeseen perustuvien toimintojen ajoituksen hallintaan.
Tosi — Robotti ei liiku tai käänny.
Väärin — Robotti liikkuu tai kääntyy.
<pysäytetty?>
Parametrit |
Kuvaus |
|---|---|
Tällä lohkolla ei ole parametreja. |
Esimerkki
määrittele light show
[Flash LEDs while the robot is moving or turning.]
toista kunnes <pysäytetty?>
aseta [lightall v] LED-väri [vihreä v]
odota (0.5) sekuntia
aseta [lightall v] LED-väri [violetti v]
odota (0.5) sekuntia
Loppu


kun käynnistetään
[Blink all the LEDs while the robot is moving or turning.]
liiku (0) astetta (200) [mm v] ◀ eikä odota
light show
käänny [oikealle v] (180) astetta ◀ eikä odota
light show