
Ruch#
Wstęp#
Robot VEX AIM Coding wykorzystuje holonomiczny układ napędowy do poruszania się do przodu, do tyłu, w lewo, w prawo lub pod kątem, a także do niezależnego skręcania. Bloki ruchu kontrolują sposób poruszania się i skręcania robota, jego prędkość oraz śledzenie jego położenia X i Y.
Poniżej znajduje się lista wszystkich bloków:
Akcje — poruszanie i obracanie robotem.
move — Przesuwa robota do przodu, do tyłu, w lewo lub w prawo w nieskończoność.
ruch pod kątem — Przesuwa robota pod określonym kątem w nieskończoność.
ruch o — Przesuwa robota w określonym kierunku na ustaloną odległość.
przesuń pod kątem — Przesuwa robota pod określonym kątem na określoną odległość.
turn — Obraca robota w lewo lub prawo na zawsze.
turn for — Obraca robota w lewo lub prawo o określoną liczbę stopni.
obróć do kierunku — Obraca robota w kierunku określonego kierunku.
poruszaj się za pomocą kontrolera — Umożliwia sterowanie robotem za pomocą kontrolera.
zatrzymaj cały ruch — Zatrzymuje cały ruch robota.
Ustawienia — Dostosuj prędkość ruchu i obrotu.
ustaw prędkość ruchu — Informuje robota, jak szybko ma się poruszać.
ustaw prędkość skrętu — Informuje robota, jak szybko ma skręcić.
Pozycja — śledź i modyfikuj położenie robota.
pozycja — Raportuje aktualną współrzędną x lub y robota.
ustaw pozycję robota — Zmienia bieżącą pozycję x i y robota na nowe wartości.
Wartości — Sprawdź status ruchu.
ruch aktywny? — Raportuje, czy robot się porusza.
turn active? — Raportuje, czy robot się obraca.
zatrzymany? — Raportuje, czy robot nie porusza się ani nie obraca.
Akcje#
przenosić#
Blok stosu move porusza robota do przodu, do tyłu, w lewo lub w prawo w nieskończoność, wykorzystując aktualną prędkość ruchu. Robot będzie się poruszał, dopóki nie otrzyma innej akcji, takiej jak ruch w innym kierunku, obrót lub zatrzymanie.
jedź [do przodu v]
Parametry |
Opis |
|---|---|
kierunek |
Kierunek, w którym porusza się robot:
|
Przykład
gdy uruchomiony
[Move forward]
jedź [do przodu v]
poruszać się pod kątem#
Blok stosu ruch pod kątem porusza robota w nieskończoność pod określonym kątem, wykorzystując bieżącą prędkość ruchu. Kąt jest względny do aktualnej pozycji robota. Robot będzie się poruszał, dopóki nie otrzyma innej akcji, takiej jak ruch w innym kierunku, obrót lub zatrzymanie.
leć pod kątem (90) stopni
Parametry |
Opis |
|---|---|
kąt |
Kąt, pod jakim porusza się robot, wyrażony w stopniach. Może to być liczba całkowita lub dziesiętna od -360 do 360. |
Przykłady
gdy uruchomiony
[Move right, then move forward and stop.]
leć pod kątem (90) stopni
czekaj (1) sekund
leć pod kątem (0) stopni
czekaj (1) sekund
zatrzymaj wszystkie ruchy
gdy uruchomiony
[Move diagonally to the right and stop.]
leć pod kątem (45.33) stopni
czekaj (1) sekund
zatrzymaj wszystkie ruchy
ruszyć się#
Blok ruch dla stosu przesuwa robota do przodu, do tyłu, w lewo lub w prawo o określoną odległość, wykorzystując bieżącą prędkość ruchu. Kierunek jest względny do bieżącej pozycji robota. Projekt będzie czekał, aż robot zakończy ruch, zanim zostanie uruchomiony kolejny blok w stosie.
leć [do przodu v] przez (200) [mm v] ▶
Parametry |
Opis |
|---|---|
kierunek |
Kierunek, w którym porusza się robot:
|
dystans |
Odległość, jaką pokonuje robot. Może to być liczba całkowita lub dziesiętna. |
jednostka |
Jednostka odległości: mm (milimetry) lub cale. |
i nie czekaj |
Wybierz strzałkę (▶), aby rozwinąć blok i napisać i nie czekaj, dzięki czemu następny blok w stosie zostanie uruchomiony natychmiast. |
Przykład
gdy uruchomiony
[Move forward for 200 mm]
leć [do przodu v] przez (200) [mm v] ▶
poruszać się pod kątem#
Blok ruch pod kątem w stosie przesuwa robota pod określonym kątem na określoną odległość, wykorzystując bieżącą prędkość ruchu. Kąt jest względny do aktualnej pozycji robota. Projekt będzie czekał, aż robot zakończy ruch, zanim zostanie uruchomiony kolejny blok w stosie.
leć pod kątem (45) stopni przez (200) [mm v] ▶
Parametry |
Opis |
|---|---|
kąt |
Kąt, pod jakim porusza się robot, wyrażony w stopniach. Może to być liczba całkowita lub dziesiętna od -360 do 360. |
dystans |
Odległość, jaką pokonuje robot. Może to być liczba całkowita lub dziesiętna. |
jednostka |
Jednostka odległości: mm (milimetry) lub cale. |
i nie czekaj |
Wybierz strzałkę (▶), aby rozwinąć blok i napisać i nie czekaj, dzięki czemu następny blok w stosie zostanie uruchomiony natychmiast. |
Przykłady
gdy uruchomiony
[Move right, then move forward.]
leć pod kątem (90) stopni przez (50) [mm v] ▶
leć pod kątem (0) stopni przez (100) [mm v] ▶
gdy uruchomiony
[Drive forward and blink all LEDs red.]
leć pod kątem (0) stopni przez (100) [mm v] ◀ i nie czekaj
ustaw kolor LED [lightall v] na [czerwony v]
czekaj (0.5) sekund
ustaw kolor LED [lightall v] na [wyłączone v]
czekaj (0.5) sekund
ustaw kolor LED [lightall v] na [czerwony v]
czekaj (0.5) sekund
ustaw kolor LED [lightall v] na [wyłączone v]
czekaj (0.5) sekund
zakręt#
Blok stosu turn obraca robota w lewo lub w prawo w nieskończoność, wykorzystując aktualną prędkość obrotu. Robot będzie się obracał, dopóki nie zostanie mu przydzielona inna akcja, np. ruch lub zatrzymanie.
skręć [w prawo v]
Parametry |
Opis |
|---|---|
kierunek |
Kierunek, w którym robot się obraca: w lewo lub w prawo. |
Przykład
gdy uruchomiony
[Turn left, then stop.]
skręć [w lewo v]
czekaj (1) sekund
zatrzymaj wszystkie ruchy
skręcić na#
Blok turn for obraca robota w lewo lub w prawo o określoną liczbę stopni, wykorzystując aktualną prędkość obrotu. Obrót jest względny w stosunku do aktualnego kierunku, w którym zwrócony jest robot. Projekt poczeka, aż robot zakończy obrót, zanim zostanie uruchomiony kolejny blok w stosie.
skręć [w prawo v] o (90) stopni ▶
Parametry |
Opis |
|---|---|
kierunek |
Kierunek, w którym robot się obraca: w lewo lub w prawo. |
kąt |
Liczba stopni, o jaką obróci się robot. Może to być liczba całkowita lub dziesiętna. |
i nie czekaj |
Wybierz strzałkę (▶), aby rozwinąć blok i napisać i nie czekaj, dzięki czemu następny blok w stosie zostanie uruchomiony natychmiast. |
Przykłady
gdy uruchomiony
[Turn left, then turn around to the right.]
skręć [w lewo v] o (90) stopni ▶
skręć [w prawo v] o (180) stopni ▶
gdy uruchomiony
[Turn right and blink all LEDs blue.]
skręć [w prawo v] o (180) stopni ◀ i nie czekaj
ustaw kolor LED [lightall v] na [niebieski v]
czekaj (0.5) sekund
ustaw kolor LED [lightall v] na [wyłączone v]
czekaj (0.5) sekund
ustaw kolor LED [lightall v] na [niebieski v]
czekaj (0.5) sekund
ustaw kolor LED [lightall v] na [wyłączone v]
czekaj (0.5) sekund
skręć w stronę kierunku#
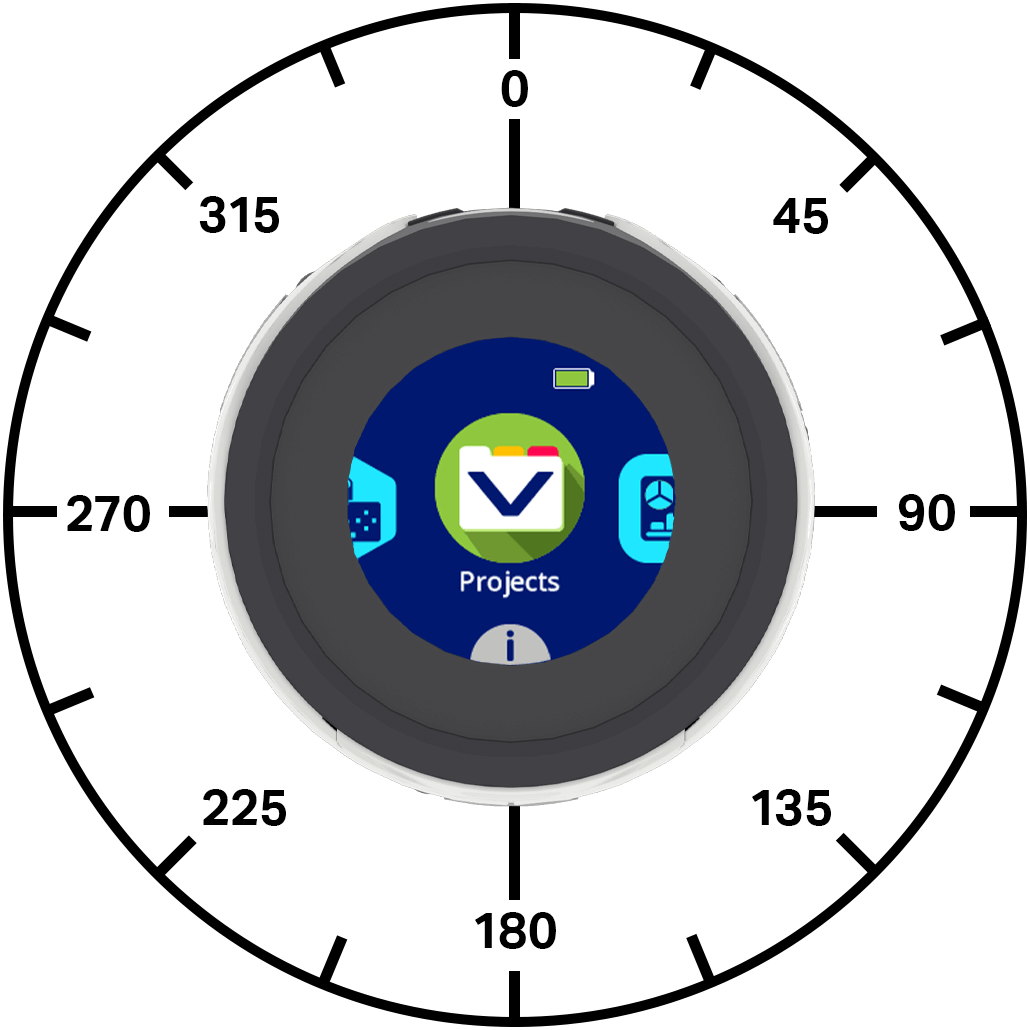
Kierunek to kierunek, w którym zwrócony jest robot, mierzony w stopniach. Blok stosu turn to heading obraca robota w kierunku określonego kierunku, wykorzystując aktualną prędkość skrętu. Robot skręci w najkrótszym kierunku, aby osiągnąć kierunek docelowy.
Początkowy kierunek robota wynosi 0 stopni.
Projekt będzie czekał, aż robot zakończy obrót, zanim zostanie uruchomiony kolejny blok ze stosu.
skręć do kursu (270) stopni ▶
Parametry |
Opis |
|---|---|
nagłówek |
Kierunek, w którym powinien być zwrócony robot, od -360 do 360 stopni. |
i nie czekaj |
Wybierz strzałkę (▶), aby rozwinąć blok i napisać i nie czekaj, dzięki czemu następny blok w stosie zostanie uruchomiony natychmiast. |
Przykłady
gdy uruchomiony
[Turn to face each cardinal direction.]
skręć do kursu (90) stopni ▶
czekaj (2) sekund
skręć do kursu (180) stopni ▶
czekaj (2) sekund
skręć do kursu (270) stopni ▶
czekaj (2) sekund
skręć do kursu (0) stopni ▶
czekaj (2) sekund
gdy uruchomiony
[Turn around quickly and blink all LEDs green.]
skręć do kursu (180) stopni ◀ i nie czekaj
ustaw kolor LED [lightall v] na [zielony v]
czekaj (0.5) sekund
ustaw kolor LED [lightall v] na [wyłączone v]
czekaj (0.5) sekund
ustaw kolor LED [lightall v] na [zielony v]
czekaj (0.5) sekund
ustaw kolor LED [lightall v] na [wyłączone v]
czekaj (0.5) sekund
poruszaj się za pomocą kontrolera#
Blok stosu ruch za pomocą kontrolera umożliwia sterowanie robotem za pomocą kontrolera One Stick. Ten blok odczytuje dane z kontrolera tylko raz, chyba że zostanie umieszczony w pętli, np. pętli forever. Jeśli pętla się zatrzyma i nie ma innych bloków nakazujących robotowi ruch, robot będzie kontynuował ruch w kierunku, w którym ostatnio nacisnąłeś joystick.
steruj kontrolerem
Parametry |
Opis |
|---|---|
Ten blok nie ma żadnych parametrów. |
Przykład
gdy uruchomiony
[Drive with the controller for five seconds.]
zresetuj timer
dopóki <(timer w sekundach) [math_less_than v] [5]>
steruj kontrolerem
koniec
zatrzymaj wszystkie ruchy
zatrzymać wszelki ruch#
Blok stosu zatrzymaj cały ruch zatrzymuje cały ruch robota.
zatrzymaj wszystkie ruchy
Parametry |
Opis |
|---|---|
Ten blok nie ma żadnych parametrów. |
Przykład
gdy uruchomiony
[Turn right, then stop.]
skręć [w prawo v]
czekaj (1) sekund
zatrzymaj wszystkie ruchy
Ustawienia#
ustaw prędkość ruchu#
Blok stosu ustaw prędkość ruchu informuje robota, jak szybko ma się poruszać. Wyższy procent powoduje, że robot porusza się szybciej, a niższy – wolniej.
Każdy projekt rozpoczyna się od tego, że robot domyślnie porusza się z prędkością równą 50%.
Prędkość ruchu wynosząca 100% odpowiada 200 milimetrom na sekundę (mmps).
ustaw prędkość ruchu na (50)%
Parametry |
Opis |
|---|---|
prędkość |
Prędkość, z jaką można się poruszać, od 0% do 100%. |
Przykład
gdy uruchomiony
[Move forward at the default velocity.]
ustaw prędkość ruchu na (50)%
leć pod kątem (0) stopni przez (100) [mm v] ▶
czekaj (1) sekund
[Move slower.]
ustaw prędkość ruchu na (20)%
leć pod kątem (0) stopni przez (100) [mm v] ▶
czekaj (1) sekund
[Move faster.]
ustaw prędkość ruchu na (100)%
leć pod kątem (0) stopni przez (100) [mm v] ▶
czekaj (1) sekund
ustaw prędkość skrętu#
Blok stosu ustaw prędkość skrętu informuje robota, jak szybko ma się skręcić. Wyższy procent powoduje, że robot skręca szybciej, a niższy – że skręca wolniej.
Każdy projekt rozpoczyna się od ustawienia robota tak, aby domyślnie obracał się z prędkością równą 50%.
Prędkość skrętu wynosząca 100% odpowiada 150 stopniom na sekundę \(dps\).
ustaw prędkość obrotu na (50)%
Parametry |
Opis |
|---|---|
prędkość |
Prędkość skrętu od 0% do 100%. |
Przykład
gdy uruchomiony
[Turn around at default velocity.]
ustaw prędkość obrotu na (50)%
skręć [w prawo v] o (180) stopni ▶
czekaj (1) sekund
[Turn around slower.]
ustaw prędkość obrotu na (20)%
skręć [w prawo v] o (180) stopni ▶
czekaj (1) sekund
[Turn around faster.]
ustaw prędkość obrotu na (100)%
skręć [w prawo v] o (180) stopni ▶
czekaj (1) sekund
Pozycja#
pozycja#
Blok reportera position raportuje aktualną współrzędną x lub y robota.
Na początku projektu położenia x i y robota są ustawione na 0. Wartości położenia zmieniają się w miarę ruchu robota i można je ustawić za pomocą bloku ustaw pozycję robota.
pozycja [x v] w [mm v]
Parametry |
Opis |
|---|---|
koordynować |
Oś współrzędnych do zgłoszenia: x lub y. |
jednostka |
Jednostka położenia: mm (milimetry) lub cale. |
Przykład
gdy uruchomiony
leć pod kątem (0) stopni przez (200) [mm v] ▶
[Move forward and print the new coordinate and heading.]
ustaw pozycję robota x: [0] y: [0]
leć pod kątem (45) stopni przez (200) [mm v] ▶
wydrukuj (pozycja [x v] w [mm v]) na ekranie ▶
ustaw kursor na następny wiersz na ekranie
wydrukuj (pozycja [y v] w [mm v]) na ekranie ▶
ustaw pozycję robota#
Blok stosu ustaw pozycję robota zmienia bieżącą pozycję x i y robota na nowe wartości.
Na przykład, jeśli robot oddalił się od punktu początkowego, ustawienie x na 0 i y na 0 spowoduje, że bieżąca lokalizacja robota stanie się nową pozycją 0, 0. Następnie robot może śledzić przyszłe pozycje na podstawie tej nowej wartości.
ustaw pozycję robota x: [0] y: [0]
Parametry |
Opis |
|---|---|
X |
Wartość pozycji x, jaką należy ustawić dla robota, w mm. |
y |
Wartość pozycji y, którą należy ustawić dla robota, w mm. |
Przykład
gdy uruchomiony
[Reset the robot's position after moving.]
leć [do przodu v] przez [60] [mm v] ▶
ustaw pozycję robota x: [0] y: [0]
wydrukuj (pozycja [y v] w [mm v]) na ekranie ▶
Wartości#
przesuń aktywny#
Blok logiczny move active informuje, czy robot się porusza. Można go użyć do sterowania czasem innych zachowań na podstawie ruchu robota.
Prawda — robot się porusza.
Fałsz — robot się nie porusza.
Blok ten współpracuje z blokami Motion, które mają parametr i don’t wait.
<ruch aktywny?>
Parametry |
Opis |
|---|---|
Ten blok nie ma żadnych parametrów. |
Przykład
gdy uruchomiony
[Blink all of the LEDs when the robot is moving.]
leć pod kątem (0) stopni przez (200) [mm v] ◀ i nie czekaj
dopóki <ruch aktywny?>
ustaw kolor LED [lightall v] na [czerwony v]
czekaj (0.5) sekund
ustaw kolor LED [lightall v] na [wyłączone v]
czekaj (0.5) sekund
koniec
ustaw kolor LED [lightall v] na [wyłączone v]
włączyć#
Blok logiczny turn active informuje, czy robot się obraca. Można go użyć do sterowania czasem innych zachowań na podstawie ruchu robota.
Prawda — robot się obraca.
Fałsz — Robot się nie obraca.
Blok ten współpracuje z blokami Motion, które mają parametr i don’t wait.
<obrót aktywny?>
Parametry |
Opis |
|---|---|
Ten blok nie ma żadnych parametrów. |
Przykład
gdy uruchomiony
[Blink all of the LEDs while the robot is turning.]
skręć [w prawo v] o (180) stopni ◀ i nie czekaj
dopóki <obrót aktywny?>
ustaw kolor LED [lightall v] na [czerwony v]
czekaj (0.5) sekund
ustaw kolor LED [lightall v] na [wyłączone v]
czekaj (0.5) sekund
koniec
ustaw kolor LED [lightall v] na [wyłączone v]
zatrzymał się#
Blok logiczny stopped informuje, czy robot nie porusza się ani nie obraca. Można go użyć do sterowania czasem innych zachowań na podstawie ruchu robota.
Prawda — robot się nie porusza i nie obraca.
Fałsz — Robot porusza się lub obraca.
<zatrzymany?>
Parametry |
Opis |
|---|---|
Ten blok nie ma żadnych parametrów. |
Przykład
zdefiniuj light show
[Flash LEDs while the robot is moving or turning.]
powtarzaj dopóki <zatrzymany?>
ustaw kolor LED [lightall v] na [zielony v]
czekaj (0.5) sekund
ustaw kolor LED [lightall v] na [fioletowy v]
czekaj (0.5) sekund
koniec


gdy uruchomiony
[Blink all the LEDs while the robot is moving or turning.]
leć pod kątem (0) stopni przez (200) [mm v] ◀ i nie czekaj
light show
skręć [w prawo v] o (180) stopni ◀ i nie czekaj
light show