
Cử động#
Giới thiệu#
Robot lập trình VEX AIM sử dụng hệ thống truyền động toàn phương để di chuyển tiến, lùi, sang trái, sang phải hoặc theo góc độ, đồng thời có thể xoay độc lập. Các khối điều khiển chuyển động kiểm soát cách robot di chuyển và xoay, tốc độ di chuyển và cách theo dõi vị trí x và y của nó.
Dưới đây là danh sách tất cả các khối:
Thao tác — Di chuyển và xoay robot.
di chuyển — Di chuyển robot tiến, lùi, sang trái hoặc sang phải mãi mãi.
di chuyển theo góc — Di chuyển robot theo một góc cụ thể mãi mãi.
di chuyển trong — Di chuyển robot theo một hướng cụ thể trong một khoảng cách nhất định.
di chuyển theo góc cho — Di chuyển robot theo một góc cụ thể trong một khoảng cách cụ thể.
quay — Xoay robot sang trái hoặc phải mãi mãi.
quay một góc — Xoay robot sang trái hoặc phải một số độ cụ thể.
quay về hướng — Xoay robot để đối mặt với một hướng cụ thể.
di chuyển bằng bộ điều khiển — Cho phép robot được điều khiển bằng bộ điều khiển.
dừng mọi chuyển động — Dừng mọi chuyển động của robot.
Cài đặt — Điều chỉnh tốc độ di chuyển và xoay.
đặt vận tốc di chuyển — Cho robot biết tốc độ di chuyển.
đặt vận tốc quay — Cho robot biết tốc độ quay.
Vị trí — Theo dõi và điều chỉnh vị trí của robot.
vị trí — Báo cáo tọa độ x hoặc y hiện tại của robot.
đặt vị trí robot — Thay đổi vị trí x và y hiện tại của robot thành các giá trị mới.
Giá trị — Kiểm tra trạng thái di chuyển.
di chuyển đang hoạt động? — Báo cáo xem robot có đang di chuyển hay không.
quay có hoạt động không? — Báo cáo xem robot có đang quay hay không.
đã dừng? — Báo cáo xem robot có đang không di chuyển hoặc quay hay không.
Hành động#
di chuyển#
The move stack block moves the robot forward, reverse, left, or right forever using the current move velocity. The robot will continue to move until it is given another action, like moving in a different direction, turning, or stopping.
di chuyển [tiến v]
Thông số |
Sự miêu tả |
|---|---|
phương hướng |
Hướng di chuyển của robot:
|
Ví dụ
khi bắt đầu
[Move forward]
di chuyển [tiến v]
di chuyển theo góc#
The move at angle stack block moves the robot forever at a specific angle using the current move velocity. The angle is relative to the current position of the robot. The robot will continue to move until it is given another action, like moving in a different direction, turning, or stopping.
di chuyển theo góc (90) độ
Thông số |
Sự miêu tả |
|---|---|
góc |
Góc quay của robot, tính bằng độ. Giá trị này có thể là số nguyên hoặc số thập phân từ -360 đến 360. |
Ví dụ
khi bắt đầu
[Move right, then move forward and stop.]
di chuyển theo góc (90) độ
chờ (1) giây
di chuyển theo góc (0) độ
chờ (1) giây
dừng tất cả chuyển động
khi bắt đầu
[Move diagonally to the right and stop.]
di chuyển theo góc (45.33) độ
chờ (1) giây
dừng tất cả chuyển động
di chuyển cho#
The move for stack block moves the robot forward, reverse, left, or right for a specific distance using the current move velocity. The direction is relative to the current position of the robot. The project will wait until the robot is done moving before the next block in the stack runs.
di chuyển [tiến v] trong (200) [mm v] ▶
Thông số |
Sự miêu tả |
|---|---|
phương hướng |
Hướng di chuyển của robot:
|
khoảng cách |
Khoảng cách mà robot di chuyển. Giá trị này có thể là số nguyên hoặc số thập phân. |
đơn vị |
Đơn vị đo khoảng cách: mm (milimét) hoặc inch. |
và đừng chờ đợi |
Chọn mũi tên ( ▶ ) để mở rộng khối lệnh thành và đừng chờ, nhờ đó khối lệnh tiếp theo trong ngăn xếp sẽ chạy ngay lập tức. |
Ví dụ
khi bắt đầu
[Move forward for 200 mm]
di chuyển [tiến v] trong (200) [mm v] ▶
di chuyển theo góc độ#
The move at angle for stack block moves the robot at a specific angle for a specific distance using the current move velocity. The angle is relative to the current position of the robot. The project will wait until the robot is done moving before the next block in the stack runs.
di chuyển theo (45) độ trong (200) [mm v] ▶
Thông số |
Sự miêu tả |
|---|---|
góc |
Góc quay của robot, tính bằng độ. Giá trị này có thể là số nguyên hoặc số thập phân từ -360 đến 360. |
khoảng cách |
Khoảng cách mà robot di chuyển. Giá trị này có thể là số nguyên hoặc số thập phân. |
đơn vị |
Đơn vị đo khoảng cách: mm (milimét) hoặc inch. |
và đừng chờ đợi |
Chọn mũi tên ( ▶ ) để mở rộng khối lệnh thành và đừng chờ, nhờ đó khối lệnh tiếp theo trong ngăn xếp sẽ chạy ngay lập tức. |
Ví dụ
khi bắt đầu
[Move right, then move forward.]
di chuyển theo (90) độ trong (50) [mm v] ▶
di chuyển theo (0) độ trong (100) [mm v] ▶
khi bắt đầu
[Drive forward and blink all LEDs red.]
di chuyển theo (0) độ trong (100) [mm v] ◀ và không chờ
đặt màu đèn LED [lightall v] thành [đỏ v]
chờ (0.5) giây
đặt màu đèn LED [lightall v] thành [tắt v]
chờ (0.5) giây
đặt màu đèn LED [lightall v] thành [đỏ v]
chờ (0.5) giây
đặt màu đèn LED [lightall v] thành [tắt v]
chờ (0.5) giây
xoay#
The turn stack block turns the robot left or right forever using the current turn velocity. The robot will continue to turn until it is given another action, like moving or stopping.
quay [phải v]
Thông số |
Sự miêu tả |
|---|---|
phương hướng |
Hướng quay của robot: trái hoặc phải. |
Ví dụ
khi bắt đầu
[Turn left, then stop.]
quay [trái v]
chờ (1) giây
dừng tất cả chuyển động
rẽ sang#
The turn for stack block turns the robot left or right for a specific number of degrees using the current turn velocity. The turn is relative to the current direction the robot is facing. The project will wait until the robot is done turning before the next block in the stack runs.
quay [phải v] trong (90) độ ▶
Thông số |
Sự miêu tả |
|---|---|
phương hướng |
Hướng quay của robot: trái hoặc phải. |
góc |
Số độ mà robot quay. Số này có thể là số nguyên hoặc số thập phân. |
và đừng chờ đợi |
Chọn mũi tên ( ▶ ) để mở rộng khối lệnh thành và đừng chờ, nhờ đó khối lệnh tiếp theo trong ngăn xếp sẽ chạy ngay lập tức. |
Ví dụ
khi bắt đầu
[Turn left, then turn around to the right.]
quay [trái v] trong (90) độ ▶
quay [phải v] trong (180) độ ▶
khi bắt đầu
[Turn right and blink all LEDs blue.]
quay [phải v] trong (180) độ ◀ và không chờ
đặt màu đèn LED [lightall v] thành [xanh dương v]
chờ (0.5) giây
đặt màu đèn LED [lightall v] thành [tắt v]
chờ (0.5) giây
đặt màu đèn LED [lightall v] thành [xanh dương v]
chờ (0.5) giây
đặt màu đèn LED [lightall v] thành [tắt v]
chờ (0.5) giây
quay đầu#
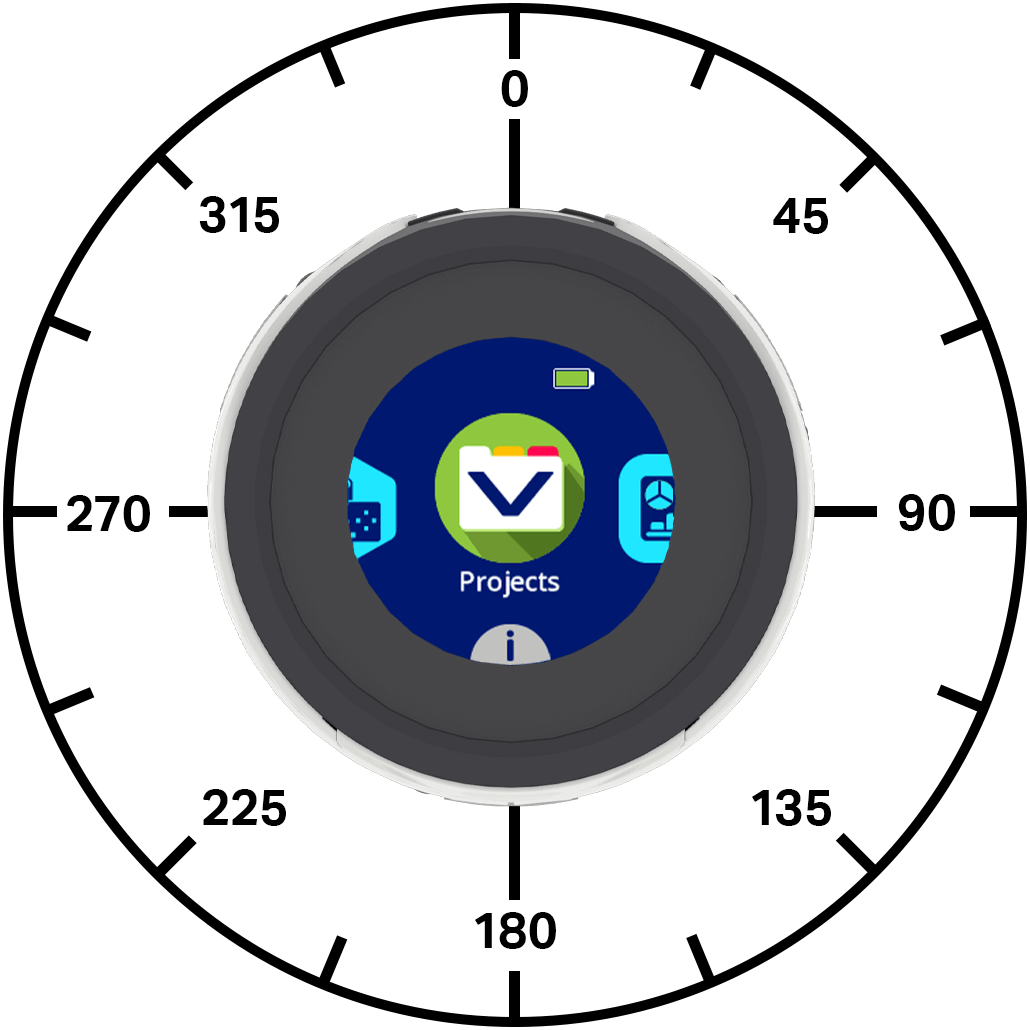
Hướng là hướng mà robot đang đối mặt, được đo bằng độ. Khối lệnh quay theo hướng sẽ xoay robot để đối mặt với một hướng cụ thể bằng cách sử dụng vận tốc quay hiện tại. Robot sẽ quay theo hướng ngắn nhất để đạt được hướng mục tiêu.
Hướng di chuyển ban đầu của robot là 0 độ.
Dự án sẽ chờ cho đến khi robot quay xong trước khi khối lệnh tiếp theo trong chuỗi được thực thi.
quay đến hướng (270) độ ▶
Thông số |
Sự miêu tả |
|---|---|
tiêu đề |
Hướng mà robot nên quay, từ -360 đến 360 độ. |
và đừng chờ đợi |
Chọn mũi tên ( ▶ ) để mở rộng khối lệnh thành và đừng chờ, nhờ đó khối lệnh tiếp theo trong ngăn xếp sẽ chạy ngay lập tức. |
Ví dụ
khi bắt đầu
[Turn to face each cardinal direction.]
quay đến hướng (90) độ ▶
chờ (2) giây
quay đến hướng (180) độ ▶
chờ (2) giây
quay đến hướng (270) độ ▶
chờ (2) giây
quay đến hướng (0) độ ▶
chờ (2) giây
khi bắt đầu
[Turn around quickly and blink all LEDs green.]
quay đến hướng (180) độ ◀ và không chờ
đặt màu đèn LED [lightall v] thành [xanh lá v]
chờ (0.5) giây
đặt màu đèn LED [lightall v] thành [tắt v]
chờ (0.5) giây
đặt màu đèn LED [lightall v] thành [xanh lá v]
chờ (0.5) giây
đặt màu đèn LED [lightall v] thành [tắt v]
chờ (0.5) giây
di chuyển bằng bộ điều khiển#
Khối lệnh di chuyển bằng bộ điều khiển cho phép bạn điều khiển robot bằng bộ điều khiển một cần gạt. Khối lệnh này chỉ đọc tín hiệu đầu vào từ bộ điều khiển một lần, trừ khi được đặt bên trong một vòng lặp, chẳng hạn như vòng lặp vô hạn. Nếu vòng lặp dừng lại và không có khối lệnh nào khác ra lệnh cho robot di chuyển, robot sẽ tiếp tục di chuyển theo hướng cuối cùng bạn đã đẩy cần điều khiển.
di chuyển bằng tay cầm
Thông số |
Sự miêu tả |
|---|---|
Khối này không có tham số. |
Ví dụ
khi bắt đầu
[Drive with the controller for five seconds.]
đặt lại bộ hẹn giờ
trong khi <(bộ hẹn giờ tính bằng giây) [math_less_than v] [5]>
di chuyển bằng tay cầm
fin
dừng tất cả chuyển động
dừng mọi chuyển động#
Khối lệnh dừng mọi chuyển động sẽ dừng mọi chuyển động của robot.
dừng tất cả chuyển động
Thông số |
Sự miêu tả |
|---|---|
Khối này không có tham số. |
Ví dụ
khi bắt đầu
[Turn right, then stop.]
quay [phải v]
chờ (1) giây
dừng tất cả chuyển động
Cài đặt#
đặt vận tốc di chuyển#
Khối lệnh thiết lập vận tốc di chuyển cho robot biết tốc độ di chuyển. Tỷ lệ phần trăm càng cao thì robot càng di chuyển nhanh hơn và tỷ lệ phần trăm càng thấp thì robot càng di chuyển chậm hơn.
Mỗi dự án đều bắt đầu với robot di chuyển ở tốc độ mặc định là 50%.
Tốc độ di chuyển 100% tương đương với 200 milimét mỗi giây (mmps).
đặt vận tốc di chuyển thành (50)%
Thông số |
Sự miêu tả |
|---|---|
vận tốc |
Tốc độ di chuyển từ 0% đến 100%. |
Ví dụ
khi bắt đầu
[Move forward at the default velocity.]
đặt vận tốc di chuyển thành (50)%
di chuyển theo (0) độ trong (100) [mm v] ▶
chờ (1) giây
[Move slower.]
đặt vận tốc di chuyển thành (20)%
di chuyển theo (0) độ trong (100) [mm v] ▶
chờ (1) giây
[Move faster.]
đặt vận tốc di chuyển thành (100)%
di chuyển theo (0) độ trong (100) [mm v] ▶
chờ (1) giây
đặt tốc độ quay#
Khối lệnh thiết lập tốc độ quay cho robot biết tốc độ quay. Tỷ lệ phần trăm càng cao thì robot quay càng nhanh và tỷ lệ phần trăm càng thấp thì robot quay càng chậm.
Mỗi dự án đều bắt đầu với việc robot quay ở tốc độ 50% theo mặc định.
Tốc độ quay 100% tương đương với 150 độ mỗi giây \(dps\).
đặt vận tốc quay thành (50)%
Thông số |
Sự miêu tả |
|---|---|
vận tốc |
Tốc độ quay từ 0% đến 100%. |
Ví dụ
khi bắt đầu
[Turn around at default velocity.]
đặt vận tốc quay thành (50)%
quay [phải v] trong (180) độ ▶
chờ (1) giây
[Turn around slower.]
đặt vận tốc quay thành (20)%
quay [phải v] trong (180) độ ▶
chờ (1) giây
[Turn around faster.]
đặt vận tốc quay thành (100)%
quay [phải v] trong (180) độ ▶
chờ (1) giây
Chức vụ#
chức vụ#
Khối báo cáo vị trí hiển thị tọa độ x hoặc y hiện tại của robot.
Khi bắt đầu một dự án, vị trí x và y của robot được đặt là 0. Các giá trị vị trí thay đổi khi robot di chuyển và có thể được đặt bằng khối set robot position.
vị trí [x v] tính bằng [mm v]
Thông số |
Sự miêu tả |
|---|---|
điều phối |
Trục tọa độ cần báo cáo: x hoặc y. |
đơn vị |
Đơn vị đo vị trí: mm (milimét) hoặc inch. |
Ví dụ
khi bắt đầu
di chuyển theo (0) độ trong (200) [mm v] ▶
[Move forward and print the new coordinate and heading.]
đặt vị trí robot x: [0] y: [0]
di chuyển theo (45) độ trong (200) [mm v] ▶
in (vị trí [x v] tính bằng [mm v]) trên màn hình ▶
đặt con trỏ xuống hàng tiếp theo trên màn hình
in (vị trí [y v] tính bằng [mm v]) trên màn hình ▶
đặt vị trí robot#
Khối lệnh đặt vị trí robot thay đổi vị trí x và y hiện tại của robot thành các giá trị mới.
Ví dụ, nếu robot đã di chuyển ra khỏi điểm xuất phát, việc đặt x bằng 0 và y bằng 0 sẽ biến vị trí hiện tại của robot thành vị trí 0, 0 mới. Sau đó, robot có thể theo dõi các vị trí trong tương lai dựa trên giá trị mới đó.
đặt vị trí robot x: [0] y: [0]
Thông số |
Sự miêu tả |
|---|---|
x |
Giá trị vị trí x cần thiết lập cho robot, tính bằng mm. |
y |
Giá trị vị trí y cần thiết lập cho robot, tính bằng mm. |
Ví dụ
khi bắt đầu
[Reset the robot's position after moving.]
di chuyển [tiến v] trong [60] [mm v] ▶
đặt vị trí robot x: [0] y: [0]
in (vị trí [y v] tính bằng [mm v]) trên màn hình ▶
Giá trị#
di chuyển chủ động#
Khối lệnh Boolean move active báo cáo liệu robot có đang di chuyển hay không. Điều này có thể được sử dụng để điều khiển thời gian thực hiện các hành vi khác dựa trên chuyển động của robot.
Đúng — Robot đang di chuyển.
Sai — Robot không di chuyển.
Khối này hoạt động cùng với các khối Motion có tham số và không chờ.
<đang di chuyển?>
Thông số |
Sự miêu tả |
|---|---|
Khối này không có tham số. |
Ví dụ
khi bắt đầu
[Blink all of the LEDs when the robot is moving.]
di chuyển theo (0) độ trong (200) [mm v] ◀ và không chờ
trong khi <đang di chuyển?>
đặt màu đèn LED [lightall v] thành [đỏ v]
chờ (0.5) giây
đặt màu đèn LED [lightall v] thành [tắt v]
chờ (0.5) giây
fin
đặt màu đèn LED [lightall v] thành [tắt v]
bật chế độ hoạt động#
Khối Boolean turn active báo cáo liệu robot có đang quay hay không. Điều này có thể được sử dụng để điều khiển thời gian của các hành vi khác dựa trên chuyển động của robot.
Đúng — Robot đang xoay.
Sai — Robot không quay.
Khối này hoạt động cùng với các khối Motion có tham số và không chờ.
<đang quay?>
Thông số |
Sự miêu tả |
|---|---|
Khối này không có tham số. |
Ví dụ
khi bắt đầu
[Blink all of the LEDs while the robot is turning.]
quay [phải v] trong (180) độ ◀ và không chờ
trong khi <đang quay?>
đặt màu đèn LED [lightall v] thành [đỏ v]
chờ (0.5) giây
đặt màu đèn LED [lightall v] thành [tắt v]
chờ (0.5) giây
fin
đặt màu đèn LED [lightall v] thành [tắt v]
dừng lại#
Khối Boolean stopped cho biết robot có đang di chuyển hoặc quay hay không. Điều này có thể được sử dụng để điều khiển thời gian của các hành vi khác dựa trên chuyển động của robot.
Đúng — Robot không di chuyển hoặc xoay.
Sai — Robot đang di chuyển hoặc xoay.
<đã dừng?>
Thông số |
Sự miêu tả |
|---|---|
Khối này không có tham số. |
Ví dụ
định light show
[Flash LEDs while the robot is moving or turning.]
lặp lại cho đến khi <đã dừng?>
đặt màu đèn LED [lightall v] thành [xanh lá v]
chờ (0.5) giây
đặt màu đèn LED [lightall v] thành [tím v]
chờ (0.5) giây
fin


khi bắt đầu
[Blink all the LEDs while the robot is moving or turning.]
di chuyển theo (0) độ trong (200) [mm v] ◀ và không chờ
light show
quay [phải v] trong (180) độ ◀ và không chờ
light show