
Movimento#
Introdução#
O robô de programação VEX AIM utiliza um sistema de transmissão holonómico para se mover para a frente, para trás, para a esquerda, para a direita ou em ângulo, além de poder rodar de forma independente. Os blocos de movimento controlam a forma como o robô se move e gira, a velocidade do seu movimento e como as suas posições x e y são rastreadas.
Segue abaixo a lista de todos os blocos:
Ações — Mova e rode o robô.
mover — Move o robô para a frente, para trás, para a esquerda ou para a direita indefinidamente.
mover-se em ângulo — Move o robô num ângulo específico para sempre.
mover para — Move o robô numa direção específica por uma distância definida.
mover em ângulo para — Move o robô num ângulo específico por uma distância específica.
virar — Vira o robô para a esquerda ou para a direita para sempre.
virar para — Vira o robô para a esquerda ou para a direita por um número específico de graus.
virar para a direção — Vira o robô para ficar virado para uma direção específica.
mover com controlador — Permite que o robô seja controlado utilizando o controlador.
parar todo o movimento — Interrompe todo o movimento do robô.
Configurações — Ajuste a velocidade de movimento e de rotação.
definir velocidade de movimento — Indica ao robô a velocidade de movimento.
definir velocidade de rotação — Indica ao robô a velocidade com que deve rodar.
Posição — Rastrear e modificar a posição do robô.
posição — Reporta a coordenada x ou y atual do robô.
definir posição do robô — Altera a posição x e y atual do robô para novos valores.
Valores — Verificar o estado da movimentação.
movimento ativo? — Reporta se o robô se está a mover.
virar ativo? — Reporta se o robô está a virar.
parado? — Reporta se o robô não se está a mover nem a rodar.
Ações#
mover#
O bloco de pilha movimento move o robô para a frente, para trás, para a esquerda ou para a direita indefinidamente, utilizando a velocidade de movimento atual. O robô continuará a mover-se até receber outra ação, como mover-se numa direção diferente, virar-se ou parar.
mover [frente v]
Parâmetros |
Descrição |
|---|---|
direção |
Direção do movimento do robô:
|
Exemplo
quando iniciar
[Move forward]
mover [frente v]
mover-se em ângulo#
O bloco de pilha mover em ângulo move o robô indefinidamente num ângulo específico, utilizando a velocidade de movimento atual. O ângulo é relativo à posição atual do robô. O robô continuará a mover-se até receber outra ação, como mover-se numa direção diferente, rodar ou parar.
mover a (90) graus
Parâmetros |
Descrição |
|---|---|
ângulo |
O ângulo, em graus, que o robô se desloca. Pode ser um número inteiro ou decimal de -360 a 360. |
Exemplos
quando iniciar
[Move right, then move forward and stop.]
mover a (90) graus
aguardar (1) segundos
mover a (0) graus
aguardar (1) segundos
parar todo o movimento
quando iniciar
[Move diagonally to the right and stop.]
mover a (45.33) graus
aguardar (1) segundos
parar todo o movimento
movimento para#
O bloco de pilha movimento para move o robô para a frente, para trás, para a esquerda ou para a direita por uma distância específica, utilizando a velocidade de movimento atual. A direção é relativa à posição atual do robô. O projeto aguardará até que o robô termine de se mover antes de executar o próximo bloco na pilha.
mover [frente v] por (200) [mm v] ▶
Parâmetros |
Descrição |
|---|---|
direção |
Direção do movimento do robô:
|
distância |
A distância percorrida pelo robô. Pode ser um número inteiro ou decimal. |
unidade |
A unidade de distância: mm (milímetros) ou polegadas. |
e não espere |
Selecione a seta ( ▶ ) para expandir o bloco e apresentar e não esperar, para que o próximo bloco da pilha seja executado imediatamente. |
Exemplo
quando iniciar
[Move forward for 200 mm]
mover [frente v] por (200) [mm v] ▶
mover-se em ângulo para#
O bloco de pilha mover-se em ângulo para move o robô num ângulo específico por uma distância específica utilizando a velocidade de movimento atual. O ângulo é relativo à posição atual do robô. O projeto aguardará até que o robô termine de se mover antes de executar o próximo bloco na pilha.
mover a (45) graus por (200) [mm v] ▶
Parâmetros |
Descrição |
|---|---|
ângulo |
O ângulo, em graus, que o robô se desloca. Pode ser um número inteiro ou decimal de -360 a 360. |
distância |
A distância percorrida pelo robô. Pode ser um número inteiro ou decimal. |
unidade |
A unidade de distância: mm (milímetros) ou polegadas. |
e não espere |
Selecione a seta ( ▶ ) para expandir o bloco e apresentar e não esperar, para que o próximo bloco da pilha seja executado imediatamente. |
Exemplos
quando iniciar
[Move right, then move forward.]
mover a (90) graus por (50) [mm v] ▶
mover a (0) graus por (100) [mm v] ▶
quando iniciar
[Drive forward and blink all LEDs red.]
mover a (0) graus por (100) [mm v] ◀ e não aguardar
definir cor do LED de [lightall v] para [vermelho v]
aguardar (0.5) segundos
definir cor do LED de [lightall v] para [desligado v]
aguardar (0.5) segundos
definir cor do LED de [lightall v] para [vermelho v]
aguardar (0.5) segundos
definir cor do LED de [lightall v] para [desligado v]
aguardar (0.5) segundos
virar#
O bloco de pilha turn roda o robô para a esquerda ou para a direita indefinidamente utilizando a velocidade de rotação atual. O robô continuará a rodar até receber outra ação, como mover-se ou parar.
virar [direita v]
Parâmetros |
Descrição |
|---|---|
direção |
A direção para a qual o robô vira: esquerda ou direita. |
Exemplo
quando iniciar
[Turn left, then stop.]
virar [esquerda v]
aguardar (1) segundos
parar todo o movimento
virar para#
O bloco de pilha rodar para roda o robô para a esquerda ou para a direita por um número específico de graus, utilizando a velocidade de rotação atual. O giro é relativo à direção atual para a qual o robô está virado. O projeto aguardará até que o robô termine de rodar antes de executar o próximo bloco na pilha.
virar [direita v] por (90) graus ▶
Parâmetros |
Descrição |
|---|---|
direção |
A direção para a qual o robô vira: esquerda ou direita. |
ângulo |
O número de graus que o robô roda. Pode ser um número inteiro ou decimal. |
e não espere |
Selecione a seta ( ▶ ) para expandir o bloco e apresentar e não esperar, para que o próximo bloco da pilha seja executado imediatamente. |
Exemplos
quando iniciar
[Turn left, then turn around to the right.]
virar [esquerda v] por (90) graus ▶
virar [direita v] por (180) graus ▶
quando iniciar
[Turn right and blink all LEDs blue.]
virar [direita v] por (180) graus ◀ e não aguardar
definir cor do LED de [lightall v] para [azul v]
aguardar (0.5) segundos
definir cor do LED de [lightall v] para [desligado v]
aguardar (0.5) segundos
definir cor do LED de [lightall v] para [azul v]
aguardar (0.5) segundos
definir cor do LED de [lightall v] para [desligado v]
aguardar (0.5) segundos
virar para a direção#
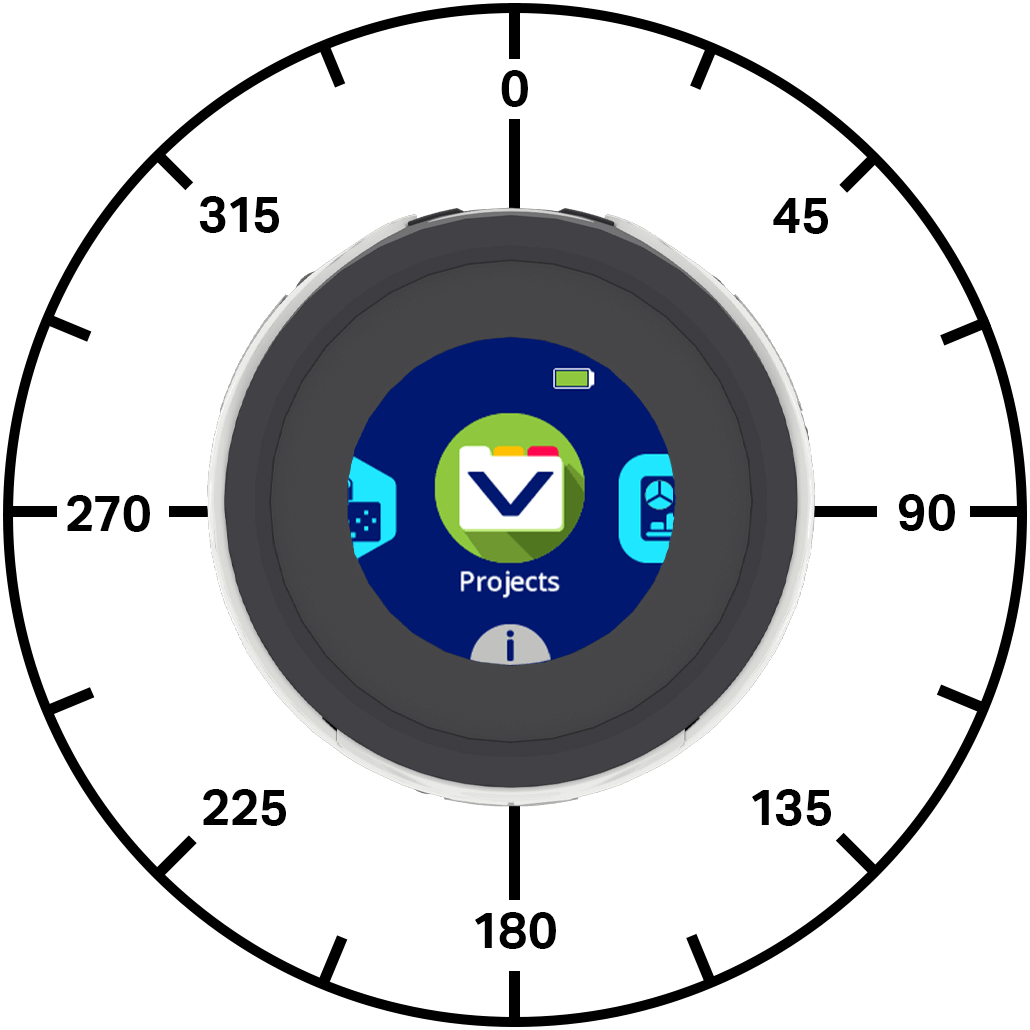
A direção é a direção para a qual o robô está virado, medida em graus. O bloco de pilha virar para a direção vira o robô para uma direção específica utilizando a velocidade de rotação atual. O robô irá rodar na direção mais curta para alcançar a direção desejada.
A direção inicial do robô é de 0 graus.
O projeto aguardará até que o robô termine de rodar antes de executar o próximo bloco na pilha.
virar para a direção (270) graus ▶
Parâmetros |
Descrição |
|---|---|
cabeçalho |
A direção para a qual o robô deve estar virado, de -360 a 360 graus. |
e não espere |
Selecione a seta ( ▶ ) para expandir o bloco e apresentar e não esperar, para que o próximo bloco da pilha seja executado imediatamente. |
Exemplos
quando iniciar
[Turn to face each cardinal direction.]
virar para a direção (90) graus ▶
aguardar (2) segundos
virar para a direção (180) graus ▶
aguardar (2) segundos
virar para a direção (270) graus ▶
aguardar (2) segundos
virar para a direção (0) graus ▶
aguardar (2) segundos
quando iniciar
[Turn around quickly and blink all LEDs green.]
virar para a direção (180) graus ◀ e não aguardar
definir cor do LED de [lightall v] para [verde v]
aguardar (0.5) segundos
definir cor do LED de [lightall v] para [desligado v]
aguardar (0.5) segundos
definir cor do LED de [lightall v] para [verde v]
aguardar (0.5) segundos
definir cor do LED de [lightall v] para [desligado v]
aguardar (0.5) segundos
mover com o comando#
O bloco de pilha mover com o comando permite controlar o robô utilizando o Comando de Um Joystick. Este bloco lê a entrada do controlador apenas uma vez, a menos que esteja dentro de um ciclo, como por exemplo um ciclo infinito. Se o ciclo parar e não existirem outros blocos a instruir o robô para se mover, o robô continuará a mover-se na última direção em que moveu o joystick.
mover com controle
Parâmetros |
Descrição |
|---|---|
Este bloco não possui parâmetros. |
Exemplo
quando iniciar
[Drive with the controller for five seconds.]
reiniciar temporizador
enquanto <(temporizador em segundos) [math_less_than v] [5]>
mover com controle
fim
parar todo o movimento
Interromper todos os movimentos#
O bloco de pilha parar todo o movimento interrompe completamente o movimento do robô.
parar todo o movimento
Parâmetros |
Descrição |
|---|---|
Este bloco não possui parâmetros. |
Exemplo
quando iniciar
[Turn right, then stop.]
virar [direita v]
aguardar (1) segundos
parar todo o movimento
Configurações#
definir velocidade de movimento#
O bloco de pilha definir velocidade de movimento indica ao robô a velocidade a que se deve mover. Uma percentagem maior faz com que o robô se mova mais rápido e uma percentagem menor faz com que o robô se mova mais devagar.
Todos os projetos começam com o robô a mover-se a 50% da velocidade por defeito.
Uma velocidade de deslocação de 100% é equivalente a 200 milímetros por segundo (m/s).
definir velocidade de movimento para (50)%
Parâmetros |
Descrição |
|---|---|
velocidade |
A velocidade de deslocação varia de 0% a 100%. |
Exemplo
quando iniciar
[Move forward at the default velocity.]
definir velocidade de movimento para (50)%
mover a (0) graus por (100) [mm v] ▶
aguardar (1) segundos
[Move slower.]
definir velocidade de movimento para (20)%
mover a (0) graus por (100) [mm v] ▶
aguardar (1) segundos
[Move faster.]
definir velocidade de movimento para (100)%
mover a (0) graus por (100) [mm v] ▶
aguardar (1) segundos
definir velocidade de rotação#
O bloco de pilha definir velocidade de rotação indica ao robô a velocidade a que deve rodar. Uma percentagem mais elevada faz com que o robô gire mais rápido e uma percentagem mais baixa faz com que o robô gire mais devagar.
Todos os projetos começam com o robô a rodar a 50% da velocidade por defeito.
Uma velocidade de rotação de 100% é equivalente a 150 graus por segundo \(dps\).
definir velocidade de giro para (50)%
Parâmetros |
Descrição |
|---|---|
velocidade |
A velocidade de rotação varia entre 0% a 100%. |
Exemplo
quando iniciar
[Turn around at default velocity.]
definir velocidade de giro para (50)%
virar [direita v] por (180) graus ▶
aguardar (1) segundos
[Turn around slower.]
definir velocidade de giro para (20)%
virar [direita v] por (180) graus ▶
aguardar (1) segundos
[Turn around faster.]
definir velocidade de giro para (100)%
virar [direita v] por (180) graus ▶
aguardar (1) segundos
Posição#
posição#
O bloco de relatório de posição informa a coordenada x ou y atual do robô.
No início de um projeto, as posições x e y do robô são definidas como 0. Os valores de posição mudam à medida que o robô se move e podem ser definidos utilizando o bloco definir posição do robô.
posição de [x v] em [mm v]
Parâmetros |
Descrição |
|---|---|
coordenada |
O eixo de coordenadas a introduzir: x ou y. |
unidade |
A unidade de medida é: mm (milímetros) ou polegadas. |
Exemplo
quando iniciar
mover a (0) graus por (200) [mm v] ▶
[Move forward and print the new coordinate and heading.]
definir posição do robô x: [0] y: [0]
mover a (45) graus por (200) [mm v] ▶
imprimir (posição de [x v] em [mm v]) na tela ▶
mover cursor para a próxima linha na tela
imprimir (posição de [y v] em [mm v]) na tela ▶
posicionar o robô#
O bloco de pilha definir posição do robô altera a posição x e y atual do robô para novos valores.
Por exemplo, se o robô se afastou do ponto inicial, definir x como 0 e y como 0 faz com que a localização atual do robô seja a nova posição 0, 0. Assim, o robô pode rastrear posições futuras com base neste novo valor.
definir posição do robô x: [0] y: [0]
Parâmetros |
Descrição |
|---|---|
x |
O valor da posição x a definir para o robô, em mm. |
y |
O valor da posição y a definir para o robô, em mm. |
Exemplo
quando iniciar
[Reset the robot's position after moving.]
mover [frente v] por [60] [mm v] ▶
definir posição do robô x: [0] y: [0]
imprimir (posição de [y v] em [mm v]) na tela ▶
Valores#
mover-se ativamente#
O bloco booleano movimento ativo indica se o robô se está a mover. Isto pode ser utilizado para controlar o tempo de outros comportamentos com base no movimento do robô.
Verdadeiro — O robô está em movimento.
Falso — O robô não se está a mover.
Este bloco funciona em conjunto com blocos Motion que possuem o parâmetro não espere.
<movimento ativo?>
Parâmetros |
Descrição |
|---|---|
Este bloco não possui parâmetros. |
Exemplo
quando iniciar
[Blink all of the LEDs when the robot is moving.]
mover a (0) graus por (200) [mm v] ◀ e não aguardar
enquanto <movimento ativo?>
definir cor do LED de [lightall v] para [vermelho v]
aguardar (0.5) segundos
definir cor do LED de [lightall v] para [desligado v]
aguardar (0.5) segundos
fim
definir cor do LED de [lightall v] para [desligado v]
ativar#
O bloco booleano turn active informa se o robô está a rodar. Isto pode ser utilizado para controlar o tempo de outros comportamentos com base no movimento do robô.
Verdadeiro — O robô está a rodar.
Falso — O robô não está a virar.
Este bloco funciona em conjunto com blocos Motion que possuem o parâmetro não espere.
<giro ativo?>
Parâmetros |
Descrição |
|---|---|
Este bloco não possui parâmetros. |
Exemplo
quando iniciar
[Blink all of the LEDs while the robot is turning.]
virar [direita v] por (180) graus ◀ e não aguardar
enquanto <giro ativo?>
definir cor do LED de [lightall v] para [vermelho v]
aguardar (0.5) segundos
definir cor do LED de [lightall v] para [desligado v]
aguardar (0.5) segundos
fim
definir cor do LED de [lightall v] para [desligado v]
parou#
O bloco booleano parado indica se o robô não se está a mover nem a rodar. Isto pode ser utilizado para controlar o tempo de outros comportamentos com base no movimento do robô.
Verdadeiro — O robô não se está a mover nem a rodar.
Falso — O robô está a mover-se ou a rodar.
<parado?>
Parâmetros |
Descrição |
|---|---|
Este bloco não possui parâmetros. |
Exemplo
Define light show
[Flash LEDs while the robot is moving or turning.]
repetir até <parado?>
definir cor do LED de [lightall v] para [verde v]
aguardar (0.5) segundos
definir cor do LED de [lightall v] para [roxo v]
aguardar (0.5) segundos
fim


quando iniciar
[Blink all the LEDs while the robot is moving or turning.]
mover a (0) graus por (200) [mm v] ◀ e não aguardar
light show
virar [direita v] por (180) graus ◀ e não aguardar
light show