
Mouvement#
Introduction#
Le robot de codage VEX AIM utilise une transmission holonome pour se déplacer en avant, en arrière, à gauche, à droite ou en angle, tout en pouvant pivoter de manière autonome. Des blocs de mouvement contrôlent ses déplacements, sa vitesse et le suivi de ses positions x et y.
Vous trouverez ci-dessous la liste de tous les blocs :
Actions — Déplacer et faire pivoter le robot.
move — Déplace le robot vers l’avant, vers l’arrière, vers la gauche ou vers la droite en permanence.
déplacement à angle — Déplace le robot à un angle spécifique pour toujours.
move for — Déplace le robot dans une direction spécifique sur une distance définie.
déplacement à angle pendant — Déplace le robot à un angle spécifique pendant une distance spécifique.
tourner — Tourne le robot à gauche ou à droite en permanence.
tourner pour — Tourne le robot à gauche ou à droite d’un nombre spécifique de degrés.
tourner vers une direction — Tourne le robot vers une direction spécifique.
déplacer avec la manette — Permet de piloter le robot à l’aide de la manette.
stop all movement — Arrête tous les mouvements du robot.
Paramètres — Ajustez la vitesse de déplacement et de rotation.
définir la vitesse de déplacement — Indique au robot à quelle vitesse se déplacer.
définir la vitesse de rotation — Indique au robot à quelle vitesse tourner.
Position — Suivre et modifier la position du robot.
position — Indique la coordonnée x ou y actuelle du robot.
définir la position du robot — Modifie la position actuelle x et y du robot à de nouvelles valeurs.
Valeurs — Vérifier l’état du mouvement.
déplacement actif ? — Indique si le robot est en mouvement.
tourner actif ? — Indique si le robot tourne.
arrêté ? — Indique si le robot ne bouge ni ne tourne.
Actes#
se déplacer#
The move stack block moves the robot forward, reverse, left, or right forever using the current move velocity. The robot will continue to move until it is given another action, like moving in a different direction, turning, or stopping.
se déplacer [avant v]
Paramètres |
Description |
|---|---|
direction |
Direction du déplacement du robot :
|
Exemple
au démarrage
[Move forward]
se déplacer [avant v]
déplacer à angle#
The move at angle stack block moves the robot forever at a specific angle using the current move velocity. The angle is relative to the current position of the robot. The robot will continue to move until it is given another action, like moving in a different direction, turning, or stopping.
se déplacer à (90) degrés
Paramètres |
Description |
|---|---|
angle |
L’angle, en degrés, de déplacement du robot. Il peut s’agir d’un nombre entier ou décimal compris entre -360 et 360. |
Exemples
au démarrage
[Move right, then move forward and stop.]
se déplacer à (90) degrés
attendre (1) secondes
se déplacer à (0) degrés
attendre (1) secondes
arrêter tout mouvement
au démarrage
[Move diagonally to the right and stop.]
se déplacer à (45.33) degrés
attendre (1) secondes
arrêter tout mouvement
mouvement pour#
The move for stack block moves the robot forward, reverse, left, or right for a specific distance using the current move velocity. The direction is relative to the current position of the robot. The project will wait until the robot is done moving before the next block in the stack runs.
se déplacer [avant v] sur (200) [mm v] ▶
Paramètres |
Description |
|---|---|
direction |
Direction du déplacement du robot :
|
distance |
La distance parcourue par le robot. Il peut s’agir d’un nombre entier ou décimal. |
unité |
L’unité de distance : mm (millimètres) ou pouces. |
et n’attendez pas |
Sélectionnez la flèche ( ▶ ) pour développer le bloc et dire et n’attendez pas, afin que le bloc suivant dans la pile s’exécute immédiatement. |
Exemple
au démarrage
[Move forward for 200 mm]
se déplacer [avant v] sur (200) [mm v] ▶
déplacer à angle pour#
The move at angle for stack block moves the robot at a specific angle for a specific distance using the current move velocity. The angle is relative to the current position of the robot. The project will wait until the robot is done moving before the next block in the stack runs.
se déplacer à (45) degrés pendant (200) [mm v] ▶
Paramètres |
Description |
|---|---|
angle |
L’angle, en degrés, de déplacement du robot. Il peut s’agir d’un nombre entier ou décimal compris entre -360 et 360. |
distance |
La distance parcourue par le robot. Il peut s’agir d’un nombre entier ou décimal. |
unité |
L’unité de distance : mm (millimètres) ou pouces. |
et n’attendez pas |
Sélectionnez la flèche ( ▶ ) pour développer le bloc et dire et n’attendez pas, afin que le bloc suivant dans la pile s’exécute immédiatement. |
Exemples
au démarrage
[Move right, then move forward.]
se déplacer à (90) degrés pendant (50) [mm v] ▶
se déplacer à (0) degrés pendant (100) [mm v] ▶
au démarrage
[Drive forward and blink all LEDs red.]
se déplacer à (0) degrés pendant (100) [mm v] ◀ et ne pas attendre
définir la couleur de la LED [lightall v] à [rouge v]
attendre (0.5) secondes
définir la couleur de la LED [lightall v] à [éteint v]
attendre (0.5) secondes
définir la couleur de la LED [lightall v] à [rouge v]
attendre (0.5) secondes
définir la couleur de la LED [lightall v] à [éteint v]
attendre (0.5) secondes
tourner#
The turn stack block turns the robot left or right forever using the current turn velocity. The robot will continue to turn until it is given another action, like moving or stopping.
pivoter [droite v]
Paramètres |
Description |
|---|---|
direction |
Direction dans laquelle le robot tourne : gauche ou droite. |
Exemple
au démarrage
[Turn left, then stop.]
pivoter [à gauche v]
attendre (1) secondes
arrêter tout mouvement
tourner pour#
The turn for stack block turns the robot left or right for a specific number of degrees using the current turn velocity. The turn is relative to the current direction the robot is facing. The project will wait until the robot is done turning before the next block in the stack runs.
pivoter [droite v] de (90) degrés ▶
Paramètres |
Description |
|---|---|
direction |
Direction dans laquelle le robot tourne : gauche ou droite. |
angle |
Le nombre de degrés de rotation du robot. Il peut s’agir d’un nombre entier ou décimal. |
et n’attendez pas |
Sélectionnez la flèche ( ▶ ) pour développer le bloc et dire et n’attendez pas, afin que le bloc suivant dans la pile s’exécute immédiatement. |
Exemples
au démarrage
[Turn left, then turn around to the right.]
pivoter [à gauche v] de (90) degrés ▶
pivoter [droite v] de (180) degrés ▶
au démarrage
[Turn right and blink all LEDs blue.]
pivoter [droite v] de (180) degrés ◀ et ne pas attendre
définir la couleur de la LED [lightall v] à [bleu v]
attendre (0.5) secondes
définir la couleur de la LED [lightall v] à [éteint v]
attendre (0.5) secondes
définir la couleur de la LED [lightall v] à [bleu v]
attendre (0.5) secondes
définir la couleur de la LED [lightall v] à [éteint v]
attendre (0.5) secondes
tourner à la direction#
A heading is the direction the robot is facing, measured in degrees. The turn to heading stack block turns the robot to face a specific heading using the current turn velocity. The robot will turn the shortest direction to reach the target heading.
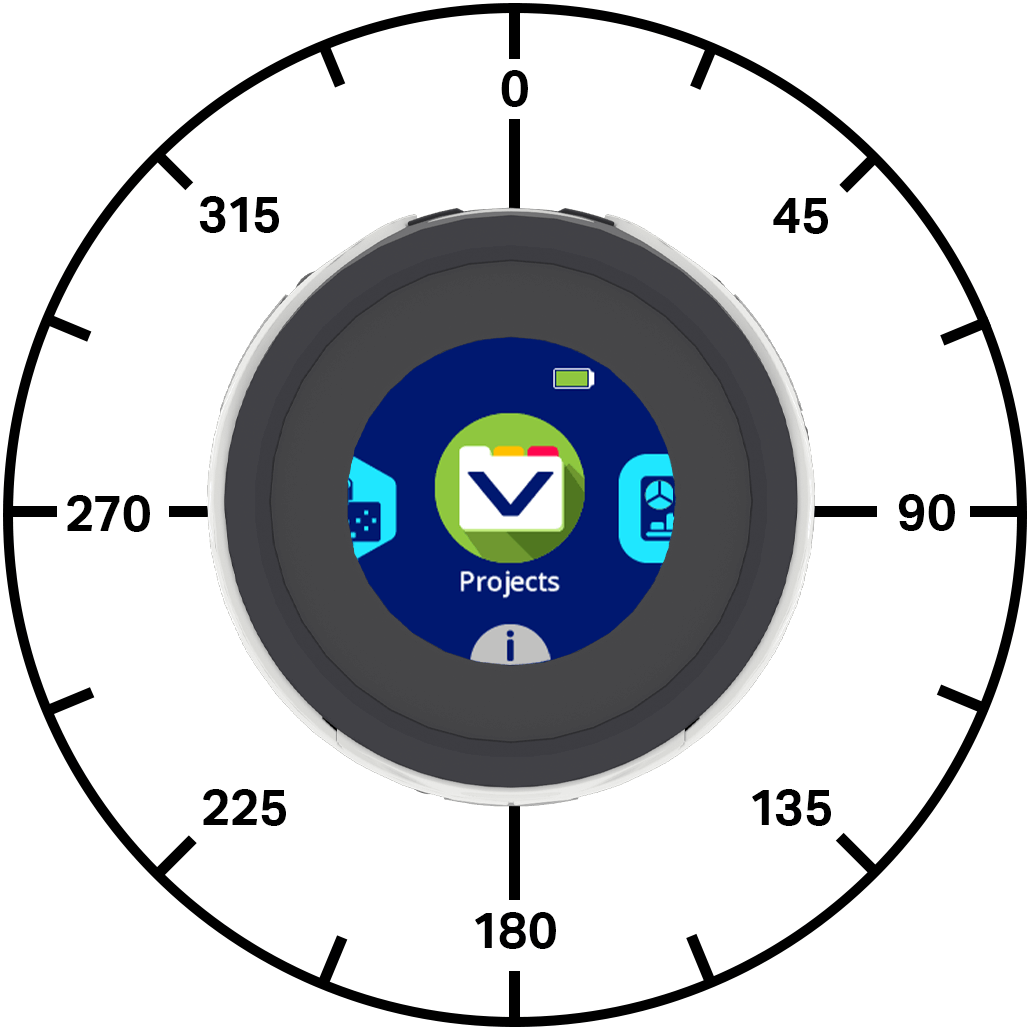
Le cap initial du robot est de 0 degré.
Le projet attendra que le robot ait fini de tourner avant de lancer le bloc suivant de la pile.
pivoter au cap (270) degrés ▶
Paramètres |
Description |
|---|---|
titre |
L’orientation vers laquelle le robot doit être dirigé, de -360 à 360 degrés. |
et n’attendez pas |
Sélectionnez la flèche ( ▶ ) pour développer le bloc et dire et n’attendez pas, afin que le bloc suivant dans la pile s’exécute immédiatement. |
Exemples
au démarrage
[Turn to face each cardinal direction.]
pivoter au cap (90) degrés ▶
attendre (2) secondes
pivoter au cap (180) degrés ▶
attendre (2) secondes
pivoter au cap (270) degrés ▶
attendre (2) secondes
pivoter au cap (0) degrés ▶
attendre (2) secondes
au démarrage
[Turn around quickly and blink all LEDs green.]
pivoter au cap (180) degrés ◀ et ne pas attendre
définir la couleur de la LED [lightall v] à [vert v]
attendre (0.5) secondes
définir la couleur de la LED [lightall v] à [éteint v]
attendre (0.5) secondes
définir la couleur de la LED [lightall v] à [vert v]
attendre (0.5) secondes
définir la couleur de la LED [lightall v] à [éteint v]
attendre (0.5) secondes
Déplacez-vous avec la manette#
Le bloc Déplacement avec la manette permet de piloter le robot à l’aide de la manette One Stick. Ce bloc ne lit l’entrée de la manette qu’une seule fois, sauf s’il est placé dans une boucle, comme une boucle infinie. Si la boucle s’arrête et qu’aucun autre bloc ne demande au robot de se déplacer, celui-ci continuera dans la dernière direction indiquée par le joystick.
se déplacer avec la Télécommande
Paramètres |
Description |
|---|---|
Ce bloc ne comporte aucun paramètre. |
Exemple
au démarrage
[Drive with the controller for five seconds.]
réinitialiser le chronomètre
tant que <(minuterie en secondes) [math_less_than v] [5]>
se déplacer avec la Télécommande
fin
arrêter tout mouvement
Arrêtez tout mouvement.#
Le bloc stop all movement bloque tous les mouvements du robot.
arrêter tout mouvement
Paramètres |
Description |
|---|---|
Ce bloc ne comporte aucun paramètre. |
Exemple
au démarrage
[Turn right, then stop.]
pivoter [droite v]
attendre (1) secondes
arrêter tout mouvement
Paramètres#
définir la vitesse de déplacement#
Le bloc définir la vitesse de déplacement indique au robot sa vitesse de déplacement. Un pourcentage plus élevé accélère le robot, et un pourcentage plus faible le ralentit.
Chaque projet commence par défaut avec le robot se déplaçant à 50 % de sa vitesse maximale.
Une vitesse de déplacement de 100 % équivaut à 200 millimètres par seconde (mmps).
définir la vitesse de déplacement à (50)%
Paramètres |
Description |
|---|---|
vitesse |
La vitesse de déplacement de 0 % à 100 %. |
Exemple
au démarrage
[Move forward at the default velocity.]
définir la vitesse de déplacement à (50)%
se déplacer à (0) degrés pendant (100) [mm v] ▶
attendre (1) secondes
[Move slower.]
définir la vitesse de déplacement à (20)%
se déplacer à (0) degrés pendant (100) [mm v] ▶
attendre (1) secondes
[Move faster.]
définir la vitesse de déplacement à (100)%
se déplacer à (0) degrés pendant (100) [mm v] ▶
attendre (1) secondes
vitesse de virage définie#
Le bloc réglage de la vitesse de rotation indique au robot sa vitesse de rotation. Un pourcentage plus élevé accélère la rotation, et un pourcentage plus faible la ralentit.
Chaque projet commence par défaut avec le robot tournant à 50 % de sa vitesse maximale.
Une vitesse de virage de 100 % équivaut à 150 degrés par seconde \(dps\).
définir la vitesse de rotation à (50)%
Paramètres |
Description |
|---|---|
vitesse |
La vitesse de virage de 0 % à 100 %. |
Exemple
au démarrage
[Turn around at default velocity.]
définir la vitesse de rotation à (50)%
pivoter [droite v] de (180) degrés ▶
attendre (1) secondes
[Turn around slower.]
définir la vitesse de rotation à (20)%
pivoter [droite v] de (180) degrés ▶
attendre (1) secondes
[Turn around faster.]
définir la vitesse de rotation à (100)%
pivoter [droite v] de (180) degrés ▶
attendre (1) secondes
Position#
position#
Le bloc de rapport de position indique la coordonnée x ou y actuelle du robot.
Au début d’un projet, les positions x et y du robot sont définies à 0. Les valeurs de position changent au fur et à mesure que le robot se déplace et peuvent être définies à l’aide du bloc définir la position du robot.
position selon l'axe [x v] en [mm v]
Paramètres |
Description |
|---|---|
coordonner |
L’axe de coordonnées à indiquer : x ou y. |
unité |
L’unité de position : mm (millimètres) ou pouces. |
Exemple
au démarrage
se déplacer à (0) degrés pendant (200) [mm v] ▶
[Move forward and print the new coordinate and heading.]
définir la position du robot x : [0] y : [0]
se déplacer à (45) degrés pendant (200) [mm v] ▶
afficher (position selon l'axe [x v] en [mm v]) sur l'écran ▶
placer le curseur sur la ligne suivante sur l'écran
afficher (position selon l'axe [y v] en [mm v]) sur l'écran ▶
définir la position du robot#
Le bloc définir la position du robot modifie la position actuelle du robot en lui attribuant de nouvelles valeurs x et y.
Par exemple, si le robot s’est éloigné de son point de départ, définir x et y à 0 fait de sa position actuelle la nouvelle position (0, 0). Le robot peut alors suivre ses positions futures à partir de cette nouvelle valeur.
définir la position du robot x : [0] y : [0]
Paramètres |
Description |
|---|---|
x |
Valeur de position x à définir pour le robot, en mm. |
y |
Valeur de position y à définir pour le robot, en mm. |
Exemple
au démarrage
[Reset the robot's position after moving.]
se déplacer [avant v] sur [60] [mm v] ▶
définir la position du robot x : [0] y : [0]
afficher (position selon l'axe [y v] en [mm v]) sur l'écran ▶
Valeurs#
action#
Le bloc booléen move active indique si le robot est en mouvement. Cette information peut être utilisée pour contrôler le moment d’autres comportements en fonction des mouvements du robot.
Vrai — Le robot est en mouvement.
Faux — Le robot ne bouge pas.
Ce bloc fonctionne avec les blocs Motion qui possèdent le paramètre et ne pas attendre.
<en train de se déplacer ?>
Paramètres |
Description |
|---|---|
Ce bloc ne comporte aucun paramètre. |
Exemple
au démarrage
[Blink all of the LEDs when the robot is moving.]
se déplacer à (0) degrés pendant (200) [mm v] ◀ et ne pas attendre
tant que <en train de se déplacer ?>
définir la couleur de la LED [lightall v] à [rouge v]
attendre (0.5) secondes
définir la couleur de la LED [lightall v] à [éteint v]
attendre (0.5) secondes
fin
définir la couleur de la LED [lightall v] à [éteint v]
activer#
Le bloc booléen virage actif indique si le robot est en train de tourner. Cette information peut être utilisée pour contrôler le moment d’autres comportements en fonction du mouvement du robot.
Vrai — Le robot tourne.
Faux — Le robot ne tourne pas.
Ce bloc fonctionne avec les blocs Motion qui possèdent le paramètre et ne pas attendre.
<en train de tourner ?>
Paramètres |
Description |
|---|---|
Ce bloc ne comporte aucun paramètre. |
Exemple
au démarrage
[Blink all of the LEDs while the robot is turning.]
pivoter [droite v] de (180) degrés ◀ et ne pas attendre
tant que <en train de tourner ?>
définir la couleur de la LED [lightall v] à [rouge v]
attendre (0.5) secondes
définir la couleur de la LED [lightall v] à [éteint v]
attendre (0.5) secondes
fin
définir la couleur de la LED [lightall v] à [éteint v]
arrêté#
Le bloc booléen stopped indique si le robot est immobile ou ne tourne pas. Cette information peut servir à synchroniser d’autres actions en fonction des mouvements du robot.
Vrai — Le robot ne bouge pas et ne tourne pas.
Faux — Le robot est en mouvement ou en train de tourner.
<arrêté ?>
Paramètres |
Description |
|---|---|
Ce bloc ne comporte aucun paramètre. |
Exemple
définir light show
[Flash LEDs while the robot is moving or turning.]
répéter jusqu'à <arrêté ?>
définir la couleur de la LED [lightall v] à [vert v]
attendre (0.5) secondes
définir la couleur de la LED [lightall v] à [pourpre v]
attendre (0.5) secondes
fin


au démarrage
[Blink all the LEDs while the robot is moving or turning.]
se déplacer à (0) degrés pendant (200) [mm v] ◀ et ne pas attendre
light show
pivoter [droite v] de (180) degrés ◀ et ne pas attendre
light show