
Kustība#
Ievads#
VEX AIM kodēšanas robots izmanto holonomisku piedziņu, lai pārvietotos uz priekšu, atpakaļ, pa kreisi, pa labi vai leņķī, vienlaikus spējot arī patstāvīgi pagriezties. Kustības bloki kontrolē, kā robots pārvietojas un griežas, cik ātri tas pārvietojas un kā tiek izsekota tā x un y pozīcija.
Zemāk ir visu bloku saraksts:
Darbības — Pārvietot un pagriezt robotu.
kustība — Pārvieto robotu uz priekšu, atpakaļ, pa kreisi vai pa labi uz visiem laikiem.
pārvietot leņķī — Pārvieto robotu noteiktā leņķī uz visiem laikiem.
move for — Pārvieto robotu noteiktā virzienā iestatītā attālumā.
pārvietot noteiktā leņķī — Pārvieto robotu noteiktā leņķī noteiktā attālumā.
pagrieziens — Pagriež robotu pa kreisi vai pa labi uz visiem laikiem.
pagriezties par — Pagriež robotu pa kreisi vai pa labi par noteiktu grādu skaitu.
pagriezties virzienā — Pagriež robotu noteiktā virzienā.
pārvietot ar kontrolieri — Ļauj vadīt robotu, izmantojot kontrolieri.
apturēt visu kustību — Aptur visu robota kustību.
Iestatījumi — pielāgojiet kustības un pagrieziena ātrumu.
iestatīt kustības ātrumu — Norāda robotam, cik ātri pārvietoties.
iestatīt pagrieziena ātrumu — Norāda robotam, cik ātri griezties.
Pozīcija — izsekojiet un modificējiet robota pozīciju.
position — Ziņo robota pašreizējo x vai y koordinātu.
iestatīt robota pozīciju — Maina robota pašreizējo x un y pozīciju uz jaunām vērtībām.
Vērtības — pārbaudiet kustības statusu.
kustība aktīva? — Ziņo, vai robots kustas.
pagrieziens aktīvs? — Ziņo, vai robots griežas.
apstājies? — Ziņo, vai robots nekustas un negriežas.
Darbības#
pārvietoties#
Kustības bloks pārvieto robotu uz priekšu, atpakaļ, pa kreisi vai pa labi bezgalīgi, izmantojot pašreizējo kustības ātrumu. Robots turpinās kustēties, līdz tam tiks dota cita darbība, piemēram, kustība citā virzienā, pagriešana vai apstāšanās.
virzīties [uz priekšu v]
Parametri |
Apraksts |
|---|---|
virziens |
Robota kustības virziens:
|
Piemērs
kad sākts
[Move forward]
virzīties [uz priekšu v]
pārvietoties leņķī#
Steka bloks kustība leņķī pārvieto robotu mūžīgi noteiktā leņķī, izmantojot pašreizējo kustības ātrumu. Leņķis ir relatīvs attiecībā pret robota pašreizējo pozīciju. Robots turpinās kustēties, līdz tam tiks dota cita darbība, piemēram, kustība citā virzienā, pagriešana vai apstāšanās.
virzīties (90) grādos
Parametri |
Apraksts |
|---|---|
leņķis |
Leņķis grādos, kādā pārvietojas robots. Tas var būt vesels skaitlis vai decimālskaitlis no -360 līdz 360. |
Piemēri
kad sākts
[Move right, then move forward and stop.]
virzīties (90) grādos
gaidīt (1) sekundes
virzīties (0) grādos
gaidīt (1) sekundes
apturēt visas kustības
kad sākts
[Move diagonally to the right and stop.]
virzīties (45.33) grādos
gaidīt (1) sekundes
apturēt visas kustības
pārvietoties pēc#
Kaudzītes bloks pārvietošanai pārvieto robotu uz priekšu, atpakaļ, pa kreisi vai pa labi noteiktā attālumā, izmantojot pašreizējo kustības ātrumu. Virziens ir relatīvs attiecībā pret robota pašreizējo pozīciju. Projekts gaidīs, līdz robots būs pabeidzis kustību, pirms tiks palaists nākamais bloks kaudzē.
virzīties [uz priekšu v] par (200) [mm v] ▶
Parametri |
Apraksts |
|---|---|
virziens |
Robota kustības virziens:
|
attālums |
Robota pārvietojuma attālums. Tas var būt vesels skaitlis vai decimālskaitlis. |
vienība |
Attāluma mērvienība: mm (milimetri) vai collas. |
un negaidiet |
Atlasiet bultiņu (▶), lai izvērstu bloku, sakot un negaidiet, lai nākamais bloks kaudzē tiktu palaists nekavējoties. |
Piemērs
kad sākts
[Move forward for 200 mm]
virzīties [uz priekšu v] par (200) [mm v] ▶
pārvietoties leņķī#
Kaudzītes bloks pārvietot leņķī pārvieto robotu noteiktā leņķī noteiktā attālumā, izmantojot pašreizējo kustības ātrumu. Leņķis ir relatīvs attiecībā pret robota pašreizējo pozīciju. Projekts gaidīs, līdz robots būs pabeidzis kustību, pirms tiks palaists nākamais bloks kaudzē.
virzīties (45) grādos par (200) [mm v] ▶
Parametri |
Apraksts |
|---|---|
leņķis |
Leņķis grādos, kādā pārvietojas robots. Tas var būt vesels skaitlis vai decimālskaitlis no -360 līdz 360. |
attālums |
Robota pārvietojuma attālums. Tas var būt vesels skaitlis vai decimālskaitlis. |
vienība |
Attāluma mērvienība: mm (milimetri) vai collas. |
un negaidiet |
Atlasiet bultiņu (▶), lai izvērstu bloku, sakot un negaidiet, lai nākamais bloks kaudzē tiktu palaists nekavējoties. |
Piemēri
kad sākts
[Move right, then move forward.]
virzīties (90) grādos par (50) [mm v] ▶
virzīties (0) grādos par (100) [mm v] ▶
kad sākts
[Drive forward and blink all LEDs red.]
virzīties (0) grādos par (100) [mm v] ◀ un negaidīt
iestatīt [lightall v] LED krāsu uz [sarkans v]
gaidīt (0.5) sekundes
iestatīt [lightall v] LED krāsu uz [izslēgts v]
gaidīt (0.5) sekundes
iestatīt [lightall v] LED krāsu uz [sarkans v]
gaidīt (0.5) sekundes
iestatīt [lightall v] LED krāsu uz [izslēgts v]
gaidīt (0.5) sekundes
pagrieziens#
Pagrieziena bloks griež robotu pa kreisi vai pa labi uz visiem laikiem, izmantojot pašreizējo pagrieziena ātrumu. Robots turpinās griezties, līdz tam tiks dota cita darbība, piemēram, pārvietošanās vai apstāšanās.
griezties [pa labi v]
Parametri |
Apraksts |
|---|---|
virziens |
Robota pagrieziena virziens: pa kreisi vai pa labi. |
Piemērs
kad sākts
[Turn left, then stop.]
griezties [pa kreisi v]
gaidīt (1) sekundes
apturēt visas kustības
pagriezties pēc#
Steka bloks pagrieziens, lai pagriež robotu pa kreisi vai pa labi par noteiktu grādu skaitu, izmantojot pašreizējo pagrieziena ātrumu. Pagrieziens ir relatīvs attiecībā pret pašreizējo virzienu, kurā robots ir vērsts. Projekts gaidīs, līdz robots būs pabeidzis pagriešanos, pirms tiks palaists nākamais bloks stekā.
griezties [pa labi v] par (90) grādiem ▶
Parametri |
Apraksts |
|---|---|
virziens |
Robota pagrieziena virziens: pa kreisi vai pa labi. |
leņķis |
Robota pagrieziena grādu skaits. Tas var būt vesels skaitlis vai decimālskaitlis. |
un negaidiet |
Atlasiet bultiņu (▶), lai izvērstu bloku, sakot un negaidiet, lai nākamais bloks kaudzē tiktu palaists nekavējoties. |
Piemēri
kad sākts
[Turn left, then turn around to the right.]
griezties [pa kreisi v] par (90) grādiem ▶
griezties [pa labi v] par (180) grādiem ▶
kad sākts
[Turn right and blink all LEDs blue.]
griezties [pa labi v] par (180) grādiem ◀ un negaidīt
iestatīt [lightall v] LED krāsu uz [zils v]
gaidīt (0.5) sekundes
iestatīt [lightall v] LED krāsu uz [izslēgts v]
gaidīt (0.5) sekundes
iestatīt [lightall v] LED krāsu uz [zils v]
gaidīt (0.5) sekundes
iestatīt [lightall v] LED krāsu uz [izslēgts v]
gaidīt (0.5) sekundes
pagriezieties uz virsrakstu#
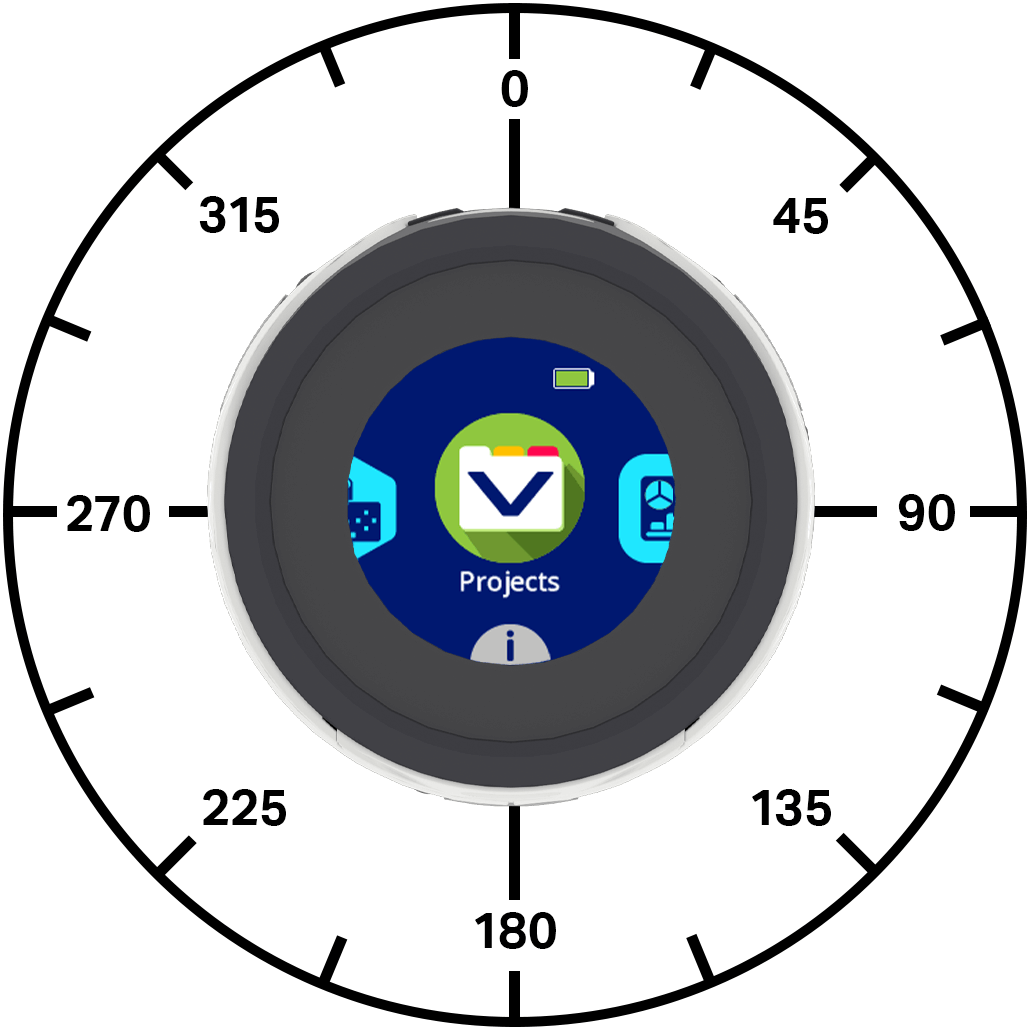
Virziens ir virziens, kurā robots ir pagriezies, mērot grādos. Pagrieziena virziena maiņa bloks pagriež robotu noteiktā virzienā, izmantojot pašreizējo pagrieziena ātrumu. Robots pagriezīsies īsākajā virzienā, lai sasniegtu mērķa virzienu.
Robota sākuma virziens ir 0 grādi.
Projekts gaidīs, līdz robots būs pabeidzis pagriešanos, pirms tiks palaists nākamais bloks kaudzē.
griezties uz virziena leņķi (270) grādos ▶
Parametri |
Apraksts |
|---|---|
virsraksts |
Virziens, ar kuru robotam jāgriežas, no -360 līdz 360 grādiem. |
un negaidiet |
Atlasiet bultiņu (▶), lai izvērstu bloku, sakot un negaidiet, lai nākamais bloks kaudzē tiktu palaists nekavējoties. |
Piemēri
kad sākts
[Turn to face each cardinal direction.]
griezties uz virziena leņķi (90) grādos ▶
gaidīt (2) sekundes
griezties uz virziena leņķi (180) grādos ▶
gaidīt (2) sekundes
griezties uz virziena leņķi (270) grādos ▶
gaidīt (2) sekundes
griezties uz virziena leņķi (0) grādos ▶
gaidīt (2) sekundes
kad sākts
[Turn around quickly and blink all LEDs green.]
griezties uz virziena leņķi (180) grādos ◀ un negaidīt
iestatīt [lightall v] LED krāsu uz [zaļš v]
gaidīt (0.5) sekundes
iestatīt [lightall v] LED krāsu uz [izslēgts v]
gaidīt (0.5) sekundes
iestatīt [lightall v] LED krāsu uz [zaļš v]
gaidīt (0.5) sekundes
iestatīt [lightall v] LED krāsu uz [izslēgts v]
gaidīt (0.5) sekundes
pārvietoties ar kontrolieri#
Pārvietot ar kontrolieri bloks ļauj vadīt robotu, izmantojot vienas vadības sviras kontrolieri. Šis bloks nolasa kontroliera ievadi tikai vienu reizi, ja vien tas nav ievietots cilpas iekšpusē, piemēram, mūžīgā cilpā. Ja cilpa apstājas un nav citu bloku, kas liktu robotam pārvietoties, robots turpinās kustību virzienā, kurā pēdējo reizi nospiedāt kursorsviru.
pārvietoties ar vadāmierīci
Parametri |
Apraksts |
|---|---|
Šim blokam nav parametru. |
Piemērs
kad sākts
[Drive with the controller for five seconds.]
atiestatīt taimeri
kamēr <(taimeris sekundēs) [math_less_than v] [5]>
pārvietoties ar vadāmierīci
beigas
apturēt visas kustības
apturēt visu kustību#
Steka bloks apturēt visu kustību aptur visu robota kustību.
apturēt visas kustības
Parametri |
Apraksts |
|---|---|
Šim blokam nav parametru. |
Piemērs
kad sākts
[Turn right, then stop.]
griezties [pa labi v]
gaidīt (1) sekundes
apturēt visas kustības
Iestatījumi#
iestatīt kustības ātrumu#
Iestatītā kustības ātruma bloks norāda robotam, cik ātri pārvietoties. Augstāka procentuālā vērtība liek robotam kustēties ātrāk, bet zemāka procentuālā vērtība liek robotam kustēties lēnāk.
Katrs projekts sākas ar robota pārvietošanos ar noklusējuma ātrumu 50%.
Kustības ātrums 100% ir līdzvērtīgs 200 milimetriem sekundē (mmps).
iestatīt kustības ātrumu uz (50)%
Parametri |
Apraksts |
|---|---|
ātrums |
Kustības ātrums no 0% līdz 100%. |
Piemērs
kad sākts
[Move forward at the default velocity.]
iestatīt kustības ātrumu uz (50)%
virzīties (0) grādos par (100) [mm v] ▶
gaidīt (1) sekundes
[Move slower.]
iestatīt kustības ātrumu uz (20)%
virzīties (0) grādos par (100) [mm v] ▶
gaidīt (1) sekundes
[Move faster.]
iestatīt kustības ātrumu uz (100)%
virzīties (0) grādos par (100) [mm v] ▶
gaidīt (1) sekundes
iestatīts pagrieziena ātrums#
Iestatītā pagrieziena ātruma bloks norāda robotam, cik ātri griezties. Augstāka procentuālā vērtība liek robotam griezties ātrāk, bet zemāka procentuālā vērtība liek robotam griezties lēnāk.
Katrs projekts sākas ar robota griešanos ar noklusējuma ātrumu 50%.
Pagrieziena ātrums 100% ir līdzvērtīgs 150 grādiem sekundē \(dps\).
iestatīt pagrieziena ātrumu uz (50)%
Parametri |
Apraksts |
|---|---|
ātrums |
Griešanās ātrums no 0% līdz 100%. |
Piemērs
kad sākts
[Turn around at default velocity.]
iestatīt pagrieziena ātrumu uz (50)%
griezties [pa labi v] par (180) grādiem ▶
gaidīt (1) sekundes
[Turn around slower.]
iestatīt pagrieziena ātrumu uz (20)%
griezties [pa labi v] par (180) grādiem ▶
gaidīt (1) sekundes
[Turn around faster.]
iestatīt pagrieziena ātrumu uz (100)%
griezties [pa labi v] par (180) grādiem ▶
gaidīt (1) sekundes
Pozīcija#
pozīcija#
Pozīcijas ziņotāja bloks ziņo par robota pašreizējo x vai y koordinātu.
Projekta sākumā robota x un y pozīcijas tiek iestatītas uz 0. Pozīcijas vērtības mainās, robotam pārvietojoties, un tās var iestatīt, izmantojot bloku set robot position.
[x v] pozīcija [mm v]
Parametri |
Apraksts |
|---|---|
koordināta |
Ziņojamā koordinātu ass: x vai y. |
vienība |
Pozīcijas mērvienība: mm (milimetri) vai collas. |
Piemērs
kad sākts
virzīties (0) grādos par (200) [mm v] ▶
[Move forward and print the new coordinate and heading.]
iestatīt robota pozīciju x: [0] y: [0]
virzīties (45) grādos par (200) [mm v] ▶
drukāt ([x v] pozīcija [mm v]) ekrānā ▶
pāriet uz nākamo rindu ekrānā
drukāt ([y v] pozīcija [mm v]) ekrānā ▶
iestatīt robota pozīciju#
Steka bloks iestatīt robota pozīciju maina robota pašreizējo x un y pozīciju uz jaunām vērtībām.
Piemēram, ja robots ir attālinājies no sākuma punkta, iestatot x uz 0 un y uz 0, robota pašreizējā atrašanās vieta kļūst par jauno 0, 0 pozīciju. Pēc tam robots var izsekot turpmākajām pozīcijām, pamatojoties uz šo jauno vērtību.
iestatīt robota pozīciju x: [0] y: [0]
Parametri |
Apraksts |
|---|---|
x |
Robotam iestatāmā x pozīcijas vērtība milimetros. |
y |
Robotam iestatāmā y pozīcijas vērtība milimetros. |
Piemērs
kad sākts
[Reset the robot's position after moving.]
virzīties [uz priekšu v] par [60] [mm v] ▶
iestatīt robota pozīciju x: [0] y: [0]
drukāt ([y v] pozīcija [mm v]) ekrānā ▶
Vērtības#
kustēties aktīvi#
Būla bloks kustība aktīva ziņo, vai robots kustas. To var izmantot, lai kontrolētu citu darbību laiku, pamatojoties uz robota kustību.
Patiess — Robots kustas.
Aplams — Robots nekustas.
Šis bloks darbojas kopā ar kustības blokiem, kuriem ir parametrs un negaidi.
<kustība aktīva?>
Parametri |
Apraksts |
|---|---|
Šim blokam nav parametru. |
Piemērs
kad sākts
[Blink all of the LEDs when the robot is moving.]
virzīties (0) grādos par (200) [mm v] ◀ un negaidīt
kamēr <kustība aktīva?>
iestatīt [lightall v] LED krāsu uz [sarkans v]
gaidīt (0.5) sekundes
iestatīt [lightall v] LED krāsu uz [izslēgts v]
gaidīt (0.5) sekundes
beigas
iestatīt [lightall v] LED krāsu uz [izslēgts v]
aktivizēt#
Būla bloks pagrieziena aktīvs ziņo, vai robots griežas. To var izmantot, lai kontrolētu citu darbību laiku, pamatojoties uz robota kustību.
Patiesi — Robots griežas.
Aplams — Robots negriežas.
Šis bloks darbojas kopā ar kustības blokiem, kuriem ir parametrs un negaidi.
<pagrieziens aktīvs?>
Parametri |
Apraksts |
|---|---|
Šim blokam nav parametru. |
Piemērs
kad sākts
[Blink all of the LEDs while the robot is turning.]
griezties [pa labi v] par (180) grādiem ◀ un negaidīt
kamēr <pagrieziens aktīvs?>
iestatīt [lightall v] LED krāsu uz [sarkans v]
gaidīt (0.5) sekundes
iestatīt [lightall v] LED krāsu uz [izslēgts v]
gaidīt (0.5) sekundes
beigas
iestatīt [lightall v] LED krāsu uz [izslēgts v]
apstājās#
Būla bloks apstādināts ziņo, vai robots nekustas un negriežas. To var izmantot, lai kontrolētu citu darbību laiku, pamatojoties uz robota kustību.
Patiess — Robots nekustas un negriežas.
Aplams — Robots kustas vai griežas.
<apstājies?>
Parametri |
Apraksts |
|---|---|
Šim blokam nav parametru. |
Piemērs
definēt light show
[Flash LEDs while the robot is moving or turning.]
atkārtot līdz <apstājies?>
iestatīt [lightall v] LED krāsu uz [zaļš v]
gaidīt (0.5) sekundes
iestatīt [lightall v] LED krāsu uz [violets v]
gaidīt (0.5) sekundes
beigas


kad sākts
[Blink all the LEDs while the robot is moving or turning.]
virzīties (0) grādos par (200) [mm v] ◀ un negaidīt
light show
griezties [pa labi v] par (180) grādiem ◀ un negaidīt
light show