
Pohyb#
Zavedení#
Kódovací robot VEX AIM využívá holonomický pohon pro pohyb vpřed, vzad, doleva, doprava nebo pod úhlem a zároveň se dokáže nezávisle otáčet. Pohybové bloky řídí, jak se robot pohybuje a otáčí, jak rychle se pohybuje a jak je sledována jeho poloha x a y.
Níže je uveden seznam všech bloků:
Akce – Pohyb a otáčení robota.
move — Pohybuje robota dopředu, dozadu, doleva nebo doprava natrvalo.
pohyb pod úhlem — Pohybuje robota pod určitým úhlem natrvalo.
move for — Pohybuje robota v určitém směru o nastavenou vzdálenost.
pohyb pod úhlem po dobu — Pohybuje robotem pod určitým úhlem na určitou vzdálenost.
turn — Otočí robota doleva nebo doprava natrvalo.
otoč se o — Otočí robota doleva nebo doprava o určitý počet stupňů.
otočit se do směru — Otočí robota směrem k určitému směru.
pohyb pomocí ovladače — Umožňuje řízení robota pomocí ovladače.
zastavit veškerý pohyb — Zastaví veškerý pohyb robota.
Nastavení – Upravte rychlost pohybu a otáčení.
nastavit rychlost pohybu — Říká robotovi, jak rychle se má pohybovat.
nastavit rychlost otáčení — Říká robotovi, jak rychle se má otáčet.
Poloha – Sledování a úprava polohy robota.
pozice — Vrátí aktuální souřadnici x nebo y robota.
nastavit pozici robota — Změní aktuální pozici robota v osách x a y na nové hodnoty.
Hodnoty – Zkontrolujte stav pohybu.
pohyb aktivní? — Hlásí, zda se robot pohybuje.
zatáčení aktivní? — Hlásí, zda se robot otáčí.
zastaveno? — Hlásí, zda se robot nepohybuje ani neotáčí.
Akce#
pohyb#
Blok move pohybuje robotem vpřed, vzad, doleva nebo doprava donekonečna s využitím aktuální rychlosti move velocity. Robot se bude pohybovat, dokud nedostane další akci, například pohyb jiným směrem, otočení nebo zastavení.
pohybovat [dopředu v]
Parametry |
Popis |
|---|---|
směr |
Směr pohybu robota:
|
Příklad
při spuštění
[Move forward]
pohybovat [dopředu v]
pohybovat se pod úhlem#
Blok move at angle pohybuje robotem donekonečna v určitém úhlu s využitím aktuální hodnoty move velocity. Úhel je relativní vzhledem k aktuální poloze robota. Robot se bude pohybovat, dokud nedostane další akci, například pohyb jiným směrem, otočení nebo zastavení.
pohybovat pod úhlem (90) stupňů
Parametry |
Popis |
|---|---|
úhel |
Úhel ve stupních, o který se robot pohne. Může to být celé číslo nebo desetinné číslo od -360 do 360. |
Příklady
při spuštění
[Move right, then move forward and stop.]
pohybovat pod úhlem (90) stupňů
čekat (1) sekund
pohybovat pod úhlem (0) stupňů
čekat (1) sekund
zastavit veškerý pohyb
při spuštění
[Move diagonally to the right and stop.]
pohybovat pod úhlem (45.33) stupňů
čekat (1) sekund
zastavit veškerý pohyb
pohnout se za#
Blok move for pohybuje robotem vpřed, vzad, doleva nebo doprava o určitou vzdálenost s využitím aktuální rychlosti move velocity. Směr je relativní vzhledem k aktuální pozici robota. Projekt počká, dokud se robot nedokončí s pohybem, než se spustí další blok v zásobníku.
pohybovat [dopředu v] na (200) [mm v] ▶
Parametry |
Popis |
|---|---|
směr |
Směr pohybu robota:
|
vzdálenost |
Vzdálenost, kterou robot urazí. Může to být celé číslo nebo desetinné číslo. |
jednotka |
Jednotka vzdálenosti: mm (milimetry) nebo palce. |
a nečekej |
Vyberte šipku (▶) pro rozbalení bloku s textem a nečekejte, takže další blok v zásobníku se spustí ihned. |
Příklad
při spuštění
[Move forward for 200 mm]
pohybovat [dopředu v] na (200) [mm v] ▶
pohybovat se pod úhlem pro#
Blok move at angle for pohybuje robotem pod určitým úhlem na určitou vzdálenost s využitím aktuální move velocity. Úhel je relativní vzhledem k aktuální poloze robota. Projekt počká, dokud se robot nedokončí s pohybem, než se spustí další blok v zásobníku.
pohybovat pod úhlem (45) stupňů na (200) [mm v] ▶
Parametry |
Popis |
|---|---|
úhel |
Úhel ve stupních, o který se robot pohne. Může to být celé číslo nebo desetinné číslo od -360 do 360. |
vzdálenost |
Vzdálenost, kterou robot urazí. Může to být celé číslo nebo desetinné číslo. |
jednotka |
Jednotka vzdálenosti: mm (milimetry) nebo palce. |
a nečekej |
Vyberte šipku (▶) pro rozbalení bloku s textem a nečekejte, takže další blok v zásobníku se spustí ihned. |
Příklady
při spuštění
[Move right, then move forward.]
pohybovat pod úhlem (90) stupňů na (50) [mm v] ▶
pohybovat pod úhlem (0) stupňů na (100) [mm v] ▶
při spuštění
[Drive forward and blink all LEDs red.]
pohybovat pod úhlem (0) stupňů na (100) [mm v] ◀ a nečekat
nastavit barvu LED [lightall v] na [červená v]
čekat (0.5) sekund
nastavit barvu LED [lightall v] na [vypnuto v]
čekat (0.5) sekund
nastavit barvu LED [lightall v] na [červená v]
čekat (0.5) sekund
nastavit barvu LED [lightall v] na [vypnuto v]
čekat (0.5) sekund
otočit#
Blok turn otáčí robota doleva nebo doprava navždy s využitím aktuální rychlosti turn velocity. Robot se bude otáčet, dokud nedostane jinou akci, například pohyb nebo zastavení.
otočit [vpravo v]
Parametry |
Popis |
|---|---|
směr |
Směr otáčení robota: doleva nebo doprava. |
Příklad
při spuštění
[Turn left, then stop.]
otočit [vlevo v]
čekat (1) sekund
zastavit veškerý pohyb
otočit se pro#
Blok turn for otočí robota doleva nebo doprava o určitý počet stupňů s využitím aktuální turn velocity. Otočení je relativní vzhledem k aktuálnímu směru, kterým se robot otáčí. Projekt počká, dokud se robot nedokončí s otáčením, než se spustí další blok v zásobníku.
otočit [vpravo v] o (90) stupňů ▶
Parametry |
Popis |
|---|---|
směr |
Směr otáčení robota: doleva nebo doprava. |
úhel |
Počet stupňů, o které se robot otočí. Může to být celé číslo nebo desetinné číslo. |
a nečekej |
Vyberte šipku (▶) pro rozbalení bloku s textem a nečekejte, takže další blok v zásobníku se spustí ihned. |
Příklady
při spuštění
[Turn left, then turn around to the right.]
otočit [vlevo v] o (90) stupňů ▶
otočit [vpravo v] o (180) stupňů ▶
při spuštění
[Turn right and blink all LEDs blue.]
otočit [vpravo v] o (180) stupňů ◀ a nečekat
nastavit barvu LED [lightall v] na [modrá v]
čekat (0.5) sekund
nastavit barvu LED [lightall v] na [vypnuto v]
čekat (0.5) sekund
nastavit barvu LED [lightall v] na [modrá v]
čekat (0.5) sekund
nastavit barvu LED [lightall v] na [vypnuto v]
čekat (0.5) sekund
otočit k nadpisu#
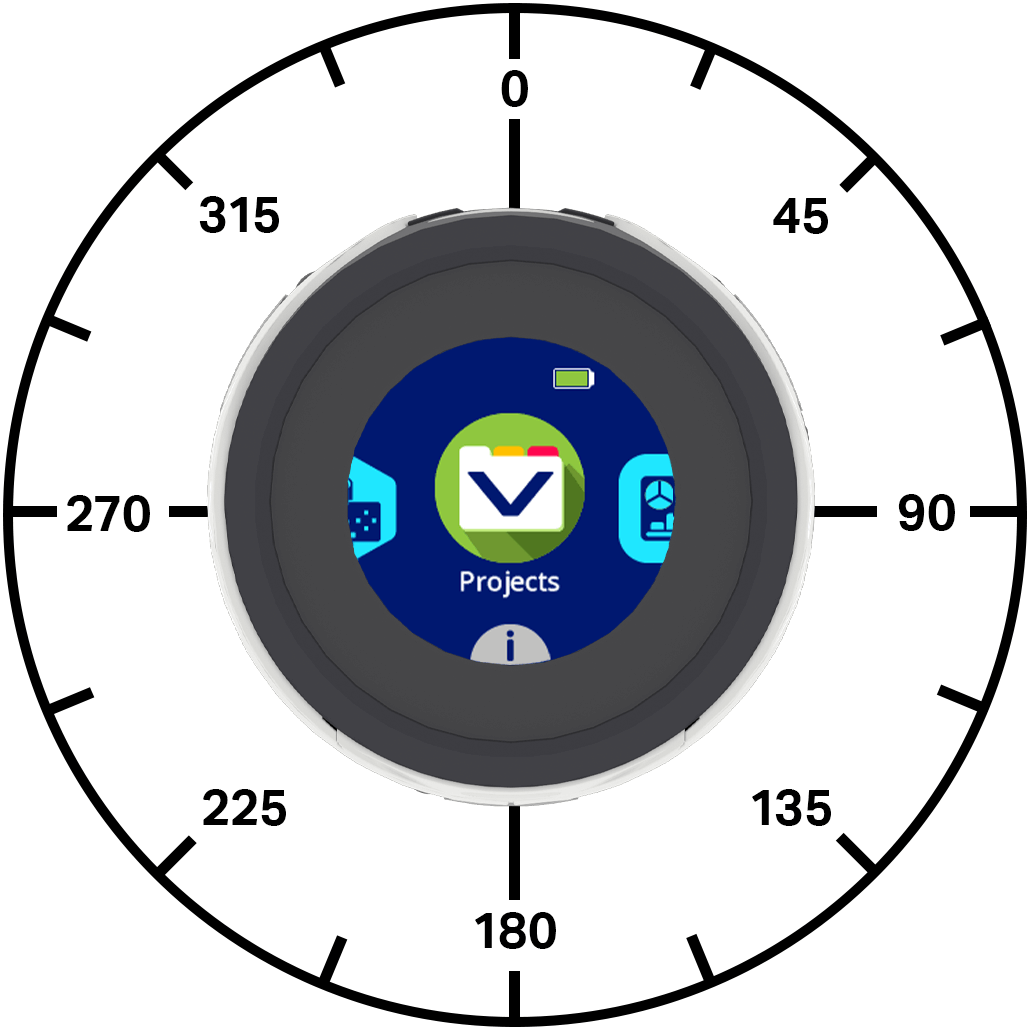
Směr otáčení je směr, kterým je robot otočen, měřený ve stupních. Blok zásobníku turn to heading otočí robota tak, aby čelem k určitému směru, s využitím aktuální turn velocity. Robot se otočí nejkratším směrem, aby dosáhl cílového směru.
Výchozí směr robota je 0 stupňů.
Projekt počká, dokud robot nedokončí otáčení, než se spustí další blok v zásobníku.
otočit na kurz (270) stupňů ▶
Parametry |
Popis |
|---|---|
záhlaví |
Směr, kterým by se měl robot natočit, od -360 do 360 stupňů. |
a nečekej |
Vyberte šipku (▶) pro rozbalení bloku s textem a nečekejte, takže další blok v zásobníku se spustí ihned. |
Příklady
při spuštění
[Turn to face each cardinal direction.]
otočit na kurz (90) stupňů ▶
čekat (2) sekund
otočit na kurz (180) stupňů ▶
čekat (2) sekund
otočit na kurz (270) stupňů ▶
čekat (2) sekund
otočit na kurz (0) stupňů ▶
čekat (2) sekund
při spuštění
[Turn around quickly and blink all LEDs green.]
otočit na kurz (180) stupňů ◀ a nečekat
nastavit barvu LED [lightall v] na [zelená v]
čekat (0.5) sekund
nastavit barvu LED [lightall v] na [vypnuto v]
čekat (0.5) sekund
nastavit barvu LED [lightall v] na [zelená v]
čekat (0.5) sekund
nastavit barvu LED [lightall v] na [vypnuto v]
čekat (0.5) sekund
pohybovat se ovladačem#
Blok move with controller umožňuje řídit robota pomocí jednopákového ovladače. Tento blok čte vstup z ovladače pouze jednou, pokud není umístěn uvnitř smyčky, například forever smyčky. Pokud se smyčka zastaví a neexistují žádné další bloky, které robotovi říkají, aby se pohyboval, robot bude pokračovat v posledním směru, ve kterém jste stiskli joystick.
pohybovat s ovladačem
Parametry |
Popis |
|---|---|
Tento blok nemá žádné parametry. |
Příklad
při spuštění
[Drive with the controller for five seconds.]
resetovat časovač
dokud <(časovač v sekundách) [math_less_than v] [5]>
pohybovat s ovladačem
konec
zastavit veškerý pohyb
zastavit veškerý pohyb#
Blok zásobníku zastavit veškerý pohyb zastaví veškerý pohyb robota.
zastavit veškerý pohyb
Parametry |
Popis |
|---|---|
Tento blok nemá žádné parametry. |
Příklad
při spuštění
[Turn right, then stop.]
otočit [vpravo v]
čekat (1) sekund
zastavit veškerý pohyb
Nastavení#
nastavit rychlost pohybu#
Blok set move velocity říká robotovi, jak rychle se má pohybovat. Vyšší procento způsobí, že se robot bude pohybovat rychleji, a nižší procento ho bude pohybovat pomaleji.
Každý projekt začíná s robotem, který se standardně pohybuje rychlostí 50 %.
Rychlost pohybu 100 % odpovídá 200 milimetrům za sekundu (mmps).
nastavit rychlost pohybu na (50)%
Parametry |
Popis |
|---|---|
rychlost |
Rychlost pohybu od 0 % do 100 %. |
Příklad
při spuštění
[Move forward at the default velocity.]
nastavit rychlost pohybu na (50)%
pohybovat pod úhlem (0) stupňů na (100) [mm v] ▶
čekat (1) sekund
[Move slower.]
nastavit rychlost pohybu na (20)%
pohybovat pod úhlem (0) stupňů na (100) [mm v] ▶
čekat (1) sekund
[Move faster.]
nastavit rychlost pohybu na (100)%
pohybovat pod úhlem (0) stupňů na (100) [mm v] ▶
čekat (1) sekund
nastavená rychlost otáčení#
Blok set turn velocity říká robotovi, jak rychle se má otáčet. Vyšší procento způsobí, že se robot bude otáčet rychleji, a nižší procento způsobí, že se robot bude otáčet pomaleji.
Každý projekt začíná s robotem, který se standardně otáčí rychlostí 50 %.
Rychlost otáčení 100 % odpovídá 150 stupňům za sekundu \(dps\).
nastavit rychlost otáčení na (50)%
Parametry |
Popis |
|---|---|
rychlost |
Rychlost otáčení od 0 % do 100 %. |
Příklad
při spuštění
[Turn around at default velocity.]
nastavit rychlost otáčení na (50)%
otočit [vpravo v] o (180) stupňů ▶
čekat (1) sekund
[Turn around slower.]
nastavit rychlost otáčení na (20)%
otočit [vpravo v] o (180) stupňů ▶
čekat (1) sekund
[Turn around faster.]
nastavit rychlost otáčení na (100)%
otočit [vpravo v] o (180) stupňů ▶
čekat (1) sekund
Pozice#
pozice#
Blok hlášení pozice hlásí aktuální souřadnici x nebo y robota.
Na začátku projektu jsou polohy robota v osách x a y nastaveny na 0. Hodnoty poloh se mění s pohybem robota a lze je nastavit pomocí bloku set robot position.
poloha [x v] v [mm v]
Parametry |
Popis |
|---|---|
koordinovat |
Souřadnicová osa, která se má uvést: x nebo y. |
jednotka |
Jednotka polohy: mm (milimetry) nebo palce. |
Příklad
při spuštění
pohybovat pod úhlem (0) stupňů na (200) [mm v] ▶
[Move forward and print the new coordinate and heading.]
nastavit polohu robota x: [0] y: [0]
pohybovat pod úhlem (45) stupňů na (200) [mm v] ▶
tisk (poloha [x v] v [mm v]) na obrazovce ▶
přesunout kurzor na další řádek na obrazovce
tisk (poloha [y v] v [mm v]) na obrazovce ▶
nastavení polohy robota#
Zásobníkový blok set robot position změní aktuální polohu robota v osách x a y na nové hodnoty.
Například pokud se robot vzdálil od svého počátečního bodu, nastavením x na 0 a y na 0 se aktuální poloha robota nastaví na novou pozici 0, 0. Robot pak může na základě této nové hodnoty sledovat budoucí pozice.
nastavit polohu robota x: [0] y: [0]
Parametry |
Popis |
|---|---|
x |
Hodnota polohy x, která se má nastavit pro robota, v mm. |
y |
Hodnota polohy y, která se má nastavit pro robota, v mm. |
Příklad
při spuštění
[Reset the robot's position after moving.]
pohybovat [dopředu v] na [60] [mm v] ▶
nastavit polohu robota x: [0] y: [0]
tisk (poloha [y v] v [mm v]) na obrazovce ▶
Hodnoty#
aktivní pohyb#
Logický blok move active hlásí, zda se robot pohybuje. To lze použít k řízení načasování dalších chování na základě pohybu robota.
Pravda – Robot se pohybuje.
Nepravda — Robot se nepohybuje.
Tento blok spolupracuje s bloky Motion, které mají parametr a nečekat.
<pohyb aktivní?>
Parametry |
Popis |
|---|---|
Tento blok nemá žádné parametry. |
Příklad
při spuštění
[Blink all of the LEDs when the robot is moving.]
pohybovat pod úhlem (0) stupňů na (200) [mm v] ◀ a nečekat
dokud <pohyb aktivní?>
nastavit barvu LED [lightall v] na [červená v]
čekat (0.5) sekund
nastavit barvu LED [lightall v] na [vypnuto v]
čekat (0.5) sekund
konec
nastavit barvu LED [lightall v] na [vypnuto v]
aktivovat#
Logický blok turn active hlásí, zda se robot otáčí. To lze použít k řízení načasování dalších chování na základě pohybu robota.
Pravda – Robot se otáčí.
Nepravda — Robot se neotáčí.
Tento blok spolupracuje s bloky Motion, které mají parametr a nečekat.
<otáčení aktivní?>
Parametry |
Popis |
|---|---|
Tento blok nemá žádné parametry. |
Příklad
při spuštění
[Blink all of the LEDs while the robot is turning.]
otočit [vpravo v] o (180) stupňů ◀ a nečekat
dokud <otáčení aktivní?>
nastavit barvu LED [lightall v] na [červená v]
čekat (0.5) sekund
nastavit barvu LED [lightall v] na [vypnuto v]
čekat (0.5) sekund
konec
nastavit barvu LED [lightall v] na [vypnuto v]
zastavil#
Logický blok stopped hlásí, zda se robot nepohybuje ani neotáčí. To lze použít k řízení načasování dalších chování na základě pohybu robota.
Pravda – Robot se nepohybuje ani neotáčí.
Nepravda – Robot se pohybuje nebo otáčí.
<zastaven?>
Parametry |
Popis |
|---|---|
Tento blok nemá žádné parametry. |
Příklad
definovat light show
[Flash LEDs while the robot is moving or turning.]
opakovat dokud <zastaven?>
nastavit barvu LED [lightall v] na [zelená v]
čekat (0.5) sekund
nastavit barvu LED [lightall v] na [fialová v]
čekat (0.5) sekund
konec


při spuštění
[Blink all the LEDs while the robot is moving or turning.]
pohybovat pod úhlem (0) stupňů na (200) [mm v] ◀ a nečekat
light show
otočit [vpravo v] o (180) stupňů ◀ a nečekat
light show