
Liike#
Johdanto#
VEX AIR -droonissa on neljä potkuria, joiden avulla se voi liikkua mihin tahansa suuntaan ja pyöriä itsenäisesti. Liike tarjoaa menetelmiä liikkumiseen, kääntymiseen, nopeuden säätöön ja sijainnin seurantaan.
Alla on luettelo saatavilla olevista lohkoista:
Toiminnot — Liikuta ja käännä dronea.
nouse lentoon — Nostaa dronin määritettyyn korkeuteen.
land — Laskeutuu dronella.
leiju — Pitää dronin paikallaan.
kiipeä — Liikuttaa dronea määritettyyn pystysuuntaan.
kiipeämään — Liikuttaa dronea tiettyyn pystysuuntaan tietyn matkan.
nouse z-asentoon — Liikuttaa dronin määritettyyn sijaintiin z-akselilla.
liiku — Liikuttaa dronea eteen, taakse, vasemmalle tai oikealle.
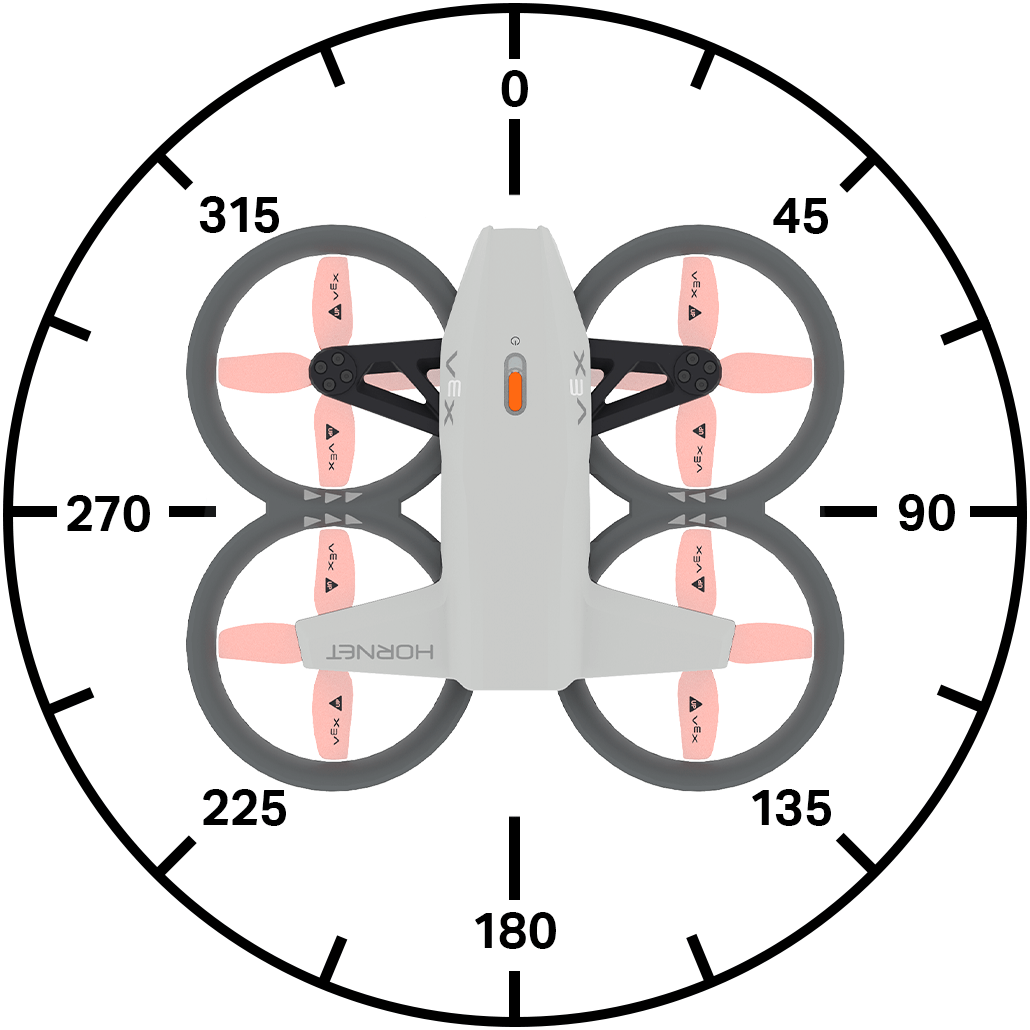
liiku kulmassa — Liikuttaa dronea tiettyyn suuntaan kulman avulla.
liikuta — Liikuttaa dronea tiettyyn suuntaan asetetun matkan.
liiku kulmassa — Liikuttaa dronea tietyssä kulmassa asetetun matkan.
siirrä kohteeseen — Siirtää dronin määritettyyn sijaintiin.
käännös — Kiertää dronea vasemmalle tai oikealle.
käännä astetta — Kiertää dronea tietyn astemäärän.
käänny suuntaamaan — Kääntää dronin tiettyyn suuntaan.
liiku ohjaimella — Sallii dronin ohjaamisen ohjaimella.
Lennonohjaus — Säädä lentoasetuksia.
aseta ohjauksen näkökulma — Asettaa dronin ohjauksen näkökulman.
set movement — Asettaa dronin liiketyylin.
Asetukset — Säädä liike- ja kääntymisnopeuksia.
aseta nousunopeus — Asettaa oletusnousunopeuden.
aseta liikenopeus — Asettaa oletusliikenopeuden.
aseta kääntymisnopeus — Asettaa oletuskääntymisnopeuden.
Sijainti — Seuraa ja muokkaa dronin sijaintia.
position — Palauttaa dronin nykyisen x-, y- tai z-koordinaatin.
hae max z height — Palauttaa droonin saavuttaman maksimikorkeuden.
set max z height - Asettaa rajan sille, kuinka korkealle drone lentää.
aseta sijainti — Asettaa dronin x-, y- tai z-sijainnin manuaalisesti.
Arvot — Tarkista liikkeen tila.
lennon tila — Palauttaa dronin nykyisen tilan.
safe mode — Palauttaa dronin potkurin lukitustilan.
climb active — Palauttaa tiedon siitä, onko drooni parhaillaan nousussa.
move active — Palauttaa, onko drone tällä hetkellä liikkeessä.
käänny aktiiviseksi — Palauttaa, kääntyykö drone tällä hetkellä.
leijuu — Palauttaa, leijuuko drone tällä hetkellä ilmassa.
taking off — Palauttaa tiedon siitä, onko drooni parhaillaan nousussa.
laskeutuminen — Palauttaa tiedon siitä, onko drooni parhaillaan laskeutumassa.
landed — Palauttaa, onko drone laskeutunut.
Toiminnot#
ottaa pois#
Lentoonlähtö-lohko käynnistää potkurit ja nostaa dronin ilmaan. Tätä lohkoa on käytettävä ennen kuin muita liikkeitä voidaan tehdä.
nouse [500] [mm v] korkeuteen ▶
Parametrit |
Kuvaus |
|---|---|
kiivetä |
Z-asento (korkeus), johon drone nousee. |
yksiköitä |
Mittayksikkö: mm (millimetrit) tai tuumat. |
ja älä odota |
Valitse nuoli (▶) laajentaaksesi lohkon tekstiin äläkä odota, jolloin pinon seuraava lohko suoritetaan heti. |
Esimerkki
kun käynnistetään
[Fly for 1 second.]
nouse [500] [mm v] korkeuteen ▶
odota [1] sekuntia
laske ▶
maa#
Maahan laskeutuva pinoamislohko laskee dronin maahan. Potkurit jatkavat pyörimistä, kunnes projekti pysäytetään.
laske ▶
Parametrit |
Kuvaus |
|---|---|
ja älä odota |
Valitse nuoli (▶) laajentaaksesi lohkon tekstiin äläkä odota, jolloin pinon seuraava lohko suoritetaan heti. |
Esimerkki
kun käynnistetään
[Land after 1 second.]
nouse (500) [mm v] korkeuteen ▶
odota [1] sekuntia
laske ▶
leijua#
Leijuntapino estää dronea liikkumasta mihinkään suuntaan ja pitää sen nykyisen sijaintinsa ilmassa.
leiju
Parametrit |
Kuvaus |
|---|---|
Tällä lohkolla ei ole parametreja. |
Esimerkki
kun käynnistetään
[Hold current position for 3 seconds after moving forward.]
nouse (500) [mm v] korkeuteen ▶
liiku [eteenpäin v]
odota [1] sekuntia
leiju
odota [3] sekuntia
laske ▶
kiivetä#
Kiipeä-pino-lohko liikuttaa dronea tiettyyn pystysuuntaan.
nouse [ylös v]
Parametrit |
Kuvaus |
|---|---|
suunta |
Droonin lentosuunta: ylös tai alas. |
Esimerkki
kun käynnistetään
[Climb upwards for 2 seconds.]
nouse (500) [mm v] korkeuteen ▶
odota [2] sekuntia
nouse [ylös v]
odota [2] sekuntia
laske ▶
kiivetä kohti#
Kiipeä-pinoamislohko liikuttaa dronea tiettyyn pystysuuntaan tietyn matkan.
nouse [ylös v] (500) [mm v] ▶
Parametrit |
Kuvaus |
|---|---|
suunta |
Droonin lentosuunta: ylös tai alas. |
etäisyys |
Droonin lentomatka. |
yksiköitä |
Mittayksikkö: mm (millimetrit) tai tuumat. |
ja älä odota |
Valitse nuoli (▶) laajentaaksesi lohkon tekstiin äläkä odota, jolloin pinon seuraava lohko suoritetaan heti. |
Esimerkki
kun käynnistetään
[Lower drone before landing.]
nouse [700] [mm v] korkeuteen ▶
odota [1] sekuntia
nouse [alas v] [300] [mm v] ▶
odota [1] sekuntia
laske ▶
kiivetä z-asentoon#
Nouse z-asentoon -pino-lohko siirtää dronin tiettyyn kohtaan z-akselilla.
nouse z-sijaintiin [500] [mm v] ▶
Parametrit |
Kuvaus |
|---|---|
z-asento |
Z-asema kokonaislukuna tai desimaalilukuna, johon drone nousee. |
yksiköitä |
Mittayksikkö: mm (millimetrit) tai tuumat. |
ja älä odota |
Valitse nuoli (▶) laajentaaksesi lohkon tekstiin äläkä odota, jolloin pinon seuraava lohko suoritetaan heti. |
Esimerkki
kun käynnistetään
[Reach 500 mm after takeoff.]
nouse [300] [mm v] korkeuteen ▶
odota [1] sekuntia
nouse z-sijaintiin [500] [mm v] ▶
odota [1] sekuntia
laske ▶
liikkua#
Siirry-pino-lohko liikuttaa dronea neljään tiettyyn suuntaan käyttämällä nykyistä liikenopeutta.
liiku [eteenpäin v]
Parametrit |
Kuvaus |
|---|---|
suunta |
Liikuta dronea johonkin seuraavista suunnista:
|
Esimerkki
kun käynnistetään
[Move forward for 2 seconds.]
nouse [500] [mm v] korkeuteen ▶
liiku [eteenpäin v]
odota [2] sekuntia
laske ▶
liikkua kulmassa#
Siirry kulmassa -pino-lohko liikuttaa dronea tietyssä kulmassa käyttäen nykyistä liikkumisnopeus.
liiku (90) astetta
Parametrit |
Kuvaus |
|---|---|
kulma |
Kulma kokonaislukuna tai desimaalilukuna, jossa drone liikkuu, vaihdellen 0–359 astetta. |
Esimerkkejä
kun käynnistetään
[Move left for 2 seconds.]
nouse [500] [mm v] korkeuteen ▶
liiku [270] astetta
odota [2] sekuntia
laske ▶
siirtyä kohti#
Siirry-pino-lohko liikuttaa dronea neljään tiettyyn suuntaan tietyn matkan käyttäen nykyistä liikkumisnopeutta.
liiku [eteenpäin v] (200) [mm v] ▶
Parametrit |
Kuvaus |
|---|---|
suunta |
Liikuta dronea johonkin seuraavista suunnista:
|
etäisyys |
Kokonaislukuna tai desimaalilukuna ilmaistu etäisyys, jonka drone liikkuu. |
yksiköitä |
Mittayksikkö: mm (millimetrit) tai tuumat. |
ja älä odota |
Valitse nuoli (▶) laajentaaksesi lohkon tekstiin äläkä odota, jolloin pinon seuraava lohko suoritetaan heti. |
Esimerkki
kun käynnistetään
[Move forward for 200 mm.]
nouse [500] [mm v] korkeuteen ▶
liiku [eteenpäin v] [200] [mm v] ▶
laske ▶
liikkua kulmassa#
Siirry kulmassa -pino-lohko liikuttaa dronea tietyssä kulmassa tietyn matkan käyttäen nykyistä liikkumisnopeus.
liiku (45) astetta (200) [mm v] ▶
Parametrit |
Kuvaus |
|---|---|
kulma |
Kulma kokonaislukuna tai desimaalilukuna, jossa drone liikkuu, vaihdellen 0–359 astetta. |
etäisyys |
Kokonaislukuna tai desimaalilukuna ilmaistu etäisyys, jonka drone liikkuu. |
yksiköitä |
Mittayksikkö: mm (millimetrit) tai tuumat. |
ja älä odota |
Valitse nuoli (▶) laajentaaksesi lohkon tekstiin äläkä odota, jolloin pinon seuraava lohko suoritetaan heti. |
Esimerkkejä
kun käynnistetään
[Move diagonally for 500 mm.]
nouse [300] [mm v] korkeuteen ▶
liiku [45] astetta [500] [mm v] ▶
laske ▶
siirry#
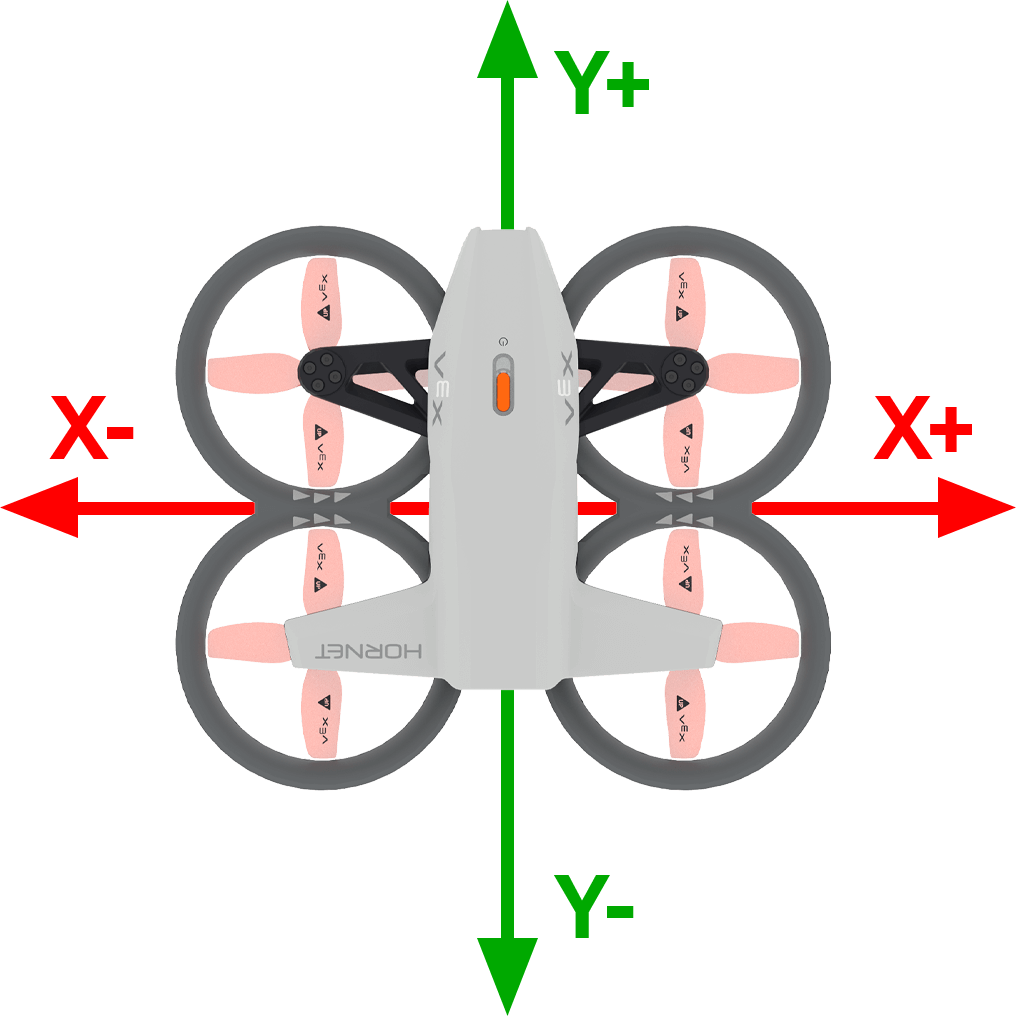
Siirry kohteeseen -pino-lohko siirtää dronin tiettyyn paikkaan ilmassa säilyttäen saman suunnan.
liiku sijaintiin x: [1000] y: [1000] z: [1000] [mm v] ▶
Parametrit |
Kuvaus |
|---|---|
x |
X-koordinaatti, johon drone liikkuu. |
y |
Y-koordinaatti, johon drone liikkuu. |
z |
Z-koordinaatti, johon drone nousee. |
yksiköitä |
Mittayksikkö: mm (millimetrit) tai tuumat. |
Esimerkkejä
kun käynnistetään
[Move diagonally to (300, 300, 500).]
nouse [300] [mm v] korkeuteen ▶
odota [2] sekuntia
liiku sijaintiin x: [300] y: [300] z: [500] [mm v] ▶
odota [2] sekuntia
laske ▶
käännös#
Käännös-pino-lohko kääntää dronea tiettyyn suuntaan käyttämällä nykyistä kääntymisnopeutta.
käänny [oikealle v]
Parametrit |
Kuvaus |
|---|---|
suunta |
Droonin kääntymissuunta: oikealle tai vasemmalle. |
Esimerkki
kun käynnistetään
[Turn to the right for 2 seconds.]
nouse [500] [mm v] korkeuteen ▶
käänny [oikealle v]
odota [2] sekuntia
laske ▶
käänny#
Käänny kiertoliikkeen pino-lohko kääntää dronea tiettyyn suuntaan asetetun matkan suhteessa sen nykyiseen suunnasta käyttäen nykyistä kääntymisnopeutta.
käänny [oikealle v] (90) astetta ▶
Parametrit |
Kuvaus |
|---|---|
suunta |
Droonin kääntymissuunta: oikealle tai vasemmalle. |
kulma |
Kulma kokonaislukuna tai desimaalilukuna, jossa drone liikkuu, vaihdellen 0–359 astetta. |
ja älä odota |
Valitse nuoli (▶) laajentaaksesi lohkon tekstiin äläkä odota, jolloin pinon seuraava lohko suoritetaan heti. |
Esimerkkejä
kun käynnistetään
[Turn around, then land.]
nouse [500] [mm v] korkeuteen ▶
käänny [oikealle v] [180] astetta ▶
laske ▶
käänny otsikkoon#
Käänny suuntaamaan -pino-lohko kääntää dronin tiettyyn suuntaan käyttämällä nykyistä kääntymisnopeutta.
käänny suuntakulmaan (270) astetta ▶
Parametrit |
Kuvaus |
|---|---|
otsikko |
Droonin kääntymiskulma 0–359 astetta. |
ja älä odota |
Valitse nuoli (▶) laajentaaksesi lohkon tekstiin äläkä odota, jolloin pinon seuraava lohko suoritetaan heti. |
Esimerkkejä
kun käynnistetään
[Turn to face each of the cardinal headings.]
nouse [500] [mm v] korkeuteen ▶
käänny suuntakulmaan (90) astetta ▶
odota [1] sekuntia
käänny suuntakulmaan (180) astetta ▶
odota [1] sekuntia
käänny suuntakulmaan (270) astetta ▶
odota [1] sekuntia
käänny suuntakulmaan (0) astetta ▶
odota [1] sekuntia
laske ▶
liiku ohjaimella#
Siirry ohjaimella -pinolohkon avulla voit ohjata dronea VEX AIR -drooniohjaimella. Tätä lohkoa on käytettävä silmukan sisällä dronea ohjatakseen jatkuvasti. Jos silmukka pysähtyy eikä ole muita lohkoja, jotka käskisivät dronea liikkumaan, drone jatkaa liikkumistaan viimeksi liikkuneeseen suuntaan.
liiku ohjaimen avulla
Parametrit |
Kuvaus |
|---|---|
Tällä lohkolla ei ole parametreja. |
Esimerkki
kun käynnistetään
[Move with controller until button 7 is pressed.]
nouse [500] [mm v] korkeuteen ▶
toista kunnes <ohjaimen painike [7 v] painettu?>
liiku ohjaimen avulla
Loppu
laske ▶
Lennonohjaus#
asetettu ohjauksen näkökulma#
Aseta ohjauksen näkökulma -pino-lohko asettaa näkökulman, jota käytetään dronea ohjattaessa.
aseta ohjaus-POV [normaali v]
Parametrit |
Kuvaus |
|---|---|
tyyli |
Asettaa dronin ohjaamiseen käytettävän näkökulman. vakio tarkoittaa, että liikkeet perustuvat dronin kulloiseenkin suuntaan. päätön tarkoittaa, että liikkeet perustuvat dronin suuntaukseen projektin alussa. |
Esimerkki
kun käynnistetään
[Steer based on the drone's starting orienation until button 7 is pressed.]
nouse [500] [mm v] korkeuteen ▶
aseta ohjaus-POV [suunnat ei käytössä v]
toista kunnes <ohjaimen painike [7 v] painettu?>
liiku ohjaimen avulla
Loppu
laske ▶
asetettu liike#
Aseta liike -pino-lohko asettaa dronin liiketyylin.
Tätä liiketyyliä käytetään, kun dronea lennetään ohjaimella.
aseta liike [tarkkuus v]
Parametrit |
Kuvaus |
|---|---|
tyyli |
Asettaa dronin ohjaamiseen käytettävän tyylin:
|
Esimerkki
kun käynnistetään
[Control the drone with the balanced movement style.]
nouse [500] [mm v] korkeuteen ▶
aseta liike [tasapainoinen v]
toista kunnes <ohjaimen painike [7 v] painettu?>
liiku ohjaimen avulla
Loppu
laske ▶
Asetukset#
asetettu nousunopeus#
Aseta nousunopeus -pino-lohko asettaa oletusarvoisen nousunopeuden prosentteina. Tämä vaikuttaa kaikkiin seuraaviin kiipeilyyn liittyviin lohkoihin. Oletusarvoinen nousunopeus on 50 %.
aseta nousunopeus [100]%
Parametrit |
Kuvaus |
|---|---|
nopeus |
Nopeus, jolla drone nousee, prosentteina. |
Esimerkki
kun käynnistetään
[Raise the drone quickly before landing.]
nouse [300] [mm v] korkeuteen ▶
odota [1] sekuntia
aseta nousunopeus [100]%
nouse [ylös v] (500) [mm v] ▶
laske ▶
asetettu liikkumisnopeus#
Aseta liikkumisnopeus -pinolohko asettaa oletusliikkumisnopeuden prosentteina. Tämä vaikuttaa kaikkiin seuraaviin liikkumiseen liittyviin lohkoihin. Oletusliikkumisnopeus on 50 %.
aseta liikenopeus [100]%
Parametrit |
Kuvaus |
|---|---|
nopeus |
Nopeus, jolla drone liikkuu prosentteina. |
Esimerkki
kun käynnistetään
[Move forward quickly, then reverse slowly.]
nouse [500] [mm v] korkeuteen ▶
aseta liikenopeus [100]%
liiku [eteenpäin v] [500] [mm v] ▶
odota (1) sekuntia
aseta liikenopeus [20]%
liiku [taaksepäin v] [500] [mm v] ▶
laske ▶
asetettu kääntymisnopeus#
Aseta kääntymisnopeus -pinolohko asettaa oletusarvoisen kääntymisnopeuden prosentteina. Tämä vaikuttaa kaikkiin seuraaviin kääntymiseen liittyviin lohkoihin. Oletusarvoinen kääntymisnopeus on 50 %.
aseta kääntymisnopeus [100]%
Parametrit |
Kuvaus |
|---|---|
nopeus |
Nopeus, jolla drone kääntyy prosentteina. |
Esimerkki
kun käynnistetään
[Turn clockwise quickly, then counterclockwise slowly.]
nouse [500] [mm v] korkeuteen ▶
aseta kääntymisnopeus [100]%
käänny [oikealle v] [360] astetta ▶
odota (1) sekuntia
aseta kääntymisnopeus [20]%
käänny [vasemmalle v] [360] astetta ▶
laske ▶
Sijainti#
asema#
Sijainnin raportointilohko raportoi dronin nykyisen x-, y- tai z-koordinaatin kokonaislukuna. Projektin alussa dronin nykyinen sijainti asetetaan automaattisesti arvoon (0, 0, 0).
[x v] sijainti yksikköinä [mm v]
Parametrit |
Kuvaus |
|---|---|
akseli |
Minkä akselin koordinaatit raportoidaan:
|
yksiköitä |
Mittayksikkö: mm (millimetrit) tai tuumat. |
Esimerkki
kun käynnistetään
[Fly to position (0, 300, 500).]
nouse [500] [mm v] korkeuteen ▶
odota [1] sekuntia
liiku [eteenpäin v]
odota kunnes <([y v] sijainti yksikköinä [mm v]) [math_greater_than v] [300]>
leiju
odota [1] sekuntia
laske ▶
hae suurin z-korkeus#
Hae maksimikorkeus z -raporttilohko raportoi droonin saavuttaman maksimikorkeuden.
(get max z height in [mm v])
Parametrit |
Kuvaus |
|---|---|
yksiköitä |
Mittayksikkö: mm (millimetrit) tai tuumat. |
Esimerkki
kun käynnistetään :: hat events
[Display the new z height limit.]
tulosta (get max z height in [mm v]) näytöllä ▶
siirrä kursori seuraavalle riville näytöllä
nouse [500] [mm v] korkeuteen ▶
aseta maksimikorkeus z [1000] yksikköinä [mm v]
tulosta (get max z height in [mm v]) näytöllä ▶
odota [1] sekuntia
laske ▶
aseta suurin z-korkeus#
Aseta maksimi z-korkeus -pino-lohko asettaa rajan sille, kuinka korkealle drone lentää.
aseta maksimikorkeus z [2500] yksikköinä [mm v]
Parametrit |
Kuvaus |
|---|---|
suurin z-korkeus |
Z-akselin suurin arvo kokonaislukuna tai desimaalilukuna, jonka yläpuolella drone ei lennä, välillä 1000–5000 mm tai 40–196 tuumaa. |
yksiköitä |
Mittayksikkö: mm (millimetrit) tai tuumat. |
Esimerkki
kun käynnistetään
[Fly with controller under 1000 mm.]
aseta maksimikorkeus z [1000] yksikköinä [mm v]
nouse (500) [mm v] korkeuteen ▶
toista kunnes <ohjaimen painike [7 v] painettu?>
liiku ohjaimen avulla
Loppu
laske ▶
asetettu sijainti#
Aseta sijainti -pino-lohko asettaa dronin nykyisen x-, y- tai z-koordinaatin määritettyyn arvoon.
aseta [x v] sijainti [0] [mm v]
Parametrit |
Kuvaus |
|---|---|
akseli |
Koordinaattiakseli, jolle sijainti asetetaan:
|
koordinaatti |
Uusi asetettava sijainnin arvo. |
yksiköitä |
Mittayksikkö: mm (millimetrit) tai tuumat. |
Esimerkki
kun käynnistetään
[Set a new z position, then fly to z position -300.]
nouse [800] [mm v] korkeuteen ▶
aseta [z v] sijainti [0] [mm v]
odota [1] sekuntia
nouse [alas v]
odota kunnes <([z v] sijainti yksikköinä [mm v]) [math_less_than v] [-300]>
leiju
odota [1] sekuntia
laske ▶
Arvot#
lentotila#
Lentotilan totuusarvolohko ilmoittaa, onko drone määritetyssä lentotilassa.
Tosi — Drooni on määritetyssä tilassa.
Väärin — Drooni ei ole määritetyssä tilassa.
<lentotyyppi on [motors off v]?>
Parametrit |
Kuvaus |
|---|---|
osavaltio |
Tarkistettava lentotila:
|
Esimerkki
kun käynnistetään
[Report the flight status as the drone takes off.]
tulosta [Preparing for flight!] näytöllä ◀ ja siirrä kursori seuraavalle riville
nouse [800] [mm v] korkeuteen ◀ eikä odota
odota kunnes <flight state is [motor start v]>
tulosta [Motors starting...] näytöllä ◀ ja siirrä kursori seuraavalle riville
odota kunnes <flight state is [flight v]>
tulosta [Take off!] näytöllä ▶
vikasietotila#
Vikasietotilan looginen lohko ilmoittaa, onko potkurin lukitus käytössä dronessa.
Tosi — Potkurin lukitus on käytössä.
Väärin — Potkurin lukitus ei ole käytössä.
<turvatila?>
Parametrit |
Kuvaus |
|---|---|
Tällä lohkolla ei ole parametreja. |
Esimerkki
kun käynnistetään
[Change the sound by enabling the Propeller Lock.]
ikuisesti
jos <turvatila?> niin
toista ääni [vika v]
muuten
toista ääni [onnistuminen v]
kiipeily aktiivinen#
Boolen lohko nousu aktiivinen raportoi, onko drooni nousussa.
Tosi — Drooni on parhaillaan nousussa.
Väärin — Drooni ei kiipeä.
<nousu aktiivinen?>
Parametrit |
Kuvaus |
|---|---|
Tällä lohkolla ei ole parametreja. |
Esimerkki
kun käynnistetään
[After the drone starts to climb, play a sound and land.]
nouse [500] [mm v] korkeuteen ▶
nouse [ylös v]
odota [1] sekuntia
jos <nousu aktiivinen?> niin
toista ääni [silmukka v] ▶
laske ▶
liikkua aktiivisesti#
Boolen liikkumistoiminto-lohko ilmoittaa, käyttääkö drone parhaillaan liikelohkoa.
Tosi — Drooni käyttää parhaillaan liikkumisblokkia.
Väärin — Drooni ei käytä tällä hetkellä liikkumisblokkia.
<liike aktiivinen?>
Parametrit |
Kuvaus |
|---|---|
Tällä lohkolla ei ole parametreja. |
Esimerkki
kun käynnistetään
[After the drone starts to move, play a sound and land.]
nouse [500] [mm v] korkeuteen ▶
liiku [eteenpäin v]
odota [1] sekuntia
jos <liike aktiivinen?> niin
toista ääni [silmukka v] ▶
laske ▶
ota käyttöön#
Boolen lohko käänny aktiiviseksi raportoi, kääntyykö drone.
Tosi — Drooni kääntyy parhaillaan.
Väärin — Drooni ei käänny.
<kääntyminen aktiivinen?>
Parametrit |
Kuvaus |
|---|---|
Tällä lohkolla ei ole parametreja. |
Esimerkki
kun käynnistetään
[After the drone starts to turn, play a sound and land.]
nouse (500) [mm v] korkeuteen ▶
käänny [oikealle v]
odota [1] sekuntia
jos <kääntyminen aktiivinen?> niin
toista ääni [havaittu v] ▶
laske ▶
leijuva#
Leijuva Boolen lohko raportoi, säilyttääkö drooni sijaintinsa (leijuuko).
Tosi — Drooni säilyttää parhaillaan sijaintinsa (leijuu).
Väärin — Drooni muuttaa parhaillaan sijaintiaan.
<leijumassa?>
Parametrit |
Kuvaus |
|---|---|
Tällä lohkolla ei ole parametreja. |
Esimerkki
kun käynnistetään
[Play a sound after the drone has finished taking off.]
nouse [700] [mm v] korkeuteen ▶
odota kunnes <leijumassa?>
odota [2] sekuntia
toista ääni [tauko v] ▶
laske ▶
lähtö#
Boolen nousussa -lohko ilmoittaa, onko drone nousussa.
Tosi — Drooni on parhaillaan nousussa.
Väärin — Drooni ei ole nousussa.
<nousemassa?>
Parametrit |
Kuvaus |
|---|---|
Tällä lohkolla ei ole parametreja. |
Esimerkki
kun käynnistetään
[Play sounds while the drone is taking off.]
nouse [700] [mm v] korkeuteen ◀ eikä odota
odota [1] sekuntia
kun <nousemassa?>
toista ääni [tunnistus v] ▶
lasku#
Laskeutumis Boolen lohko raportoi, onko drooni laskeutumassa.
Tosi — Drooni on parhaillaan laskeutumassa.
Väärin — Drooni ei ole laskeutumassa.
<laskeutumassa?>
Parametrit |
Kuvaus |
|---|---|
Tällä lohkolla ei ole parametreja. |
Esimerkki
kun käynnistetään
[Play sounds while the drone is landing.]
nouse (500) [mm v] korkeuteen ▶
odota [1] sekuntia
laske ◀ eikä odota
odota [1] sekuntia
kun <laskeutumassa?>
toista ääni [silmukka v] ▶
laskeutui#
Boolen lohko landed raportoi, onko drone laskeutunut.
Totta — Drooni on laskeutunut.
Väärin — Drooni ei ole laskeutunut.
<laskeutunut?>
Parametrit |
Kuvaus |
|---|---|
Tällä lohkolla ei ole parametreja. |
Esimerkki
kun käynnistetään
[Celebrate a successful landing.]
nouse (500) [mm v] korkeuteen ▶
odota (1) sekuntia
laske ▶
jos <landed> niin
toista ääni [onnistuminen v] ▶