
Anturit#
Johdanto#
VEX AIR -drone sisältää inertia-anturin pyörimisliikkeen mittaamiseen ja liikkeen muutosten havaitsemiseen sekä etäisyysanturin etäisyyksien mittaamiseen. VEX AIR -drone voi myös seurata akun varaustasoa. Näiden anturien avulla drone voi seurata suuntaansa, suuntaansa, kiihtyvyyttään ja etäisyyttään esineisiin.
Alla on luettelo kaikista saatavilla olevista lohkoista:
Inertiaalinen – Seuraa dronin pyörimisliikettä.
rotation — Palauttaa, kuinka paljon drone on kääntynyt käynnistyksestään lähtien.
heading — Palauttaa dronin suuntakulman (0–359,99 astetta).
orientation — Palauttaa dronin kallistuksen, kallistuksen tai suunnan (–180,00 - 180,00 astetta).
kiihtyvyys — Palauttaa kiihtyvyyden eteenpäin, oikealle tai alaspäin suuntautuvan akselin suuntaisesti.
hae kääntymisnopeus — Palauttaa dronin nykyisen pyörimisnopeuden asteina sekunnissa \(dps\).
nollaa rotaatio — Nollaa rotaatioarvon.
reset heading — Nollaa otsikon arvon.
Etäisyys — Mittaa etäisyyksiä dronin etäisyysantureilla.
etäisyys — Ilmoittaa valitun etäisyysanturin ja lähimmän havaitun kohteen välisen etäisyyden.
Akku – Palauta dronin akun varaustaso.
akun varaustaso — Palauttaa dronin akun varaustason prosentteina.
Inertiaalinen#
kierto#
Rotation-lohko palauttaa, kuinka monta astetta drone on kääntynyt käynnistyksestään lähtien. Se laskee yhteen kaikki käännökset ja palauttaa kokonaismäärän asteina: positiivinen myötäpäivään, negatiivinen vastapäivään
(kierros asteina)
Parametrit |
Kuvaus |
|---|---|
Tällä lohkolla ei ole parametreja. |
Esimerkki
kun käynnistetään
[Display the rotation after turning.]
nouse [500] [mm v] korkeuteen ▶
käänny [vasemmalle v] (450) astetta ▶
tulosta (kierros asteina) konsolilla ▶
laske ▶
otsikko#
Heading-lohko palauttaa dronin suuntakulman. Tämä palauttaa desimaaliluvun väliltä 0–359,99 astetta.
(suuntakulma asteina)
Parametrit |
Kuvaus |
|---|---|
Tällä lohkolla ei ole parametreja. |
Esimerkki
kun käynnistetään
[Display the rotation after turning left.]
nouse [500] [mm v] korkeuteen ▶
käänny [vasemmalle v] (90) astetta ▶
tulosta (suuntakulma asteina) näytöllä ▶
suuntautuminen#
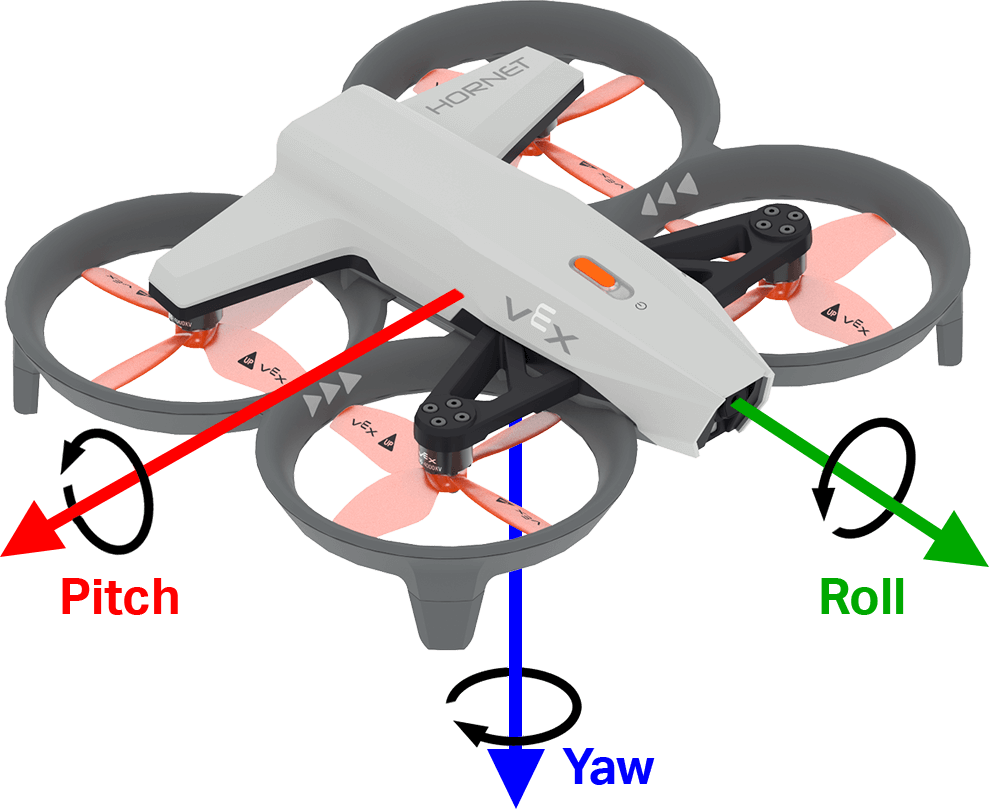
Suuntautumis-lohko palauttaa dronin kallistuksen, kallistuksen tai suuntauksen desimaalilukuna välillä –180,00–180,00 astetta.
Alla olevassa kuvassa nuolet osoittavat positiivisen rotaation suunnan vierinnälle, kallistukselle ja kallistukselle.
orientaatio [roll v] asteina
Parametrit |
Kuvaus |
|---|---|
akseli |
Suunta-akseli:
|
Esimerkki
kun käynnistetään
[Display the drone orientation as it is rotated by hand.]
ikuisesti
tyhjennä näyttö
aseta kursori riville (7) sarakkeeseen (1) näytöllä
tulosta [Roll:] näytöllä ▶
tulosta (orientaatio [roll v] asteina) näytöllä ▶
Loppu
kiihtyvyys#
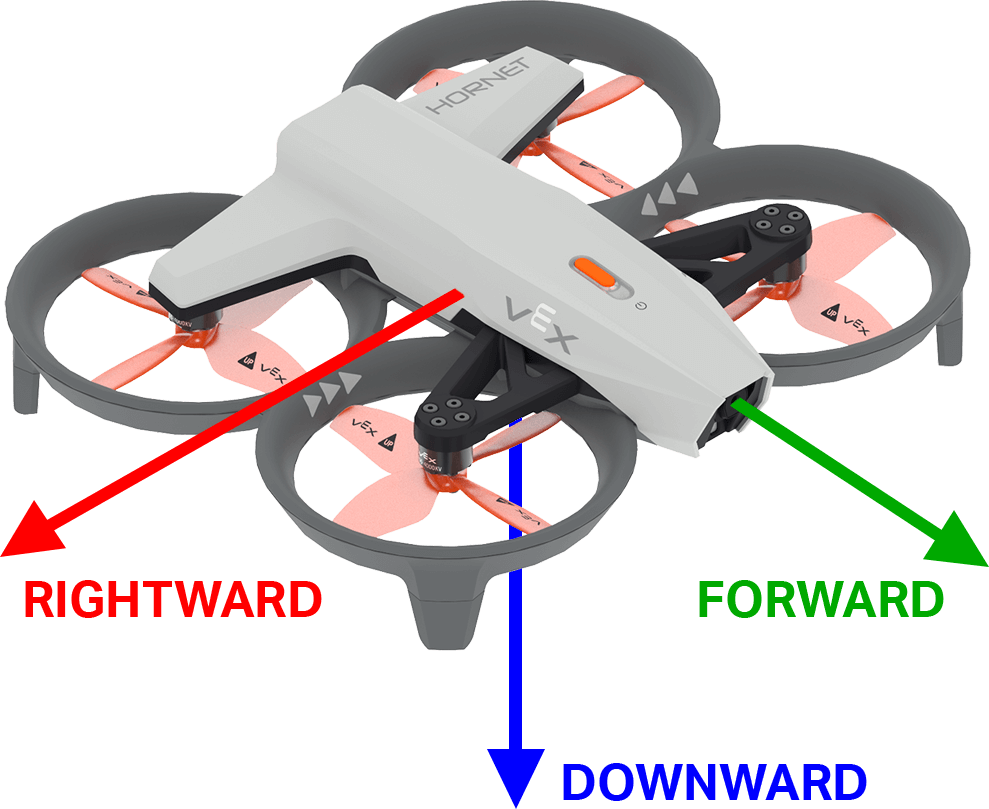
Kiihtyvyys-lohko palauttaa dronin kiihtyvyyden tiettyyn suuntaan. Palautettu arvo edustaa nopeuden muutosnopeutta mitattuna g-yksiköissä (jossa 1 g ≈ 9,81 m/s²) lukuna väliltä -4,00 - 4,00.
Alla olevassa kuvassa nuolet osoittavat positiivisen kiihtyvyyden suunnan eteenpäin ja oikealle sekä negatiivisen kiihtyvyyden suunnan alaspäin.
(kiihtyvyys [eteenpäin v]-akselin suunnassa g:nä :: custom-controller-inertial-timer)
Parametrit |
Kuvaus |
|---|---|
akseli |
Akseli, joka palauttaa kiihtyvyyden:
|
Esimerkki
kun käynnistetään
[Display the acceleration as the drone takes off.]
nouse [500] [mm v] korkeuteen ◀ eikä odota
ikuisesti
tyhjennä näyttö
aseta kursori riville [1] sarakkeeseen [1] näytöllä
tulosta (kiihtyvyys [alaspäin v]-akselin suunnassa g:nä) näytöllä ▶
odota [0.5] sekuntia
Loppu
hanki käännösnopeus#
Hae kääntymisnopeus-lohko palauttaa nopeuden, jolla drone pyörii määritetyn akselin ympäri. Tämä palauttaa arvon asteina sekunnissa \(dps\) kokonaislukuna.
Alla olevassa kuvassa nuolet osoittavat positiivisen rotaation suunnan vierinnälle, kallistukselle ja kallistukselle.
(hae [roll v]-akselin kulmanopeuden arvo dps:nä)
Parametrit |
Kuvaus |
|---|---|
akseli |
Akseli, jolle palautuu kääntönopeus:
|
Esimerkki
kun käynnistetään
[Display the drone turn rate as it is rotated by hand.]
ikuisesti
tyhjennä näyttö
aseta kursori riville (7) sarakkeeseen (1) näytöllä
tulosta [Roll:] näytöllä ▶
tulosta (hae [roll v]-akselin kulmanopeuden arvo dps:nä) näytöllä ▶
Loppu
nollaa kierto#
Nollaa kierto -lohko palauttaa dronin kiertoarvon 0 asteeseen.
nollaa kierros
Parametrit |
Kuvaus |
|---|---|
Tällä lohkolla ei ole parametreja. |
Esimerkki
kun käynnistetään
[Display the rotation after resetting.]
nouse [500] [mm v] korkeuteen ▶
käänny [oikealle v]
odota kunnes <(kierros asteina) [math_greater_than v] [360]>
leiju
nollaa kierros
odota [1] sekuntia
tulosta (kierros asteina) konsolilla ▶
nollaa otsikko#
Nollaa suunta -lohko palauttaa dronin suunnan nollaan asteeseen.
nollaa suuntakulma
Parametrit |
Kuvaus |
|---|---|
Tällä lohkolla ei ole parametreja. |
Esimerkki
kun käynnistetään
[Turn to the same heading before and after resetting.]
nouse [500] [mm v] korkeuteen ▶
käänny suuntakulmaan [90] astetta ▶
odota [1] sekuntia
nollaa suuntakulma
käänny suuntakulmaan [90] astetta ▶
odota [1] sekuntia
laske ▶
Alue#
etäisyys#
Etäisyysraportointilohko raportoi valitun etäisyysanturin ja lähimmän havaitun kohteen välisen etäisyyden.
(distance [forward v] range in [mm v])
Parametrit |
Kuvaus |
|---|---|
alue |
Käytettävä etäisyysanturi: eteen tai alaspäin. Eteen ilmoittaa etäisyyden dronin etuosasta. Alaspäin ilmoittaa etäisyyden dronin pohjasta. |
yksiköitä |
Etäisyyden yksikkö: mm tai tuumaa. |
Esimerkki
kun käynnistetään
[Hover at 200 mm.]
nouse [500] [mm v] korkeuteen ▶
nouse [alas v]
odota kunnes <(distance [downward v] range in [mm v]) [math_less_than v] [200]>
leiju
odota (3) sekuntia
laske ▶
Akku#
akun varaustaso#
Akun varaustaso-lohko palauttaa dronin akun varaustason prosentteina. Tämä palauttaa luvun väliltä 0–100.
(droonen akun taso %)
Parametrit |
Kuvaus |
|---|---|
Tällä lohkolla ei ole parametreja. |
kun käynnistetään
[Display the battery level.]
tulosta (droonen akun taso %) näytöllä ▶