
एक्सेस प्वाइंट मोड में VEX AIM का IP एड्रेस बदलना#
एक बार रोबोट एक्सेस प्वाइंट (एपी) मोड में आ जाए, तो आप चाहें तो उसे एक कस्टम आईपी एड्रेस असाइन कर सकते हैं। इससे पुनः कनेक्ट करना आसान और अधिक स्थिर हो जाता है, खासकर ऐसे वातावरण में जहां कई रोबोट हों या साझा नेटवर्क हों। यह पृष्ठ बताता है कि रोबोट के एपी-मोड आईपी एड्रेस को कैसे कॉन्फ़िगर करें और अपने वर्कस्पेस को उसके अनुसार अपडेट करें।
1. Access the AIM Setup Dashboard#
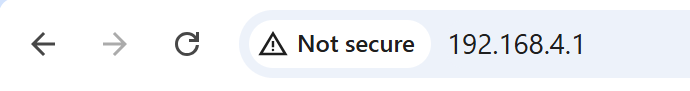
वेब ब्राउज़र में, एक्सेस प्वाइंट इन्फॉर्मेशन मेनू से रोबोट का आईपी एड्रेस दर्ज करें।
2. Update the IP Address#
आईपी एड्रेस को मैन्युअल रूप से अपडेट करने के लिए, आईपी एड्रेस (केवल एपी मोड) फ़ील्ड को संपादित करें और परिवर्तनों को लागू करने के लिए सेव का चयन करें।
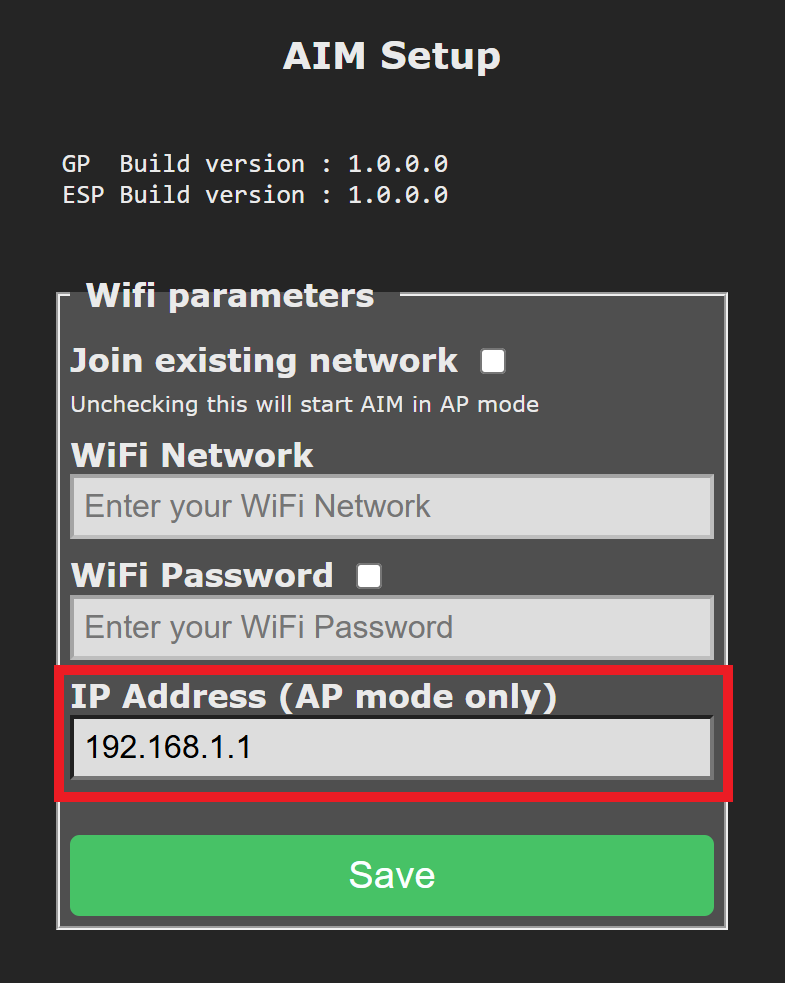
ध्यान दें: मौजूदा नेटवर्क से जुड़ें विकल्प को अनचेक रहने दें।
3. Clone the WebSocket Repository#
VEX AIM कोडिंग रोबोट के साथ संवाद करने के लिए उपयोग की जाने वाली वेबसॉकेट क्लाइंट लाइब्रेरी GitHub पर उपलब्ध है।
शुरुआत करने के लिए, रिपॉजिटरी को क्लोन करें और इसे अपने पसंदीदा पायथन एडिटर या IDE (जैसे, VS Code, PyCharm, या Vim जैसे टर्मिनल-आधारित एडिटर) में खोलें।
4. Save the Configured IP Address#
Open the settings.json file located in the vex folder. Update the host field with the IP Address assigned in Station Mode.
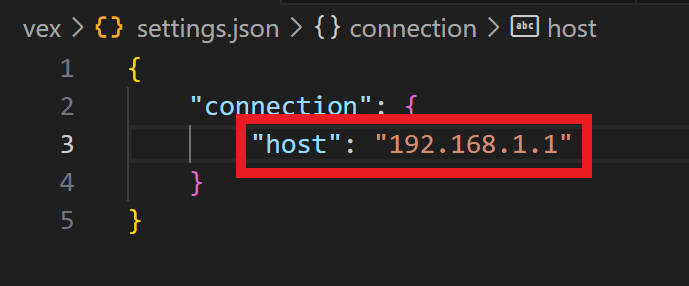
अब आप अपना पायथन वर्चुअल वातावरण स्थापित करने के साथ आगे बढ़ सकते हैं यदि आपने पहले से ऐसा नहीं किया है।