
在接入點模式下變更 VEX AIM 的 IP 位址#
機器人進入存取點 (AP) 模式後,您可以根據需要為其指派自訂 IP 位址。這可以使重新連接更加便捷穩定,尤其是在擁有多個機器人或共享網路的環境中。本頁面將介紹如何設定機器人的 AP 模式 IP 位址並更新您的工作區以與之相符。
1. Access the AIM Setup Dashboard#
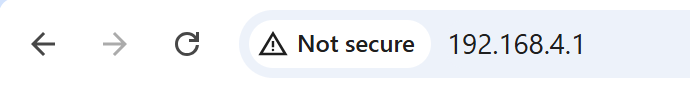
在網頁瀏覽器中,從「存取點資訊」選單中輸入機器人的 IP 位址。
2. Update the IP Address#
手動更新 IP 位址,方法是編輯 IP 位址(僅限 AP 模式) 字段,然後選擇 儲存 以套用變更。
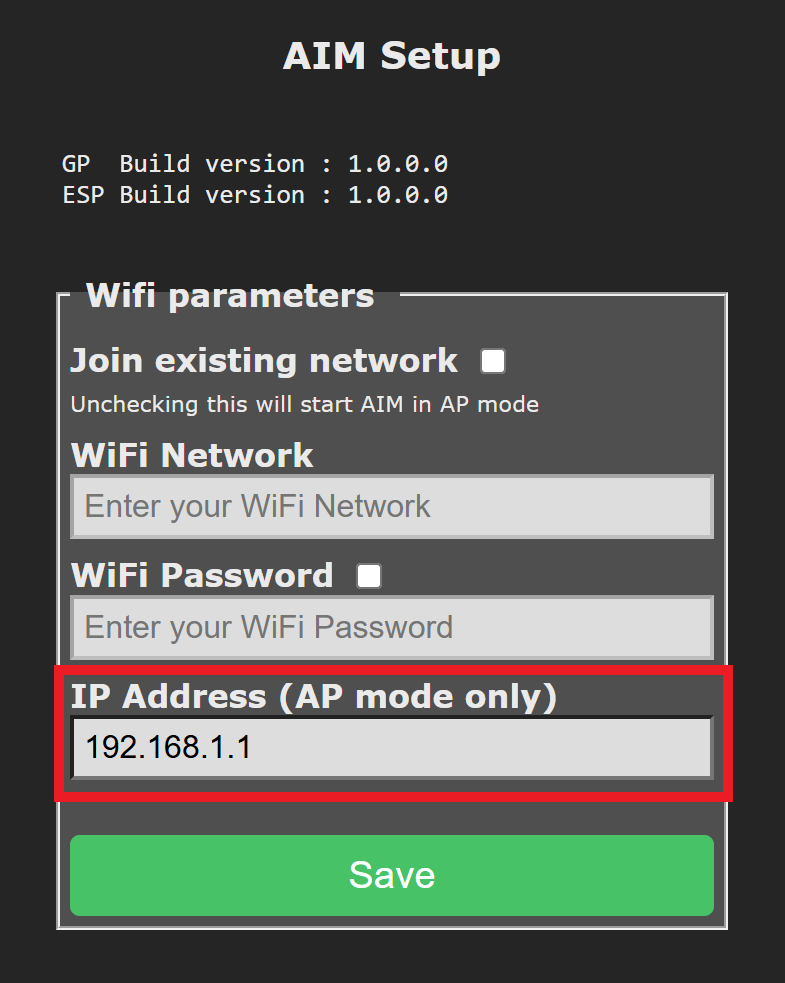
注意:請勿勾選「加入現有網路」。
3. Clone the WebSocket Repository#
用於與 VEX AIM 編碼機器人通訊的 WebSocket 用戶端庫可在 GitHub 上找到。
首先,複製該儲存庫,然後在您喜歡的 Python 編輯器或 IDE(例如 VS Code、PyCharm 或 Vim 等基於終端的編輯器)中開啟它。
4. Save the Configured IP Address#
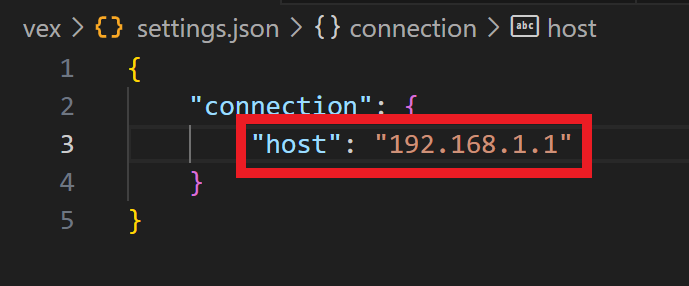
打开位于 vex 文件夹中的 settings.json 文件。 更新 host 字段使用站模式分配的 IP 地址。
You can now proceed with setting up your Python virtual environment if you haven’t already.