
Ändra VEX AIMs IP-adress i åtkomstpunktsläge#
När roboten är i åtkomstpunktsläge (AP) kan du valfritt tilldela den en anpassad IP-adress om det behövs. Detta kan göra det enklare och mer konsekvent att återansluta, särskilt i miljöer med flera robotar eller delade nätverk. Den här sidan förklarar hur du konfigurerar robotens IP-adress i AP-läge och uppdaterar din arbetsyta så att den matchar.
1. Access the AIM Setup Dashboard#
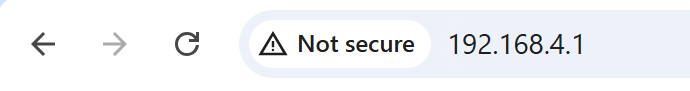
Ange robotens IP-adress från menyn Information om åtkomstpunkt i en webbläsare.
2. Update the IP Address#
Uppdatera IP-adressen manuellt genom att redigera fältet IP-adress (endast AP-läge) och välja Spara för att tillämpa ändringarna.
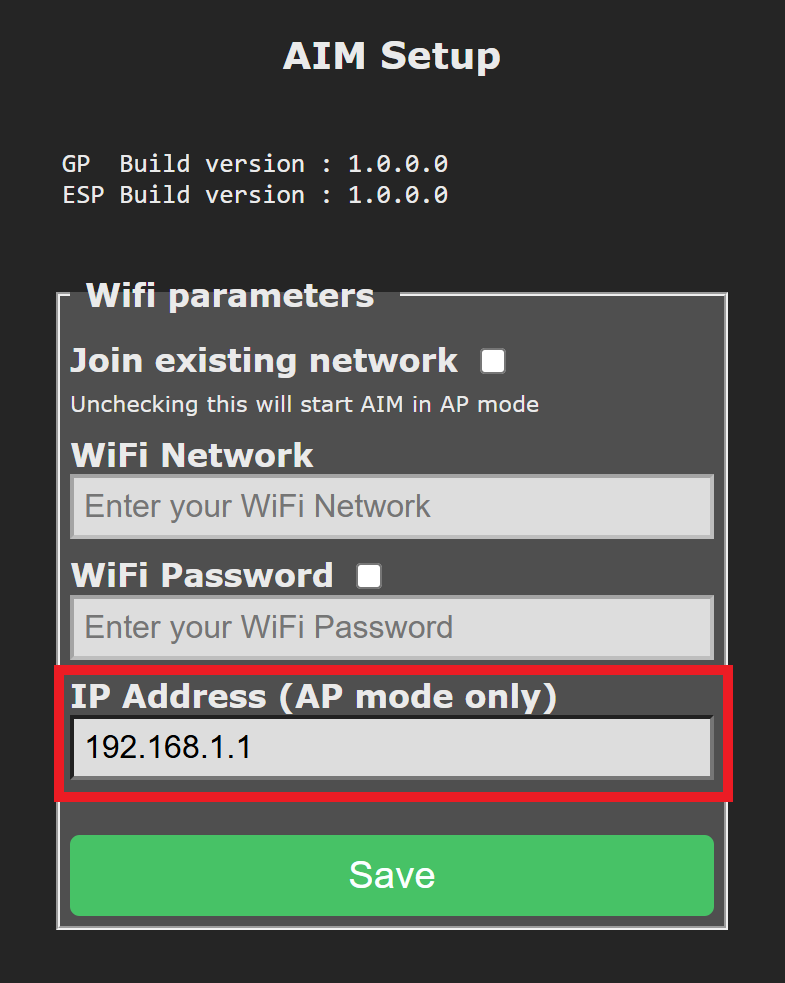
Obs: Lämna Anslut till befintligt nätverk avmarkerad.
3. Clone the WebSocket Repository#
WebSocket-klientbiblioteket som används för att kommunicera med VEX AIM-kodningsroboten finns tillgängligt på GitHub.
För att komma igång, klona arkivet och öppna det i din föredragna Python-editor eller IDE (t.ex. VS Code, PyCharm eller en terminalbaserad editor som Vim).
4. Save the Configured IP Address#
Öppna filen settings.json som finns i mappen vex . Uppdatera fältet host med IP-adressen som tilldelats i Stationsläge.
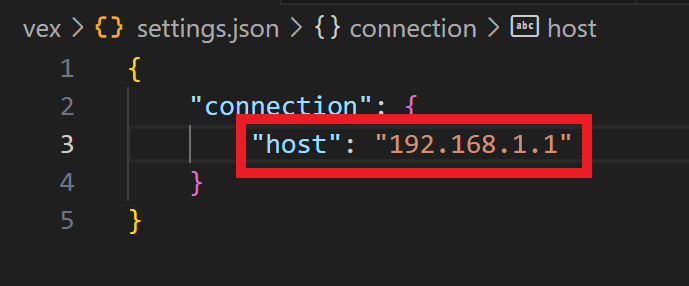
Du kan nu fortsätta med att konfigurera din virtuella Python-miljö om du inte redan har gjort det.