
VEX AIM:n IP-osoitteen muuttaminen tukiasematilassa#
Kun robotti on tukiasematilassa (AP), voit valinnallisesti määrittää sille mukautetun IP-osoitteen tarvittaessa. Tämä voi helpottaa ja johdonmukaistaa uudelleenyhteyden muodostamista, erityisesti ympäristöissä, joissa on useita robotteja tai jaettuja verkkoja. Tällä sivulla selitetään, kuinka robotin tukiasematilan IP-osoite määritetään ja työtila päivitetään vastaamaan sitä.
1. Access the AIM Setup Dashboard#
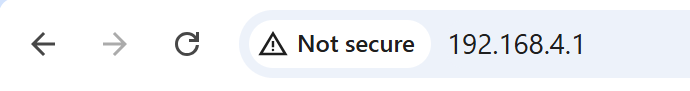
Kirjoita verkkoselaimeen robotin IP-osoite Tukiaseman tiedot -valikosta.
2. Update the IP Address#
Päivitä IP-osoite manuaalisesti muokkaamalla IP-osoite (vain tukiasematilassa) -kenttää ja valitsemalla Tallenna ottaaksesi muutokset käyttöön.
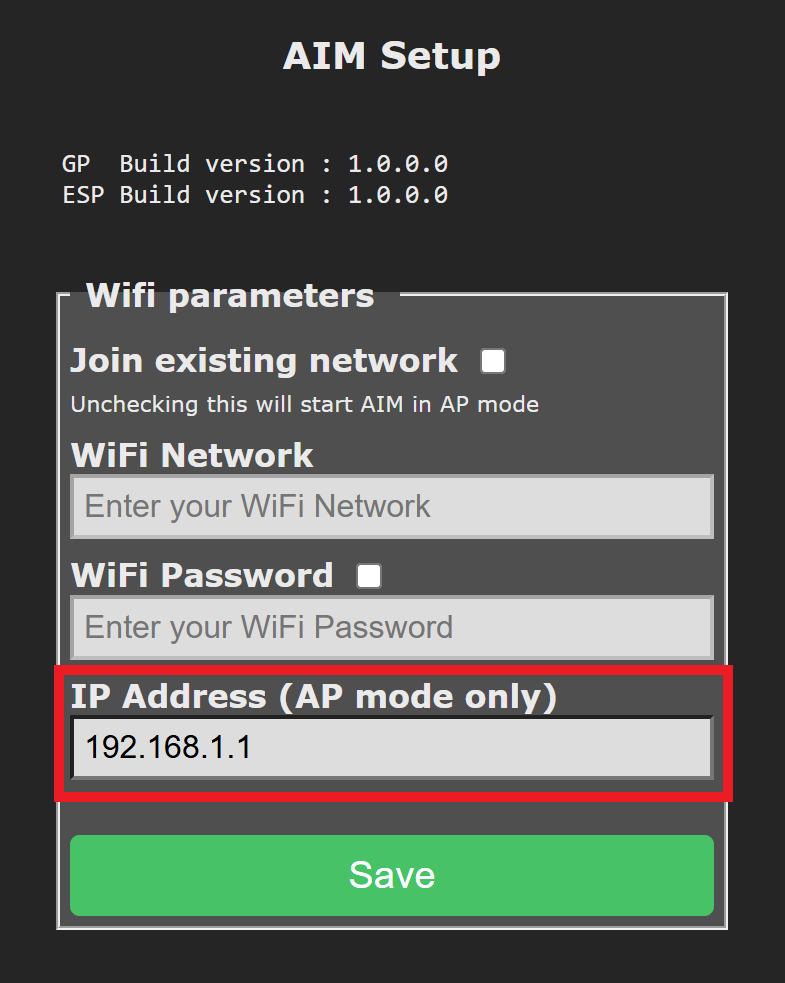
Huomautus: Jätä Liity olemassa olevaan verkkoon valitsematta.
3. Clone the WebSocket Repository#
VEX AIM -koodausrobotin kanssa kommunikointiin käytetty WebSocket-asiakaskirjasto on saatavilla GitHubissa.
Aloita kloonaamalla repositorio ja avaamalla se haluamassasi Python-editorissa tai IDE:ssä (esim. VS Code, PyCharm tai päätepohjainen editori, kuten Vim).
4. Save the Configured IP Address#
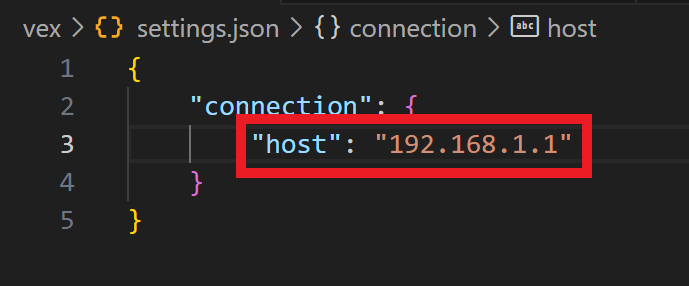
Avaa settings.json tiedosto, joka sijaitsee vex-kansiossa. vex Päivitä host -kenttään asematilassa määritetty IP-osoite.
Voit nyt jatkaa Python-virtuaaliympäristösi määrittämistä, jos et ole jo tehnyt niin.