
Modification de l’adresse IP du VEX AIM en mode point d’accès#
Une fois le robot en mode Point d’accès (PA), vous pouvez lui attribuer une adresse IP personnalisée si nécessaire. Cela facilite et stabilise la reconnexion, notamment dans les environnements comportant plusieurs robots ou des réseaux partagés. Cette page explique comment configurer l’adresse IP du robot en mode PA et mettre à jour votre espace de travail en conséquence.
1. Access the AIM Setup Dashboard#
Dans un navigateur Web, saisissez l’adresse IP du robot à partir du menu Informations sur le point d’accès.
2. Update the IP Address#
Mettez à jour manuellement l’adresse IP en modifiant le champ Adresse IP (mode AP uniquement) et en sélectionnant Enregistrer pour appliquer les modifications.
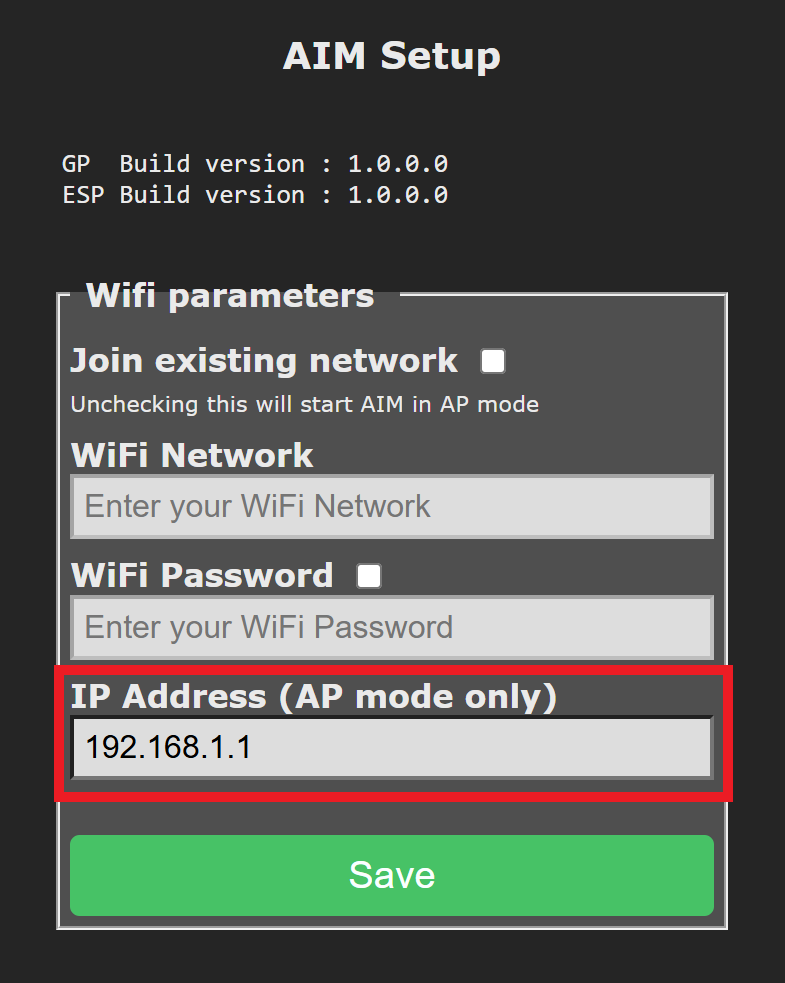
Remarque : Laissez la case Rejoindre un réseau existant décochée.
3. Clone the WebSocket Repository#
La bibliothèque cliente WebSocket utilisée pour communiquer avec le robot de codage VEX AIM est disponible sur GitHub.
Pour commencer, clonez le dépôt et ouvrez-le dans votre éditeur Python ou IDE préféré (par exemple, VS Code, PyCharm ou un éditeur basé sur le terminal comme Vim).
4. Save the Configured IP Address#
Open the settings.json file located in the vex folder. Update the host field with the IP Address assigned in Station Mode.
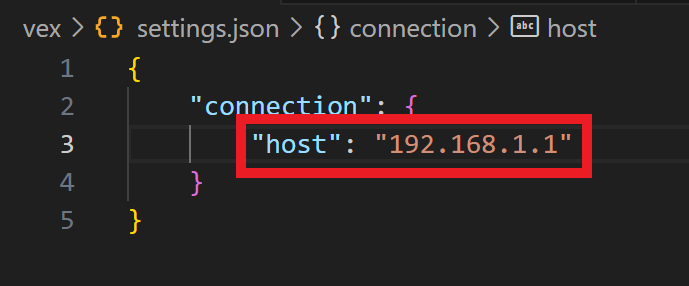
Vous pouvez maintenant procéder à la configuration de votre environnement virtuel Python si vous ne l’avez pas déjà fait.