
Zmiana adresu IP urządzenia VEX AIM w trybie punktu dostępowego#
Gdy robot jest w trybie punktu dostępowego (AP), opcjonalnie możesz w razie potrzeby przypisać mu niestandardowy adres IP. Dzięki temu ponowne nawiązywanie połączenia może być łatwiejsze i bardziej spójne, szczególnie w środowiskach z wieloma robotami lub współdzielonymi sieciami. Na tej stronie wyjaśniono, jak skonfigurować adres IP robota w trybie AP i zaktualizować odpowiednio swoją przestrzeń roboczą.
1. Access the AIM Setup Dashboard#
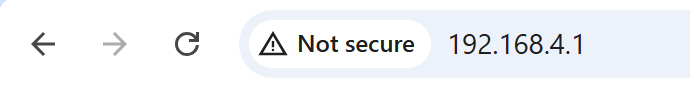
W przeglądarce internetowej wprowadź adres IP robota z menu Informacje o punkcie dostępu.
2. Update the IP Address#
Aby ręcznie zaktualizować adres IP, edytuj pole Adres IP (tylko tryb AP) i wybierz opcję Zapisz, aby zastosować zmiany.
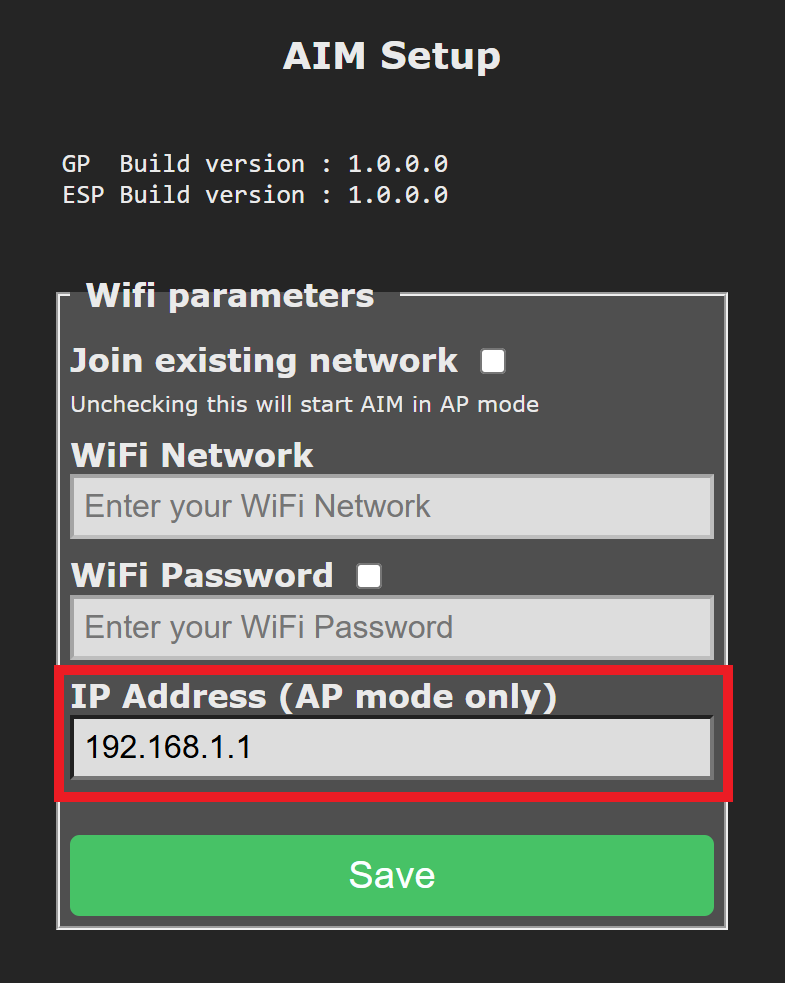
Uwaga: pozostaw opcję Dołącz do istniejącej sieci niezaznaczoną.
3. Clone the WebSocket Repository#
Biblioteka klienta WebSocket służąca do komunikacji z robotem programistycznym VEX AIM jest dostępna w GitHub.
Aby rozpocząć, sklonuj repozytorium i otwórz je w preferowanym edytorze Pythona lub środowisku IDE (np. VS Code, PyCharm lub edytorze terminalowym, takim jak Vim).
4. Save the Configured IP Address#
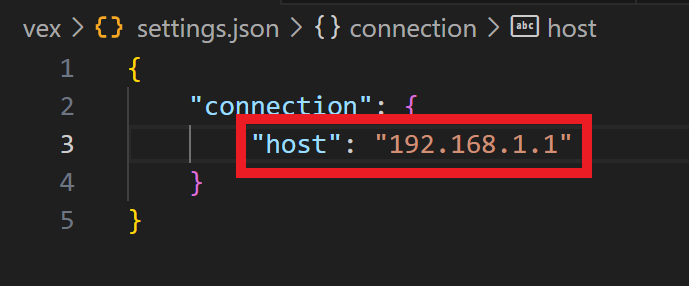
Otwórz plik settings.json znajdujący się w folderze vex Zaktualizuj pole host adresem IP przypisanym w trybie stacji.
Jeśli jeszcze tego nie zrobiłeś, możesz teraz przejść do konfigurowania środowiska wirtualnego Pythona.