
Alterar o endereço IP do VEX AIM no modo Ponto de Acesso#
Uma vez que o robô se encontra no modo Ponto de Acesso (AP), tem opcionalmente a possibilidade de lhe atribuir um endereço IP personalizado, se necessário. Isto pode facilitar e tornar mais consistente a reconexão, especialmente em ambientes com vários robôs ou redes partilhadas. Esta página explica como configurar o endereço IP do robô no modo AP e atualizar o seu espaço de trabalho para que corresponda.
1.º Aceda ao Painel de Configuração do AIM#
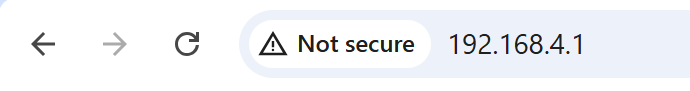
Num navegador da Web, introduza o endereço IP do robô no menu Informações do Ponto de Acesso.
2.º Atualize o endereço IP#
Atualize manualmente o endereço IP editando o campo Endereço IP (apenas no modo AP) e selecionando Guardar para aplicar as alterações.
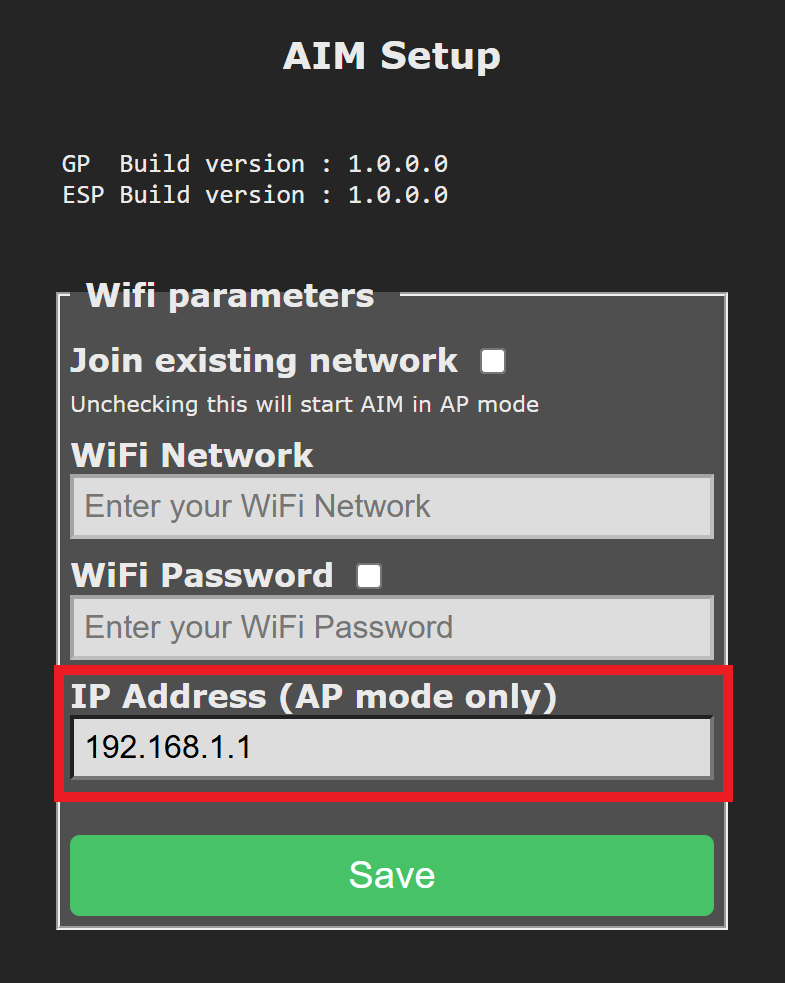
Nota: Deixe a opção Participar numa rede existente desmarcada.
3.º Clone o repositório WebSocket#
A biblioteca cliente WebSocket utilizada para comunicar com o robô de codificação VEX AIM está disponível no GitHub.
Para começar, clone o repositório e abra-o no seu editor Python ou IDE preferido (por exemplo, VS Code, PyCharm ou um editor baseado em terminal como o Vim).
4.º Guarde o endereço IP configurado.#
Open the settings.json file located in the vex folder. Update the host field with the IP Address assigned in Station Mode.
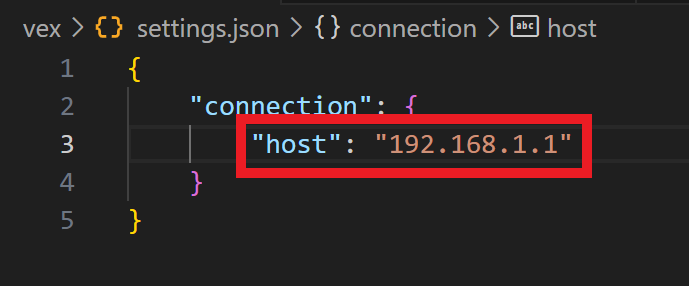
Agora pode prosseguir com a configuração do seu ambiente virtual Python se ainda não o fez.