
アクセスポイントモードでVEX AIMのIPアドレスを変更する#
ロボットがアクセスポイント(AP)モードになると、必要に応じてカスタムIPアドレスを割り当てることができます。これにより、特に複数のロボットや共有ネットワークが存在する環境では、再接続がより簡単かつ安定します。このページでは、ロボットのAPモードIPアドレスを設定し、ワークスペースをそれに合わせて更新する方法について説明します。
1. Access the AIM Setup Dashboard#
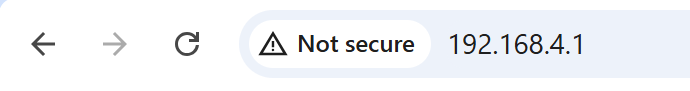
ウェブブラウザで、「アクセスポイント情報」メニューからロボットのIPアドレスを入力してください。
2. Update the IP Address#
IPアドレスを手動で更新するには、IPアドレス(APモードのみ)フィールドを編集し、保存を選択して変更を適用します。
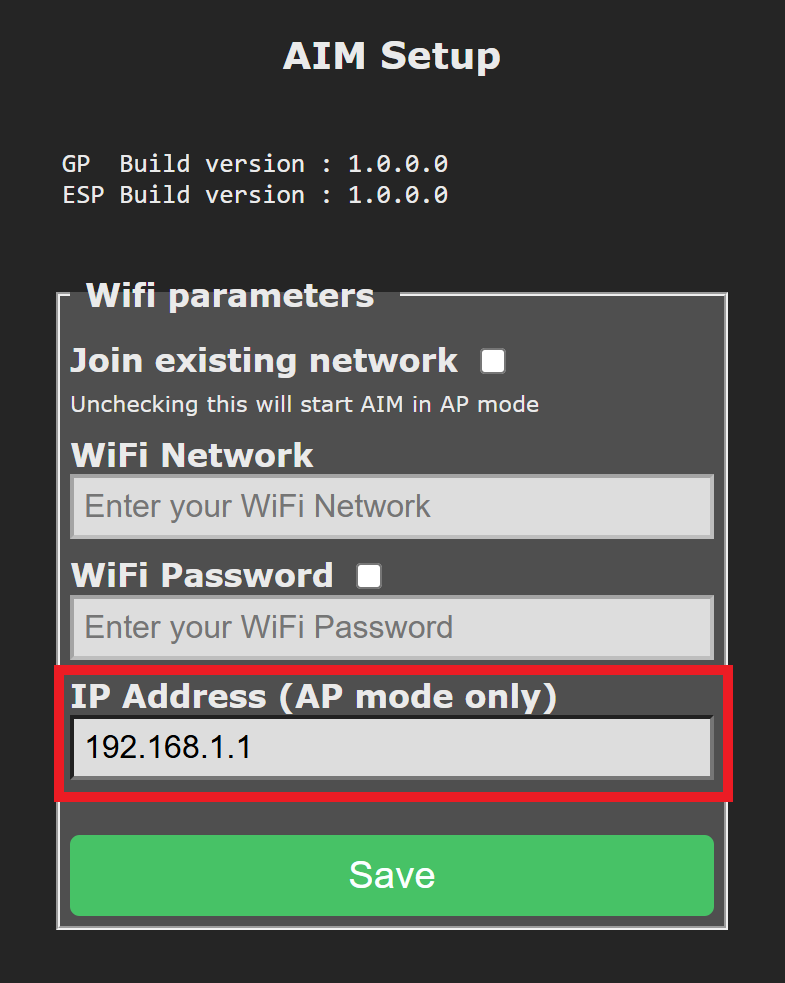
注: 既存のネットワークに参加する のチェックを外してください。
3. Clone the WebSocket Repository#
VEX AIM コーディングロボットとの通信に使用される WebSocket クライアントライブラリは GitHub で入手可能です。
まず、リポジトリをクローンして、お好みのPythonエディタまたはIDE(例:VS Code、PyCharm、またはVimのようなターミナルベースのエディタ)で開いてください。
4. Save the Configured IP Address#
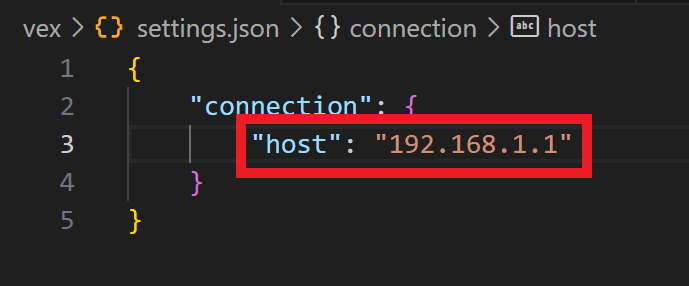
vex フォルダにある settings.json ファイルを開きます。4 host フィールド ステーションモードで割り当てられた IP アドレスに更新します。
まだ行っていない場合は、Python仮想環境の設定に進むことができます。