
VEX AIM IP adreso keitimas prieigos taško režimu#
Kai robotas veikia prieigos taško (AP) režimu, pasirinktinai galite jam priskirti pasirinktinį IP adresą, jei reikia. Tai gali palengvinti ir užtikrinti nuoseklesnį pakartotinį prisijungimą, ypač aplinkose, kuriose yra keli robotai arba bendri tinklai. Šiame puslapyje paaiškinama, kaip konfigūruoti roboto AP režimo IP adresą ir atnaujinti savo darbo sritį, kad jis atitiktų.
1. Access the AIM Setup Dashboard#
Žiniatinklio naršyklėje įveskite roboto IP adresą iš prieigos taško informacijos meniu.
2. Update the IP Address#
Rankiniu būdu atnaujinkite IP adresą redaguodami lauką IP adresas (tik AP režimu) ir pasirinkdami Išsaugoti, kad pritaikytumėte pakeitimus.
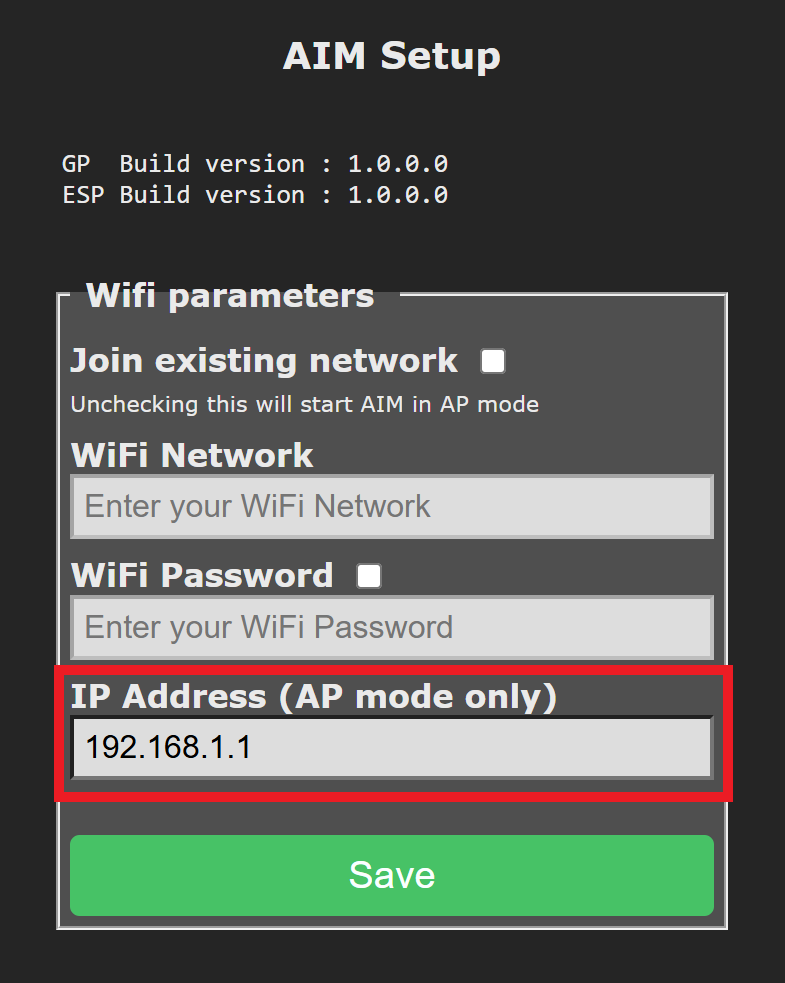
Pastaba: Palikite Prisijungti prie esamo tinklo nepažymėtą.
3. Clone the WebSocket Repository#
„WebSocket“ kliento biblioteka, naudojama bendrauti su „VEX AIM“ kodavimo robotu, yra pasiekiama GitHub.
Norėdami pradėti, klonuokite saugyklą ir atidarykite ją pasirinktame „Python“ redaktoriuje arba IDE (pvz., „VS Code“, „PyCharm“ arba terminalo redaktoriuje, pvz., „Vim“).
4. Save the Configured IP Address#
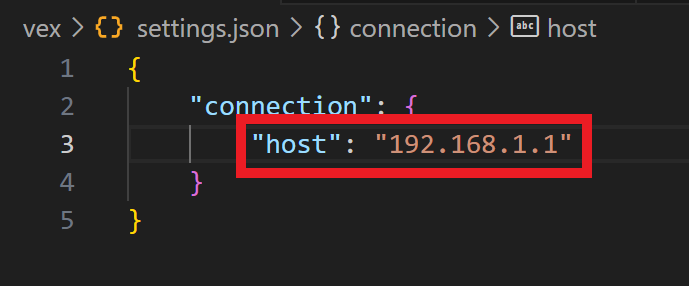
Atidarykite failą settings.json , esantį vex . Atnaujinkite lauką host į IP adresą, priskirtą stoties režimu.
Dabar galite tęsti savo „Python“ virtualios aplinkos nustatymą, jei to dar nepadarėte.